ANYmal X到达客户现场:有用的机器人就是它带回的巡检记录
ANYbotics 已开始发货危险区域巡检机器人。了解传感工作流程、ATEX 范围、待定的 IECEx 认证以及如何评估首条工业巡检路线。
当温度发生变化时,泵可能看起来很普通。当泄漏开始时,阀门可以保持在同一位置。日常巡检的价值通常是与昨天的微小差异,附加到正确的资产并交付给可以对其采取行动的人。
在 2026 年 10 月 27 日,工业机器人公司ANYbotics宣布向客户交付 ANYmal X,其用于爆炸性环境的足式巡检机器人。该公司将 Equinor 和 DSM-Firmenich 列为首批接收客户,并描述了从 2023 年开始的早期现场测试。该活动是向客户交付的转变,与早期的试验不同。 ANYbotics发布公告 是该里程碑的来源。
重要的产品问题超出了机器人是否可以穿过工厂的范围。它能否重复收集有用的观察结果,将它们与设备历史记录联系起来并支持维护决策?本指南遵循该路径,并解释了现场在规划第一个路线之前需要了解的认证和部署边界。
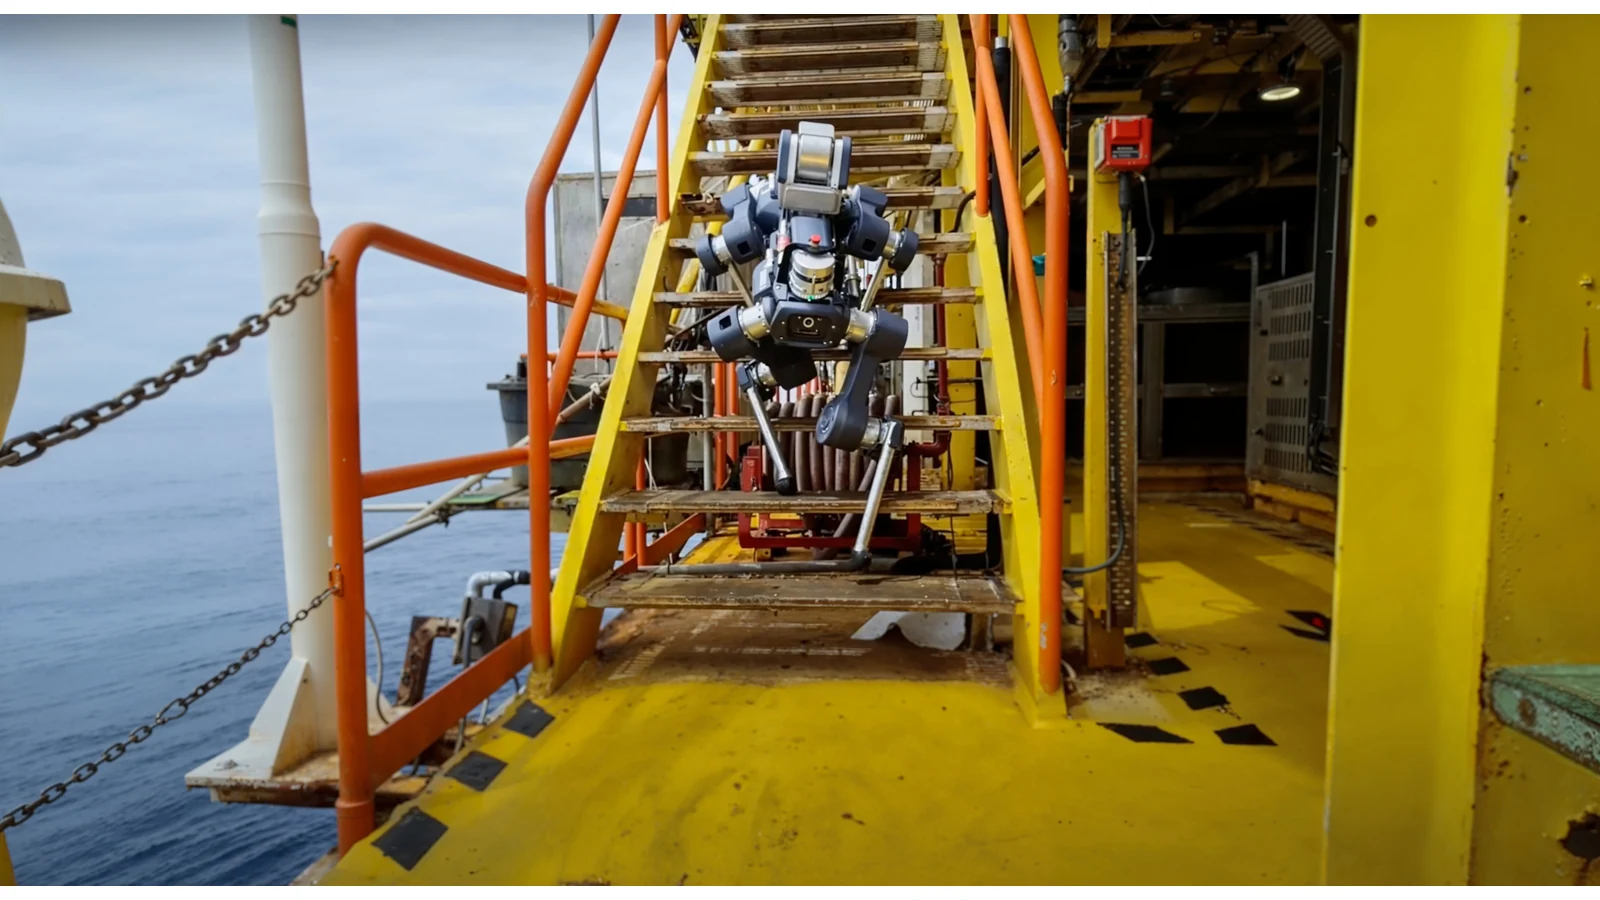 2022 年,ANYmal X 在海上检查楼梯上。照片:Cvoellmy,CC BY-SA 4.0;已缩放并添加留白。 图片来源 · 许可与图片说明。

移动巡检路线的作用与固定传感器不同
固定仪器和移动机器人以不同的方式回答相关问题。固定传感器定位用于指定的测量,并且可以提供连续的流。移动系统访问多个位置并收集路线期间的观测结果。工厂的可靠性策略可能需要两者,因为覆盖范围、时间安排和测量类型都很重要。
我们的看法是,机器人应该作为移动巡检记录进行评估。当移动性从团队需要理解的资产中带来可重复的观察结果时,它就赢得了一席之地。成功的行走是前提,有用的证据才是操作结果。这将试点从运动演示转变为对完整检查过程的测试。
对于说明性泵路线,在判断任务之前定义资产、观察位置和预期测量值。没有稳定视图或清晰设备标识的热图像很难进行比较。即使个别观察结果看起来并不引人注目,附在正确对应的泵上的带有时间戳的读数也可能成为趋势的一部分。
同样的原则也适用于例外情况。路线应显示哪些资产被观察到,哪些资产被遗漏。封闭的通道、障碍物或不可用的视图在可见时都是有价值的操作信息。将不完整的路线视为完整的检查将消除部署旨在解决的覆盖范围差距。
传感器在成为维护证据之前需要资产背景
ANYmal X 的产品页面,11 月 2 日查看,列出了视觉、热和声学检查能力,包括 640×512辐射热成像。它将气体传感描述为 可选模块。因此,买家应指定所需的有效负载和配置,而不是假设每个机器人都包含所有广告中的传感类别。
考虑三个示例性用途。旋转设备路线可以收集泵或压缩机周围可比较的热和声学观测结果。视觉路线可以检查仪表读数和设备状态。泄漏检查路线可以侧重于相关的声学观察,以及在配置和批准的情况下的气体测量。每个都有不同的验收标准,并且应该由现场的专家来设计。
对于旋转设备的情况,询问如何记录运行负载的变化。不同负载下的较高温度可能需要与相似条件下相同的温度升高不同的解释。机器人的观察应与工厂环境联系起来,以便可靠性团队可以评估发现结果,而不是对孤立的数字做出反应。
对于仪表读数路线,请在试点中包含一系列实际观察条件。反射、部分遮挡和指针位置比干净的营销形象所暗示的更重要。有用的输出包括原始观察材料和审查不确定结果的方法,而不仅仅是隐藏来源的转录值。
对于声学路线,就触发进一步调查的因素达成一致。异常通知应向专家指出资产和支持材料。它不应被视为对每个机械或过程条件的自动诊断。良好的部署可以将意外的读数转化为明确负责人明确的下一步。
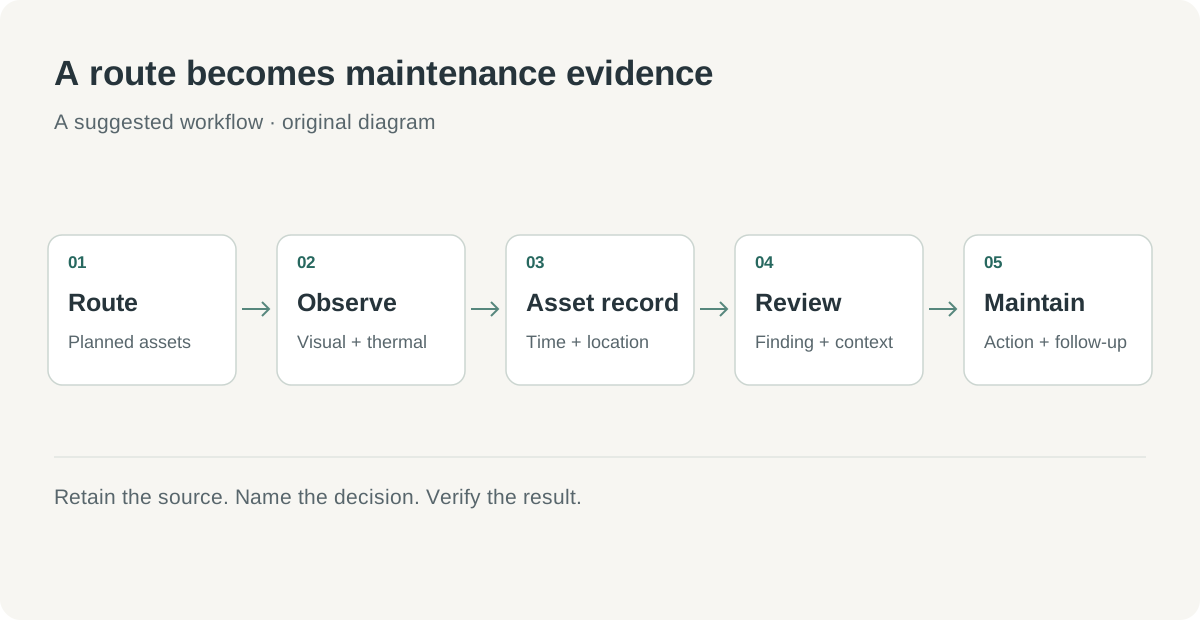 原创巡检流程图:链条以维护决定结束,而不是机器人完成行走。这些示例是说明性的部署模式。
危险区域适用性具有精确的范围
ANYbotics 的当前常见问题解答指定 ATEX 1 区和 2 区,气体组 IIB,温度等级 T4,类别 2G,并声明 ANYmal X 不适用于 0 区、爆炸性粉尘环境或 IIC 气体。同样的常见问题解答说 IECEx认证正在等待产线审核,计划在首次生产时提供。充电与氮气维护必须在危险区域外进行。 ANYmal X 常见问题解答,2026 年 11 月 2 日检查。
在建议路线之前,这些详细信息应成为场地资格的一部分。诸如“防爆”之类的宽泛短语并不能取代将设备的批准范围与现场的分类和操作程序相匹配。证书、用户手册和现场负责的安全人员决定了预期部署可接受的内容。
充电地点也是路线设计的一个输入。该团队需要一个批准的机器人返回地点、一种管理所需服务的方法以及该地点和检查区域之间的实用路线。这是一个涉及基础设施和程序的系统部署,即使机器人不需要工厂重建每个检查位置。
避免将一般的产品声明变成针对特定地点的安全结论。一个设施的批准部署并不表明另一种气体环境、路线或操作条件是合适的。采购部门应获取准确交付配置的最新文档,并在验收前将其与现场要求进行核对。
当观察必须成为工作指令时,平台就很重要
10 月 27 日的公告将 ANYbotics Shift 描述为任务、机器人队列状态、调查结果以及与维护系统集成的运营层。据称,Shift API 可以与客户系统交换任务触发器、检查结果和警报。 ANYbotics的公告 因此,将机器人作为检查工作流程的一部分,而不是一个独立的设备。
这种集成应该围绕实际决策进行测试。如果观察结果超出了现场定义的阈值,谁会看到它以及它附带什么信息?维护系统是否收到正确的资产标识符?可靠性工程师可以在分配工作之前审查原始观察结果吗?这些是比 API 请求是否成功返回更重要的问题。
说明性热发现可能首先导致审查任务,而不是直接导致维修订单。审查者可以比较早期的观察结果,检查操作条件并决定是否需要进行另一次测量。机器人有助于提高证据的可用性,而维护过程则决定响应。
采取行动后,还应完成反馈闭环。如果技术人员检查或修理资产,下一条路线应该有助于确定发生了什么变化。将发现、工作决策和随后的观察保持联系使得记录对未来的可靠性工作有用。如果没有这种连接,自动化可以生成更大的图像集合,而不会提高团队的理解。
| 检验方法 | 有用的角色 | 试点应该建立什么 | 仍然存在的责任 |
|---|---|---|---|
| 固定仪表 | 在指定点连续测量 | 正确的放置、信号质量和警报处理 | 传感器维护和解释 |
| 人工巡检 | 灵活的观察和情境判断 | 一致的记录和明确的后续行动 | 现场程序和专家决策 |
| 移动机器人巡检 | 沿计划路线进行可重复观察 | 覆盖范围、可用数据以及从遗漏点中恢复 | 路线所有权和对调查结果的回应 |
| 专家调查 | 对可疑问题进行更深入的诊断 | 针对具体问题的充分证据 | 合格评估及维修授权 |
这是维护计划中角色的比较。它没有建立通用的替代顺序。正确的组合取决于必须测量的内容、测量的频率以及人们需要对变化做出响应的速度。
客户交付和客户成果回答了不同的问题
发布公告表明发货已经开始,并指定了客户组织。它本身并没有提供通用的投资回收期或每个现场可以消除的人工检查工作的百分比。这些结果取决于路线、劳动力安排、维护过程以及错过或无法使用观测的成本。
ANYbotics 还引用了 每月分析超过 120,000 次检查 其集成解决方案。这是供应商报告的更广泛的运营数据,而不是仅归因于新交付的 ANYmal X 机器人的累积结果。 10月27日发布公告。保持范围清晰可以使数字变得有用,而不会将其转化为新产品的性能结果。
对于现场试点,选择可以在本地测量的基线。记录今天所选路线的执行情况、保留哪些观察结果以及结果如何进入维护流程。然后将机器人流程与相同的操作问题进行比较。目的是确定覆盖范围、一致性或日常人员暴露的改进之处以及新的支持工作出现的地方。
包括维护部署所需的工作量。路线变更、访问阻塞、传感器清洁、维修和数据审查都属于评估范围。机器人的高效任务时间很重要,但人们为使任务可靠而花费的时间也很重要。一个有用的业务案例说明了人们将实际操作的系统。
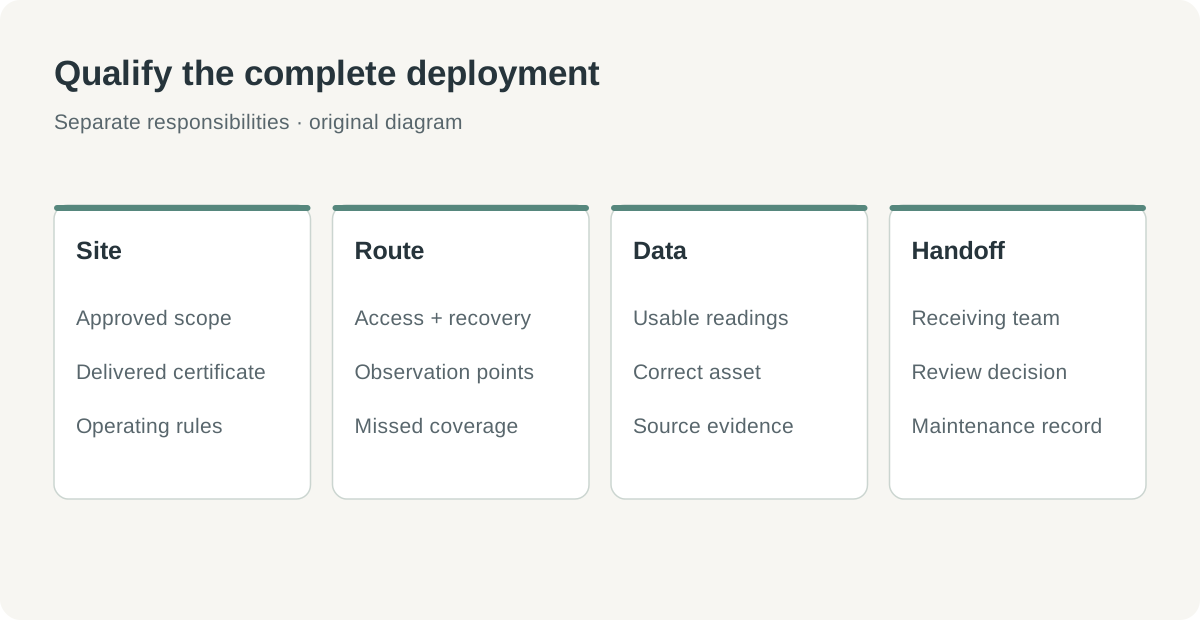 原创部署图:在判断完整的巡检到维护交接之前先确定场地和路线。认证是一个特定的资格界限,而不是一般的绩效分数。
从一条价值已被了解的路线开始
ANYmal X 页面引导潜在客户进行现场讨论、业务价值评估或现场演示。这符合产品的本质:第一个有意义的问题涉及真实的路线及其要求。 ANYbotics 产品页面,于 2026 年 11 月 2 日检查。
- 选择具有已知资产、观察要求和负责任的可靠性团队的常规路线。记录其当前完成情况和后续流程。
- 让现场的合格人员审查区域分类、交付的设备文件和建议的操作条件。在规划实时操作之前解决认证和配置问题。
- 定义每项资产的观察位置和验收标准。包括可用读数、遗漏的观察结果和需要人工响应的发现的示例。
- 就对接、维修、连接和恢复程序达成一致。当任务无法继续时,指定负责的人员或团队。
- 运行与供应商商定的资格并检查保留的数据。验证资产标识、时间戳、源观察和不完整覆盖的可见性。
- 完成一次维护交接,从发现问题到建立审查任务以及(如果适用)工单。确认接收团队能够理解证据并根据证据采取行动。
- 在扩展路线之前将试点与其基线进行比较。记录支持工作和未解决的限制以及有用的结果。
一个好的试点还包括环境的改变。工业现场并不是冰冻的场景:通道关闭、设备移动和操作条件各不相同。系统应该使这些差异可见并支持对路线的受控更新。这是比在相同条件下重复精心准备的路径更有用的准备测试。
定义谁可以编辑路线以及谁批准修改后的任务。观察位置的微小变化可能会影响与先前数据的比较,而访问的变化可能会影响操作程序。记录这些决策有助于团队维护可靠的路线和可解释的历史记录。
将接收班次纳入审核中。计划试点的人已经知道为什么每个观察都很重要,而下一个班次可能只会看到警报和资产记录。要求他们找到源观察,了解其时间并确定所需的响应,而无需试点团队的现场解释。那就是对交接数据是否有效的实际测试。
同样的练习可能会暴露不必要的通知。大量低价值警报可能会消耗检查程序本应保护的注意力。与负责的专家一起调整审查流程,并保留解释这些选择所需的观察结果。
当下一个班次能够信任证据,物理 AI 才真正有用
ANYmal X 的客户交付里程碑很有趣,因为它将移动传感带入严格受限的操作环境中。工程挑战包括移动和保护,而客户的挑战包括证据、所有权和维护后续工作。两者都必须共同努力才能使部署发挥作用。
我们的期望是,最有价值的早期部署将围绕一小组有价值的观察结果和完整的响应流程来定义成功。他们将知道机器人可以检查什么、遗漏了什么以及人们随后做出的决定。这是现场可以有意扩展的基础。
机器人最有用的输出是下一个班次可以信任的记录。一次完整的检查是一次访问、一次可用的观察和理解的下一步行动的结合。
来源
- ANYbotics:ANYmal X的客户交付,2026 年 10 月 27 日;检查日期为 2026 年 11 月 2 日。客户与运营规模数据由供应商报告。
- ANYmal X:产品规格和认证常见问题解答,于 2026 年 11 月 2 日检查。批准使用必须遵循当前证书、交付的配置和手册。
- Cvoellmy:ANYmal X 海上巡检照片, 2022, CC BY-SA 4.0; 2026 年 11 月 2 日检查。
保持运营决策与其来源的联系
Telli.sh 是保留授权源材料和运营决策背后的注释的一种选择。 创建笔记工作区。