仓库机器人同时跑四路摄像头,跟得上吗?
研扬 BOXER-8741AI 把 Jetson Thor 与多千兆摄像头联网能力带到边缘计算机上。仓库机器人正式部署前,试点应该测些什么?
仓库机器人可能从一帧早就过时的图像中得到完全正确的检测结果。等结果送到引导机器人驶向装卸区的软件时,图中的托盘可能已经移动,队列里还可能积着更新的画面。增加摄像头可以扩大机器人周围的覆盖范围,计算机也得接收、解码和处理更多图像,结果才能派上用场。
2026 年 11 月 12 日,工业计算机厂商研扬(AAEON)发布了基于 NVIDIA Jetson Thor 平台的边缘计算机 BOXER-8741AI。高速以太网与 CAN FD 的组合,让它值得纳入自主移动机器人(AMR)的选型,尤其是需要连接多台摄像头和车载电子系统的设备。实际要问的是,机器人边运动、边录像、边与仓库其他系统交换数据时,整套系统能否持续把刚采集到的帧变成有用的观测结果。 研扬 11 月 12 日公告
研扬在这台机器里放了什么?
研扬为工业场景制造计算机。在这些场景中,设备厂商安排算力的同时,还得考虑安装、布线和供电。研扬 11 月 12 日的发布材料列出带 128 GB LPDDR5X 内存的 NVIDIA Jetson T5000 模组、两个万兆以太网端口、四个 5 Gb/s 以太网端口以及两个 CAN FD 接口。团队因此有几种连接以太网摄像头和向其他设备传输数据的方式。如果摄像头与主机都支持,可以直连。也可以让摄像头接入交换机,经更高速的上联送到主机,同时把现场网络接到另一个接口。研扬还发布了展示外壳与接头的产品照片。 研扬发布规格 · 研扬官方照片
NVIDIA 给出的 T5000 峰值为最高 2,070 TFLOPS,采用稀疏 FP4。这个值描述的是 NVIDIA 指定精度与稀疏条件下的处理器峰值性能。接收摄像头数据、视频解码、图像转换、推理、存储和应用消息传输都会增加工作量。已有模型也可能采用另一种精度。这个值可供工程师横向比较模组,机器人的验收数据则要把自己的模型、摄像头和软件一起跑起来测。 NVIDIA Jetson 模组规格
下采购单前值得核对接口。较早的初步材料以及研扬韩国的产品页,在连接规格上与 11 月 12 日的发布材料存在出入,例如提到了 25 Gb/s 以太网与 QSFP。这些资料足以提醒团队核实配置,但还无法确定某家经销商具体会发哪种硬件。请对方提供和明确可订购料号绑定的报价、该料号对应的接口图,以及试点地区的预计交付时间。公开公告确认研扬已推出这套系统。地区库存、交货周期和价格仍未核实。 研扬初步规格表 · 研扬韩国产品页 · 研扬全球产品页
四路摄像头需要多少带宽?可以先算一遍
假设一台驶向托盘的机器人有一台前向摄像头、两台侧向摄像头,以及一台用于工位对准的近景摄像头。做规划时,先假定每台都传输 1,920 × 1,080、每秒 30 帧的未压缩视频流。使用紧密打包的 8 位灰度像素时,一路约为 0.50 Gb/s 的图像数据。采用紧密打包的 24 位 RGB 像素时,一路约为 1.49 Gb/s。这个例子中的四路 RGB 流合计约为 5.97 Gb/s,尚未计入额外开销。
| 示例采集格式 | 一台摄像头 | 四台摄像头 |
|---|---|---|
| 1,920 × 1,080、30 fps、8 位灰度 | 0.50 Gb/s | 1.99 Gb/s |
| 1,920 × 1,080、30 fps、24 位 RGB | 1.49 Gb/s | 5.97 Gb/s |
以上是计算得到的纯图像数据传输速率。预算还要计入协议开销、其他设备和短时流量峰值。BOXER-8741AI 上的实际吞吐量仍需在试点中实测。检查实际摄像头打算使用的像素格式。Bayer、YUV、打包 RGB 和压缩视频的传输及处理成本都可能不同。压缩视频可以减少网络流量,码率也可能随画面变化,解码还可能带来延迟。即使两台摄像头标称分辨率相同,如果其中一台发送每帧前会做更多处理,两者的表现也可能不同。
沿着整个拓扑图看流量走向。如果四路 RGB 都汇入一台只有一条 5 Gb/s 上联的交换机,上述纯图像数据速率就已超过链路标称值。对这个特定例子,10 Gb/s 上联能留出更多余量。主机仍得收帧、分配缓冲区、执行所需的格式转换,并把数据交给模型。如果同一台交换机还传输车队遥测数据或上传到服务器的视频片段,也要把这些流量算进去,并在预定的网络拓扑中实测。独立端口的价值之一,就是能把高流量视频分配到带宽竞争较少的路径上。
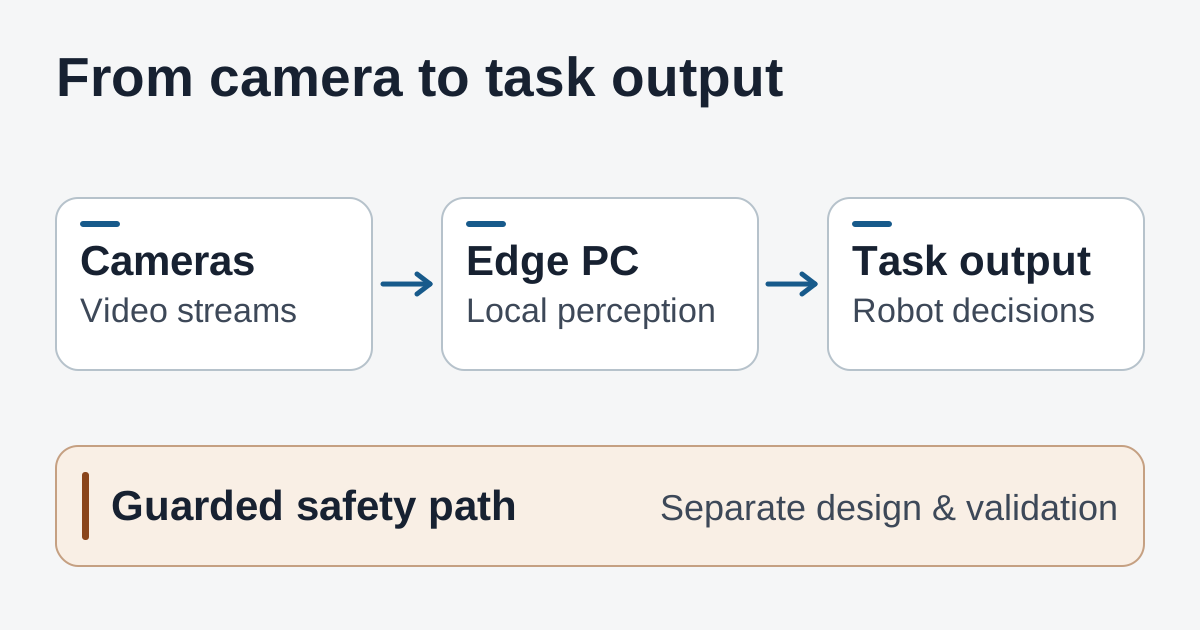
摄像头数据和任务数据经过边缘计算机,安全功能使用经过单独验证的路径。
固定装卸工位还有另一种取舍。近景摄像头可能要在光线变化时看清磨损的标签,而广角画面主要用于确认托盘是否在视野中。两路摄像头可以使用不同的分辨率或帧率。为每路视频分别写明它必须看清什么,以及画面需要有多新。分开制订要求可以降低带宽和处理负载,同时保留真正需要的画面细节。
结果送达时,量一量那一帧已经过去多久
先从操作人员能够观察到的结果出发。接近托盘时,任务控制器可能需要及时收到当前的位置估计,才能决定是否继续对准。感知系统即使显示很高的帧率,如果收帧快于消费帧,也可能不断给出过时的观测。记录从图像采集到任务控制器实际收到并接受结果的间隔。和单独计时推理相比,这个数值覆盖了更多会影响机器人行为的环节。
先准备一条可重复行驶的路线,把机器人可能遇到的过道、对接动作和照明变化都安排进去。保存路线和对应的摄像头设置,作为后续比较的基线。
- 让各处的时间戳可以比较。 采集时刻、接收时刻和控制器事件使用共享或经过校准的时间基准。记录每个时间戳的来源。主机接收时刻有助于排查网络,但如果摄像头先排队或压缩图像,单看接收时刻会漏掉一部分等待。
- 记录慢的情况和没有结果的情况。 保存从采集到出结果用时的中位数与第 95 百分位,同时记录丢帧、流水线舍弃过时帧的情况,以及控制器收不到新结果的时段。如果运行时会丢弃最旧的帧,只根据保留下来的帧生成报告,数字可能显得比实际体验更快。
- 把实际需要的工作一起跑。 同时开启所有必需的摄像头,启用拟用的模型、本地录像、车队消息以及正常班次中可能同时发生的上传。记录 GPU、解码器、CPU、内存和存储的活动,找出开始出现排队的环节。在干扰较多的一段路线分别测试开启与关闭片段上传,看看传输是否改变结果。
- 机器热起来之后再做一遍。 使用拟定的机箱、安装方式和供电方案。把持续输入功率和温度、帧的新鲜度及断连情况一起记录下来。连续运行一段较长时间后再走一次路线,也要在预期的网络中断条件下复测,观察系统能否自行恢复,是否需要操作人员重启应用。
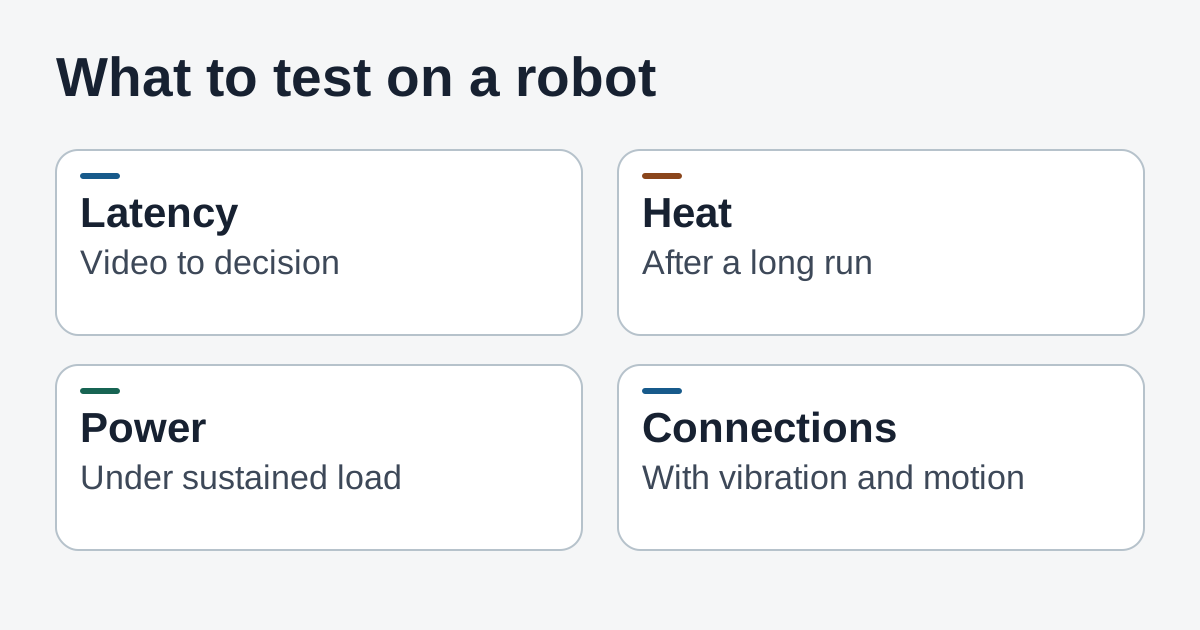
机器人试点能发现单独测试器件时容易漏掉的延迟、发热、功耗和连接问题。
先定下验收标准,再比较硬件。用现有系统基线以及任务对数据新鲜度的需要来设定标准。试点既可以记录拿到可用结果要多久,也可以记录有多大比例无法及时拿到可用结果。把摄像头和软件设置与这些数字一同保存。每次比较只改变一个条件,才能看出压缩采集、换交换机或换模型构建版本是否影响了表现。
感知与安全决策各自验证
感知可以估计托盘位置,也可以在对接视野被挡住时通知任务软件。机器的安全功能,例如响应安全防护装置或急停,有单独的设计和验证流程。CAN FD 可在车载系统之间传输数据。规格表上有这个接口,说明设备具备相应的连接能力。安全认证和适用性要看集成商实际验证了哪些部件与架构。
开展 AMR 试点时,先与控制和安全团队明确摄像头断连、观测结果过时或边缘计算机重启后,任务软件应该如何响应。在获准的测试中记录这些行为,包括操作人员能看到什么,以及满足哪些条件才能恢复正常任务。控制团队还要单独提供证据,证明在感知系统不可用时,机器人的独立防护措施仍可按设计运行。
这一区分也有助于比较不同机器。如果更强的边缘计算机在摄像头断连后恢复得更快,可能会缩短辅助对接任务重启耗费的时间。这一发现应归入任务与恢复测试。独立防护测试仍有自己的验收标准。
集成评审该带什么材料?
带上对应准确料号的报价、标有各链路流量预算的摄像头拓扑,以及准确的系统镜像和模型构建版本记录。同时列出摄像头和固件版本、录像存储位置,以及外部网络暂不可用时机器人仍需完成哪些工作。示例物料清单可用于前期规划。测试记录则应说明收集结果时现场实际使用了哪些部件与软件。
给软件和现场维护预留时间。Jetson 模组可能适配现有开发流程,机箱、摄像头驱动和操作系统镜像决定其中哪些环节能沿用。集成试验时,按团队记录的版本重建镜像,重新连接传感器,检查重启后是否仍能恢复相同的采集格式和设备对应关系。如果要分批部署机器人,也在第二台机器上走一遍。这能帮助集成商了解哪些步骤可以重复执行、哪些仍需熟悉原型的人参与。
提前规划操作人员在一班结束时能看到哪些信息。如果机器人总在某个转弯后失去侧向摄像头,包含摄像头标识、断连时间和温度读数的日志,可以给现场人员一个排查起点。应用仪表板即使显示每路视频都已连接,也可能漏掉最近一张可用画面已经是几秒前的某个视频流。不妨在基础链路状态旁显示最近一次可用观测和任何中断任务的状态,再用试点确认负责这条路线的人是否得到了足够的信息来处理问题。
如果多个高带宽输入和现有的 Jetson 软件栈能够集中到一台工业计算机上,BOXER-8741AI 就值得做试点。最待确认的是地区实际供货配置,以及完整负载能否满足机器人的功耗、散热与时序要求。只有一台摄像头和轻量模型的团队,也可以用同样的验收流程确认现有系统是否已经满足任务需求。对四路摄像头的试点而言,下一项实际要拿到的证据,是在目标安装环境中把完整负载跑一遍的结果。
把试点记录、摄像头布局和最终设置整理到一起,下一次测试就能从当时产出数据的硬件和软件出发。在 Telli.sh 创建第一条笔记。