Um robô de armazém dá conta de quatro câmeras sem acumular atraso?
O BOXER-8741AI da AAEON reúne Jetson Thor e Ethernet multigigabit para câmeras em um computador de borda. Veja o que medir no piloto de um robô de armazém.
Um robô de armazém pode detectar corretamente um objeto em um quadro capturado tempo demais atrás. Quando o resultado chega ao software que guia o robô até a doca de carga, o palete na imagem já pode ter mudado de posição e uma imagem mais recente pode estar esperando na fila. Adicionar câmeras pode melhorar a cobertura ao redor do robô. Também dá ao computador mais imagens para receber, decodificar e processar até que o resultado seja útil.
Em 12 de novembro de 2026, a AAEON, fabricante de computadores industriais, anunciou o BOXER-8741AI, um computador de borda que usa a plataforma Jetson Thor da NVIDIA. A combinação de Ethernet de alta velocidade e CAN FD faz dele um candidato para um robô móvel autônomo, ou AMR, que precisa de várias câmeras e de uma ligação com a eletrônica do veículo. Na prática, interessa saber com que regularidade o sistema completo transforma quadros recentes em observações úteis enquanto o robô se move, grava vídeo e compartilha dados com o restante da operação. Anúncio da AAEON de 12 de novembro
O que a AAEON colocou no computador
A AAEON fabrica computadores industriais para aplicações em que o fabricante da máquina precisa planejar a montagem, o cabeamento e a alimentação junto com a capacidade de processamento. O material de lançamento da AAEON de 12 de novembro informa que o sistema tem um módulo NVIDIA Jetson T5000 com 128 GB de memória LPDDR5X, duas portas Ethernet de 10 gigabits, quatro de 5 gigabits e duas interfaces CAN FD. A equipe ganha várias formas de conectar as câmeras Ethernet e enviar dados a outros dispositivos. Pode fazer conexões diretas se a câmera e o computador derem suporte a esse arranjo ou ligar o switch das câmeras a um uplink mais rápido e manter a rede da instalação em outra interface. A AAEON também publica fotos do produto que mostram o gabinete e os conectores. Especificações da AAEON no lançamento · Galeria oficial de fotos da AAEON
A NVIDIA informa até 2.070 TFLOPS em FP4 esparso para o T5000. Esse número refere-se ao desempenho de pico do processador nas condições de precisão e esparsidade indicadas pela NVIDIA. Receber os quadros, decodificar o vídeo, converter as imagens, rodar a inferência, gravar dados e trocar mensagens entre aplicações acrescenta trabalho. Um modelo já em uso também pode adotar outra precisão. O número dá à engenharia uma referência para comparar módulos. Os números de aceitação de um robô vêm de colocar seus modelos, câmeras e software para funcionar juntos. Especificações dos módulos NVIDIA Jetson
Vale conferir as interfaces antes de emitir um pedido de compra. Materiais preliminares e a página da AAEON Coreia trazem detalhes de conectividade que diferem dos apresentados em 12 de novembro, incluindo referências a Ethernet de 25 gigabits e QSFP. Os documentos indicam que há uma questão de configuração a esclarecer. Para saber qual hardware um distribuidor entregaria, peça uma cotação vinculada ao código exato do item, um diagrama dos conectores daquele modelo e uma estimativa de entrega para a região do piloto. O anúncio público confirma que a AAEON apresentou o sistema. Estoque, prazo e preço por região ainda precisam ser verificados. Ficha preliminar da AAEON · Página da AAEON Coreia · Página global do produto AAEON
Com quatro câmeras, a necessidade de banda dá para calcular
Imagine um robô se aproximando de um palete com uma câmera frontal, duas laterais e uma de aproximação para o alinhamento na estação. Para dimensionar o sistema, suponha que cada câmera envie um fluxo sem compressão de 1.920 × 1.080 a 30 quadros por segundo. Com pixels monocromáticos de 8 bits armazenados sem preenchimento, um fluxo carrega cerca de 0,50 Gb/s de dados de imagem. Com pixels RGB de 24 bits armazenados da mesma forma, um fluxo carrega cerca de 1,49 Gb/s. No exemplo, os quatro fluxos RGB somam aproximadamente 5,97 Gb/s antes de considerar a sobrecarga.
| Exemplo de formato de captura | Uma câmera | Quatro câmeras |
|---|---|---|
| 1.920 × 1.080 a 30 fps, monocromático de 8 bits | 0,50 Gb/s | 1,99 Gb/s |
| 1.920 × 1.080 a 30 fps, RGB de 24 bits | 1,49 Gb/s | 5,97 Gb/s |
São taxas calculadas para os dados de imagem. A sobrecarga dos protocolos, outros dispositivos e rajadas curtas de tráfego também entram na conta. A vazão real do BOXER-8741AI deve ser medida no piloto. Confira o formato de pixel na câmera que vai usar. Bayer, YUV, RGB compactado no nível dos pixels e vídeo comprimido podem ter custos diferentes de transporte e processamento. A compressão de vídeo pode reduzir o tráfego de rede, mas a taxa de bits pode variar conforme a cena e a decodificação pode adicionar atraso. Até duas câmeras com a mesma resolução anunciada podem se comportar de forma diferente se uma fizer mais processamento antes de enviar cada quadro.
Acompanhe o tráfego ao longo de todo o percurso. Se os quatro fluxos RGB entrarem em um switch com um único uplink de 5 Gb/s, só os dados de imagem do exemplo já superam a capacidade nominal do enlace. Um uplink de 10 Gb/s dá mais margem naquele exemplo. O computador ainda precisa receber os quadros, alocar buffers, executar as conversões necessárias e disponibilizar os dados ao modelo. Se o mesmo switch também transportar telemetria da frota ou vídeos destinados a um servidor, inclua esse tráfego no cálculo e teste na topologia planejada. Uma das vantagens de ter portas separadas é levar um fluxo volumoso por um caminho com menos tráfego concorrente.
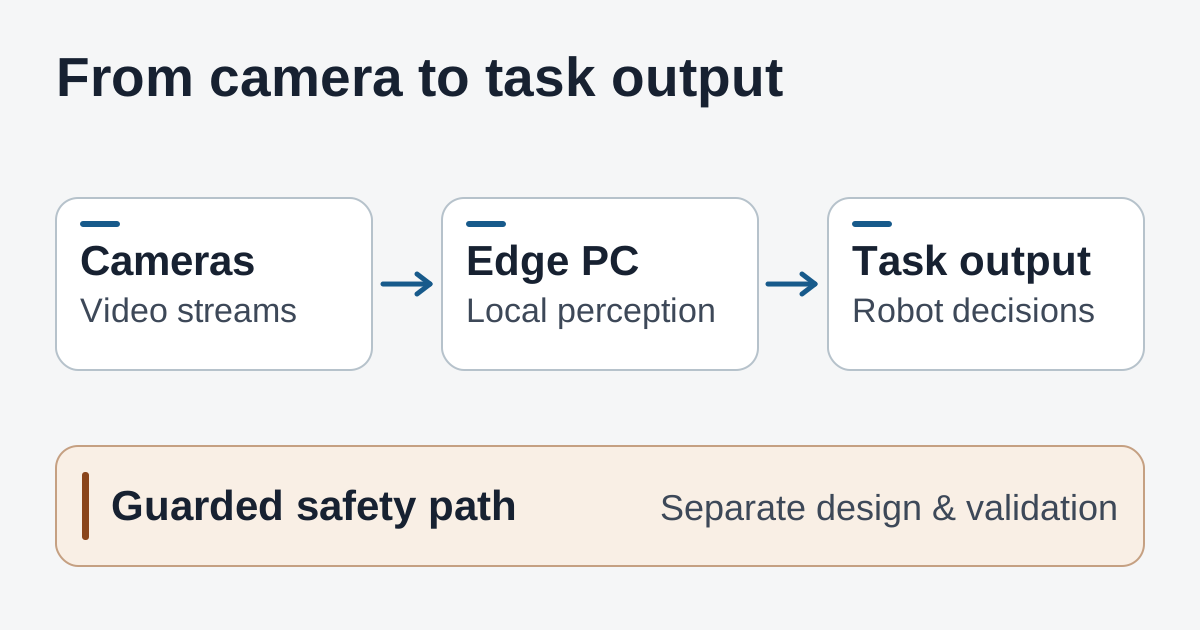
Os dados das câmeras e da tarefa passam pelo computador de borda. As funções de segurança usam um caminho validado separadamente.
Uma estação de carga fixa ilustra outro compromisso. Uma câmera de perto pode precisar de detalhe suficiente para ler uma etiqueta desgastada sob iluminação variável. Já a câmera grande-angular ajuda principalmente a saber se há um palete à vista. As câmeras podem trabalhar com resoluções ou taxas de quadro diferentes. Inclua nos requisitos de cada fluxo o que aquela câmera precisa distinguir e quão recentes as imagens precisam ser. Separar os requisitos pode reduzir o tráfego e o processamento preservando o detalhe na câmera que precisa dele.
Meça a idade do quadro quando o resultado chega
Comece por um resultado que o operador consegue observar. Na aproximação a um palete, por exemplo, o controlador da tarefa pode precisar receber uma estimativa atual da posição a tempo de decidir se continua o alinhamento. Um sistema de percepção pode registrar muitos quadros por segundo e ainda entregar observações antigas se colocar quadros na fila mais rápido do que consegue processá-los. Meça o intervalo entre a captura e o momento em que o controlador da tarefa recebe e aceita o resultado. Essa medida cobre mais do trabalho que afeta o comportamento do robô do que o tempo de inferência isolado.
Use um trajeto que possa ser repetido. Inclua o corredor, a manobra de acoplamento à doca e as mudanças de iluminação esperadas. Preserve o trajeto e as configurações das câmeras como referência para comparações futuras.
- Use horários comparáveis. Adote uma referência de tempo compartilhada ou calibrada para a captura, a recepção e o evento no controlador. Registre a origem de cada marca de tempo. O horário de chegada ao computador ajuda a investigar a rede. Se a câmera enfileira ou comprime o quadro antes do envio, a chegada deixa parte da espera de fora.
- Registre os casos lentos e os que ficam sem resultado. Salve a mediana e o 95º percentil do tempo da captura ao resultado, além dos quadros perdidos, dos descartes por idade e dos períodos em que o controlador ficou sem uma observação recente. Se o sistema descarta os quadros mais antigos, um relatório com apenas os que sobraram pode fazer o teste parecer mais rápido do que pareceu durante a execução.
- Execute a combinação real de tarefas. Transmita todas as câmeras necessárias juntas. Ligue o modelo, a gravação local, as mensagens da frota e os uploads que devem se sobrepor em um turno normal. Registre a atividade de GPU, decodificador, CPU, memória e armazenamento para encontrar onde a fila começa a crescer. Repita um trecho movimentado do trajeto com e sem envio de vídeos para ver se as transferências mudam o resultado.
- Repita depois que o equipamento esquentar. Use o gabinete, a montagem e a alimentação previstos. Registre a potência elétrica sustentada e as temperaturas, junto com a idade dos quadros e as perdas de conexão. Rode o trajeto de novo após um período prolongado e durante as interrupções de rede esperadas. Observe se o sistema volta ao normal sem que um operador reinicie a aplicação.
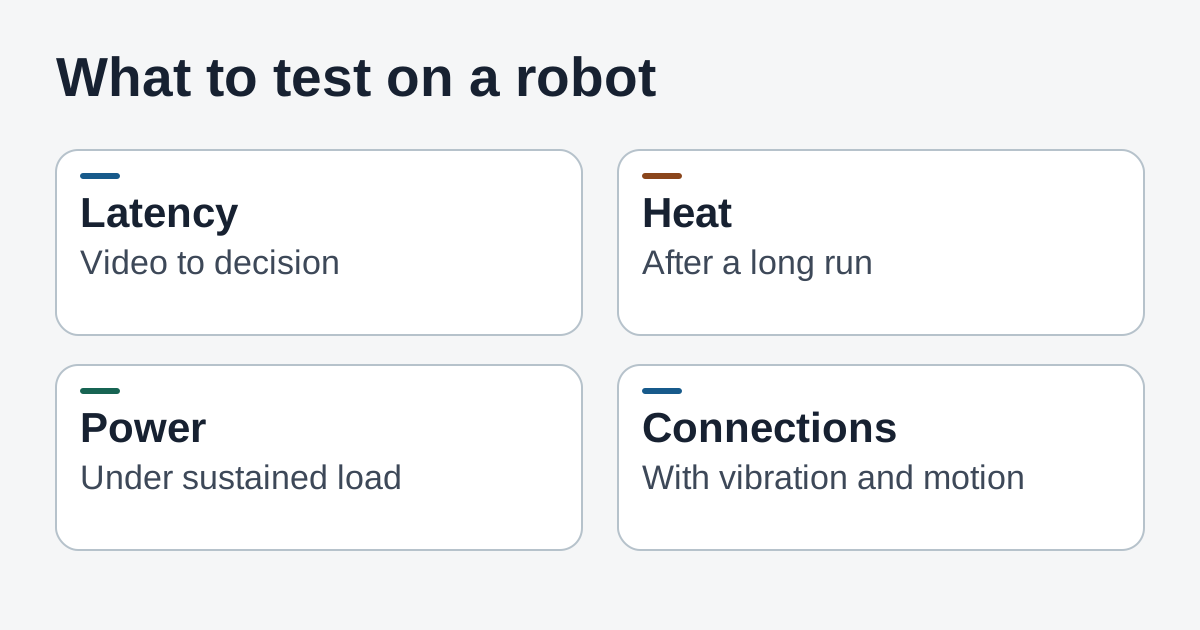
Os dados do piloto podem revelar atrasos e problemas de calor, energia e conexão que passam despercebidos em testes dos componentes isolados.
Combine os critérios de aceitação antes de comparar o hardware. Use o desempenho do sistema atual e a necessidade de dados recentes de cada tarefa como referência. No piloto, vale medir o tempo até um resultado utilizável e a frequência com que nenhum resultado utilizável chega a tempo. Guarde as configurações de câmera e software com os números. Mude uma condição por comparação. Assim, o teste pode mostrar se foi a compressão, um switch diferente ou uma versão do modelo que mudou o desempenho.
Mantenha a percepção separada da decisão de segurança
A percepção pode estimar a posição do palete ou avisar ao software da tarefa que a vista prevista para o alinhamento está obstruída. Funções de segurança de uma máquina, como reagir a um dispositivo de proteção ou a uma parada de emergência, seguem um processo próprio de projeto e validação. Uma interface CAN FD pode carregar dados entre sistemas do veículo. Sua presença na ficha técnica confirma a conectividade oferecida. A certificação e a adequação para funções de segurança dependem dos componentes e da arquitetura que o integrador efetivamente valida.
No piloto de um AMR, combine com as equipes de controle e segurança o que o software da tarefa fará se uma câmera desconectar, uma observação ficar velha ou o computador de borda reiniciar. Registre esse comportamento durante testes aprovados. Mostre o que o operador vê e quais condições precisam ser atendidas antes que a tarefa volte ao normal. A equipe de controle precisa de evidências próprias de que as proteções independentes do robô funcionam como previsto com a percepção indisponível.
A distinção ajuda na comparação entre máquinas. Se um computador de borda mais potente se recuperar mais rápido de interrupções nas câmeras, isso pode reduzir o tempo gasto para reiniciar um alinhamento assistido. O resultado pertence ao teste da tarefa e da recuperação. Os testes independentes das proteções seguem critérios próprios.
O que levar para a revisão de integração
Leve a cotação com o código exato, a topologia das câmeras com o tráfego previsto por enlace e um registro da imagem do sistema e da versão do modelo. Inclua as versões das câmeras e do firmware, o destino das gravações e quanto trabalho o robô deve continuar fazendo quando a rede externa estiver temporariamente indisponível. Uma lista de materiais ilustrativa ajuda no planejamento. O relatório de teste deve indicar quais peças e versões de software estavam de fato presentes na coleta dos resultados.
Reserve tempo para o software e a manutenção em campo. Um módulo Jetson pode se encaixar em um fluxo de desenvolvimento já em uso, mas o gabinete, os drivers de câmera e a imagem do sistema operacional determinam quais partes desse fluxo podem ser reaproveitadas. Em um teste de integração, recrie a imagem a partir das versões documentadas, reconecte os sensores e confira se os formatos de captura e as associações dos dispositivos voltam depois de reiniciar. Se a implantação for em lotes, tente em uma segunda unidade. Isso ajuda a descobrir quais etapas são repetíveis e quais ainda dependem de alguém que conhece o protótipo.
Planeje o que os operadores vão conseguir ver no fim do turno. Se o robô perde repetidamente a câmera lateral depois de uma curva específica, um registro com identificadores de câmera, horários das desconexões e temperatura dá à manutenção um ponto de partida. Um painel que mostra todos os fluxos como conectados ainda pode deixar passar uma câmera cujo último quadro utilizável chegou vários segundos antes. Considere mostrar a última observação utilizável e o estado de tarefas interrompidas junto com o estado básico da conexão. O piloto pode verificar se quem dá suporte ao trajeto tem informação suficiente para resolver o problema.
Para o BOXER-8741AI, faz mais sentido rodar o piloto quando várias entradas de alta largura de banda e uma pilha de software Jetson já em uso podem ganhar com um único PC industrial. As maiores dúvidas são qual configuração chega à região e se a carga completa cabe nas exigências de alimentação, refrigeração e tempo de resposta do robô. Uma equipe com uma única câmera e um modelo leve pode usar o mesmo processo de aceitação para saber se o equipamento atual já dá conta da tarefa. Para um piloto com quatro câmeras, o próximo passo concreto é rodar a carga completa na montagem prevista.
Guarde as notas do piloto, os diagramas das câmeras e as configurações finais juntos para que o próximo teste parta do hardware e do software que produziram os dados. Crie sua primeira nota no Telli.sh.