Kann ein Lagerroboter mit vier Kameras Schritt halten?
AAEONs BOXER-8741AI bringt Jetson Thor und Multi-Gigabit-Ethernet für Kameras auf einen Edge-PC. Das sollte ein Lagerroboter im Pilotbetrieb vor dem Rollout zeigen.
Ein Lagerroboter kann in einem längst überholten Kamerabild eine Palette völlig korrekt erkennen. Bis das Ergebnis bei der Software ankommt, die den Roboter zu einer Laderampe führt, kann sich die Palette schon verschoben haben, während ein neueres Bild in der Warteschlange wartet. Zusätzliche Kameras verbessern die Rundumsicht. Der Rechner muss dadurch mehr Bilder empfangen, dekodieren und verarbeiten, bevor ein Ergebnis nutzbar ist.
Am 12. November 2026 kündigte der Industriecomputerhersteller AAEON den BOXER-8741AI an, einen Edge-PC auf Basis von NVIDIAs Jetson-Thor-Plattform. Die Kombination aus schnellem Ethernet und CAN FD macht ihn für autonome mobile Roboter (AMRs) interessant, die mehrere Kameras und eine Verbindung zur Fahrzeugelektronik brauchen. Im Betrieb kommt es darauf an, wie zuverlässig das Gesamtsystem aus aktuellen Bildern verwertbare Beobachtungen gewinnt, während der Roboter fährt, Video aufzeichnet und Daten mit dem übrigen Betrieb austauscht. Ankündigung von AAEON vom 12. November
Was AAEON eingebaut hat
AAEON stellt Industriecomputer für Anwendungen her, in denen Maschinenbauer neben der Rechenleistung auch Einbau, Verkabelung und Stromversorgung berücksichtigen müssen. In den Unterlagen vom 12. November nennt AAEON ein NVIDIA-Jetson-T5000-Modul mit 128 GB LPDDR5X-Speicher, zwei 10-Gigabit-Ethernet-Ports, vier 5-Gigabit-Ethernet-Ports und zwei CAN-FD-Schnittstellen. Das gibt einem Team mehrere Möglichkeiten, Ethernet-Kameras anzuschließen und Daten an andere Geräte weiterzugeben. Wo Kamera und Host es unterstützen, kann eine Kamera direkt angeschlossen werden. Alternativ kann ein schnellerer Uplink einen Kameraswitch mit dem Rechner verbinden, während das Betriebsnetz eine andere Schnittstelle nutzt. AAEON veröffentlicht außerdem Produktfotos, die das Gehäuse und seine Anschlüsse zeigen. Spezifikationen zur Markteinführung · Offizielle Bildergalerie von AAEON
NVIDIA nennt für den T5000 bis zu 2.070 TFLOPS mit Sparse FP4. Die Zahl beschreibt die Spitzenleistung des Prozessors unter den von NVIDIA angegebenen Bedingungen für Rechengenauigkeit und Sparsity. Das Einlesen der Kameradaten, die Videodekodierung, Formatumwandlung, Inferenz, Speicherung und der Nachrichtenaustausch der Anwendung verursachen jeweils zusätzliche Arbeit. Ein vorhandenes Modell kann außerdem mit einer anderen Genauigkeit rechnen. Die Angabe hilft beim Vergleich von Modulen. Die Abnahmewerte für einen Roboter entstehen, wenn seine eigenen Modelle, Kameras und Software gemeinsam laufen. Spezifikationen der NVIDIA-Jetson-Module
Prüfen Sie die Schnittstellen vor der Bestellung. Frühere, vorläufige Unterlagen und die Produktseite von AAEON Korea nennen Verbindungsdetails, die von den Unterlagen vom 12. November abweichen, darunter Hinweise auf 25-Gigabit-Ethernet und QSFP. Diese Abweichung sollte mit dem Händler geklärt werden. Welche Hardware ein bestimmter Händler liefern würde, geht aus den Unterlagen nicht eindeutig hervor. Fragen Sie nach einem Angebot mit genauer bestellbarer Teilenummer, einer zugehörigen Anschlusszeichnung und einem voraussichtlichen Liefertermin für die Pilotregion. Die öffentliche Ankündigung belegt, dass AAEON das System vorgestellt hat. Regionale Lagerbestände, Lieferzeiten und Preise sind noch ungeklärt. Vorläufiges Datenblatt von AAEON · Produkteintrag von AAEON Korea · Internationale Produktseite von AAEON
Wie viel Bandbreite brauchen vier Kameras?
Angenommen, ein Roboter fährt auf eine Palette zu. Eine Kamera blickt nach vorn, zwei erfassen die Seiten und eine Nahbereichskamera hilft beim Ausrichten an der Station. Für eine erste Rechnung liefert jede Kamera einen unkomprimierten Stream mit 1.920 × 1.080 Pixeln und 30 Bildern pro Sekunde. Bei dicht gepackten 8-Bit-Graustufenpixeln enthält ein Stream etwa 0,50 Gbit/s an Bilddaten. Bei dicht gepackten 24-Bit-RGB-Pixeln sind es etwa 1,49 Gbit/s. Vier RGB-Streams kommen in diesem Beispiel auf etwa 5,97 Gbit/s, bevor zusätzlicher Datenverkehr hinzukommt.
| Beispiel für das Aufnahmeformat | Eine Kamera | Vier Kameras |
|---|---|---|
| 1.920 × 1.080 bei 30 Bildern pro Sekunde, 8-Bit-Graustufen | 0,50 Gbit/s | 1,99 Gbit/s |
| 1.920 × 1.080 bei 30 Bildern pro Sekunde, 24-Bit-RGB | 1,49 Gbit/s | 5,97 Gbit/s |
Das sind berechnete Datenraten für die reinen Bilddaten. Der Protokoll-Overhead, andere Geräte und kurze Lastspitzen kommen hinzu. Der tatsächlich erreichbare Durchsatz auf dem BOXER-8741AI ist im Pilotbetrieb zu messen. Prüfen Sie das vorgesehene Pixelformat mit der konkreten Kamera. Bayer, YUV, gepacktes RGB und komprimiertes Video können unterschiedlich viel Aufwand bei Übertragung und Verarbeitung verursachen. Komprimierung kann den Netzwerkverkehr senken. Je nach Bildinhalt kann die Bitrate schwanken, und die Dekodierung kann die Verarbeitung verzögern. Selbst zwei Kameras mit derselben angegebenen Auflösung können sich unterschiedlich verhalten, wenn eine davon jedes Bild vor dem Senden stärker verarbeitet.
Verfolgen Sie den Datenverkehr über die gesamte Topologie. Laufen die vier RGB-Streams über einen Switch mit nur einem 5-Gbit/s-Uplink, überschreiten allein die Bilddaten aus dem Beispiel bereits die Nennrate der Verbindung. Ein 10-Gbit/s-Uplink bietet in diesem Beispiel mehr Spielraum. Der Host muss die Bilder weiterhin empfangen, Puffer bereitstellen, bei Bedarf Formate umwandeln und dem Modell die Daten zugänglich machen. Laufen auch Flottentelemetrie oder Uploads von Videoclips zum Server über denselben Switch, gehören diese Datenströme in die Rechnung und in den Test mit der vorgesehenen Topologie. Über getrennte Ports lässt sich ein datenintensiver Stream auf eine Verbindung mit weniger konkurrierendem Verkehr legen.
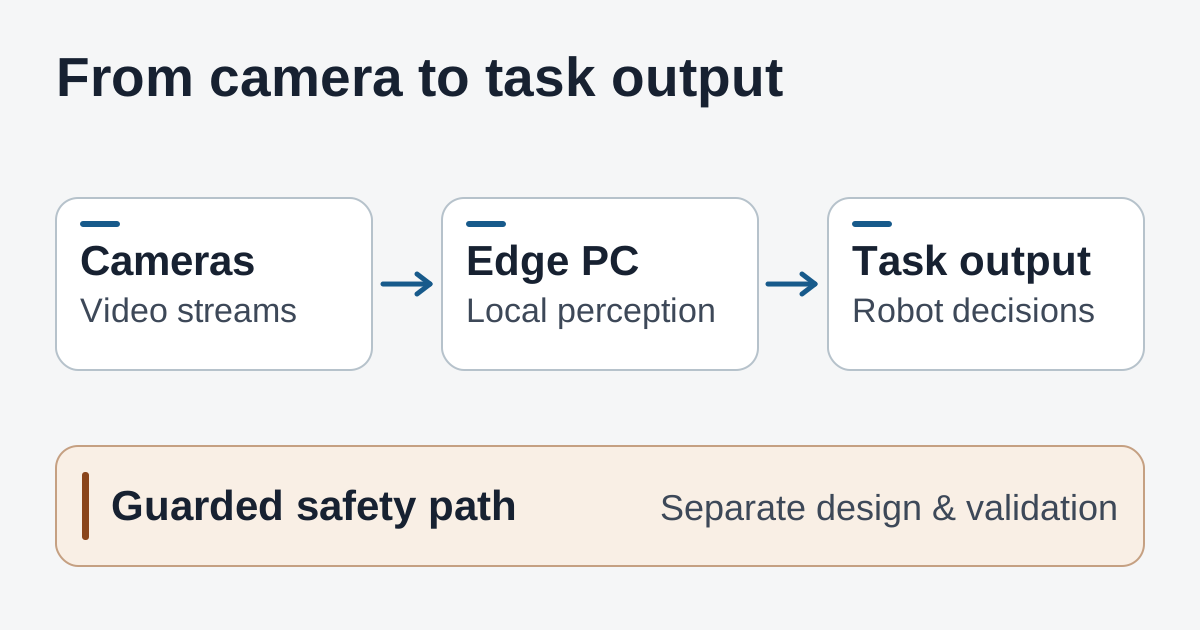
Kamera- und Aufgabendaten laufen über den Edge-PC. Die Sicherheitsfunktionen nutzen einen separat validierten Pfad.
Eine feste Ladestation zeigt einen weiteren Zielkonflikt. Eine Nahbereichskamera muss womöglich ein abgenutztes Etikett bei wechselndem Licht lesen, während ein Weitwinkelstream vor allem zeigt, ob die Palette im Sichtfeld liegt. Für beide Kameras lassen sich unterschiedliche Auflösungen und Bildraten verwenden. Halten Sie je Stream fest, welche Details er auflösen muss und wie aktuell sein Bild sein soll. Getrennte Anforderungen können Bandbreite und Rechenaufwand senken und die nötigen Details in der entscheidenden Ansicht erhalten.
Wie alt ist das Bild, wenn das Ergebnis ankommt?
Beginnen Sie mit dem, was sich im Betrieb beobachten lässt. Bei der Annäherung an eine Palette muss die Aufgabensteuerung möglicherweise rechtzeitig eine aktuelle Positionsschätzung erhalten, um über die weitere Ausrichtung zu entscheiden. Selbst bei hoher Bildrate kann ein System veraltete Beobachtungen liefern, wenn es schneller Bilder in die Warteschlange stellt, als es sie abarbeitet. Messen Sie die Zeit von der Aufnahme bis zu dem Punkt, an dem die Aufgabensteuerung ein Ergebnis tatsächlich empfängt und übernimmt. Damit erfasst die Messung mehr der Abläufe, die das Roboterverhalten bestimmen, als eine isolierte Inferenzzeit.
Legen Sie zuerst eine wiederholbare Strecke fest. Bauen Sie den Gang, das Andockmanöver und die Lichtwechsel ein, die der Roboter im Betrieb voraussichtlich erlebt. Halten Sie die Strecke und ihre Kameraeinstellungen als Ausgangspunkt für spätere Vergleiche fest.
- Zeitstempel vergleichbar machen. Verwenden Sie für Aufnahme, Empfang und Ereignis in der Steuerung eine gemeinsame oder kalibrierte Zeitbasis. Halten Sie die Herkunft jedes Zeitstempels fest. Die Ankunftszeit am Host hilft bei der Netzwerkdiagnose. Wenn die Kamera ein Bild vorher puffert oder komprimiert, erfasst sie nur einen Teil der Wartezeit.
- Langsame und ausgebliebene Ergebnisse protokollieren. Speichern Sie den Median und das 95. Perzentil der Zeit von der Aufnahme bis zum Ergebnis. Erfassen Sie außerdem Bildverluste, verworfene veraltete Frames und Zeiträume ohne aktuelle Ergebnisse an der Steuerung. Wenn ein Durchlauf die ältesten Bilder verwirft, kann ein Bericht allein über die verbleibenden Bilder schneller aussehen, als sich der Betrieb anfühlt.
- Die reale Kombination an Aufgaben ausführen. Lassen Sie alle benötigten Kameras gleichzeitig laufen. Aktivieren Sie das vorgesehene Modell, lokale Aufzeichnung, Flottenmeldungen und die Uploads, die im normalen Betrieb gleichzeitig laufen. Protokollieren Sie die Auslastung von GPU, Decoder, CPU, Speicher und Datenträger, damit das Team den Beginn der Warteschlangen erkennen kann. Wiederholen Sie einen unruhigen Streckenabschnitt mit und ohne Clip-Uploads, um deren Einfluss zu erkennen.
- Nach dem Aufwärmen erneut testen. Verwenden Sie das vorgesehene Gehäuse, die geplante Montage und Stromversorgung. Erfassen Sie die dauerhafte Eingangsleistung und die Temperaturen zusammen mit dem Bildalter und Verbindungsabbrüchen. Fahren Sie die Strecke nach längerer Laufzeit und bei erwartbaren Netzwerkunterbrechungen noch einmal ab. Beobachten Sie, ob sich das System erholt, ohne dass jemand die Anwendung neu starten muss.
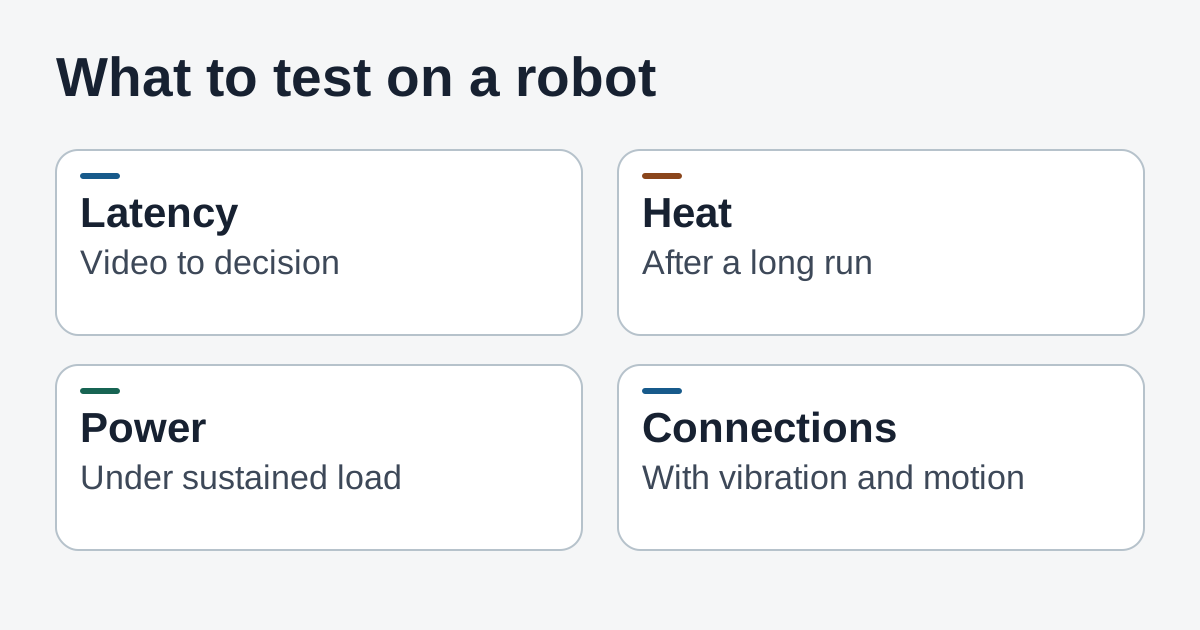
Messdaten aus dem Pilotbetrieb zeigen Verzögerungen, Wärmeentwicklung, Leistungsaufnahme und Verbindungsprobleme, die bei Einzeltests von Komponenten leicht unbemerkt bleiben.
Vereinbaren Sie die Abnahmekriterien vor dem Hardwarevergleich. Leiten Sie sie aus den Messwerten des vorhandenen Systems und dem Bedarf der Aufgabe an aktuellen Daten ab. Informativ sind sowohl die Zeit bis zu einem brauchbaren Ergebnis als auch die Häufigkeit, mit der kein brauchbares Ergebnis rechtzeitig ankommt. Speichern Sie alle Kamera- und Softwareeinstellungen zu den Messwerten. Ändern Sie bei jedem Vergleich nur eine Bedingung. So lassen sich Effekte komprimierter Aufnahmen, eines anderen Switches oder eines neuen Modell-Builds erkennen.
Wahrnehmung und Sicherheitsentscheidungen getrennt prüfen
Die Bildverarbeitung kann die Position der Palette schätzen oder der Aufgabensoftware melden, dass die vorgesehene Sicht beim Andocken verdeckt ist. Sicherheitsfunktionen der Maschine, etwa die Reaktion auf eine Schutzeinrichtung oder einen Not-Halt, werden separat ausgelegt und validiert. CAN FD kann Daten zwischen Fahrzeugsystemen übertragen. Die im Datenblatt genannte Schnittstelle belegt, dass diese Verbindung vorgesehen ist. Sicherheitszertifizierung und Eignung hängen von den Komponenten und der Architektur ab, die der Integrator tatsächlich prüft.
Vereinbaren Sie im AMR-Pilotprojekt mit den für Steuerung und Sicherheit zuständigen Teams, wie sich die Aufgabensoftware bei Ausfall einer Kameraverbindung, einer veralteten Beobachtung oder nach einem Neustart des Edge-PCs verhält. Zeichnen Sie dieses Verhalten in freigegebenen Tests auf. Halten Sie fest, was Bediener sehen und unter welchen Bedingungen die normale Aufgabenbearbeitung weiterläuft. Das Steuerungsteam muss separat nachweisen, dass die unabhängigen Schutzeinrichtungen bei nicht verfügbarer Bildverarbeitung wie vorgesehen funktionieren.
Die Unterscheidung hilft beim Vergleich von Systemen. Wenn ein leistungsfähigerer Edge-PC eine unterbrochene Kameraverbindung schneller wiederherstellt, kann das die Zeit verkürzen, die für den Neustart einer unterstützten Andockaufgabe nötig ist. Diese Erkenntnis gehört zur Prüfung von Aufgabe und Wiederanlauf. Für die unabhängigen Schutzfunktionen gelten eigene Prüfkriterien.
Was bei der Integrationsprüfung vorliegen sollte
Bringen Sie das Angebot mit der passenden Teilenummer, die Kameratopologie einschließlich der erwarteten Datenrate pro Verbindung und eine Dokumentation des genauen Systemabbilds sowie des Modell-Builds mit. Halten Sie Kamera- und Firmwareversionen fest, den Speicherort der Aufnahmen und welche Aufgaben der Roboter erledigen muss, wenn das externe Netzwerk vorübergehend fehlt. Eine Beispielstückliste hilft bei der Planung. Das Prüfprotokoll sollte die beim Messen tatsächlich verwendeten Komponenten und Softwarestände nennen.
Planen Sie Zeit für Software und Vor-Ort-Service ein. Ein Jetson-Modul kann zu bestehenden Entwicklungsabläufen passen. Gehäuse, Kameratreiber und Betriebssystemabbild bestimmen, welche Teile davon sich übernehmen lassen. Erstellen Sie im Integrationstest das Abbild erneut aus den dokumentierten Versionen, schließen Sie die Sensoren wieder an und prüfen Sie, ob nach dem Neustart dieselben Aufnahmeformate und Gerätezuordnungen wieder verfügbar sind. Bei einer geplanten Auslieferung in Chargen lohnt sich die Wiederholung mit einem zweiten Gerät. So sieht der Integrator, welche Schritte sich wiederholen lassen und wo noch jemand mit Kenntnis des Prototyps gebraucht wird.
Überlegen Sie, welche Informationen für das Bedienpersonal am Schichtende sichtbar sein müssen. Verliert ein Roboter immer wieder nach einer bestimmten Kurve die Seitenkamera, kann ein Protokoll der Kamerakennungen, Trennungszeitpunkte und Temperaturen dem Außendienst einen Ausgangspunkt liefern. Eine Anwendungsübersicht, die jeden Stream als verbunden meldet, kann einen Stream übersehen, dessen letztes brauchbares Bild mehrere Sekunden alt ist. Neben dem Verbindungsstatus kommen daher auch die letzte verwertbare Beobachtung und der Status unterbrochener Aufgaben als Anzeigen infrage. Im Pilotbetrieb lässt sich prüfen, ob die für die Strecke zuständige Person genug Informationen zur Fehlerbehebung erhält.
Der BOXER-8741AI ist vor allem dann ein Kandidat für den Pilotbetrieb, wenn mehrere Eingänge mit hohem Datendurchsatz und eine vorhandene Jetson-Softwareumgebung von einem gemeinsamen Industrie-PC profitieren. Offen bleiben die tatsächlich erhältliche regionale Konfiguration und die Frage, ob die vollständige Arbeitslast die Leistungs-, Kühlungs- und Zeitanforderungen des Roboters erfüllt. Mit nur einer Kamera und einem kleinen Modell kann ein Team denselben Abnahmeprozess nutzen, um festzustellen, ob seine bisherige Lösung bereits ausreicht. Für einen Test mit vier Kameras liefert als Nächstes ein Durchlauf mit der vollständigen Last in der vorgesehenen Einbausituation aussagekräftige Daten.
Halten Sie Pilotnotizen, Kamerapläne und die endgültigen Einstellungen zusammen. So beginnt der nächste Test mit der Hardware und Software, die zu den Messwerten geführt hat. Legen Sie Ihre erste Notiz in Telli.sh an.