Может ли робот почувствовать, что упаковка выскальзывает, до её падения?
Датчик MLX90901 от Melexis измеряет силу перпендикулярно накладке захвата и вдоль неё. Испытание с тонкими пакетами поможет понять, уменьшают ли эти данные скольжение и повреждения.
Робот зажимает тонкий пакет между двумя накладками. На камере видно, что захват удался, но при повороте манипулятора пакет начинает выскальзывать. Если сжать его сильнее, можно спасти перенос или оставить на упаковке залом. Решение зависит от того, что происходит в месте контакта за короткое время, когда предмет ещё можно удержать.
12 ноября 2026 года бельгийский производитель полупроводников Melexis представил MLX90901, тактильный модуль для пальцев роботизированных кистей и захватов. Модуль измеряет силу перпендикулярно поверхности пальца и боковые силы по двум осям. По сообщению Melexis, оценочный комплект DVK90901 уже доступен. На странице модуля указано, что инженерные образцы поставляются в ограниченном количестве. Команды могут проверить обратную связь на стенде, пока отдельный модуль доступен в виде образцов. Анонс Melexis · Характеристики MLX90901
Для разработчика захвата важно проверить, меняют ли новые сигналы исход обычной операции. Тонкий пакет даёт конкретный предмет проверки. Удастся ли роботу завершить перенос с меньшим скольжением или меньшим числом повреждений? Сколько дополнительного времени это займёт?
Три направления силы показывают то, что может пропустить камера
Нормальная сила — составляющая, направленная перпендикулярно накладке. В примере с пакетом она меняется при смыкании двух пальцев. Сдвиговая сила действует вдоль поверхности. Когда робот поднимает пакет или поворачивает манипулятор, вес предмета и изменение скорости могут нагружать контакт сбоку. Измерения сдвига по двум осям помогают отличить тягу вдоль края накладки от тяги поперёк него. Модуль выдаёт эти величины в своей локальной системе координат.
В MLX90901 объединены магнитный датчик, магнит, эластомер, механические детали и электроника. При контакте упругая поверхность деформируется, а модуль оценивает компоненты силы по показаниям магнитного датчика. Узел поставляется откалиброванным. В открытых характеристиках также указаны координаты контакта на чувствительной поверхности, сигнал касания и сигнал превышения силы. Для роботизированной кисти это отдельные вопросы. Коснулась ли накладка предмета? Где именно? Как изменилась нагрузка после начала движения? Характеристики и демонстрация MLX90901
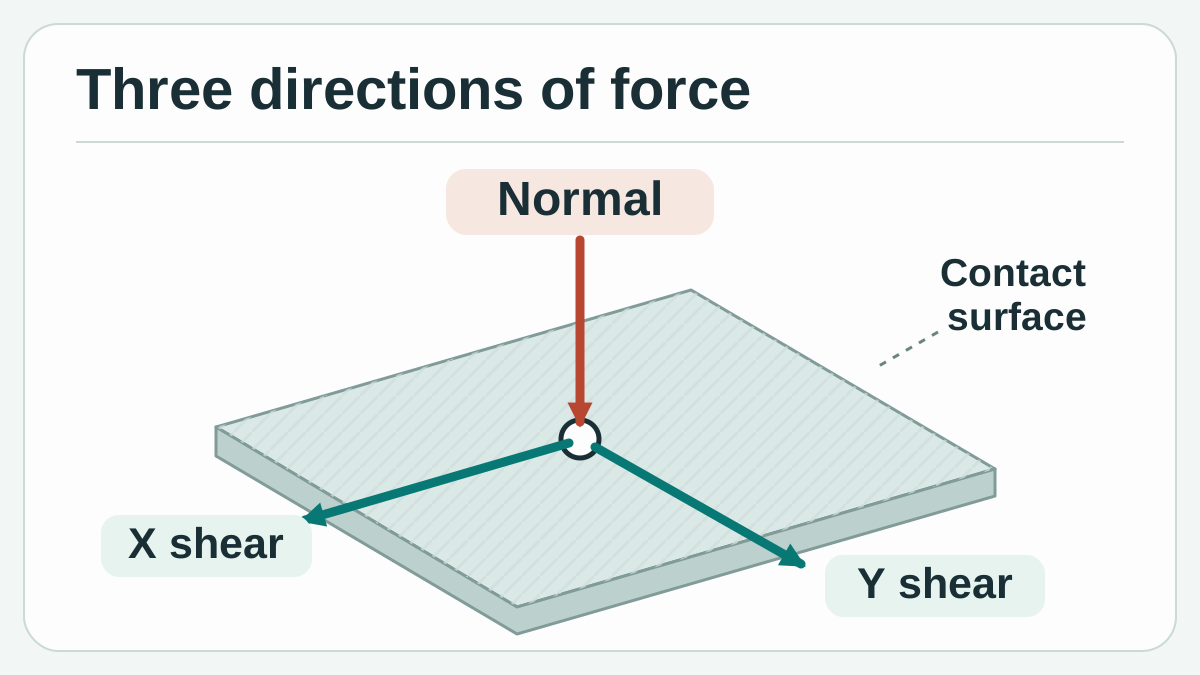
Одно нормальное направление и два направления вдоль поверхности описывают контактную нагрузку. Оригинальная схема Telli.sh по характеристикам Melexis.
Камера сохраняет свою роль. Она помогает найти пакет перед смыканием пальцев и заметить смещение после захвата. Тактильные показания добавляют данные о поверхности, которую сомкнувшиеся пальцы могут частично закрывать. Представьте две попытки, выглядящие одинаково на записи сверху. В первой палец касается пакета вдали от края. Во второй он зажимает угол, который сгибается при ускорении манипулятора. Исходное изображение похоже, хотя место контакта и последующая нагрузка различаются.
Рост боковой силы также требует интерпретации. Устойчивый пакет может сильнее нагружать накладку по касательной при ускорении руки. Предмет может начать смещаться в одной точке контакта, пока второй палец продолжает его удерживать. Полезен тот сигнал, который действительно совпадает с началом движения в воспроизводимых условиях. Отдельная запись об изменении силы показывает лишь, что нагрузка на датчик изменилась.
Диапазон, порог обнаружения и задержку измеряют отдельно
Melexis указывает 15 Н для стандартного диапазона нормальной силы, 25 Н для расширенного и 4 Н для диапазона сдвиговой силы. Заявленная точность составляет 10% от полной шкалы. На странице продукта 200 мН названы пределом обнаружения. В анонсе эта цифра описана как типичное разрешение. Если упаковка выдерживает лишь узкий диапазон усилий, стоит сверить условия измерения в технической документации. Порог обнаружения сам по себе не показывает погрешность каждого малого значения. Анонс Melexis · Характеристики модуля Melexis
На странице приведены цифровые векторы силы с частотой до 400 Гц и связь по I²C на скорости до 1 Мбит/с. При 400 отсчётах в секунду номинальный интервал составляет 2,5 мс. Время до физической коррекции измеряют отдельно. Оно складывается из чтения, передачи и фильтрации данных, принятия решения контроллером и реакции привода. Даже быстрый датчик не удержит предмет, если захват скорректируется слишком поздно.
| Опубликованный параметр | Что он помогает спланировать | Что измерить на захвате |
|---|---|---|
| 15 Н в стандартном нормальном диапазоне и 4 Н при сдвиге | Есть ли смысл проверять ожидаемые контактные силы на стенде | Нагрузки в реальных точках захвата, включая кратковременные пики |
| 200 мН как порог обнаружения и точность 10% от полной шкалы | Какие вопросы о точности задать по документации | Шум, повторяемость и погрешность малых сил в рабочем диапазоне |
| Выдача данных до 400 Гц и I²C до 1 Мбит/с | С чего начать планирование сбора данных | Время от контакта до реакции контроллера, включая медленные циклы |
| Координаты касания и сигнал превышения силы | Какие дополнительные события регистрировать | Соответствуют ли события нужному контакту и позволяют ли вовремя отреагировать |
Заявленные размеры модуля составляют 18,5 × 23,6 × 9,4 мм. Сначала проверьте геометрию пальца целиком, с накладкой, креплением и кабелем. Крепление может немного прогибаться или закрывать часть чувствительной поверхности. Сменное покрытие может изменить характер контакта и скольжения пакета. Если эти детали будут на рабочем захвате, включите их в испытание до того, как делать выводы по отдельному модулю. Механические и электрические характеристики Melexis
Сравнение двух переносов покажет, что изменил датчик
Тонкий пакет подходит для испытания, потому что защита от повреждения и защита от скольжения могут требовать разных решений. Для первой серии выберите безопасный представительный предмет, фиксированную точку захвата и движение, которое команда умеет повторять. Нанесите на пакет визуальную метку или установите камеру так, чтобы видеть его смещение относительно пальца. Независимый ориентир позволит определить, было ли движение и когда оно началось, без использования сигнала силы в качестве собственного эталона.
В простом сравнении захват, датчик и движение остаются одинаковыми. В первом режиме контроллер сохраняет штатную логику, а модуль только регистрирует данные. Во втором от его показаний зависит согласованное управляющее действие. Для начала полезной реакцией может быть пауза или возврат предмета для повторного захвата. Изменение усилия тоже возможно в пределах, уже предусмотренных для детали и оборудования. Поддерживайте сопоставимые условия, чтобы другая накладка или траектория не дала незамеченный прирост.
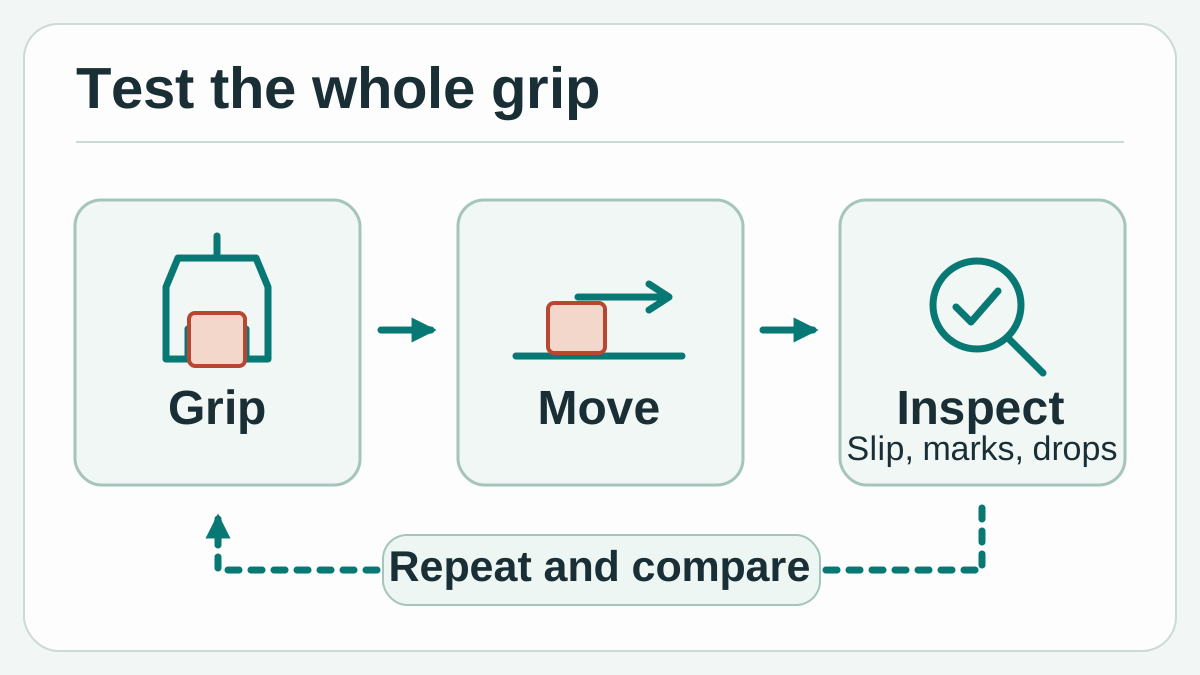
Сравните запись без вмешательства и активную обратную связь при одном и том же согласованном переносе. В обоих режимах проверьте независимые данные о движении и состояние упаковки. Оригинальная схема Telli.sh.
Во втором упражнении можно подвести жёсткий тестовый предмет к установочному приспособлению. Оценка положения может выглядеть правильной, хотя угол детали коснулся упора раньше, чем она встала на место. Координаты контакта, нормальная и боковая силы дают оператору материал для разбора. Сначала под наблюдением запишите несколько штатных установок и несколько установок с намеренным смещением. Если записи сходны, различайте эти случаи по имеющимся данным позиционирования или контроля, а тактильный сигнал используйте там, где он добавляет информацию.
Такие данные уже сочетали в исследованиях. В 2018 году Ли, Дун и Адельсон проверили обнаружение скольжения с помощью камеры на захвате и оптического датчика GelSight. Среди испытаний было 152 захвата десяти объектов, ранее не использованных системой. В 2021 году Гриффа, Сферрацца и Д’Андреа изучали начало движения по распределённым силам, измеренным другой оптической системой. Работы подсказывают способы оценки, например новые предметы и отдельные случаи поступательного движения и вращения. Результаты относятся к аппаратуре и методам авторов. Ли, Дун и Адельсон, 2018 · Гриффа, Сферрацца и Д’Андреа, 2021
Комплект позволяет записать сигналы до замыкания контура управления
В DVK90901 входят модуль пальца, USB-интерфейс Melexis.IO, плата-переходник и кабели. Через адаптер данные датчика поступают на компьютер, а программа Melexis позволяет просматривать, записывать и экспортировать показания. Сопутствующая библиотека Python доступна после регистрации. На стенде удобно проверить знаки компонент, события касания и экспорт данных до прямого подключения к контроллеру. Комплект DVK90901, техническое описание и ПО Melexis
- Запишите эталон. Подключите комплект по инструкции Melexis. Запишите показания без нагрузки, а затем приложите известные силы по нормали к накладке и по каждой оси сдвига на приспособлении, согласованном для испытания. Сверьте направление, повторяемость и время с эталоном, прежде чем принимать решения по показаниям.
- Определите критерии для пакета. Зафиксируйте движение, место захвата, допустимые усилия и признаки смещения или повреждения. Размечайте испытания по видео или другому независимому измерению смещения.
- Начните с записи. При переносах с неизменным захватом регистрируйте три компоненты силы, касания и время движения манипулятора. Сохраняйте удачные попытки и сбои. Если лёгкие и более жёсткие пакеты ведут себя по-разному, анализируйте их по отдельности.
- Повторите перенос с обратной связью. Согласуйте действие с ответственными за оборудование. В сравнении меняйте только политику обратной связи и по единым критериям подсчитывайте падения, видимые повреждения, лишние остановки и время восстановления.
- Повторите при обычном изменении. Возьмите новую партию пакетов или согласованный вариант покрытия накладки. Сохраните критерии и отметьте все изменения настройки. Испытание даёт полезные данные, когда команда понимает, что изменилось и почему.
Первые записи могут выявить проблему самого измерения. При нагрузке по нормали показание одной оси сдвига может меняться из-за геометрии контакта, прогиба крепления или реакции датчика. Проверьте приложенную нагрузку и повторите её в той же точке. Затем попробуйте другую область чувствительной поверхности. Стабильные показания в центре могут скрывать проблему монтажа или контакта, заметную на краю.
Синхронизацию стоит проверить в начале. Журнал компьютера может показывать время прихода сообщения датчика, а журнал контроллера — время решения. Кадр видео описывает ещё одно наблюдение и может иметь худшее временное разрешение. Запишите событие, видимое во всех потоках, и оцените неопределённость по времени. Иначе разница меньше разрешения измерения может выглядеть как раннее предупреждение.
Преимущества и издержки бережного захвата можно посчитать
Сначала подсчитайте успешные переносы и случаи повреждения от общего числа попыток. Включите переносы, которые удалось завершить только после паузы или повторного захвата. Укажите типичное время цикла и самые медленные попытки. Если обратная связь сократит скольжения, но удвоит число остановок, для линии со строгим тактом может понадобиться другая реакция. При работе под присмотром с дорогими или хрупкими упаковками те же результаты могут оцениваться иначе.
Разбирайте ложные срабатывания так же внимательно, как пропуски. Содержимое устойчивого пакета может переместиться внутри, хотя сам пакет по накладке не скользит. Контроллер, воспринимающий любое изменение силы как скольжение, может лишний раз останавливаться или сжимать упаковку. Собирайте такие примеры целенаправленно. Они помогают решить, когда стоит сделать паузу, получить ещё одно наблюдение или сохранить устойчивый захват в пределах согласованного поведения оборудования.
Стоит различать предупреждение и полезное вмешательство. Допустим, во время поворота датчик сигнализирует о возможном скольжении. В одной попытке контроллер останавливает движение вовремя, и пакет остаётся на месте. В другой сигнал приходит после момента, когда предмет ещё можно было удержать. В обеих записях есть предупреждение, а итог меняется только в первой. Отмечайте отдельно начало видимого движения, предупреждение, команду и завершение реакции. Рядом фиксируйте доставку без повреждений и повторные захваты, чтобы решить, что менять — обнаружение, реакцию или само движение.
Оценочный комплект Melexis даёт доступ к трём компонентам силы на стенде. Для робота убедительное доказательство — упаковка, доставленная целой в нужном темпе после изменения, которое можно описать и повторить. Это может быть более ранняя остановка или более надёжное удержание. В обоих случаях результат должен быть виден и в переносе, и в записи.
Источники
- Анонс Melexis от 12 ноября 2026 года
- Melexis MLX90901 — характеристики, фотографии и демонстрационные видео
- Комплект DVK90901 — фото, ПО и заказ
- Краткое техническое описание Melexis DVK90901
- Условия сайта Melexis, раздел 5 о разрешении на копирование и передачу изображений
- Ли, Дун и Адельсон, обнаружение скольжения по тактильным и визуальным данным, 2018
- Гриффа, Сферрацца и Д’Андреа, обнаружение скольжения по распределённым контактным силам, препринт 2021 года
Чтобы хранить результаты испытаний, наблюдения за оборудованием и основанные на них решения в журнале с поиском, создайте аккаунт Telli.sh.