Как LYNX-10 перевернул страницу книги с помощью запястья с тросовым приводом
Исследовательский робот с десятью степенями свободы перевернул страницу, согласовав движения двух пальцев, запястья и руки. Разбираемся, что опыт говорит о прокладке тросов, точности и надёжности захвата.
Открытая книга ставит перед роботом две задачи в одной точке. Один палец должен удерживать страницу, пока другой приподнимает один уголок. Когда лист отделится, захвату нужно перенести его через корешок и не сдвинуть книгу. В исследовательской демонстрации манипулятор LYNX-10 выполнил эту последовательность благодаря двигателям, расположенным ближе к основанию, и тросам, которые передают движение к запястью и захвату.
13 ноября 2026 года Scientific Reports опубликовал рецензированную и принятую к печати статью о LYNX-10 до выхода окончательной редакции. Команда из Наньянского технологического университета и Procter & Gamble построила прототип с шестью степенями свободы у руки и четырьмя у захвата. Их опыт наглядно показывает механическую задачу. Движение одного шарнира может менять длину траектории троса, управляющего другим шарниром. У края страницы вызванный этим поворот запястья способен сместить даже правильно подведённый палец. Статья в Scientific Reports и история публикации
В статье демонстрация перелистывания сопровождается измерениями повторяемости положения, грузоподъёмности и силы щипкового захвата. Каждый показатель отвечает на отдельный вопрос. По перелистыванию можно увидеть, что позволила сделать конструкция, а затем определить, какие данные нужны команде, прежде чем доверить тому же механизму работу с хрупкими материалами на протяжении дня.
Перенос двигателей меняет нагрузку на запястье
Двигатель около захвата движется вместе с ним при повороте руки. Если разместить привод ближе к основанию и провести к шарниру трос, большая доля массы привода окажется дальше от кончика руки. Расстояние важно, потому что масса вдали от оси сильнее влияет на инерцию, которую преодолевает вращающийся шарнир. Реальный эффект зависит от движущегося узла, его положения, задачи и передачи, которая заменяет двигатель на месте. Динамика в Modern Robotics, глава 8
LYNX-10 сочетает вертикальный подъёмный механизм, модуль позиционирования SCARA и запястье, поворачивающееся по трём осям. SCARA — распространённая компоновка руки, в которой вращательные шарниры располагают инструмент в плоскости. В прототипе подъёмный узел задаёт высоту, модуль позиционирования выводит запястье над рабочей зоной, а запястье ориентирует пальцы перед контактом. Четыре степени свободы захвата позволяют большому и указательному пальцам двигаться по отдельности. Один может поддерживать лист, пока другой его поднимает. Принятая рукопись, конструкция механизма и демонстрация манипуляций
Посмотрим, что такое распределение даёт у уголка страницы. Рука должна установить запястье над краем, который уже может загибаться вверх. Запястью нужно развернуть кончики пальцев так, чтобы первый контакт был достаточно лёгким и не сдвинул лист. Пальцам затем требуется место, чтобы менять положение друг относительно друга, не выпуская край. Лёгкое подвижное запястье удобно для такой координации. Статья отдельно подтверждает способность прототипа повторять положение и работать с грузом, а для количественной оценки скорости задачи или экономии энергии потребовалось бы сравнение с более тяжёлым запястьем в одинаковых условиях.
Движение локтя может менять длину пути троса запястья
Представьте трос, проведённый через шарнир. Если он огибает сгиб снаружи, при сгибании его путь может удлиниться. Прокладка ближе к оси вращения может уменьшить изменение. В роботе трос идёт дальше к другому шарниру, поэтому небольшой сдвиг пути на предыдущем участке может повернуть запястье при неизменном заданном угле. Инженеры называют такое взаимодействие связанностью движений.
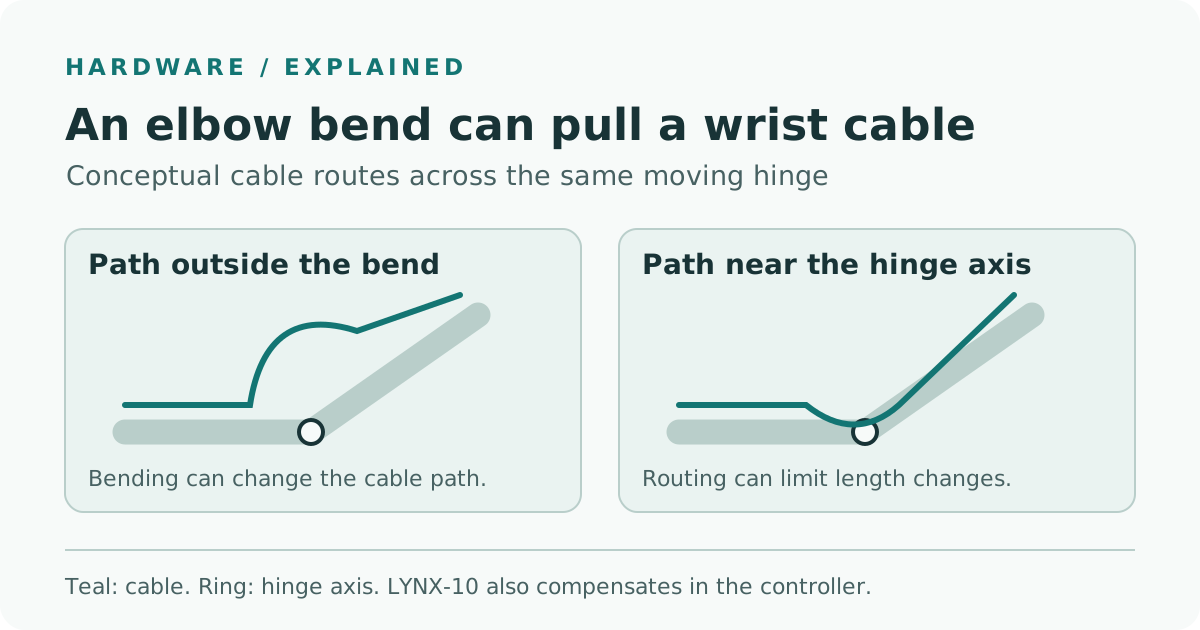
Авторская принципиальная схема прокладки тросов и влияния предшествующего шарнира. Подписанные пути иллюстрируют принцип.
Команда LYNX-10 решала проблему связанности в двух местах. Прокладка троса через локтевой механизм уменьшила механическое влияние. Затем контроллер использовал геометрическую модель, чтобы оценить оставшееся изменение длины при движении шарниров и скорректировать команды. Авторы сообщают, что компенсация заметно снизила нежелательный поворот запястья вокруг вертикальной оси при вращении локтя и нежелательный наклон при совместном движении локтя и повороте запястья. В данном случае yaw означает поворот из стороны в сторону, а pitch — наклон вверх и вниз. Принятая рукопись, механизм компенсации и эксперименты
Авторы называют компенсацию квазистатической. Для коррекции модель рассчитывает, как смена положения шарниров перераспределяет длину тросов. Ускорение движения, изменение предварительного натяжения или другая нагрузка способны вызвать эффекты, которые геометрическая модель описывает хуже. Поэтому при повторении опыта полезно записывать скорость, направление движения и состояние передачи. Робот может занять нужную позу после остановки, но по пути пройти через такое положение, в котором инструмент заденет бумагу.
Здесь же видно значение механики для робототехники с ИИ. Политика управления решает, какой угол запястья или положение инструмента задать, а контроллер нижнего уровня преобразует команду в движение. Авторы LYNX-10 оценивали механическую прокладку, компенсацию по модели и согласованную последовательность манипуляций. Для оценки обученной политики понадобилась бы проверка, как робот выбирает или адаптирует последовательность при изменении объекта или его положения. И движение шарниров, и контакт влияют на данные, с которыми работала бы такая политика. Статья в Scientific Reports · Modern Robotics о движении шарниров и силах на инструменте
У пальцев, запястья и руки своя роль в перелистывании
На рисунке 9 принятой рукописи показан полный цикл. Указательный палец удерживает страницу, а большой приподнимает уголок. Затем пальцы зажимают поднятый край. Рука и запястье согласованно переносят лист через книгу. После этого захват укладывает лист, раскрывается и возвращается в исходное положение. Независимые движения позволяют менять то, какой палец поддерживает бумагу на каждом этапе. Принятая рукопись, рисунок 9 и его описание
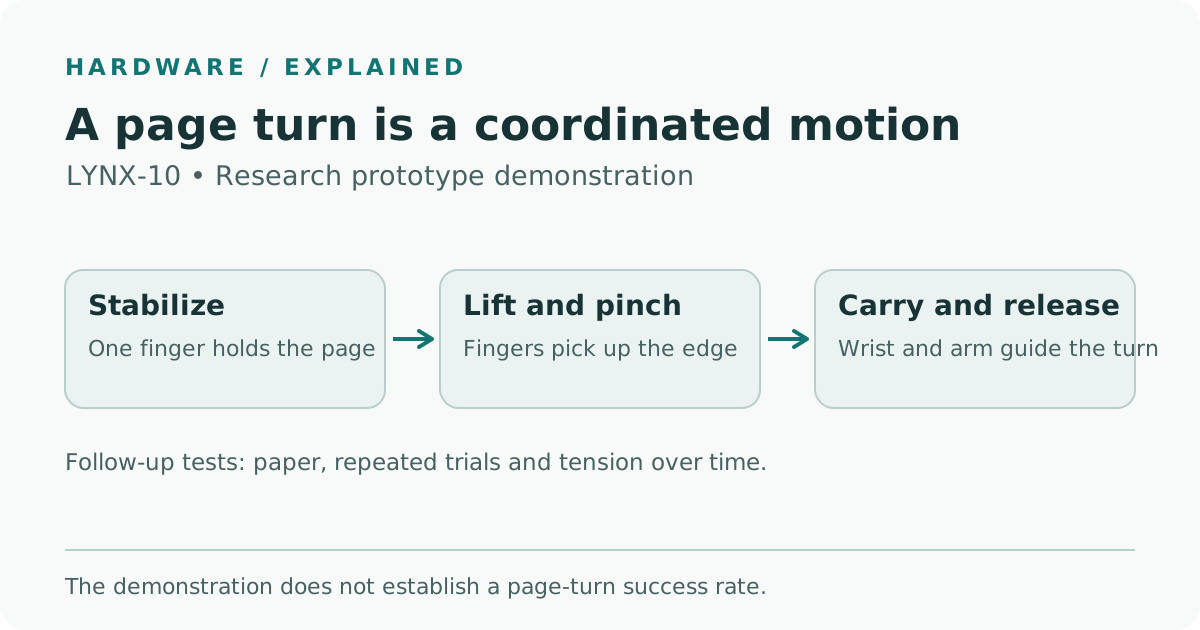
Авторская схема показывает роль пальцев, запястья и руки при перелистывании одной страницы. Фотографии демонстрации приведены в принятой рукописи.
После захвата угла сложность меняется. Сначала кончики пальцев должны отделить один лист от стопки и не захватить остальные. При переносе бумага изгибается, и направление касательной у точки контакта меняется. Запястье может следовать этому изменению, а рука обеспечивает нужный вылет. В конце захват раскрывается и отпускает бумагу, но при отводе руки под неподходящим углом лист всё ещё можно потянуть или поднять.
Проследите, что происходит с листом между кадрами. Робот может выполнить основное движение руки и всё же не справиться, если захватит две страницы или потеряет край до переноса. Записывая такие исходы, команда сможет решить, менять ли подхват уголка, траекторию захвата или момент отпускания. Завершённый цикл в статье демонстрирует доступные движения манипулятора. Для оценки доли успешных переносов одной страницы нужна серия попыток с чётким критерием успеха.
Значение 0,4 мм относится к повторяемости в трёх испытанных положениях
Авторы сообщают, что повторяемость положения рабочего органа была лучше 0,4 мм в расчёте отдельно по каждой измеренной координате, по трём стандартным отклонениям в трёх испытанных положениях. Рабочий орган — инструмент на конце руки. Повторяемость описывает, насколько близки друг к другу точки повторных заходов. Робот может раз за разом попадать в одну точку со смещением относительно цели. Измерение этого смещения отвечает на другой вопрос, об абсолютной точности позиционирования. Принятая рукопись, эксперимент по повторяемости
В статье также указано, что узел массой 6 кг справился с грузом до 6 кг в испытании. С ростом нагрузки рабочие диапазоны движений плечевого и локтевого шарниров сужались. Отдельно захват показал среднюю устойчивую силу щипкового захвата около 30 Н в пяти измерениях. Показатель 30 Н характеризует захват в тех условиях. Допустимое для листа усилие зависит от материала и контакта. Для подхвата тонкой бумаги важно понимать, насколько тонко захват регулирует слабое касание и сохраняется ли этот контроль в нескольких циклах. Аннотация Scientific Reports и принятая рукопись
| Опубликованный результат | Что измерялось | Что можно проверить перед внедрением |
|---|---|---|
| Менее 0,4 мм в трёх положениях отдельно по каждой координате при 3σ | Разброс повторных положений рабочего органа в условиях опыта | Абсолютная ошибка положения и отклонение траектории при нужных нагрузке и скорости |
| Груз до 6 кг при массе узла 6 кг | Нагрузка, с которой механизм справился в проверенных диапазонах движения | Вылет, скорость и рабочий цикл под такой нагрузкой в целевой компоновке |
| Средняя устойчивая сила щипкового захвата около 30 Н в пяти измерениях | Устойчивое усилие в испытании захвата | Управление малым усилием, проскальзывание и граница повреждения рабочего материала |
| Показанный цикл перелистывания | Согласованность движений пальцев, запястья и руки на тонкой бумаге | Частота успешного переноса одного листа в серии опытов, время цикла, повреждения и восстановление |
Испытания провела команда исследователей на своём прототипе. Указание условий измерения делает статью удобнее для обсуждения конструкции. Если задача — поднимать больший вес на коротком вылете, данные о нагрузке и движении послужат отправной точкой. Если нужно взять одну страницу и не оставить следа, повторяемость, характер контакта и доля успехов в серии попыток важнее максимальной удерживаемой силы захвата.
Следующий опыт покажет, какую часть движения нужно доработать
Представьте архив, где нужно перелистывать переплетённый том под неподвижной камерой. Цель — аккуратно перенести ровно один лист и сохранить положение книги для следующего кадра. Важным может оказаться даже небольшой залом у края, а захват двух страниц сразу оставит пробел в записи. Статья о LYNX-10 даёт такому архиву последовательность для изучения. Прежде чем опробовать её на ценных документах, нужно оценить собственные материалы, подставки для книг и правила обращения с ними.
Лаборатория упаковки могла бы провести похожий тест с тонкими прокладочными листами. Здесь команде может быть менее важна точная фиксация книги и более важно предсказуемое время возобновления работы после неполного захвата. Листы могут иметь разную жёсткость или слипаться. В испытании полезно считать двойные захваты отдельно от падений листа и повреждения поверхности. Эти случаи могут требовать разных изменений крепления или захвата, даже если один общий показатель относит их все к неудачным попыткам.
- Выберите материалы и задайте критерий успеха. Начните с заменяемых материалов и сгруппируйте образцы по толщине, фактуре поверхности и жёсткости. Для страницы считайте попытку успешной, если ровно один лист оказался на нужной стороне, а книга не вышла за согласованный допуск положения. Сделайте снимок после отпускания, чтобы позже проверить результат.
- Снимите показания до контакта с материалом. В защищённой лабораторной зоне выполните нужные движения локтя и запястья. Запишите заданное и измеренное положение вдоль траектории, особенно вблизи подхода, захвата и отпускания. Повторяйте прогоны с тем же грузом и допущенными скоростями, чтобы сравнить изменения наклона и поворота.
- Меняйте по одному условию. При сравнении управления или механики сохраняйте приспособление, положение листа и последовательность движений. Затем меняйте начальное положение или тип листа и смотрите, какие результаты зависят от этих условий. Если оборудование позволяет, включите повторные подходы с двух направлений, чтобы обнаружить ошибку, зависящую от направления движения.
- Записывайте категории исходов вместе со временем цикла. Считайте удачные переносы одного листа, двойные захваты, падения, видимые повреждения и вмешательства. Отмечайте момент первого сбоя захвата и смогла ли машина восстановиться. Указывайте число проб вместе с процентами, чтобы результаты пилотной серии и длинного испытания можно было оценить в соответствующем масштабе.
- Повторите опыт после эксплуатации и обслуживания. Сверяйте записи при согласованном числе циклов и после осмотра или обслуживания передачи. Прежде чем менять калибровку, проверьте те же положения и образцы. Сопоставляйте изменения траектории инструмента и исходов для листов с изменениями натяжения или износа, замеченными при обслуживании.
Улучшение траектории рабочего органа — повод присмотреться к переносу листа. Регулировка может уменьшить нежелательное вращение запястья, но бумага всё ещё будет цепляться за опору. И наоборот, иной способ удержания книги может улучшить перенос при тех же настройках руки. Если записывать траекторию и результат для листа вместе, проще понять, помогло ли приспособление, захват или контроллер.
На перевёрнутую страницу стоит посмотреть внимательно хотя бы потому, что перед тем, как она ляжет ровно, должны согласованно сработать многие части машины. LYNX-10 даёт исследователям физический пример такой координации с измерениями запястья, рабочего органа и захвата. В следующем эксперименте я бы отметил момент, когда лист поднимается, и момент, когда он ложится. Именно движение между этими точками показывает, насколько оправдано изменение прокладки тросов или управления.
Источники
- Чжу и соавторы, Scientific Reports, принятая статья впервые опубликована 13 ноября 2026 года
- PDF принятой рукописи у издателя, включая опыты и фотографии на рисунке 9
- Указанная в статье лицензия Creative Commons Attribution-NonCommercial-NoDerivatives 4.0
- Линч и Парк, Modern Robotics, дифференциальная кинематика и статика
- Линч и Парк, Modern Robotics, динамика манипуляторов
Чтобы хранить видео испытаний, записи наблюдений и конструкторские решения вместе и находить их через поиск, создайте аккаунт Telli.sh.