Может ли робот учиться поднимать кабель и наливать воду в одном симуляторе?
Alloy от Argon Robotics объединяет жёсткие тела, роботов, кабели и жидкости в одной сцене. Разбираем на примере кабеля и воды, что симуляция может показать команде робототехников.
Робот берёт кабель за один конец. Захват поднимается, и конец аккуратно идёт вверх. В середине кабеля петля всё ещё лежит на столе. По положению запястья робота кажется, что подъём завершён. По положению самого предмета видно, что работа продолжается. С переливанием воды та же ловушка. Точный угол манипулятора показывает, куда переместился стакан, а вода показывает, выполнена ли задача.
12 ноября 2026 года исследователи Argon Robotics Пранай Гупта и Дипаншу Рохилла опубликовали препринт об Alloy, физическом движке с открытым кодом для обучения роботов. Один интерфейс сцен в Alloy поддерживает твёрдые тела, роботов, кабели, ткани, жидкости и другие материалы. Копии сцены можно запускать параллельно на графическом процессоре или выполнять на центральном процессоре. Пакет Python доступен публично. В статье описаны симуляционные эксперименты по подъёму кабеля и переливанию воды. Препринт Argon Robotics · Код и руководство по установке Alloy · Пакет Python
Эти задачи помогают команде ответить на два практических вопроса. Правдоподобно ли ведёт себя объект, когда робот до него дотрагивается? И сохраняет ли смысл измеряемый результат на стенде под наблюдением? Подъём кабеля и переливание воды в широкую миску позволяют проверить оба вопроса до запуска масштабного обучения.
В общей сцене каждый материал движется по своим правилам
Манипулятор и стол описать сравнительно легко. Их геометрия сохраняется при движении и при контакте с другими предметами. Кабель меняет форму у кромки стола. При наклоне стакана жидкость перераспределяется. Для каждого случая движку нужно подходящее описание движения. Сам контакт манипулятора с предметом должен оставаться правдоподобным, пока оба меняют положение.
В статье от 12 ноября авторы описывают механизм выбора решателя по свойствам объекта и его ожидаемому поведению. Незакреплённые кабели можно представить как шарнирные цепочки для решателя динамики твёрдых тел. Жидкости рассчитываются в Alloy методом частиц. Для твёрдых тел на GPU используется MuJoCo Warp. Авторы также описывают расчёт на CPU через MuJoCo. Программа записывает причину выбора и даёт пользователю его изменить. Это удобно, если образец выглядит как обычный кабель, но ведёт себя скорее как упругий стержень. Препринт Alloy, разделы 3.1–3.2
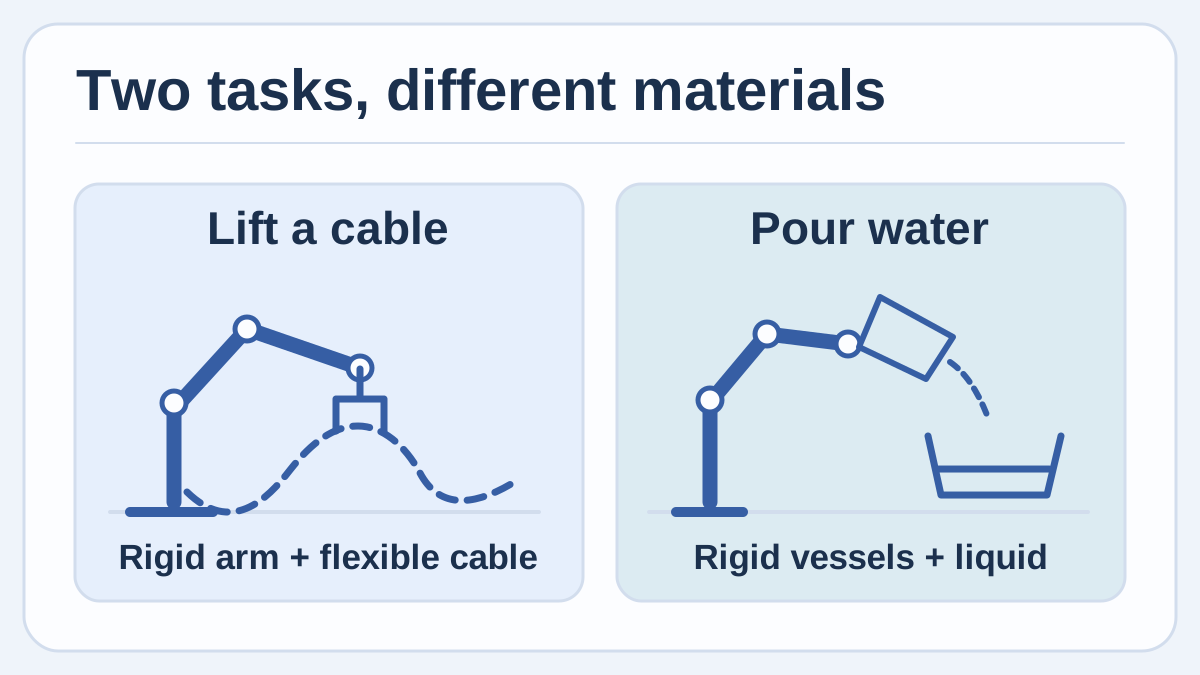
Авторская схема материалов в двух тренировочных задачах. Манипулятор движется в сочленениях, кабель меняет форму, а жидкость течёт относительно стенок ёмкости.
Взаимодействие так же важно, как выбор решателя. В статье описана передача положения, ориентации и скорости тела в другой решатель через промежуточный объект. При двустороннем взаимодействии силы контакта можно вернуть первому решателю. В описанном одностороннем варианте для относительно лёгкой жидкости она следует за движением твёрдых тел без обратной передачи сил. Перед оценкой результата, который зависит от действия воды на ёмкость, проверьте, какая связь используется в вашей сцене. Препринт Alloy, раздел 3.3
Такой подход избавляет команду от необходимости поддерживать два описания сцены и обмен данными между движками. Допущения о материалах остаются доступными для проверки. Он требует вычислительных ресурсов. В документации Alloy отмечено, что сочетание робота, кабеля и ткани может потребовать особенно короткого шага совместного расчёта и замедлить сцену. Небольшой опыт поможет решить, сколько физических деталей стоит учитывать. Ограничения Alloy в документации
Поднять свободный кабель и уложить его в зажим — разные задачи
В экспериментах из статьи подъём считается успешным, если на последнем шаге вся ось кабеля находится выше стола более чем на 3 см. Авторы сообщают о 242 удачных эпизодах из 256 на отложенной выборке примерно после 15 минут обучения и 245 из 256 примерно после 30 минут. По данным таблицы 2, испытание проводилось на одной NVIDIA L4, в 1 024 параллельных мирах и на предварительной версии 0.1.0rc2. Эти показатели относятся к заданным условиям и отложенным начальным значениям генератора симулятора. Препринт Alloy, таблица 2 и раздел 4.1
Для первого упражнения возьмите свободный кабель без напряжения и положите его на стенд. В цифровой сцене используйте высоту самой нижней точки как простую меру. Меняйте начальный изгиб между запусками. При подъёме прямого кабеля можно упустить поведение петли, когда половина кабеля начинает скользить по столу. Для физического сравнения достаточно под наблюдением оценить, насколько провисает поднятый кабель. Запишите, какой кабель вы взяли, его длину и положение концов, чтобы повторить сравнение.
Если нужно провести кабель через зажим, меняются критерии проверки. Важны подход к зажиму, возможное кратковременное зацепление и конечное положение. Оценка должна учитывать, остаётся ли кабель на месте после раскрытия захвата. На рисунке 1 приведена сцена укладки кабеля, а опубликованный результат на отложенной выборке измеряет подъём кабеля со стола. Эти результаты полезны на разных этапах. Препринт Alloy, рисунок 1 и таблица 2
Разница между стендом и симуляцией часто подсказывает следующий эксперимент. Если виртуальная петля выскакивает из зажима, а реальная остаётся на месте, сначала сравните форму кабеля в покое и силу удержания в зажиме. К политике управления роботом можно вернуться позже. Если выскакивают обе петли, дальше стоит исследовать движение или положение конца кабеля. Краткие записи об этих случаях пригодятся ещё до начала обучения.
Результат лучше измерять в миске, чем по углу манипулятора
В опубликованной задаче переливания успех засчитывается, когда в миску попадает минимум 75% воды. Авторы сообщают о 118 успехах в 128 отложенных эпизодах для контрольной точки после 38,5 минуты обучения в 512 мирах на GPU того же класса. Это результат симуляции. Метрика допускает пролив или остаток воды в пределах указанного порога. Процент можно интерпретировать, поскольку в статье приведены размер выборки и критерий. Препринт Alloy, таблица 2 и раздел 4.1
На учебном стенде под наблюдением можно начать с широкой устойчивой миски и воды комнатной температуры. Выберите единый начальный объём. Измерьте, сколько воды попало в миску, сколько осталось в исходной ёмкости и сколько пролилось. Сравните несколько повторений простого движения, прежде чем выбирать цель обучения. Небольшой пролив, допустимый в симуляционном тесте, может мешать на общем рабочем столе. Для учебного упражнения бывает достаточно предсказуемого результата из одной исходной позиции.
В документации есть конкретная причина начинать с широкой ёмкости. Согласно странице ограничений, отверстия уже примерно 32 мм требуют более мелкого масштаба расчёта, чем по умолчанию. Для ёмкостей с отверстием уже примерно 24 мм результаты при сравнивавшихся настройках были ненадёжны. Это ограничения описанного теста, которые позволяют подобрать начальную задачу. Переходя к узкому отверстию, проверьте разрешение частиц и сравните объёмы собранной воды до увеличения числа параллельных миров или изменения движений. Ограничения Alloy при расчёте жидкостей
| Предлагаемая задача | Что измерять в симуляции | Что сравнить под наблюдением |
|---|---|---|
| Поднять свободный кабель | Самая низкая точка кабеля в конце и любые касания стенда | Провисание и просвет для заданного кабеля и начального изгиба |
| Уложить кабель в зажим | Конечное положение после раскрытия захвата и зацепления при подходе | Остаётся ли кабель в зажиме и как ведёт себя при освобождении |
| Налить воду в широкую миску | Доля в миске, остаток и пролив | Объём в миске и заметный пролив при повторениях |
Исправный виртуальный мир может ответить на другой вопрос
Alloy присваивает мирам состояния OK, DEGRADED или INVALID. Система контроля проверяет невозможные числовые значения, чрезмерное перемещение и недопустимое взаимопроникновение объектов. Авторы описывают, как недействительный мир сначала восстанавливают до сохранённого состояния, а затем замораживают, чтобы остальные продолжили выполнение. Это полезно при обучении. Некорректный эпизод может дать высокое вознаграждение по ошибочной причине. В журнале также видно, как часто симулятор сталкивался с проблемами. Препринт Alloy, разделы 3.5–3.6
Состояние OK говорит о меньшем, чем совпадение с поведением физического предмета. В документации приведён пример, когда при переливании расплёскивается несколько процентов воды, а статус остаётся OK. Насколько это правдоподобно и допустимо для конкретного стакана, миски и движения, выясняется отдельно. При разборе запуска держите рядом состояние мира, оценку задачи и наблюдение на стенде. Если команда исключает недействительные запуски, укажите их число, чтобы не потерять сведения о сложных начальных условиях. Ограничения Alloy в документации
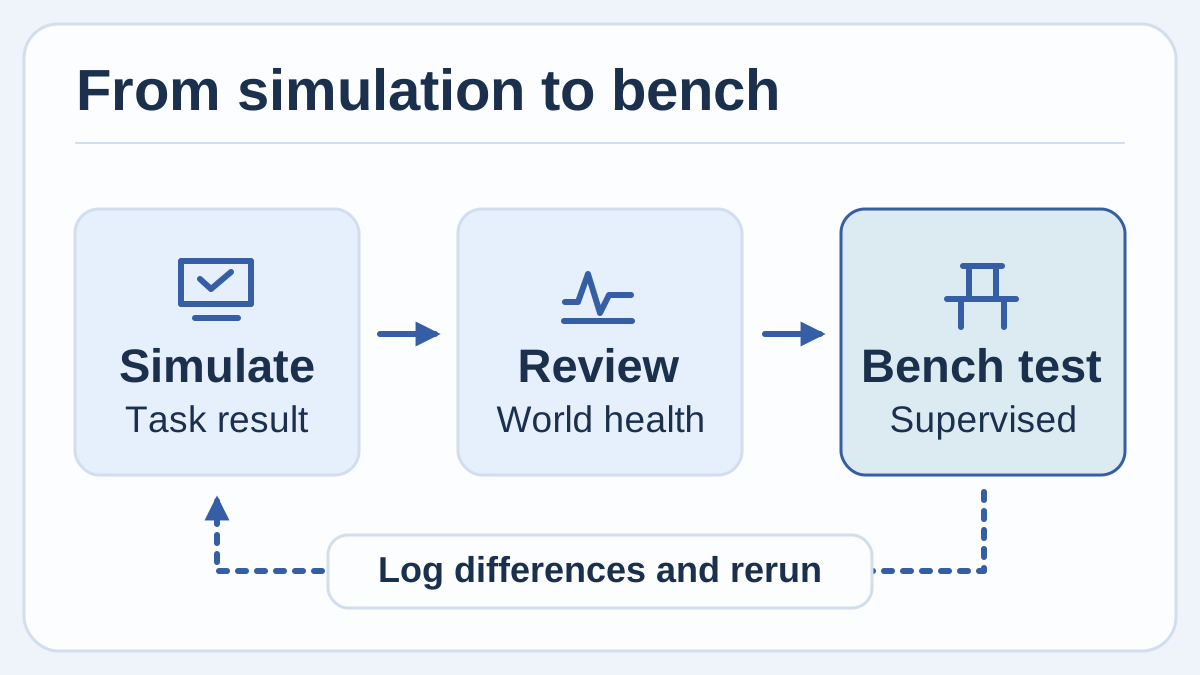
Авторская схема проверки. Изучите ответ симулятора, сравните измеряемый результат со стендом и запишите, что изменится перед следующим запуском.
В статье сообщается, что в тесте с переливанием 200 мл переход от одного мира к 64 дал примерно в 13 раз больше секунд симуляции в секунду на NVIDIA L4. Авторы описывают предварительно прогретые запуски только физического расчёта с периодом управления 10 мс на предрелизной сборке. В этой сцене параллельность дала выигрыш, который вырос медленнее числа миров. В собственную оценку затрат включите визуализацию, обучение и геометрию вашей сцены. Препринт Alloy, раздел 4.2
До большого обучения полезно собрать малый эталон
- Запустите вводную сцену проекта. Используйте указанную в документации среду Python и установите пакет командой
pip install alloy-engineили откройте пример из краткого руководства в браузере. Убедитесь, что можете просмотреть состояние мира и оценку его корректности до создания задачи. Запишите версию пакета и отдельно замерьте время первой компиляции и повторного запуска. Краткое руководство Alloy - Выберите одну наблюдаемую величину. Для кабеля начните с высоты нижней точки после подъёма. Для воды — с доли, попавшей в миску. До просмотра результатов определите критерий успеха и правило записи отсутствующего или недействительного запуска.
- Зафиксируйте простой эталон под наблюдением. Используйте кабель или ёмкости, предназначенные для упражнения. Запишите размеры, начальные условия и воспроизводимую меру. Воссоздайте эти условия в одном виртуальном мире и сравните результаты до добавления случайных вариантов.
- Меняйте по одному условию. Сдвиньте исходное положение кабеля или измените уровень воды в стакане. Для каждого запуска запишите результат и состояние мира. Если агент для работы с кодом создаёт варианты сцен через документированные инструменты MCP в Alloy, проверьте свойства объектов, меры и критерий успеха так же, как в любой подготовленной сцене. Репозиторий и интерфейс инструментов Alloy
- Увеличивайте масштаб, когда сможете объяснить сбои. После первых понятных случаев запустите дополнительные миры и оставьте несколько вариантов для отложенной проверки. На основании результатов выберите небольшой следующий эксперимент под наблюдением с действующими мерами защиты команды. Покажите в результатах отдельно симуляцию и физические наблюдения.
Быстрая симуляция помогает точнее сформулировать вопрос к стенду
Редко требуется, чтобы симуляция сразу ответила на все вопросы. Для кабеля она может подсказать, как сравнить две начальные позиции, ещё до подхода робота к зажиму. При переливании она может показать, что перспективное движение направляет воду в миску, но в исходной ёмкости остаётся слишком много. Сохраняйте результаты, после которых меняется то, что вы измеряете на реальном объекте, и по которым другой человек сможет повторить сравнение.
Источники
- Гупта и Рохилла, Alloy: A Multi-Material Physics Engine for Robot Learning, 12 ноября 2026 года, рисунки и таблицы авторов
- Код Alloy от Argon Robotics, лицензия Apache-2.0 и установка
- Пакет Alloy для Python и история выпусков
- Официальное краткое руководство Alloy и пример в браузере
- Ограничения Alloy в документации и предложенные способы работы с ними
Чтобы хранить наблюдения из симуляции, измерения и проектные решения с возможностью поиска, создайте аккаунт Telli.sh.