Справится ли складской робот с четырьмя камерами без задержек?
В промышленном компьютере AAEON BOXER-8741AI сочетаются Jetson Thor и многогигабитные интерфейсы для камер. Разбираемся, что измерить на складском роботе перед внедрением.
Складской робот может правильно распознать объект на кадре, снятом слишком давно. К тому моменту, когда результат получит программа, ведущая робота к погрузочной площадке, палета уже может сместиться, а в очереди будет ждать более свежий кадр. Дополнительные камеры улучшают обзор вокруг робота. Компьютеру при этом приходится принять, декодировать и обработать больше изображений, прежде чем он сможет выдать полезный результат.
12 ноября 2026 года производитель промышленных компьютеров AAEON представил BOXER-8741AI, периферийный ПК на платформе NVIDIA Jetson Thor. Сочетание скоростного Ethernet и CAN FD делает его интересным вариантом для автономного мобильного робота (AMR), которому нужны несколько камер и связь с бортовой электроникой. На практике важно, насколько стабильно вся система превращает свежие кадры в пригодные данные, пока робот движется, записывает видео и обменивается информацией с остальным оборудованием. Анонс AAEON от 12 ноября
Чем AAEON оснастила компьютер
AAEON выпускает промышленные компьютеры для задач, где наряду с вычислительной мощностью нужно заранее продумать крепления, кабели и питание. В материалах запуска от 12 ноября AAEON указывает модуль NVIDIA Jetson T5000 со 128 ГБ памяти LPDDR5X, два порта Ethernet 10 Гбит/с, четыре порта Ethernet 5 Гбит/с и два интерфейса CAN FD. Это даёт несколько способов подключить Ethernet-камеры и передавать данные другим устройствам. Если камера и компьютер поддерживают прямое подключение, можно выбрать его. Другой вариант — подключить коммутатор камер к более скоростному порту, а производственную сеть оставить на отдельном интерфейсе. AAEON также опубликовала фотографии корпуса и разъёмов. Характеристики из анонса AAEON · Официальная фотогалерея AAEON
NVIDIA указывает для T5000 до 2 070 TFLOPS в FP4 с разреженностью. Это пиковая производительность процессора в заданных NVIDIA условиях точности и разреженности. Приём данных с камер, декодирование видео, преобразование изображений, инференс, запись и обмен сообщениями добавляют свои нагрузки. Имеющаяся модель может работать с другой точностью. Цифра служит ориентиром при сравнении модулей. Для приёмки робота нужны измерения при совместной работе его собственных моделей, камер и программ. Характеристики модулей NVIDIA Jetson
Перед заказом стоит уточнить набор интерфейсов. В более ранней предварительной документации и карточке AAEON Korea есть отличия от материалов запуска 12 ноября, в том числе упоминания Ethernet 25 Гбит/с и QSFP. Документы выявляют вопрос к конфигурации, а точное оснащение, которое отгрузит отдельный дистрибьютор, остаётся неопределённым. Попросите коммерческое предложение с точным артикулом, доступным к заказу, схемой разъёмов этой версии и оценкой срока поставки в регион пилота. Публичный анонс подтверждает представление системы AAEON. Наличие, сроки поставки и цены в конкретном регионе пока не проверены. Предварительная спецификация AAEON · Карточка AAEON Korea · Глобальная страница AAEON
Пропускную способность для четырёх камер можно рассчитать
Допустим, робот подъезжает к палете с одной фронтальной камерой, двумя боковыми и камерой ближнего обзора для выравнивания у станции. Для примера возьмём несжатый поток 1 920 × 1 080 при 30 кадрах в секунду из каждой камеры. При плотной упаковке 8-битных монохромных пикселей один поток занимает около 0,50 Гбит/с. Для 24-битных RGB-пикселей тот же поток займёт около 1,49 Гбит/с. Четыре потока RGB в этом примере дают около 5,97 Гбит/с без накладных расходов.
| Пример формата съёмки | Одна камера | Четыре камеры |
|---|---|---|
| 1 920 × 1 080 при 30 кадрах/с, 8-битный монохромный формат | 0,50 Гбит/с | 1,99 Гбит/с |
| 1 920 × 1 080 при 30 кадрах/с, 24-битный RGB | 1,49 Гбит/с | 5,97 Гбит/с |
Это расчётные скорости передачи полезных данных изображения. При планировании добавьте накладные расходы протокола, трафик других устройств и кратковременные пики. Реальную пропускную способность BOXER-8741AI предстоит измерить в пилоте. Уточните формат пикселей на самой камере. Bayer, YUV, упакованный RGB и сжатое видео различаются по нагрузке при передаче и обработке. Сжатое видео может снизить сетевую нагрузку. Его битрейт зависит от сцены, а декодирование может добавить задержку. Даже две камеры с одинаковым заявленным разрешением могут вести себя по-разному, если одна дольше обрабатывает кадр перед отправкой.
Проследите весь маршрут трафика. Если четыре потока RGB входят в коммутатор с одним восходящим портом 5 Гбит/с, расчётная полезная нагрузка уже превышает номинальную скорость канала. Порт 10 Гбит/с в этом примере оставляет больше запаса. Компьютеру предстоит принять кадры, выделить буферы, преобразовать форматы при необходимости и предоставить данные модели. Если через тот же коммутатор проходит телеметрия парка роботов или видеоролики на сервер, добавьте этот трафик в расчёт и проверьте на предполагаемой топологии. Отдельные порты позволяют выделить для объёмного потока путь с меньшей конкуренцией за пропускную способность.
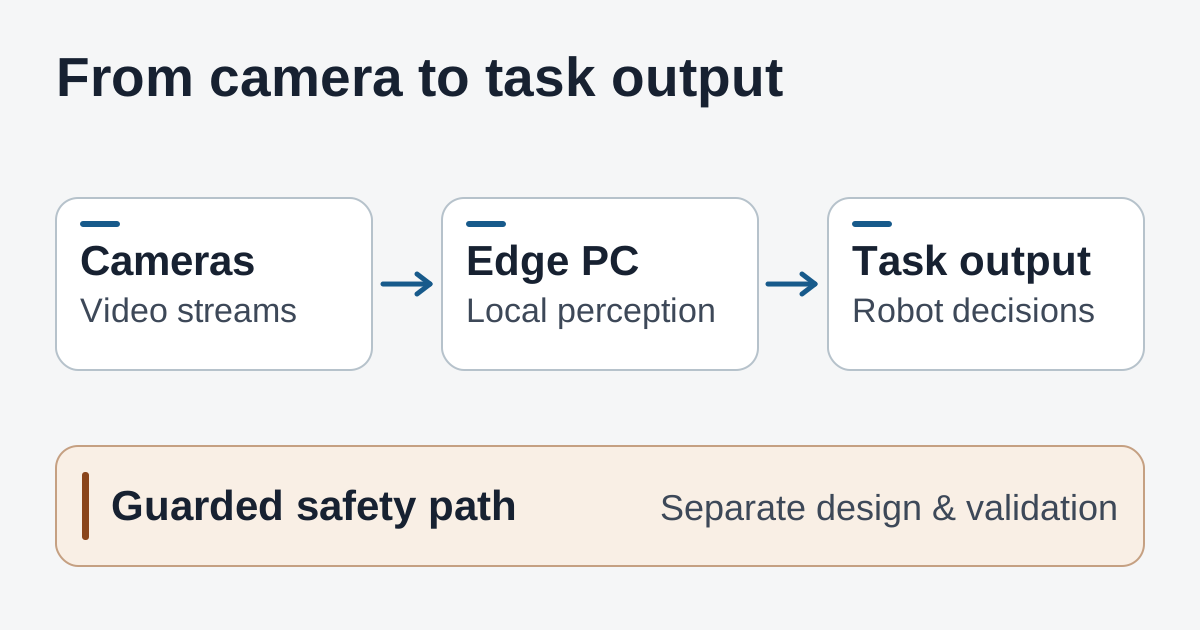
Данные камер и задач проходят через периферийный ПК. Функции безопасности используют отдельно проверенный канал.
Стационарная погрузочная станция показывает ещё один компромисс. Камере ближнего обзора может требоваться достаточно деталей, чтобы прочитать потёртую этикетку при меняющемся освещении. Широкоугольная камера может быть нужна главным образом для подтверждения, что палета в поле зрения. Камеры могут работать с разными разрешениями и частотой кадров. Зафиксируйте для каждого потока нужную детализацию и допустимый возраст кадров. Раздельные требования помогают снизить нагрузку на сеть и процессор, сохранив детализацию там, где она нужна.
Измерьте возраст кадра к моменту получения результата
Начните с результата, который может наблюдать оператор. При приближении к палете контроллеру задачи может требоваться актуальная оценка положения, чтобы вовремя решить, продолжать ли выравнивание. Подсистема восприятия может показывать высокую частоту обработки кадров и всё равно передавать устаревшие данные, если очередь пополняется быстрее, чем обрабатывается. Измерьте интервал от захвата до момента, когда контроллер задачи получает и принимает результат. В этот интервал попадает больше операций, влияющих на поведение робота, чем в замер длительности одного инференса.
Выберите воспроизводимый маршрут. Включите в него типичный проход, манёвр стыковки и характерные перемены освещения. Сохраните маршрут и настройки камер как базу для следующих сравнений.
- Сделайте отметки времени сопоставимыми. Записывайте время захвата, приёма и события контроллера на общей или откалиброванной шкале. Зафиксируйте источник каждой отметки. Время поступления на компьютер помогает диагностировать сеть. Если камера сначала держит кадр в очереди или сжимает его, часть задержки останется за пределами замера.
- Записывайте медленные и пропущенные случаи. Сохраните медиану и 95-й процентиль интервала от захвата до результата, число потерянных кадров и случаев, когда конвейер отклонил устаревший кадр, а также периоды без свежих результатов у контроллера. Если обработка отбрасывает самые старые кадры, отчёт по одним оставшимся может показать меньшую задержку, чем была на самом деле.
- Запустите рабочее сочетание задач. Включите потоки всех нужных камер, штатную модель, локальную запись, сообщения парка и выгрузку данных, которые пересекаются в обычную смену. Записывайте загрузку GPU, декодера, CPU, памяти и накопителя, чтобы увидеть, где начинается накопление очереди. Повторите сложный участок маршрута с выгрузкой клипов и без неё, чтобы оценить её влияние.
- Повторите испытание после прогрева. Используйте предполагаемый корпус, крепление и питание. Записывайте мощность при длительной работе и температуры совместно с возрастом кадров и обрывами связи. Повторите маршрут после продолжительного запуска и при ожидаемых сбоях сети. Проверьте, возвращается ли система в нормальное состояние без перезапуска приложения оператором.
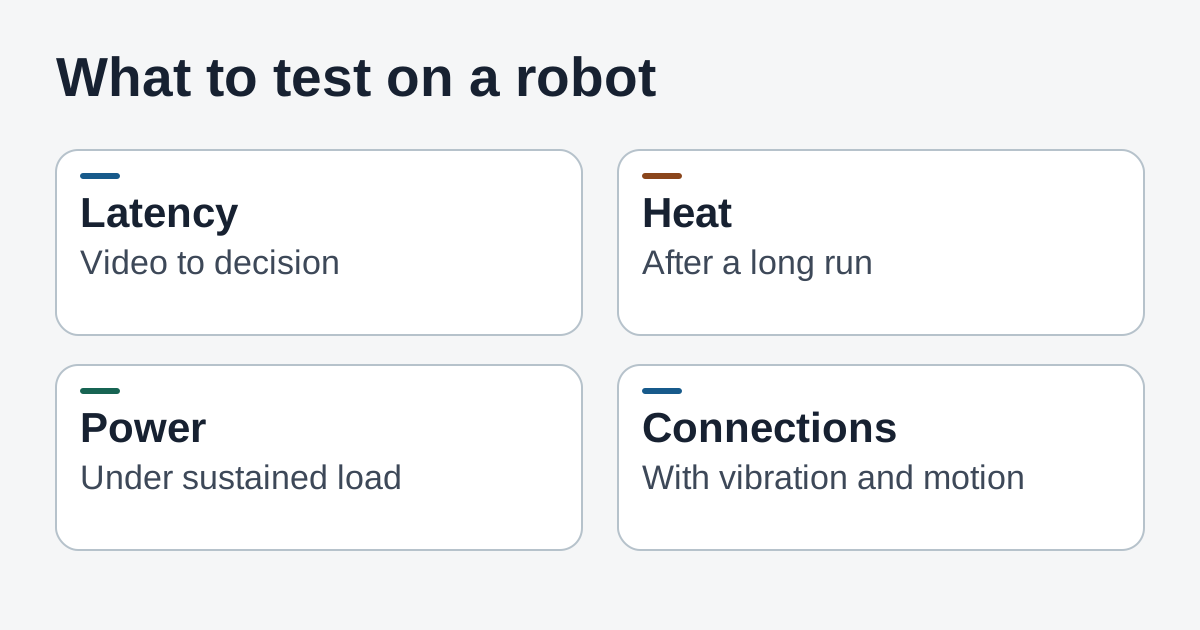
Данные пилота выявляют проблемы с задержкой, нагревом, питанием и соединениями, которые легко пропустить при раздельном тестировании компонентов.
Согласуйте критерии приёмки до сравнения оборудования. Опирайтесь на показатели текущей системы и на то, насколько свежие данные нужны для задачи. В пилоте полезно фиксировать время до пригодного результата и долю случаев, когда результат вовремя не пришёл. Запишите вместе с числами все настройки камер и программ. Меняйте в каждом сравнении одно условие, чтобы видеть, повлияли ли на производительность сжатый поток, другой коммутатор или новая сборка модели.
Разделите восприятие и функции безопасности
Система восприятия помогает оценить положение палеты или сообщить программе управления задачей, что обзор для стыковки перекрыт. Функции безопасности машины, например реакцию на защитное устройство или аварийную остановку, проектируют и проверяют отдельно. CAN FD позволяет передавать данные между бортовыми системами. Указание интерфейса в характеристиках подтверждает возможность связи. Пригодность для функций безопасности и сертификация зависят от компонентов и архитектуры, проверенных интегратором.
В пилоте AMR согласуйте с командами управления и безопасности действия программы при потере камеры, устаревании наблюдения или перезапуске периферийного ПК. Зафиксируйте это поведение на согласованных испытаниях. Покажите, что видит оператор и при каких условиях можно вернуться к штатному выполнению задачи. Команде управления нужны отдельные подтверждения, что независимые защитные функции робота работают как задумано и при недоступной системе восприятия.
Это различие помогает сравнивать машины. Если более мощный периферийный ПК быстрее справляется с обрывами связи с камерой, он может сократить время, которое уходит на возобновление стыковки с помощью автоматики. Такой вывод относится к испытаниям задачи и восстановления. Независимые защитные функции проверяются по собственным критериям.
Что принести на рассмотрение интеграции
Подготовьте коммерческое предложение с нужным артикулом, схему камер с оценкой трафика каждого канала и запись с точными версиями системного образа и сборки модели. Укажите версии камер и прошивок, место хранения записей и объём задач, которые робот выполняет при временной недоступности внешней сети. На этапе планирования полезен пример перечня компонентов. В журнале испытаний нужны данные о компонентах и ПО, которые реально использовались при замерах.
Выделите время на проверку ПО и обслуживания на площадке. Модуль Jetson может вписаться в существующий процесс разработки. Переносимость этого процесса зависит от корпуса, драйверов камер и образа ОС. В ходе испытаний соберите образ заново из задокументированных версий, переподключите датчики и проверьте, сохраняются ли форматы съёмки и назначение устройств после перезапуска. Если роботов планируют внедрять партиями, повторите процесс на втором экземпляре. Интегратор увидит, какие шаги воспроизводятся, а где ещё нужен специалист, знакомый с прототипом.
Продумайте, какие сведения оператор получит в конце смены. Если робот регулярно теряет боковую камеру после определённого поворота, журнал с идентификаторами камер, временем отключения и температурами даёт полевой команде отправную точку. Панель может показывать, что все потоки подключены, хотя последний пригодный кадр одного из них пришёл несколько секунд назад. Рассмотрите отображение последнего пригодного наблюдения и состояния прерванной задачи рядом со статусом соединения. В пилоте можно проверить, достаточно ли этих сведений человеку, который обслуживает маршрут.
Пилот BOXER-8741AI особенно интересен там, где промышленный ПК может объединить несколько скоростных входов и уже используемый программный стек Jetson. Главные открытые вопросы — региональная конфигурация и способность системы выдерживать полную нагрузку при требованиях робота к питанию, охлаждению и задержке. Команда с одной камерой и лёгкой моделью может тем же способом проверить, справляется ли уже имеющаяся система. Для пилота с четырьмя камерами следующий практический шаг — прогнать всю рабочую нагрузку на оборудовании в намеченной конфигурации.
Храните записи пилота, схемы камер и окончательные настройки вместе, чтобы в следующем испытании использовать те версии оборудования и ПО, на которых получены результаты. Создайте первую заметку в Telli.sh.