Quectel SP900BF-AP จะตรวจเจอตำหนิก่อนกล่องถึงสถานีถัดไปได้ไหม
โมดูลเอดจ์ AI ของ Quectel อาจช่วยให้วิดีโอตรวจคุณภาพอยู่ในโรงงาน การทดลองสมมติด้วยกล้องสองตัวช่วยให้ทีมวัดเวลา คุณภาพ และความน่าเชื่อถือได้
กล่องหนึ่งผ่านสถานีปิดผนึกโดยมุมของฉลากพับเข้าไป กล้องมองเห็นรอยพับ อีกเสี้ยววินาทีกล่องก็ถึงกลไกคัดแยก และตัวควบคุมต้องรู้ว่าควรกันกล่องไหนไว้ตรวจซ้ำ ระบบต้องตัดสินใจทันเวลาและผูกผลกับกล่องที่ถูกต้อง
เมื่อวันที่ 11 พฤศจิกายน 2026 Quectel ประกาศ SP900BF-AP ที่มิวนิก บริษัทผลิตโมดูลสื่อสารและระบบฝังตัวให้ผู้ผลิตอุปกรณ์ รุ่นนี้ใช้หน่วยประมวลผล Qualcomm Dragonwing IQ-9075 ในโมดูลสำหรับงานอย่างการตรวจสายการผลิต Quectel ระบุอัตราคำนวณ AI บนอุปกรณ์สูงสุด 100 ล้านล้านการดำเนินการต่อวินาที หรือ 100 TOPS บริษัทระบุว่ามีตัวอย่างวิศวกรรมให้ลูกค้าบางราย ส่วนการรองรับ Ubuntu และ Yocto Linux ยังอยู่ระหว่างพัฒนาเมื่อประกาศ ประกาศ Quectel วันที่ 11 พฤศจิกายน
คำถามในทางปฏิบัติคือโรงงานจะตัดสินผลตรวจที่หน้างานแล้วส่งเพียงบันทึกเหตุการณ์ขนาดเล็กแทนวิดีโอต่อเนื่องได้หรือไม่ สถานีที่ใช้กล้องสองตัวเป็นกรณีทดสอบที่จับต้องได้ เริ่มจากชนิดตำหนิและเส้นตายของสายพาน แล้วดูว่ายังทำได้ตามเงื่อนไขเมื่อกล่องอุปกรณ์ร้อนขึ้นและกล้องพลาดหนึ่งเฟรมหรือไม่
โมดูลใหม่รวมส่วนประมวลผลของสถานีตรวจด้วยภาพ
SP900BF-AP เป็นโมดูลแบบ land-grid array ขนาด 65 × 65 มม. หนา 4.55 มม. Quectel ระบุว่ามีหน่วยประมวลผลโครงข่ายประสาทเฉพาะทาง ตัวประมวลผลสัญญาณภาพ และฮาร์ดแวร์วิดีโอแยกจาก CPU กับ GPU ประกาศระบุการกำหนดค่าที่มีหน่วยความจำ LPDDR5X สูงสุด 36 GB และพื้นที่เก็บข้อมูล UFS สูงสุด 256 GB การรวมส่วนเหล่านี้เปิดทางให้ผู้ผลิตอุปกรณ์จับภาพ ประมวลผลภาพ และอนุมานได้ในกล่องเดียว ตัวโมดูลยังต้องประกอบเข้ากับบอร์ดฐาน กล้อง ระบบจ่ายไฟ ระบบระบายความร้อน และตัวควบคุมสายการผลิต ข้อมูลจำเพาะโมดูลและภาพผลิตภัณฑ์ Quectel · ตัวเลือกการกำหนดค่าจาก Quectel
แต่ละส่วนทำหน้าที่ต่างกัน ขั้นตอนภาพเตรียมพิกเซลหลังจับภาพ หน่วยประมวลผลโครงข่ายประสาทรันโมเดลตรวจตำหนิที่รองรับ ส่วน CPU ผูกผลเข้ากับรหัสชิ้นงานและส่งข้อความ ฮาร์ดแวร์วิดีโอช่วยได้เมื่อสถานีต้องบันทึกคลิปสั้นสำหรับผลที่ยังโต้แย้งกัน Quectel ระบุอัตราเข้ารหัสและถอดรหัสวิดีโอ 4K สูงสุดที่ 120 และ 240 เฟรมต่อวินาทีตามลำดับ อัตราของตัวแปลงสัญญาณนี้เป็นคนละภาระงานกับการตรวจตำหนิในทุกเฟรมขณะเปิดกล้องทั้งสองตัว ข้อมูลจำเพาะโมดูล Quectel
100 TOPS คือเพดานการคำนวณเชิงเลข ความละเอียดของการคำนวณ การดำเนินการที่รองรับ การย้ายข้อมูล และการสลับไปใช้หน่วยประมวลผลอื่น มีผลว่างานจริงใช้เพดานนี้ได้เท่าไร โมเดลที่พอดีกับหน่วยความจำก็อาจต้องรอการแปลงภาพ หรือเสียเวลาส่วนใหญ่ไปกับการย้ายข้อมูลระหว่างขั้นตอน ก่อนสั่งซื้อ ควรตรวจว่าซอฟต์แวร์และกล้องชุดนี้ให้ผลทันเวลาสำหรับชิ้นงานที่ต้องตรวจทุกชิ้นภายใต้เงื่อนไขที่ตกลงกันหรือไม่
Qualcomm มีเอกสารชุดประเมิน Dragonwing IQ-9075 และตัวอย่างหลายกล้องสำหรับนักพัฒนาที่อยากทำความเข้าใจแพลตฟอร์มพื้นฐาน ใช้สำรวจการทำงานของกล้องและโมเดลไปพร้อมกับสอบถามเรื่องขอตัวอย่างจาก Quectel การจัดซื้อยังต้องมีหลักฐานจากโมดูล Quectel บอร์ดฐาน และสภาพแวดล้อมการรันจริง หน้าผลิตภัณฑ์ระบุ Ubuntu และ Yocto Linux จึงควรถามผู้ขายถึงอิมเมจที่บูตได้ ชุดซอฟต์แวร์รองรับบอร์ด และเวอร์ชันไดรเวอร์กล้องที่จะส่งมาพร้อมตัวอย่าง คู่มือพัฒนา Qualcomm Dragonwing เดือนมิถุนายน 2026 · ประกาศตัวอย่างวิศวกรรมของ Quectel
ของหนึ่งชิ้นต้องได้ผลเดียว แม้มีกล้องสองตัว
ลองนึกถึงสถานีที่กล้องด้านบนตรวจฉลากและกล้องด้านข้างมองหาแผ่นปิดที่เผยอ สัญญาณเริ่มตรวจจะกำหนดรหัสให้กล่อง แอปผูกภาพทั้งสองมุมกับรหัสนี้ วิเคราะห์พื้นที่ที่เกี่ยวข้อง และส่งผลเดียวไปยังตัวควบคุมลอจิกแบบโปรแกรมได้ หรือ PLC ผลอาจเป็นผ่าน พักไว้ตรวจ หรือสถานีขัดข้อง ตัวควบคุมจัดการขั้นตอนถัดไปตามกฎเดิมของสายการผลิต
รหัสที่ใช้ร่วมกันนี้มองข้ามได้ง่ายในเดโมกล้องเดียว ที่ความเร็วผลิตจริง ภาพที่มาช้าของกล่อง 41 อาจเข้าหลังภาพแรกของกล่อง 42 หากจับคู่เฟรมตามลำดับที่มาถึง ระบบอาจผูกตำหนิกับกล่องผิด ควรจับคู่ด้วยรหัสสัญญาณเริ่มตรวจ กำหนดเวลารอเมื่อภาพอีกมุมไม่มา และใส่รหัสในผลที่ PLC ได้รับ เมื่อสายพานหยุดแล้วเดินใหม่ ก็ต้องมีกติกาชัดเจนว่าจะล้างรายการค้างอย่างไรเพื่อไม่ให้ผลงานเก่าผูกกับของใหม่
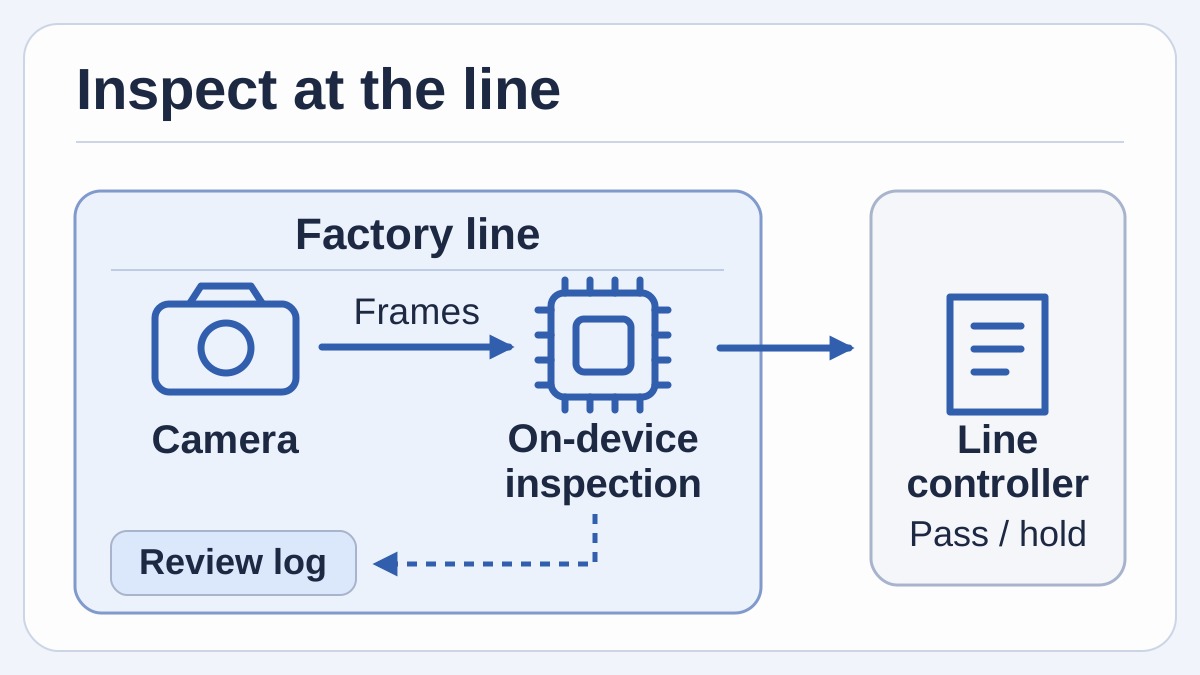
แผนภาพต้นฉบับของสถานีตรวจที่เสนอ เส้นทางในพื้นที่ส่งผลไปยังตัวควบคุมสายการผลิต ส่วนเส้นทางตรวจทานเก็บบันทึกแยกของกรณีที่เลือกไว้
การวางขั้นตอนประมวลผลไว้ข้างกล้องช่วยให้ทีมเก็บวิดีโอตามปกติไว้ที่สถานี สมมติว่ามีวิดีโอบีบอัดสองสายที่สายละ 8 Mb/s ตลอดกะแปดชั่วโมง การส่งต่อเนื่องใช้ข้อมูลประมาณ 57.6 GB ต่อกะในหน่วยฐานสิบก่อนนับส่วนเกินของโพรโทคอล การส่งรหัสชิ้นงาน เวลา รหัสสาเหตุ และผลของแต่ละเหตุการณ์ใช้เครือข่ายในลักษณะต่างกัน ตัวเลขนี้ใช้วางแผนเท่านั้น ผลประหยัดจริงขึ้นกับบิตเรตของกล้อง ความถี่เหตุการณ์ และระยะเวลาเก็บหลักฐาน
การประมวลผลในพื้นที่ยังเปลี่ยนว่าใครเห็นหลักฐานได้ ภาพที่ตัดมาอาจเผยเครื่องหมายบนผลิตภัณฑ์หรือการตั้งค่ากระบวนการแม้ภาพส่วนอื่นยังเป็นส่วนตัว กำหนดขีดจำกัดการจัดเก็บ ระบุผู้ที่ส่งออกภาพติดธงได้ และบันทึกการเข้าถึงเหมือนหลักฐานควบคุมคุณภาพอื่น การทดสอบยอมรับแบบหนึ่งคือตัดการเชื่อมต่อภายนอก นำชิ้นงานที่มีผลกำกับเข้าตรวจ และยืนยันว่าสถานียังตัดสินใจได้โดยคิวเหตุการณ์และไฟล์ที่เก็บไว้ไม่เกินกำหนด จากนั้นจึงตรวจว่าข้อมูลใดออกไปเมื่อเชื่อมต่ออีกครั้ง
โครงสร้างเดียวกันใช้ตรวจชิ้นส่วนโลหะที่ขาดตัวยึดบนอุปกรณ์จับยึดได้ เมื่อพื้นที่ตรวจคงที่และแสงสม่ำเสมอ การตรวจด้วยกฎอาจพอสำหรับตัวยึด ส่วนโมเดลขนาดเล็กมองหาตำหนิที่หลากหลายกว่า เช่น ขอบตัวเรือนเสียหาย ซอฟต์แวร์บันทึกได้ว่าการตรวจใดสั่งพักชิ้นงานและเก็บเฉพาะบริเวณภาพที่เกี่ยวข้อง ควรเริ่มจากตำหนิที่กำหนดได้ชัดเพียงไม่กี่ประเภท เพื่อให้ตรวจสาเหตุของการพักผิดและตำหนิที่หลุดรอดได้ก่อนเพิ่มกล้องหรือโมเดล
สายพานเป็นตัวกำหนดเวลาที่ใช้ได้
สมมติว่าระยะจากสัญญาณเริ่มตรวจถึงตัวคัดแยกคือ 0.20 ม. และสายพานเคลื่อนที่ 1.0 ม./วินาที ชิ้นงานใช้เวลา 200 มิลลิวินาที กำหนดเวลาเผื่อเป็นตัวอย่าง 40 มิลลิวินาทีสำหรับการสื่อสารกับตัวควบคุม การขยับกลไก และส่วนสำรอง แอปจึงมี 160 มิลลิวินาทีตั้งแต่สั่งจับภาพจนผลพร้อม เมื่อเดินสายพานที่ 1.25 ม./วินาที ระยะเดิมใช้ 160 มิลลิวินาที เหลือ 120 มิลลิวินาทีให้แอปหากยังเผื่อไว้เท่าเดิม ตัวเลขนี้เป็นของสถานีที่เสนอ ควรแทนด้วยค่าที่วัดจากสายการผลิตจริง
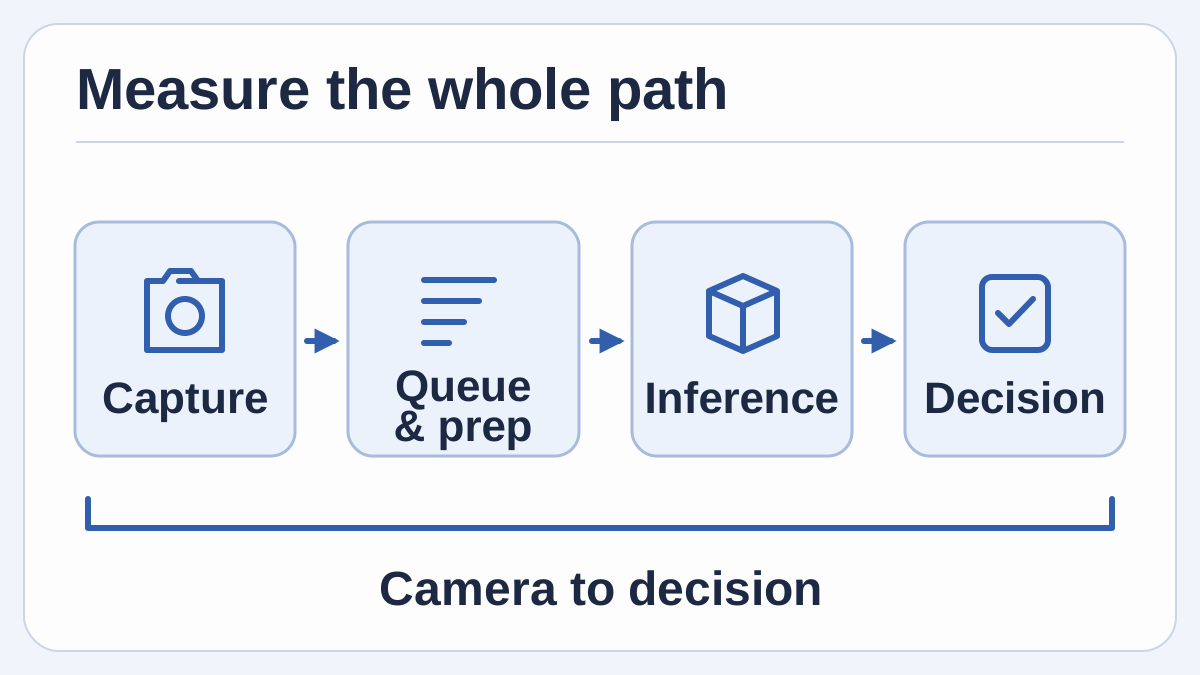
แผนภาพต้นฉบับของขั้นตอนที่ใช้เวลาเดินทางของสายพาน การทดลองควรจับเวลาตลอดเส้นทางและเผื่อเวลาควบคุมปลายทาง
เริ่มวัดตอนมีสัญญาณ หรือสอบเทียบเวลาที่เหลื่อมกันหากกล้องกับตัวควบคุมใช้นาฬิกาต่างกัน บันทึกว่าเฟรมสุดท้ายที่ต้องใช้พร้อมเมื่อใด ประมวลผลภาพล่วงหน้าเสร็จเมื่อใด อนุมานเสร็จเมื่อใด และ PLC ได้ผลเมื่อใด โมเดลเร็วอาจดูเหมือนแก้ข้อจำกัดเวลาได้เมื่อการทดสอบตั้งต้นด้วยเทนเซอร์ที่เตรียมไว้ในหน่วยความจำแล้ว การวัดจากสัญญาณเริ่มถึงตัวควบคุมครอบคลุมเวลารับแสง การส่งจากกล้อง การรอภาพอีกสาย และการเข้าคิวร่วมกับงานอื่น
| สิ่งที่วัดที่สถานี | สิ่งที่อาจพบ | วิธีทดสอบ |
|---|---|---|
| จากสัญญาณเริ่มจนผลพร้อม รวมเปอร์เซ็นไทล์ที่ 95 และ 99 | เวลาที่เสียไปกับการตั้งกล้องให้ตรงกัน การแปลงภาพ การสลับหน่วยประมวลผล หรือการแย่งคิว | เปิดทั้งสองกล้องพร้อมโมเดลและระบบบันทึกที่เลือก ที่ความเร็วสายการผลิตตัวแทน |
| ผลมาช้า ผลหาย หรือผูกกับชิ้นงานผิด | ความล้มเหลวที่ซ่อนในชุดการทดสอบที่มีเวลาครบ | เทียบจำนวนสัญญาณและรหัสชิ้นงานทุกชิ้นกับบันทึกตัวควบคุม |
| ตำหนิที่หลุดรอดและการพักผิดตามประเภท | ค่าเฉลี่ยที่ดูแม่นแต่กลบความผิดพลาดที่เกิดน้อยและเสียหายมาก | ใช้ตัวอย่างที่ทราบผล รวมตำหนิที่ตัดสินยากและชิ้นงานดีตามปกติ |
| กำลังไฟต่อเนื่อง อุณหภูมิ และความยาวคิว | การลดความเร็วเมื่อร้อนหรือคิวที่ยาวขึ้นหลังเดโมแรก | ใช้กล่อง พัดลม และข้อมูลจากกล้องตามแผนจนระบบร้อนคงที่ |
รายงานจำนวนตัวอย่างประกอบกับเปอร์เซ็นไทล์เวลา ถ้าภาพหนึ่งไม่มาเลย การตัดชิ้นงานนั้นออกจากการคำนวณเปอร์เซ็นไทล์อาจทำให้สถานีดูเร็วขึ้นพร้อมกลบการตรวจที่ขาดไป แยกกรณีเลยเส้นตายออกจากกรณีจำแนกผิดแล้วตรวจจุดที่ทับซ้อนกัน เช่น อาจจับตำหนิจริงได้ถูกต้องแต่ช้าเกินกว่าตัวควบคุมจะสั่งการ ทั้งสองทีมวิศวกรรมต้องเห็นผลนี้
การทดลองที่มีประโยชน์เริ่มจากชิ้นงานชุดเดียวและจบที่การตัดสินใจเรื่องสายการผลิต
- ขอชุดประเมินที่จะใช้จริง สอบถามเงื่อนไขขอตัวอย่างจาก Quectel บอร์ดฐาน กล้องและไดรเวอร์ เวอร์ชันซอฟต์แวร์สำหรับรันและคอมไพล์ ตลอดจนหน่วยความจำและพื้นที่เก็บข้อมูลที่ได้ ยืนยันรูปแบบโมเดลและการดำเนินการที่ตัวเร่งรองรับกับซอฟต์แวร์ที่เสนอ ขอขั้นตอนกู้คืนและอัปเดตก่อนนับว่าแพลตฟอร์มพร้อมสำหรับโรงงาน
- รวบรวมตัวอย่างกำกับผลชุดเล็กสำหรับตำหนิที่เห็นได้หนึ่งชนิด รวมชิ้นงานดี ตำหนิที่ยืนยันแล้ว และกรณีที่ผู้ปฏิบัติงานถกกันเป็นประจำ บันทึกการตั้งเลนส์และไฟประจำล็อต กันตัวอย่างจากอีกล็อตหรือกะไว้ดูว่าการสะท้อนแสง บรรจุภัณฑ์ หรือรอยสึกตามปกติเปลี่ยนผลหรือไม่
- รันสถานีใหม่ควบคู่กับการตรวจเดิม ให้ตัวควบคุมและระบบคุณภาพเดิมเป็นผู้ตัดสิน ขณะที่ระบบทดสอบบันทึกผลที่ตัวเองจะเลือก เทียบการจำแนก รหัสชิ้นงาน และเส้นตายในสตรีมเดียวกัน หากผลต่างกัน ให้ดูภาพสองมุมของชิ้นนั้นพร้อมบันทึกตัวควบคุม
- ทดสอบเงื่อนไขที่เปลี่ยนผลได้ ลองความเร็วสายพานสูงสุดที่ตกลงกัน สัญญาณเกือบพร้อมกัน กล้องขาดช่วงสั้น ๆ และการเริ่มใหม่จากเครื่องเย็น ทำซ้ำเมื่อกล่องอุปกรณ์ร้อนขึ้นและขณะที่สถานีบันทึกกรณียกเว้น ตรวจว่าสายการผลิตเดิมทำงานอย่างไรเมื่อสถานีตรวจส่งผลทันเวลาไม่ได้แล้ว
- ตัดสินว่าผลประหยัดชดเชยค่าประกอบระบบหรือไม่ เทียบแบนด์วิดท์และแรงตรวจทานกับต้นทุนบอร์ดฐาน การรวมระบบ การดูแล และการตรวจสอบซ้ำเมื่อสายผลิตภัณฑ์เปลี่ยน นับแรงงานที่ตรวจการพักผิดด้วย กำหนดอัตราเลยเส้นตายและเกณฑ์คุณภาพแยกตามชนิดตำหนิ ก่อนให้ระบบทดลองมีผลต่อการผลิต
การทดลองยังบอกได้ว่าเมื่อไรการซื้อกำลังประมวลผลเพิ่มจะไม่แก้ตำหนิที่ต้องตรวจ หากมุมกล้องใหม่ทำให้รอยพับที่อ่านไม่ออกเห็นชัด การปรับทางกายภาพอาจมีผลมากกว่าเพิ่มขนาดโมเดล หากเวลากล้องเดียวสม่ำเสมอแต่สองมุมทำให้คิวยาว การวัดช่วงส่งต่อจากการเตรียมภาพสู่การอนุมานอาจบอกสาเหตุได้ดีกว่าการลดเกณฑ์ของโมเดล ข้อค้นพบดังกล่าวยังมีประโยชน์แม้จะเก็บระบบตรวจเดิมไว้
สถานีตรวจในพื้นที่ต้องพิสูจน์ตัวเองทีละชิ้นงาน
ตัวอย่างจาก Quectel เปิดให้ผู้ผลิตลองขั้นตอนตรวจภาพที่ครบขึ้นในโมดูลอุตสาหกรรมขนาดเล็ก หลักฐานเบื้องต้นที่มีค่าคือกะทำงานปกติที่สถานีเก็บภาพไว้ในโรงงาน ส่งผลทันเวลาสำหรับชิ้นที่ถูกต้อง และมีหลักฐานพอให้ผู้ปฏิบัติงานอธิบายได้ภายหลังว่าพักชิ้นงานไว้เพราะอะไร นั่นคือบันทึกที่ผู้จัดการสายการผลิตนำไปตัดสินได้ว่าจะขยายการทดลองหรือไม่
แหล่งข้อมูล
- ประกาศ SP900BF-AP จาก Quectel วันที่ 11 พฤศจิกายน 2026 เผยแพร่ผ่าน Business Wire
- ข้อมูลจำเพาะ SP900BF-AP และภาพโมดูลอย่างเป็นทางการจาก Quectel
- ภาพรวมหน่วยประมวลผล Qualcomm Dragonwing IQ-9075
- คู่มือฮาร์ดแวร์พัฒนา IoT ของ Qualcomm เดือนมิถุนายน 2026
หากต้องการเก็บข้อสังเกต ค่าที่วัด และการตัดสินใจจากการทดลองให้ค้นหาได้ สร้างบัญชี Telli.sh