Neuron AI muốn robot nhớ những gì camera không nhìn thấy
NEURA Robotics kết hợp thị giác, xúc giác, âm thanh và trí nhớ trong Neuron AI. Cơ hội thực tế là công việc vật lý linh hoạt hơn; phép thử thật là nhiệm vụ mới trở nên đáng tin nhanh đến đâu.
Biểu trưng chữ NEURA Robotics, ghi công NEURA Robotics GmbH và được phân loại PD-textlogo trên Wikimedia Commons. Giữ nguyên trên nền đệm trung tính để nhận diện trong bài; không phải ảnh lắp đặt Neuron AI đang hoạt động.

Đầu nối có thể trông đã gắn trước khi khớp vào chốt. Chiếc khăn có thể trượt ra sau tay kẹp robot trong khi vẫn ở đúng nơi nhiệm vụ yêu cầu. Camera thấy một phần sự kiện; tiếp xúc, âm thanh và lịch sử gần đây giải thích phần còn lại. Khoảng trống đó là nơi NEURA Robotics định vị mô hình mới.
Ngày 14 tháng 10 năm 2026, công ty robot Đức giới thiệu Neuron AI, kết hợp thị giác 3D, xúc giác, âm thanh, trạng thái robot và ngôn ngữ với trí nhớ. NEURA gọi cách tiếp cận là mô hình Perception-Language-Action, hay PLA. Thông báo mô tả huấn luyện trên năm dạng thân robot và lộ trình điều chỉnh kỹ năng qua nền tảng Neuraverse. Thông báo NEURA.
Theo chúng tôi, thay đổi có giá trị là robot dùng thêm bằng chứng để biết hành động có thành công. Với người mua, câu hỏi trở thành công việc mới cần bao nhiêu dạy, kiểm tra và khôi phục. Bài viết giải thích Neuron AI bổ sung gì, có thể giúp ở đâu và cách đánh giá lời hứa mà không nhầm demo ấn tượng với quy trình đáng tin.
Xúc giác cung cấp câu trả lời mà ảnh có thể bỏ ngỏ
Xét việc đậy nắp hộp. Vị trí nhìn thấy của nắp cho biết phần nào về căn chỉnh. Lực cản cho biết mép có mắc không. Tiếng tách cho biết chốt đã gài. Hành động tiếp phụ thuộc kết hợp các quan sát: ấn lại, chỉnh góc hay chuyển bước. Chỉ nhận diện thị giác tốt hơn vẫn để một phần quyết định chưa giải quyết.
Trang sản phẩm Neuron AI, được kiểm tra ngày 23 tháng 10, mô tả thông tin xúc giác, lực-mô-men, âm tiếp xúc, vị trí và vận tốc khớp đi vào mô hình cùng thị giác, chỉ dẫn. Công ty cũng nói suy luận chạy cục bộ trên robot. Những chi tiết này đặt sản phẩm vào điều khiển vật lý, nơi câu trả lời hữu ích phải đến kịp ảnh hưởng chuyển động tiếp.
Cụm “AI đa phương thức” quen thuộc thường nghĩa mô hình thảo luận được ảnh tải lên. Ở đây, các phương thức liên quan tương tác đang diễn ra. Quan sát quan trọng vì thứ gì đó đang được giữ, ấn, di chuyển hay thả. Ngôn ngữ nêu mục tiêu, nhưng thế giới tiếp tục cung cấp phản hồi khi robot thử thực hiện. Độc giả nên kỳ vọng chất lượng vòng phản hồi quan trọng ngang sự trôi chảy của giải thích.
Suy luận cục bộ cũng đổi câu hỏi nhóm triển khai nên hỏi. Theo thiết kế NEURA nêu, mất internet không nhất thiết ngắt mọi quyết định điều khiển. Điều đó không xác lập hiệu năng lắp đặt cụ thể. Hỏi riêng về tải dữ liệu huấn luyện, cập nhật đội robot, quyền chẩn đoán và hành vi khi cảm biến không đáng tin. “Chạy cục bộ” mô tả thuộc tính hữu ích; bố trí vận hành hoàn chỉnh cần thêm chi tiết.
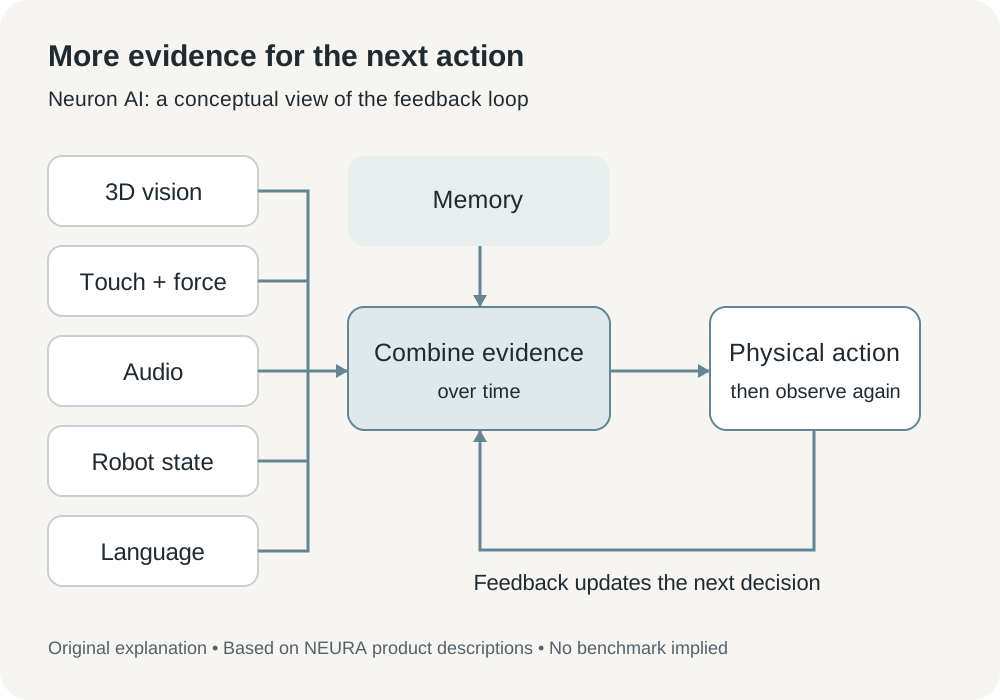
Sơ đồ giải thích tự biên soạn dựa trên mô tả phương thức NEURA công bố. Minh họa vai trò phản hồi và trí nhớ; không tái tạo kiến trúc độc quyền hay báo cáo đo hiệu năng.
Trí nhớ quan trọng khi nhiệm vụ tiếp tục ngoài tầm nhìn
Hình dung đặt linh kiện sau bộ phận khác khi chuẩn bị lắp ráp. Trợ lý coi từng khung nhìn như ảnh riêng đã mất thông tin hữu ích. Trợ lý nhớ vị trí đặt có thể tiếp tục từ trạng thái trước. Nó vẫn cần sửa niềm tin nếu ai di chuyển linh kiện. Trí nhớ hữu ích nhờ cả duy trì lẫn hiệu chỉnh.
Thông báo ngày 14 tháng 10 nói Neuron AI giữ ngữ cảnh khi vật ra khỏi tầm camera. Ý nghĩa thực tế là liên tục qua chuỗi hành động. Nhặt vật, mở hộp chứa và cho vật vào là quyết định kết nối. Thất bại sớm phải đổi điều robot thử sau, thay vì để kế hoạch có vẻ hợp lý tiếp tục khi giả định đã hỏng.
Điều đó gợi cách đánh giá cụ thể. Hỏi khi vật bị che, đổi vị trí và bàn giao thất bại thì sao. Robot nhận ra không chắc chắn và dừng có thể hữu ích hơn robot tự tin hoàn thành sai chuỗi. Hành vi mong muốn phụ thuộc công việc: thiếu khăn và thiếu bộ phận an toàn cần phản ứng khác nhau.
Đây là thách thức trung tâm của sản phẩm: vừa nhớ vừa hành động. Mọi chuyển động đổi cảnh mô hình phải diễn giải. Trí nhớ hữu ích cần giữ hệ quả liên quan đồng thời nhường chỗ bằng chứng mới. Vì vậy người mua cần ví dụ hiệu chỉnh, khôi phục, gồm thời điểm hệ thống quyết định trạng thái đã nhớ không còn đáng tin.
NEURA kết nối mô hình với hoạt động kinh doanh robot
NEURA đặt tại Metzingen, Đức, xây robot, công nghệ cảm biến và hạ tầng huấn luyện, triển khai kỹ năng. Bối cảnh đó quan trọng với người lần đầu gặp thương hiệu. Neuron AI đi vào công ty có máy vật lý và quan hệ công nghiệp, nên đề xuất gồm công việc thu thập kinh nghiệm và đưa hành vi học được lên phần cứng.
Trang Neuraverse, kiểm tra ngày 23 tháng 10, mô tả nền tảng kết nối robot, nhà phát triển và công nghiệp, gồm điều phối, phát triển ứng dụng. Trang NEURA Gym mô tả cơ sở huấn luyện trong điều kiện thực tế, biến đổi. Cùng nhau chúng giải thích hướng thương mại: giảm công từ biết nhiệm vụ nên hoạt động ra sao đến robot thực hiện đáng tin.
Trong nhà máy, kiến thức khó có thể thuộc kỹ thuật viên cảm được độ lắp chưa chuẩn trước camera kiểm tra. Ghi lại chuyên môn đó cần quyết định trình diễn gì, ghi tín hiệu nào và thế nào là thành công. Mô hình tổng quát là điểm đầu. Giá trị nền tảng xung quanh phụ thuộc việc hỗ trợ chuyển từ kiến thức nơi làm sang kỹ năng robot được chấp nhận rõ đến đâu.
Thông báo mô tả tinh chỉnh khách hàng và triển khai đội robot, với lựa chọn giữ kỹ năng riêng. Người mua nên mang phân biệt đó vào hợp đồng. Quy trình đã học có thể lộ dung sai, vật liệu hoặc phương pháp sản xuất dù không có thông tin cá nhân rõ ràng. Kỹ năng riêng, dữ liệu huấn luyện chia sẻ, cập nhật phần mềm và hỗ trợ từ xa mỗi phần cần chủ sở hữu, ranh giới quyền xác định.
Cũng có tiến triển cụ thể sau công bố mô hình. Trong cập nhật ngày 22 tháng 10, NEURA và Đại học Kỹ thuật Munich công bố RoboGym rộng hơn 2.300 mét vuông. NEURA nói 4NE1 Gen 4 dùng Neuron AI đang vận hành trong cơ sở huấn luyện và chuẩn bị sản xuất hàng loạt. Điều đó tạo điểm vào cho công việc nhiệm vụ riêng từng công ty; không xác lập ra mắt gia đình không giới hạn hay ngày giao cho mọi người mua.
Ba công việc tiềm năng cho thấy các loại giá trị khác nhau
Sau đây là kịch bản đánh giá minh họa, không báo cáo thử nghiệm của chúng tôi hay tuyên bố triển khai đã hoàn tất. Mục đích là làm hướng sản phẩm cụ thể. Mỗi kịch bản yêu cầu robot dùng bằng chứng vượt ảnh camera mới nhất, nhưng cũng cần định nghĩa thành công khác.
Trạm xử lý đồ giặt cần quản lý vật mềm đổi hình khi di chuyển. Người vận hành có thể so chuyển thành công, vật rơi, vải rối và khôi phục thủ công trên các mẻ khác nhau. Kết quả hữu ích là luồng nhất quán qua trạm xác định. Gấp mọi đồ trong nhà chưa quen là vấn đề rộng hơn nhiều và cần đánh giá riêng.
Trạm lắp đầu nối có thể dùng thị giác tiếp cận ổ cắm và tiếp xúc hay âm thanh để đánh giá gài khớp. Đánh giá cần gồm lệch trục, cắm chưa hết thay vì chỉ ví dụ sạch. Kết quả hữu ích là linh kiện nối đúng kèm phép kiểm tra được. Nếu người phải liên tục hoàn tất chuyển động nhỏ cuối, tính công đó vào chi phí.
Ô xử lý linh kiện có thể thử ngữ cảnh tồn tại qua che khuất tạm và thay đổi thứ tự thao tác không. Người vận hành có thể di chuyển một vật khi robot bận vật khác. Thành công cần phát hiện tình huống cập nhật trước hành động tiếp. Kịch bản làm rõ giới hạn trí nhớ: giữ quan sát cũ chỉ hữu ích khi nó vẫn mô tả thế giới liên quan.
| Công việc minh họa | Bằng chứng đáng thử | Kết quả cần đếm |
|---|---|---|
| Chuyển đồ giặt | Phản hồi kẹp, hình đổi và trạng thái chuỗi | Mẻ hoàn tất và lần khôi phục thủ công |
| Lắp đầu nối | Căn chỉnh, lực cắm và tín hiệu gài | Kết nối xác minh và việc làm lại |
| Xử lý linh kiện | Vị trí vật, che khuất và vị trí đổi | Hành động tiếp đúng và dừng an toàn |
So sánh cần dùng cùng tiêu chuẩn đầu ra với quy trình hiện tại. Robot chuyển động mượt không làm linh kiện lắp sai trở nên chấp nhận được. Ngược lại, hệ thống chậm hơn có thể đáng giá nếu giảm phế phẩm, xử lý ca khó hoặc giải phóng người giỏi khỏi giám sát lặp. Câu hỏi kinh doanh là toàn nhiệm vụ, gồm công quanh robot.
Chuỗi mười một phút là kế hoạch trình diễn, không phải điểm tin cậy
Bản phát hành ngày 14 tháng 10 công bố chuỗi giặt mười một phút cho robot hình người 4NE1 tại NVIDIA GTC Berlin, ngày 20–22 tháng 10. Mô tả gồm phân loại, cho vào và lấy khỏi máy, chuyển đồ sang máy sấy. Kế hoạch đó cung cấp ví dụ hữu hình các bước phối hợp; không cung cấp tỷ lệ thành công lặp lại hay xác lập nơi khách hàng sẽ hoạt động ra sao.
Trình diễn chuỗi có thể trả lời hành vi dự định có dễ hiểu và phần cứng chọn thực hiện được chuyển động thấy được không. Đánh giá triển khai cần thêm quan sát: điều kiện đầu, thử lại, gián đoạn, thất bại và lượng chuẩn bị. Cả hai bằng chứng có giá trị nhưng trả lời câu khác về độ sẵn sàng.
Yêu cầu hữu ích là bản ghi liên tục khối thử đã thống nhất, kèm can thiệp người vận hành. Một yêu cầu khác là danh sách điều kiện ngoài nhiệm vụ hỗ trợ. Không cần đối đầu. Chúng giúp hai bên tránh giao dịch mà khách hình dung lao động tổng quát linh hoạt, còn nhà cung cấp chỉ xác nhận trạm giới hạn chặt.
Phân biệt đó cũng đổi cách đọc thời lượng. Mười một phút chỉ độ dài demo dự định. Người mua vẫn cần thông lượng, chất lượng và khôi phục cho khối lượng dự định. Các số cần gồm lần chậm hoặc thất bại, vì nhân viên phải xử lý trong ca thường.
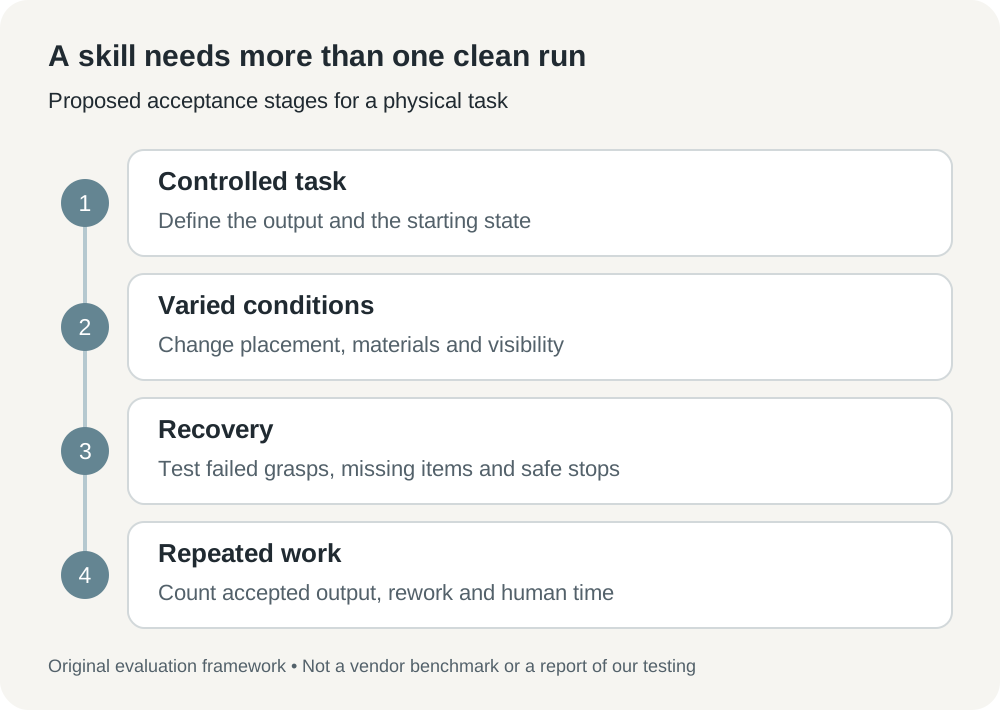
Khung đánh giá tự biên soạn: trình diễn nhiệm vụ, đổi điều kiện, thử khôi phục rồi đo vận hành cả ca. Đây là giai đoạn nghiệm thu đề xuất, không phải kết quả benchmark NEURA.
Bắt đầu một kỹ năng và xác định lúc chuyển lại cho người
NEURA dùng Time-to-Skill làm thước đo tiến bộ trong thông báo ngày 14 tháng 10. Đây là câu hỏi mua hữu ích vì robot cần chỉnh nhiều cho từng đổi quy trình nhỏ vẫn có thể đắt sau lắp đặt. Tuy nhiên, con số cần định nghĩa. Xác định lúc bắt đầu tính, công dạy nào được tính và ngưỡng tin cậy nào kết thúc.
Khi trao đổi đầu với nhà cung cấp hoặc tích hợp, chuẩn bị đề bài giới hạn thay vì tham vọng “tự động hóa bộ phận này”. Gồm đầu ra được chấp nhận, vật cho phép, không gian và tình huống cần dừng. Sau đó dùng trình tự sau để đánh giá có thể thực hiện.
- Ghi quy trình hiện tại. Tài liệu hóa một công việc hoàn chỉnh, bước kiểm tra và thời điểm người có kinh nghiệm chỉnh kỹ thuật. Dùng bản ghi nơi làm được phép, tránh thông tin cá nhân không liên quan.
- Xác định phạm vi vận hành hỗ trợ. Nêu vật liệu, biến thiên vị trí, ánh sáng, kích thước vật và sự hiện diện người được phép. Hỏi robot, bàn tay và cấu hình cảm biến nhà cung cấp đề xuất.
- Thống nhất ngân sách dạy. Tính trình diễn, chuẩn bị, gán nhãn, thiết lập phần cứng và chỉnh lại sau. Định nghĩa Time-to-Skill cùng điểm đầu, cuối cho mọi so sánh.
- Thử biến thiên kiểm soát và khôi phục. Gồm che khuất, kẹp thất bại, vật vắng và vị trí đổi. Thống nhất điều kiện thử an toàn và bàn giao người mong đợi.
- Đo toàn khối công việc. Đếm đầu ra được chấp nhận, làm lại, thời gian can thiệp, dừng máy và bảo trì. Giữ phiên bản mô hình, kỹ năng cùng kết quả để đánh giá cập nhật với nhiệm vụ cũ.
Quy trình làm trao đổi mua đầu hiệu quả hơn ngay trước khi có truy cập. Trang hiện tại hướng tổ chức quan tâm liên hệ NEURA. Tài liệu công bố không xác lập giá chung, ngày giao hay gói mô hình tải sẵn. Bước thực tế là trao đổi khả thi có phạm vi, với kế hoạch nghiệm thu hai bên kiểm tra được.
Lời hứa kinh tế là thích nghi nhanh hơn với biến thiên thường ngày
Robot dễ dạy hơn có thể khiến việc nhỏ hoặc đổi thường xuyên đáng tự động hóa hơn. Tiết kiệm đến từ ít công thiết lập, ít giả định mong manh và chờ ngắn trước khi có việc hữu ích. Đó là kỳ vọng hợp lý để thử. Nó nên xuất hiện trong ngân sách như giả thuyết có đường cơ sở, thay vì hệ quả tự động của thêm mô hình nền tảng.
Chi phí cũng vượt mô hình và robot. Ô làm việc có thể cần đồ gá, bảo vệ, tích hợp, vệ sinh, hiệu chuẩn và người phụ trách trạng thái bất ngờ. Cảm biến thêm cung cấp thông tin và thêm thành phần có thể lệch hay hỏng. Khi kết quả đổi, nhóm cần phân biệt vấn đề mô hình với cảm biến hư hoặc vật liệu đổi.
Triển khai đội robot tạo đánh đổi khác. Tái dùng kỹ năng đã xác nhận qua trạm tương tự giảm việc lặp, nhưng khác biệt trạm có thể làm hỏng triển khai cẩu thả. Hỏi cập nhật được thử thế nào, máy nào nhận và khôi phục hành vi cũ ra sao. Kỹ năng cần quy trình phát hành vì đổi phần mềm có thể đổi hành động vật lý.
Kỳ vọng đáng giữ là mối quan hệ gần hơn giữa cảm nhận và kết quả công việc. Thị giác, xúc giác, âm thanh và sự kiện đã nhớ cho máy lý do tốt hơn để tiếp tục, tự sửa hoặc dừng. Với Neuron AI, bằng chứng quyết định là những lý do đó thành hành vi lặp được trong quy trình khách nhanh đến đâu. Robot hữu ích là robot mà hành động tiếp vẫn hợp lý sau khi thế giới đổi.
Nguồn tham khảo
- NEURA giới thiệu Neuron AI, ngày 14 tháng 10 năm 2026; gồm kế hoạch demo GTC đã công bố.
- Mô tả sản phẩm Neuron AI và suy luận cục bộ, kiểm tra ngày 23 tháng 10 năm 2026.
- Nền tảng Neuraverse, kiểm tra ngày 23 tháng 10 năm 2026.
- Hạ tầng huấn luyện NEURA Gym, kiểm tra ngày 23 tháng 10 năm 2026.
- Khai trương TUM RoboGym và trạng thái 4NE1 Gen 4, ngày 22 tháng 10 năm 2026.
- Trung tâm báo chí và bối cảnh công ty NEURA, kiểm tra ngày 23 tháng 10 năm 2026.
- Biểu trưng chữ NEURA Robotics và hồ sơ PD-textlogo.
Giữ đánh giá cạnh bằng chứng
Với độc giả muốn sắp xếp bản ghi demo được phép, ghi chú đã xem xét và câu hỏi tiếp trong không gian riêng, Telli.sh là một lựa chọn. Bắt đầu bằng ghi chú âm thanh.