Neuron AI ให้หุ่นยนต์จดจำสิ่งที่กล้องมองไม่เห็น
NEURA Robotics รวมการมองเห็น สัมผัส เสียง และความจำใน Neuron AI โอกาสคือการทำงานกายภาพที่ปรับตัวได้มากขึ้น บททดสอบจริงคืองานใหม่กลายเป็นงานที่ไว้ใจได้เร็วแค่ไหน
เครื่องหมายข้อความ NEURA Robotics ให้เครดิต NEURA Robotics GmbH และจัดประเภท PD-textlogo บน Wikimedia Commons แสดงโดยไม่ดัดแปลงพร้อมพื้นที่ว่างบนพื้นหลังเรียบเพื่อระบุบริษัท ไม่ใช่ภาพการติดตั้ง Neuron AI ที่กำลังทำงาน

ขั้วต่ออาจดูติดแล้วก่อนจะล็อกเข้าที่ ผ้าอาจลื่นไปหลังมือจับหุ่นยนต์แต่ยังอยู่ตรงจุดที่งานต้องการ กล้องเห็นเพียงส่วนหนึ่ง สัมผัส เสียง และเหตุการณ์ก่อนหน้าช่วยอธิบายส่วนที่เหลือ ช่องว่างนี้คือจุดที่ NEURA Robotics วางตำแหน่งโมเดลใหม่
เมื่อ 14 ตุลาคม 2026 บริษัทหุ่นยนต์เยอรมันเปิดตัว Neuron AI รวมภาพสามมิติ สัมผัส เสียง สถานะหุ่นยนต์ และภาษากับความจำ NEURA เรียกแนวทางนี้ว่า Perception-Language-Action หรือ PLA ประกาศอธิบายการฝึกบน หุ่นยนต์ห้ารูปแบบร่างกาย และเส้นทางปรับทักษะผ่านแพลตฟอร์ม Neuraverse ประกาศ NEURA
มุมมองของเราคือการเปลี่ยนที่มีค่าคือหุ่นยนต์ใช้หลักฐานเพิ่มเพื่อตัดสินว่าการกระทำสำเร็จหรือไม่ สำหรับผู้ซื้อ คำถามคือการสอน ตรวจ และแก้สถานการณ์สำหรับงานใหม่มากเท่าใด บทความนี้อธิบายสิ่งที่เพิ่ม จุดที่ช่วยได้ และวิธีประเมินโดยไม่สับสนระหว่างเดโมน่าประทับใจกับกระบวนการที่เชื่อถือได้
สัมผัสตอบสิ่งที่ภาพอาจยังไม่ตอบ
ลองปิดฝาภาชนะ ตำแหน่งที่มองเห็นบอกแนวประกบ แรงต้านบอกว่าขอบติดหรือไม่ เสียงคลิกอาจบอกว่าสลักเข้าล็อก การกระทำถัดไปขึ้นกับการรวมข้อสังเกตเหล่านี้ กดอีก ปรับมุม หรือไปต่อ การมองเห็นที่ดีขึ้นเพียงอย่างเดียวยังทิ้งบางส่วนของการตัดสินไว้
หน้าผลิตภัณฑ์ Neuron AI ที่ตรวจเมื่อ 23 ตุลาคม อธิบายข้อมูลสัมผัส แรงและแรงบิด เสียงสัมผัส ตำแหน่งและความเร็วข้อต่อที่เข้าโมเดลร่วมกับภาพและคำสั่ง บริษัทยังระบุว่าอนุมานบนหุ่นยนต์ในเครื่อง รายละเอียดนี้วางผลิตภัณฑ์ในงานควบคุมกายภาพที่คำตอบต้องทันต่อการเคลื่อนถัดไป
คำคุ้น “AI หลายรูปแบบ” มักหมายถึงโมเดลพูดถึงรูปที่อัปโหลดได้ แต่ที่นี่รูปแบบข้อมูลเกี่ยวกับปฏิสัมพันธ์ต่อเนื่อง สิ่งสังเกตสำคัญเพราะกำลังถือ กด เคลื่อน หรือปล่อยบางอย่าง ภาษาให้เป้าหมาย แต่โลกส่งข้อมูลกลับตลอดที่หุ่นยนต์พยายามทำ คุณภาพวงจรป้อนกลับจึงสำคัญพอ ๆ กับคำอธิบายคล่อง
อนุมานในเครื่องเปลี่ยนคำถามของทีมติดตั้งด้วย ตามแบบที่ NEURA ระบุ การขาดอินเทอร์เน็ตไม่จำเป็นต้องหยุดทุกการตัดสินใจควบคุม แต่นั่นไม่ได้ยืนยันประสิทธิภาพการติดตั้งเฉพาะ ถามแยกเรื่องอัปโหลดฝึก อัปเดตฝูงหุ่นยนต์ สิทธิ์วินิจฉัย และพฤติกรรมเมื่อเซนเซอร์ไม่น่าเชื่อถือ “รันในเครื่อง” เป็นคุณสมบัติที่ดีหนึ่งข้อ รูปแบบดำเนินงานครบยังต้องมีรายละเอียด
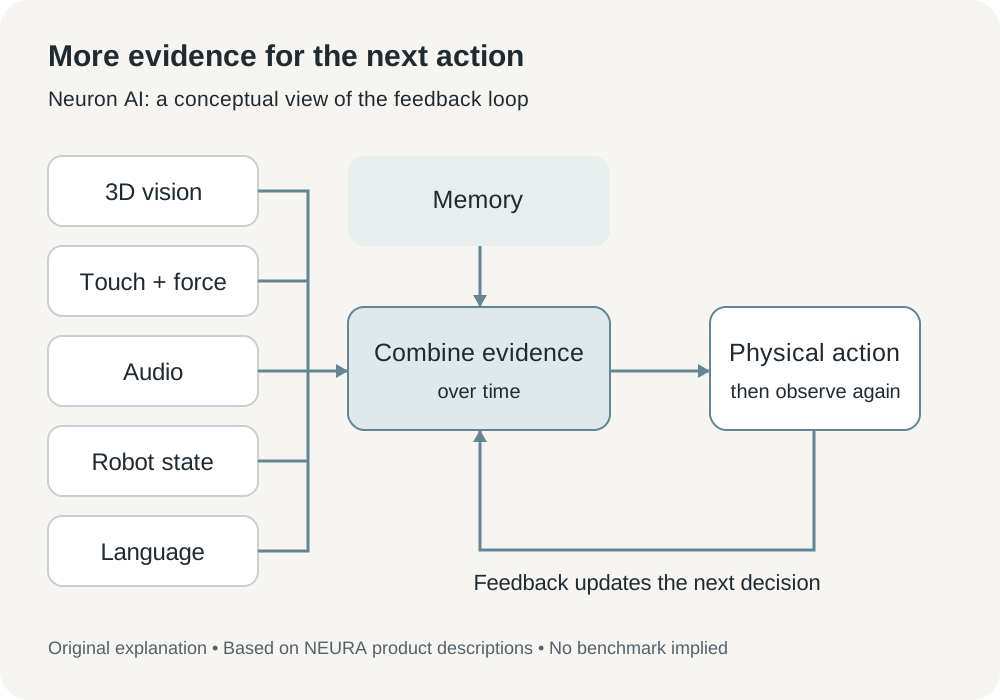
แผนภาพอธิบายที่จัดทำเองจากคำอธิบายชนิดข้อมูลของ NEURA แสดงบทบาทข้อมูลป้อนกลับและความจำ ไม่ได้ทำซ้ำสถาปัตยกรรมเฉพาะหรือรายงานผลวัดประสิทธิภาพ
ความจำสำคัญเมื่องานดำเนินต่อพ้นสายตา
สมมติวางชิ้นส่วนหลังอีกชิ้นระหว่างเตรียมประกอบ ผู้ช่วยที่มองแต่ละมุมเป็นภาพแยกสูญเสียข้อมูลมีประโยชน์ ผู้ช่วยที่จำการวางได้ไปต่อจากสถานะเดิมได้ แต่ยังต้องแก้ความเชื่อถ้ามีคนย้ายชิ้นส่วน ความจำมีประโยชน์ผ่านทั้งการคงไว้และการแก้ไข
ประกาศ 14 ตุลาคมระบุว่า Neuron AI รักษาบริบทเมื่อวัตถุพ้นกล้อง ผลจริงคือความต่อเนื่องตลอดลำดับ การหยิบ เปิดภาชนะ และใส่ของเป็นการตัดสินที่เชื่อมกัน ความล้มเหลวต้นลำดับควรเปลี่ยนสิ่งที่จะทำภายหลัง แทนปล่อยแผนที่ดูเหมาะเดินต่อหลังสมมติฐานพัง
นี่เสนอวิธีตัดสินฟีเจอร์ที่ชัด ถามว่าจะเกิดอะไรเมื่อของถูกบัง เปลี่ยนที่ หรือส่งต่อไม่สำเร็จ หุ่นยนต์ที่สังเกตความไม่แน่ใจแล้วหยุดอาจมีประโยชน์กว่าตัวที่ทำลำดับผิดจนจบอย่างมั่นใจ พฤติกรรมที่ต้องการขึ้นกับงาน ผ้าหายกับชิ้นส่วนความปลอดภัยหายควรตอบต่างกัน
นี่คือโจทย์หลักของ การจดจำระหว่างลงมือ ทุกการเคลื่อนเปลี่ยนฉากที่ต้องตีความ ความจำที่ดีเก็บผลสำคัญพร้อมเปิดรับหลักฐานใหม่ ผู้ซื้อจึงต้องการตัวอย่างการแก้และกู้สถานการณ์ รวมถึงจังหวะที่ระบบตัดสินว่าสถานะที่จำไม่น่าเชื่อแล้ว
NEURA เชื่อมโมเดลกับธุรกิจหุ่นยนต์
NEURA อยู่ที่ Metzingen เยอรมนี สร้างหุ่นยนต์ เทคโนโลยีตรวจจับ และโครงสร้างฝึกกับติดตั้งทักษะ บริบทนี้สำคัญกับผู้อ่านที่เพิ่งรู้จัก Neuron AI เข้าสู่บริษัทที่มีเครื่องจริงและความสัมพันธ์อุตสาหกรรม ข้อเสนอจึงรวมงานรวบรวมประสบการณ์และนำพฤติกรรมที่เรียนรู้ลงฮาร์ดแวร์
หน้า Neuraverse ที่ตรวจเมื่อ 23 ตุลาคม อธิบายแพลตฟอร์มเชื่อมหุ่นยนต์ นักพัฒนา และอุตสาหกรรม รวมการประสานและพัฒนาแอป หน้า NEURA Gym อธิบายสถานที่ฝึกในสภาพจริงที่แปรผัน ทั้งสองแสดงทิศทางธุรกิจคือลดแรงระหว่างรู้ว่างานควรทำอย่างไรกับทำให้หุ่นยนต์ทำได้เชื่อถือ
ในโรงงาน ความรู้ยากอาจอยู่กับช่างที่รู้สึกถึงการประกบผิดก่อนกล้องตรวจเห็น การเก็บความเชี่ยวชาญต้องเลือกว่าแสดงอะไร บันทึกสัญญาณใด และอะไรนับว่าสำเร็จ โมเดลทั่วไปเป็นจุดเริ่ม คุณค่าแพลตฟอร์มขึ้นกับการสนับสนุนการแปลงความรู้หน้างานเป็นทักษะที่ยอมรับได้ชัดเจนเพียงใด
ประกาศอธิบายการปรับละเอียดของลูกค้าและส่งไปฝูงหุ่นยนต์ พร้อมเก็บทักษะเป็นส่วนตัวได้ ผู้ซื้อควรใส่ความต่างนี้ในสัญญา ขั้นตอนที่เรียนอาจเผยค่าคลาดเคลื่อน วัสดุ หรือวิธีผลิตแม้ไม่มีข้อมูลบุคคลชัด ทักษะส่วนตัว ข้อมูลฝึกที่แชร์ อัปเดต และช่วยเหลือระยะไกลควรมีเจ้าของและขอบเขตสิทธิ์แยก
ยังมีความคืบหน้าหลังประกาศโมเดล ในอัปเดต 22 ตุลาคม NEURA กับมหาวิทยาลัยเทคนิคมิวนิกประกาศ RoboGym ขนาด กว่า 2,300 ตารางเมตร NEURA ระบุว่า 4NE1 Gen 4 ที่ขับเคลื่อนด้วย Neuron AI ทำงานในสถานที่ฝึกและกำลังเตรียมผลิตเป็นชุด เป็นจุดเริ่มงานเฉพาะบริษัท แต่ไม่ยืนยันการวางขายในบ้านแบบไม่จำกัดหรือวันส่งสำหรับทุกผู้ซื้อ
งานที่เป็นไปได้สามแบบเผยคุณค่าคนละด้าน
ต่อไปนี้เป็นสถานการณ์ประเมินตัวอย่าง ไม่ใช่รายงานทดสอบเองหรือกล่าวว่าติดตั้งเสร็จ เป้าหมายคือทำทิศทางผลิตภัณฑ์ให้ชัด แต่ละแบบให้ใช้หลักฐานเกินภาพกล้องล่าสุด และต้องนิยามสำเร็จต่างกัน
สถานีจัดการผ้าซัก ต้องจัดวัตถุนุ่มที่เปลี่ยนรูปเมื่อเคลื่อน ผู้ปฏิบัติงานเทียบการส่งสำเร็จ ผ้าตก พันกัน และการช่วยด้วยมือในหลายชุดได้ ผลที่ดีคือการไหลสม่ำเสมอผ่านสถานีที่กำหนด การพับเสื้อทุกแบบในบ้านไม่คุ้นเป็นปัญหากว้างกว่ามากและต้องประเมินแยก
สถานีประกอบขั้วต่อ อาจใช้ภาพเข้าหาช่องแล้วใช้สัมผัสหรือเสียงตัดสินการล็อก ควรรวมการเยื้องและเสียบไม่สุด แทนเฉพาะตัวอย่างสะอาด ผลคือชิ้นส่วนต่อถูกพร้อมวิธีตรวจ หากคนต้องทำการเคลื่อนเล็กสุดท้ายซ้ำ ๆ ให้นับต้นทุนงานนั้นด้วย
เซลล์จัดการชิ้นส่วน ทดสอบบริบทผ่านการบังชั่วคราวและเปลี่ยนลำดับได้ ผู้ปฏิบัติงานอาจย้ายของหนึ่งขณะหุ่นยนต์ทำอีกชิ้น ความสำเร็จต้องตรวจสถานการณ์ใหม่ก่อนลงมือถัดไป กรณีนี้เผยข้อจำกัดความจำ การเก็บภาพก่อนมีประโยชน์ตราบที่ยังอธิบายโลกส่วนที่เกี่ยวข้อง
| งานตัวอย่าง | หลักฐานควรทดสอบ | ผลที่ควรนับ |
|---|---|---|
| ส่งผ้าซัก | สัมผัสการจับ รูปร่างเปลี่ยน และสถานะลำดับ | ชุดที่เสร็จและครั้งที่คนช่วย |
| ประกอบขั้วต่อ | แนว แรงเสียบ และสัญญาณล็อก | การต่อที่ตรวจแล้วและงานแก้ |
| จัดชิ้นส่วน | ที่อยู่ การบัง และตำแหน่งเปลี่ยน | การกระทำถัดไปถูกและหยุดปลอดภัย |
การเทียบควรใช้มาตรฐานผลเหมือนงานเดิม การเคลื่อนนุ่มนวลไม่ทำให้ของประกอบผิดยอมรับได้ ในทางกลับกัน ระบบช้าอาจคุ้มถ้าลดของเสีย รับกะที่ลำบาก หรือปลดคนเก่งจากการเฝ้าซ้ำ คำถามธุรกิจคือทั้งงานรวมแรงรอบหุ่นยนต์
ลำดับสิบเอ็ดนาทีคือแผนเดโม ไม่ใช่คะแนนความเชื่อถือ
ประกาศ 14 ตุลาคมแจ้ง ลำดับซักผ้าสิบเอ็ดนาที สำหรับหุ่นมนุษย์ 4NE1 ที่ NVIDIA GTC Berlin วันที่ 20–22 ตุลาคม อธิบายคัด ใส่และเอาผ้าออกจากเครื่อง แล้วส่งเครื่องอบ แผนเผยแพร่ให้ตัวอย่างขั้นตอนประสานที่จับต้องได้ แต่ไม่ให้อัตราสำเร็จซ้ำหรือยืนยันการทำงานที่สถานที่ลูกค้า
เดโมลำดับตอบได้ว่าพฤติกรรมเข้าใจได้และฮาร์ดแวร์ทำท่าที่เห็นได้หรือไม่ การประเมินติดตั้งต้องมีเงื่อนไขเริ่ม ลองซ้ำ ขัดจังหวะ ความล้มเหลว และการเตรียม ทั้งสองมีค่าแต่ตอบคนละคำถามเรื่องพร้อมใช้
คำขอที่ดีคือบันทึกต่อเนื่องของช่วงทดสอบที่ตกลง พร้อมการแทรกแซง อีกข้อคือรายการเงื่อนไขนอกงานรองรับ ไม่ต้องเป็นการจับผิด แต่ช่วยหลีกเลี่ยงการซื้อที่ลูกค้านึกถึงคนงานทั่วไปยืดหยุ่น ขณะที่ผู้ขายยืนยันเพียงสถานีขอบเขตแคบ
ความต่างยังเปลี่ยนวิธีอ่านเวลา สิบเอ็ดนาทีบอกความยาวเดโมที่วางแผน ผู้ซื้อยังต้องมีอัตราผลิต คุณภาพ และตัวเลขกู้สถานการณ์ของงานจริง รวมครั้งช้าหรือไม่สำเร็จ เพราะพนักงานต้องรับมือในกะปกติ
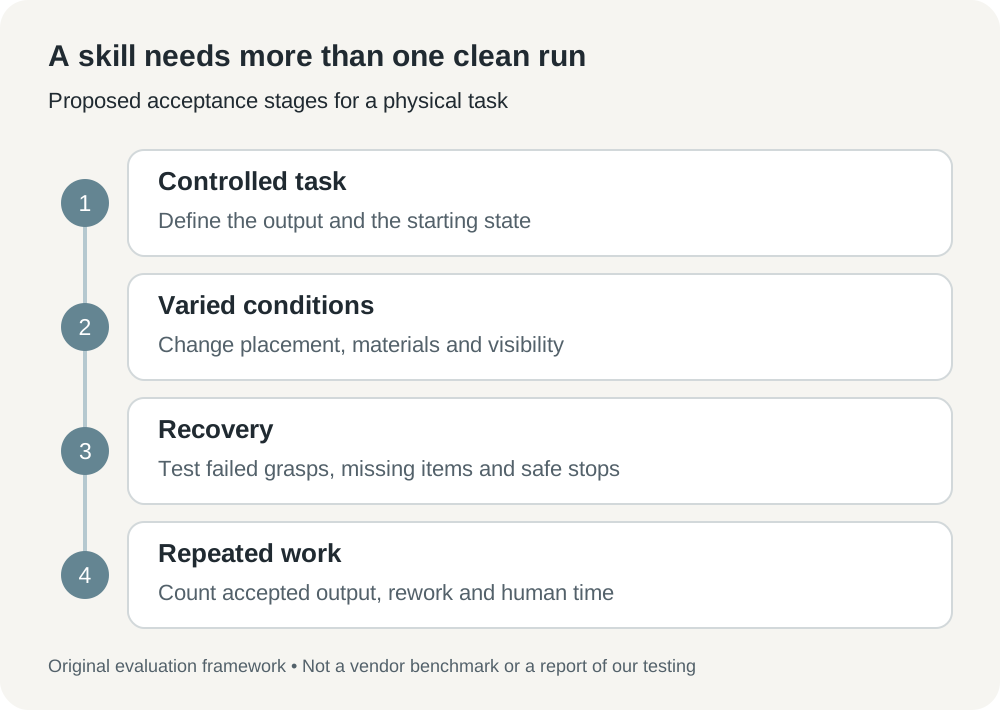
กรอบประเมินที่จัดทำเอง แสดงงาน เปลี่ยนเงื่อนไข ทดสอบกู้สถานการณ์ แล้ววัดตลอดกะ เป็นขั้นรับงานที่เสนอ ไม่ใช่ผล benchmark ของ NEURA
เริ่มหนึ่งทักษะและกำหนดการส่งคืนคน
NEURA ใช้ Time-to-Skill เป็นตัววัดในประกาศ 14 ตุลาคม เป็นคำถามจัดซื้อที่ดี เพราะหุ่นยนต์ที่ต้องปรับมากทุกครั้งที่กระบวนการเปลี่ยนเล็กยังแพงหลังติดตั้ง แต่ต้องนิยามตัวเลข ตัดสินเริ่มนับเมื่อไร งานสอนใดนับ และความเชื่อถือระดับใดจบการทดลอง
การคุยแรกกับผู้ขายหรือผู้รวมระบบควรมีโจทย์จำกัด แทนเป้าหมาย “ทำแผนกนี้อัตโนมัติ” ระบุผลยอมรับ ของที่อนุญาต พื้นที่ และเงื่อนไขหยุด แล้วใช้ลำดับต่อไปเพื่อให้ประเมินลงมือได้
- บันทึกงานเดิม อธิบายงานครบหนึ่งรอบ การตรวจ และจังหวะที่คนชำนาญปรับวิธี ใช้บันทึกที่สถานที่อนุญาตและเลี่ยงข้อมูลบุคคลไม่เกี่ยว
- นิยามช่วงทำงานที่รองรับ ระบุวัสดุ ความแปรผันตำแหน่ง แสง ขนาดของ และการมีคน ถามว่าผู้ขายเสนอหุ่นยนต์ มือ และเซนเซอร์แบบใด
- ตกลงงบสอน นับเดโม เตรียม ติดป้าย ตั้งฮาร์ดแวร์ และปรับภายหลัง นิยามจุดเริ่มจบ Time-to-Skill เหมือนกันทุกการเทียบ
- ทดสอบความแปรผันควบคุมกับการกู้สถานการณ์ รวมบัง จับพลาด ของหาย และย้ายที่ ตกลงเงื่อนไขปลอดภัยกับการส่งต่อคนที่คาด
- วัดงานทั้งช่วง นับผลยอมรับ งานแก้ เวลาแทรกแซง หยุดเครื่อง และบำรุง เก็บรุ่นโมเดลและทักษะกับผลเพื่อเทียบอัปเดตกับงานเดิม
วิธีนี้ทำการคุยซื้อแรกมีประสิทธิภาพแม้ยังไม่ได้สิทธิ์ หน้าปัจจุบันให้บริษัทสนใจติดต่อ NEURA สื่อประกาศไม่ได้กำหนดราคาสากล วันส่ง หรือแพ็กโมเดลดาวน์โหลดพร้อม ขั้นต่อไปคือคุยความเป็นไปได้ขอบเขตชัดพร้อมแผนรับงานที่ทั้งสองตรวจได้
โอกาสเศรษฐกิจคือปรับเข้าความแปรผันธรรมดาเร็วขึ้น
หุ่นยนต์สอนง่ายอาจทำให้งานเล็กหรือเปลี่ยนบ่อยน่าอัตโนมัติขึ้น การประหยัดมาจากตั้งค่าน้อย สมมติฐานเปราะน้อย และรอสั้นก่อนเริ่มงานที่ดี เป็นความคาดหวังสมเหตุผลให้ทดสอบ ควรอยู่ในงบเป็นสมมติฐานพร้อมฐานเทียบ แทนผลอัตโนมัติของการใส่ foundation model
ต้นทุนเลยโมเดลกับหุ่นยนต์ เซลล์อาจต้องมีอุปกรณ์จับยึด มาตรการป้องกัน ผสานระบบ ทำความสะอาด สอบเทียบ และคนรับผิดชอบสถานะไม่คาด เซนเซอร์เพิ่มข้อมูลและชิ้นส่วนที่คลาดหรือเสียได้ เมื่อผลเปลี่ยน ทีมต้องแยกปัญหาโมเดลจากเซนเซอร์เสียหรือวัสดุเปลี่ยน
การส่งใช้เป็นฝูงมีข้อแลกเปลี่ยน การใช้ทักษะยืนยันแล้วซ้ำในสถานีคล้ายลดงาน แต่ความต่างสถานีอาจทำการทยอยใช้ที่ประมาทพัง ถามว่าอัปเดตทดสอบอย่างไร เครื่องใดรับ และคืนพฤติกรรมเก่าอย่างไร ทักษะควรมีกระบวนการปล่อยรุ่นเพราะซอฟต์แวร์เปลี่ยนการเคลื่อนจริงได้
ความคาดหวังที่ควรเก็บคือความสัมพันธ์ใกล้ขึ้นระหว่างการรับรู้กับผลทำงาน ภาพ สัมผัส เสียง และเหตุการณ์จำได้ให้เหตุผลดีขึ้นว่าจะต่อ แก้ หรือหยุด สำหรับ Neuron AI หลักฐานชี้ขาดคือเหตุผลเหล่านี้กลายเป็นพฤติกรรมซ้ำได้ในกระบวนการลูกค้าเร็วแค่ไหน หุ่นยนต์มีประโยชน์คือหุ่นยนต์ที่การกระทำถัดไปยังสมเหตุผลหลังโลกเปลี่ยนแล้ว
แหล่งข้อมูล
- NEURA เปิดตัว Neuron AI วันที่ 14 ตุลาคม 2026 รวมแผนเดโม GTC ที่ประกาศ
- คำอธิบาย Neuron AI และอนุมานในเครื่อง ตรวจเมื่อ 23 ตุลาคม 2026
- แพลตฟอร์ม Neuraverse ตรวจเมื่อ 23 ตุลาคม 2026
- โครงสร้างฝึก NEURA Gym ตรวจเมื่อ 23 ตุลาคม 2026
- เปิด TUM RoboGym และสถานะ 4NE1 Gen 4 วันที่ 22 ตุลาคม 2026
- ศูนย์ข่าวและบริบทบริษัท NEURA ตรวจเมื่อ 23 ตุลาคม 2026
- เครื่องหมายข้อความ NEURA Robotics และระเบียน PD-textlogo
เก็บการประเมินไว้ข้างหลักฐาน
สำหรับผู้อ่านที่ต้องการจัดบันทึกเดโมที่ได้รับอนุญาต บันทึกตรวจทาน และคำถามติดตามในพื้นที่แยก Telli.sh เป็นทางเลือกหนึ่ง เริ่มด้วยบันทึกเสียง