Neuron AI meminta robot mengingati perkara yang tidak dapat dilihat kameranya
NEURA Robotics menggabungkan penglihatan, sentuhan, bunyi dan memori dalam Neuron AI. Peluang praktikalnya ialah kerja fizikal lebih mudah disesuaikan; ujian sebenar ialah kelajuan tugasan baharu menjadi andal.
Tanda perkataan NEURA Robotics, dikreditkan kepada NEURA Robotics GmbH dan dikelaskan sebagai PD-textlogo di Wikimedia Commons. Dipaparkan tanpa perubahan dengan ruang latar neutral untuk pengenalan editorial; ini bukan foto pemasangan Neuron AI yang berfungsi.

Penyambung boleh kelihatan terpasang sebelum benar-benar terkancing. Tuala boleh tergelincir di belakang pencengkam robot sambil kekal tepat di tempat yang diperlukan tugasan. Kamera melihat sebahagian peristiwa ini; sentuhan, bunyi dan sejarah terkini menerangkan selebihnya. Jurang itulah tempat NEURA Robotics meletakkan model baharunya.
Pada 14 Oktober 2026, syarikat robotik Jerman itu memperkenalkan Neuron AI, menggabungkan penglihatan 3D, sentuhan, audio, keadaan robot dan bahasa bersama memori. NEURA menamakan pendekatan itu model Perception-Language-Action, atau PLA. Pengumumannya menerangkan latihan merentas lima bentuk robot serta laluan menyesuaikan kemahiran melalui platform Neuraverse. Pengumuman NEURA.
Pandangan kami: perubahan bernilai ialah robot yang boleh menggunakan lebih banyak bukti tentang sama ada tindakannya berjaya. Bagi pembeli, persoalannya menjadi jumlah pengajaran, pemeriksaan dan pemulihan yang diperlukan kerja baharu. Artikel ini menerangkan tambahan Neuron AI, tempat ia boleh membantu dan cara menilai janji tanpa mengelirukan demonstrasi mengagumkan dengan proses boleh dipercayai.
Sentuhan memberikan jawapan yang boleh dibiarkan terbuka oleh imej
Bayangkan memasang penutup pada bekas. Kedudukan penutup yang kelihatan memberi maklumat penjajaran. Rintangan memberitahu sama ada tepi tersangkut. Bunyi klik boleh menunjukkan selak terkancing. Tindakan seterusnya bergantung pada gabungan pemerhatian itu: tekan lagi, ubah sudut atau teruskan. Pengecaman visual lebih baik sahaja masih membiarkan sebahagian keputusan tidak selesai.
Halaman produk Neuron AI NEURA, disemak 23 Oktober, menerangkan maklumat taktil dan daya-tork, bunyi sentuhan, kedudukan serta halaju sendi memasuki model bersama penglihatan dan arahan. Syarikat turut menyatakan inferens berjalan setempat pada robot. Butiran itu meletakkan produk dalam kawalan fizikal, apabila jawapan berguna mesti tiba tepat pada masanya untuk mempengaruhi gerakan seterusnya.
Ungkapan biasa “AI multimodal” sering bermaksud model boleh membincangkan imej dimuat naik. Di sini, modaliti berkaitan interaksi berterusan. Pemerhatian penting kerana sesuatu sedang dipegang, ditekan, digerakkan atau dilepaskan. Bahasa menetapkan matlamat, tetapi dunia terus memberikan maklum balas ketika robot mencubanya. Pembaca patut menjangka mutu gelung maklum balas sama penting dengan kelancaran penjelasan.
Inferens setempat turut mengubah soalan pasukan penggunaan. Menurut reka bentuk dinyatakan NEURA, kehilangan sambungan internet tidak semestinya mengganggu setiap keputusan kawalan. Itu tidak menetapkan prestasi pemasangan tertentu. Tanya secara berasingan tentang muat naik latihan, kemas kini kumpulan robot, akses diagnostik dan tingkah laku sistem apabila sensor menjadi tidak andal. “Berjalan setempat” menerangkan satu sifat berguna; aturan operasi lengkap memerlukan lebih butiran.
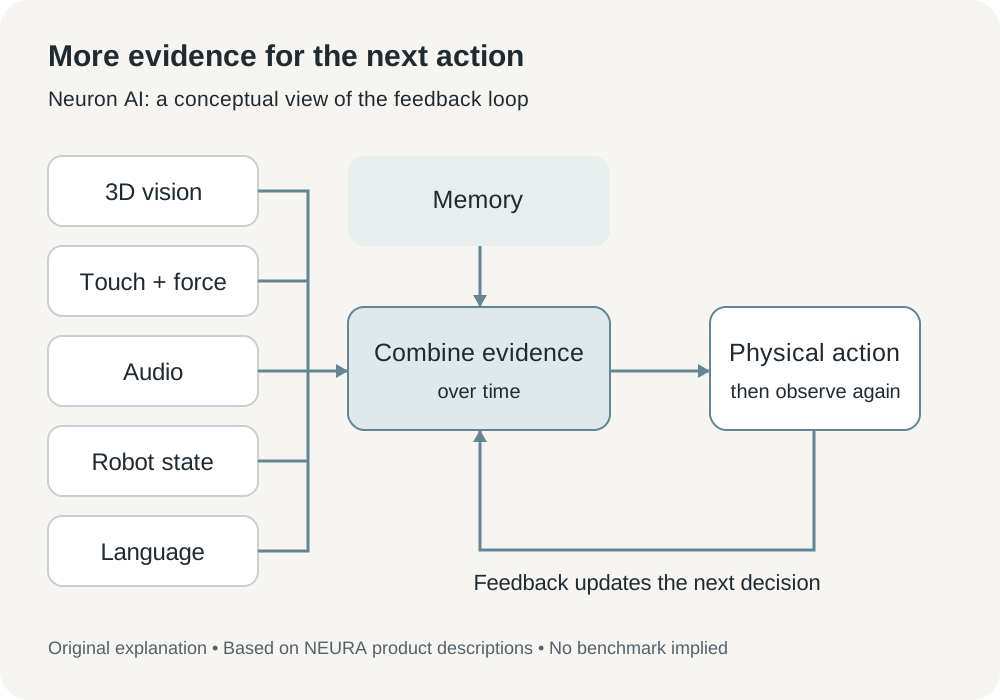
Rajah penerangan asli berdasarkan huraian modaliti diterbitkan NEURA. Ia menggambarkan peranan maklum balas dan memori; ia tidak menyalin seni bina proprietari atau melaporkan pengukuran prestasi.
Memori penting apabila tugasan berterusan di luar pandangan
Bayangkan meletakkan bahagian di belakang komponen lain ketika menyediakan pemasangan. Pembantu yang menganggap setiap pandangan sebagai gambar terasing telah kehilangan maklumat berguna. Pembantu yang mengingati peletakan boleh menyambung daripada keadaan sebelumnya. Ia masih perlu menyemak kepercayaan itu jika seseorang memindahkan bahagian. Memori berguna melalui pengekalan dan pembetulan.
Pengumuman 14 Oktober menyatakan Neuron AI mengekalkan konteks apabila objek keluar daripada pandangan kamera. Implikasi praktikalnya kesinambungan merentas urutan. Mengambil item, membuka bekas dan memasukkan item ialah keputusan berkaitan. Kegagalan awal urutan patut mengubah percubaan kemudian robot, bukannya membiarkan pelan munasabah berterusan selepas andaiannya rosak.
Ini mencadangkan cara konkrit menilai ciri. Tanya apa berlaku apabila objek terlindung, kedudukannya berubah dan penyerahan gagal. Robot yang menyedari ketidakpastian lalu berhenti boleh lebih berguna daripada robot yang yakin menyiapkan urutan salah. Tingkah laku dikehendaki bergantung pada kerja: kain hilang dan komponen keselamatan hilang memerlukan respons berbeza.
Inilah cabaran utama produk: mengingati sambil bertindak. Setiap gerakan mengubah adegan yang perlu ditafsir model. Memori berguna patut mengekalkan akibat relevan sambil memberi ruang kepada bukti baharu. Oleh itu pembeli memerlukan contoh pembetulan serta pemulihan, termasuk saat sistem memutuskan keadaan diingatinya tidak lagi boleh dipercayai.
NEURA menghubungkan model dengan perniagaan robotik
NEURA berpangkalan di Metzingen, Jerman, dan membina robot, teknologi penderiaan serta infrastruktur latihan dan penggunaan kemahiran. Latar itu penting bagi pembaca yang menemui jenama buat kali pertama. Neuron AI memasuki syarikat dengan mesin fizikal serta hubungan industri, jadi tawarannya merangkumi kerja mengumpul pengalaman dan meletakkan tingkah laku dipelajari pada perkakasan.
Halaman Neuraverse, disemak 23 Oktober, menerangkan platform menghubungkan robot, pembangun dan industri, termasuk orkestrasi serta pembangunan aplikasi. Halaman NEURA Gym menerangkan kemudahan latihan dalam keadaan realistik dan berubah-ubah. Bersama, kedua-duanya menerangkan hala komersial: kurangkan usaha antara mengetahui cara tugasan patut berfungsi dengan mendapatkan robot melaksanakannya secara andal.
Bagi kilang, pengetahuan sukar mungkin milik juruteknik yang boleh merasakan padanan tidak sempurna sebelum kamera pemeriksaan mengesannya. Merakam kepakaran itu memerlukan keputusan tentang demonstrasi, isyarat direkodkan dan hasil berjaya. Model umum ialah titik mula. Nilai platform sekeliling bergantung pada kejelasan sokongannya menterjemahkan pengetahuan tempat kerja kepada kemahiran robot diterima.
Pengumuman menerangkan penalaan halus pelanggan dan penggunaan merentas kumpulan robot, dengan pilihan mengekalkan kemahiran secara persendirian. Pembeli patut membawa perbezaan itu ke kontrak. Prosedur dipelajari boleh mendedahkan toleransi, bahan atau kaedah pengeluaran walaupun tiada maklumat peribadi jelas. Kemahiran persendirian, data latihan bersama, kemas kini perisian dan sokongan jauh masing-masing patut mempunyai pemilik serta sempadan keizinan tertentu.
Terdapat perkembangan konkrit selepas pengumuman model. Dalam kemas kini 22 Oktober, NEURA dan Technical University of Munich mengumumkan RoboGym seluas lebih 2,300 meter persegi. NEURA menyatakan 4NE1 Gen 4 berkuasa Neuron AI beroperasi dalam kemudahan latihan dan disediakan untuk pengeluaran bersiri. Ini memberikan titik mula kerja tugasan khusus syarikat; ia tidak menetapkan keluaran isi rumah tanpa batasan atau tarikh penghantaran setiap pembeli.
Tiga kerja berpotensi memperlihatkan jenis nilai berbeza
Berikut ialah senario penilaian ilustrasi, bukannya laporan percubaan kami atau dakwaan penggunaan ini telah siap. Tujuannya menjadikan hala produk nyata. Setiap senario meminta robot menggunakan bukti melebihi imej kamera terkini, tetapi setiap satu juga memerlukan takrif kejayaan berbeza.
Stesen pengendalian dobi perlu mengurus objek lembut yang berubah bentuk ketika bergerak. Pengendali boleh membandingkan pemindahan berjaya, item terjatuh, fabrik kusut dan pemulihan manual merentas muatan berbeza. Hasil berguna ialah aliran konsisten melalui stesen tertentu. Melipat setiap pakaian dalam rumah tidak dikenali ialah masalah jauh lebih luas dan patut dinilai berasingan.
Stesen pemasangan penyambung boleh menggunakan penglihatan untuk mendekati soket dan sentuhan atau bunyi untuk menilai penguncian. Penilaian patut memasukkan salah jajaran serta kemasukan tidak lengkap, bukan hanya contoh bersih. Hasil berguna ialah bahagian tersambung betul dengan pemeriksaan yang boleh diperiksa. Jika manusia perlu berulang kali menyiapkan gerakan kecil terakhir, hitung kerja itu dalam kos proses.
Sel pengendalian bahagian boleh menguji sama ada konteks bertahan melalui halangan pandangan sementara dan perubahan urutan operasi. Pengendali mungkin memindahkan satu objek ketika robot sibuk dengan objek lain. Kejayaan memerlukan pengesanan situasi terkini sebelum tindakan seterusnya. Senario ini memperlihatkan had memori: mengekalkan pemerhatian awal hanya membantu selagi pemerhatian itu masih menerangkan dunia relevan.
| Contoh kerja | Bukti wajar diuji | Hasil untuk dihitung |
|---|---|---|
| Pemindahan dobi | Maklum balas cengkaman, perubahan bentuk dan keadaan urutan | Muatan siap dan pemulihan manual |
| Pemasangan penyambung | Penjajaran, daya kemasukan dan isyarat penguncian | Sambungan disahkan dan kerja semula |
| Pengendalian bahagian | Lokasi objek, halangan pandangan dan peletakan berubah | Tindakan seterusnya betul dan jeda selamat |
Perbandingan ini patut menggunakan piawaian output sama seperti proses sedia ada. Gerakan robot yang lancar tidak menjadikan bahagian salah pasang boleh diterima. Begitu juga, sistem lebih perlahan mungkin berbaloi jika mengurangkan buangan, mengendalikan syif sukar atau membebaskan pekerja mahir daripada pengawasan berulang. Soalan perniagaan ialah keseluruhan tugasan, termasuk kerja di sekitar robot.
Urutan sebelas minit ialah pelan demonstrasi, bukannya skor keandalan
Keluaran NEURA 14 Oktober mengumumkan urutan dobi sebelas minit bagi humanoid 4NE1 di NVIDIA GTC Berlin, 20–22 Oktober. Ia menerangkan pengasingan, pemuatan dan pemunggahan mesin serta pemindahan dobi ke pengering. Pelan diterbitkan itu memberikan contoh nyata langkah terselaras; ia tidak memberikan kadar kejayaan larian berulang atau menetapkan prestasi tapak pelanggan.
Demonstrasi urutan boleh menjawab sama ada tingkah laku dimaksudkan difahami dan sama ada perkakasan dipilih boleh melakukan gerakan kelihatan. Penilaian penggunaan memerlukan pemerhatian tambahan: keadaan awal, percubaan semula, gangguan, percubaan gagal dan jumlah persediaan. Kedua-dua bentuk bukti bernilai, tetapi menjawab soalan kesediaan berbeza.
Satu permintaan berguna ialah rekod berterusan blok ujian dipersetujui, bersama campur tangan pengendali. Satu lagi ialah senarai keadaan di luar tugasan disokong. Permintaan ini tidak perlu bermusuhan. Ia membantu kedua-dua pihak mengelakkan pembelian yang pelanggan membayangkan pekerja umum fleksibel sedangkan pembekal telah mengesahkan stesen terbatas dengan teliti.
Perbezaan itu turut mengubah cara membaca tempoh. Sebelas minit mengenal pasti panjang demonstrasi dirancang. Pembeli masih memerlukan angka daya pemprosesan, mutu dan pemulihan untuk beban kerja dimaksudkan. Angka itu patut memasukkan percubaan perlahan atau gagal kerana pekerja perlu menanganinya semasa syif biasa.
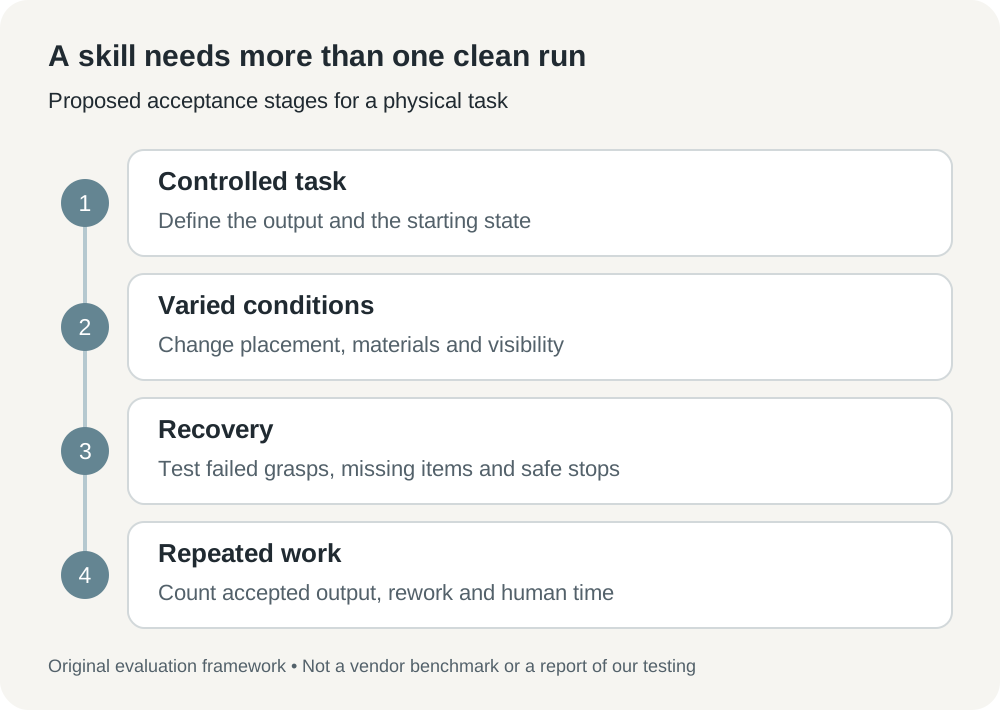
Kerangka penilaian asli: demonstrasikan tugasan, variasikan keadaan, uji pemulihan, kemudian ukur operasi sepanjang syif. Ini peringkat penerimaan dicadangkan, bukannya keputusan penanda aras NEURA.
Mulakan dengan satu kemahiran dan tentukan penyerahan kembali kepada manusia
NEURA menggunakan Time-to-Skill sebagai ukuran kemajuan dalam pengumuman 14 Oktober. Itu soalan pembelian berguna kerana robot yang memerlukan penalaan semula besar bagi setiap perubahan proses kecil boleh kekal mahal selepas pemasangan. Namun angka itu memerlukan takrif. Tentukan titik mula masa, kerja pengajaran yang dikira dan ambang keandalan yang menamatkan latihan.
Untuk perbincangan awal dengan pembekal atau penyepadu, sediakan ringkasan tugasan terbatas daripada cita-cita seperti “automasikan jabatan ini.” Sertakan output diterima, objek dibenarkan, ruang fizikal dan keadaan yang memerlukan henti. Kemudian gunakan urutan berikut untuk menjadikan penilaian boleh dilaksanakan.
- Rekod proses semasa. Dokumenkan satu kerja lengkap, langkah pemeriksaan dan saat pekerja berpengalaman menyesuaikan teknik. Gunakan rakaman dibenarkan tempat kerja dan elakkan maklumat peribadi tidak berkaitan.
- Tentukan julat operasi disokong. Nyatakan bahan, variasi peletakan, pencahayaan, saiz objek dan kehadiran manusia dibenarkan. Tanya konfigurasi robot, tangan dan penderiaan yang dicadangkan pembekal untuk julat itu.
- Persetujui belanjawan pengajaran. Hitung demonstrasi, persediaan, anotasi, persediaan perkakasan dan penalaan semula kemudian. Tentukan Time-to-Skill daripada titik mula serta tamat sama bagi setiap perbandingan.
- Uji variasi terkawal dan pemulihan. Sertakan halangan pandangan, cengkaman gagal, objek tiada dan lokasi berubah. Persetujui keadaan selamat setiap ujian dan penyerahan manusia dijangka.
- Ukur blok kerja lengkap. Hitung output diterima, kerja semula, masa campur tangan, masa henti dan penyelenggaraan. Simpan versi model serta kemahiran bersama hasil supaya kemas kini kemudian boleh dinilai terhadap tugasan sama.
Prosedur ini menjadikan perbualan pembelian pertama lebih produktif walaupun sebelum akses diberikan. Halaman produk semasa mengarahkan organisasi berminat menghubungi NEURA. Bahan pengumuman awam tidak menetapkan harga sejagat, tarikh penghantaran atau pakej model sedia dimuat turun. Langkah praktikal ialah perbincangan kebolehlaksanaan berskop, dengan pelan penerimaan yang boleh diperiksa kedua-dua pihak.
Janji ekonominya ialah penyesuaian lebih pantas kepada variasi biasa
Robot yang lebih mudah diajar boleh menjadikan kerja kecil atau kerap berubah lebih menarik untuk diautomasikan. Penjimatan datang daripada kurang usaha persediaan, kurang andaian rapuh dan penantian lebih pendek sebelum kerja berguna bermula. Itu jangkaan munasabah untuk diuji. Ia patut muncul dalam belanjawan sebagai hipotesis dengan garis dasar, bukannya akibat automatik penambahan model asas.
Kos turut melampaui model dan robot. Sel kerja mungkin memerlukan lekapan, langkah perlindungan, integrasi, pembersihan, penentukuran dan orang bertanggungjawab terhadap keadaan tidak dijangka. Penderiaan tambahan membekalkan lebih maklumat dan menambah komponen yang boleh menyimpang atau gagal. Apabila hasil berubah, pasukan memerlukan cara membezakan masalah model daripada sensor rosak atau bahan berubah.
Penggunaan kumpulan robot mencipta kompromi lain. Menggunakan semula kemahiran disahkan merentas stesen serupa boleh mengurangkan kerja berulang, sementara perbezaan antara stesen boleh melemahkan pelancaran cuai. Tanya cara kemas kini diuji, mesin penerima dan cara memulihkan tingkah laku terdahulu. Kemahiran memerlukan proses keluaran kerana perubahan perisian boleh mengubah tindakan fizikal.
Jangkaan yang wajar dikekalkan ialah hubungan lebih rapat antara persepsi dengan hasil kerja. Penglihatan, sentuhan, bunyi dan peristiwa diingati boleh memberikan mesin sebab lebih baik untuk meneruskan, membetulkan diri atau berhenti. Bagi Neuron AI, bukti penentu ialah kelajuan sebab itu menjadi tingkah laku berulang dalam proses pelanggan. Robot berguna ialah yang tindakan seterusnya masih masuk akal selepas dunia berubah.
Sumber
- NEURA memperkenalkan Neuron AI, 14 Oktober 2026; termasuk pelan demonstrasi GTC diumumkan.
- Huraian produk Neuron AI dan inferens setempat, disemak 23 Oktober 2026.
- Platform Neuraverse, disemak 23 Oktober 2026.
- Infrastruktur latihan NEURA Gym, disemak 23 Oktober 2026.
- Pembukaan TUM RoboGym dan status 4NE1 Gen 4, 22 Oktober 2026.
- Hab media dan konteks syarikat NEURA, disemak 23 Oktober 2026.
- Tanda perkataan NEURA Robotics dan rekod PD-textlogo.
Simpan penilaian bersebelahan buktinya
Bagi pembaca yang mahu menyusun rakaman demonstrasi dibenarkan, nota disemak dan soalan susulan dalam ruang kerja berasingan, Telli.sh ialah satu pilihan. Mulakan dengan nota audio.