Neuron AI meminta robot mengingat hal yang tidak terlihat kameranya
NEURA Robotics menggabungkan penglihatan, sentuhan, suara, dan memori dalam Neuron AI. Peluang praktisnya ialah pekerjaan fisik lebih adaptif; ujian sebenarnya ialah seberapa cepat tugas baru menjadi andal.
Logo NEURA Robotics, dikreditkan kepada NEURA Robotics GmbH dan diklasifikasikan sebagai PD-textlogo di Wikimedia Commons. Ditampilkan tanpa perubahan dengan ruang netral untuk identifikasi editorial; bukan foto instalasi Neuron AI yang sedang bekerja.

Konektor dapat terlihat terpasang sebelum benar-benar mengunci. Handuk dapat terselip di belakang gripper robot meskipun tetap berada tepat di tempat yang dibutuhkan tugas. Kamera melihat sebagian kejadian itu; kontak, suara, dan riwayat terbaru menjelaskan sisanya. Pada celah itulah NEURA Robotics menempatkan model barunya.
Pada 14 Oktober 2026, perusahaan robotika Jerman ini memperkenalkan Neuron AI, yang menggabungkan penglihatan 3D, sentuhan, audio, kondisi robot, dan bahasa dengan memori. NEURA menyebut pendekatan tersebut model Perception-Language-Action atau PLA. Pengumumannya menjelaskan pelatihan pada lima bentuk robot serta jalur adaptasi keterampilan melalui platform Neuraverse. Pengumuman NEURA.
Menurut kami, perubahan bernilainya ialah robot yang dapat memakai lebih banyak bukti untuk mengetahui apakah tindakannya berhasil. Bagi pembeli, pertanyaannya menjadi seberapa banyak pengajaran, pemeriksaan, dan pemulihan yang dibutuhkan pekerjaan baru. Artikel ini menjelaskan tambahan Neuron AI, manfaat potensialnya, serta cara mengevaluasi janji tersebut tanpa menyamakan demonstrasi mengesankan dengan proses yang dapat diandalkan.
Sentuhan memberi jawaban yang masih terbuka dalam gambar
Bayangkan memasang tutup wadah. Posisi tutup yang terlihat memberi informasi tentang keselarasan. Hambatan memberi tahu apakah salah satu tepi tersangkut. Bunyi klik dapat menunjukkan pengunci sudah terpasang. Tindakan berikut bergantung pada gabungan pengamatan itu: tekan lagi, sesuaikan sudut, atau lanjutkan. Pengenalan visual lebih baik saja belum menyelesaikan sebagian keputusan tersebut.
Halaman produk Neuron AI NEURA, diperiksa 23 Oktober, menjelaskan informasi taktil dan gaya-torsi, suara kontak, posisi serta kecepatan sendi masuk ke model bersama penglihatan dan instruksi. Perusahaan juga mengatakan inferensi berjalan secara lokal pada robot. Detail ini menempatkan produk dalam kendali fisik, ketika jawaban berguna harus tiba tepat waktu untuk memengaruhi gerakan berikut.
Istilah “AI multimodal” yang akrab sering berarti model dapat membahas gambar unggahan. Di sini, modalitas berkaitan dengan interaksi berkelanjutan. Pengamatan penting karena ada sesuatu yang dipegang, ditekan, dipindahkan, atau dilepaskan. Bahasa menentukan tujuan, tetapi dunia terus memberikan umpan balik saat robot mencobanya. Kualitas lingkaran umpan balik itu perlu diperhatikan sama besarnya dengan kelancaran penjelasan.
Inferensi lokal juga mengubah pertanyaan tim penerapan. Menurut desain yang dinyatakan NEURA, kehilangan koneksi internet tidak harus mengganggu setiap keputusan kendali. Itu belum menetapkan kinerja instalasi tertentu. Tanyakan secara terpisah tentang unggahan pelatihan, pembaruan armada, akses diagnostik, dan perilaku ketika sensor menjadi tidak andal. “Berjalan lokal” menjelaskan satu sifat berguna; pengaturan operasi lengkap memerlukan lebih banyak detail.
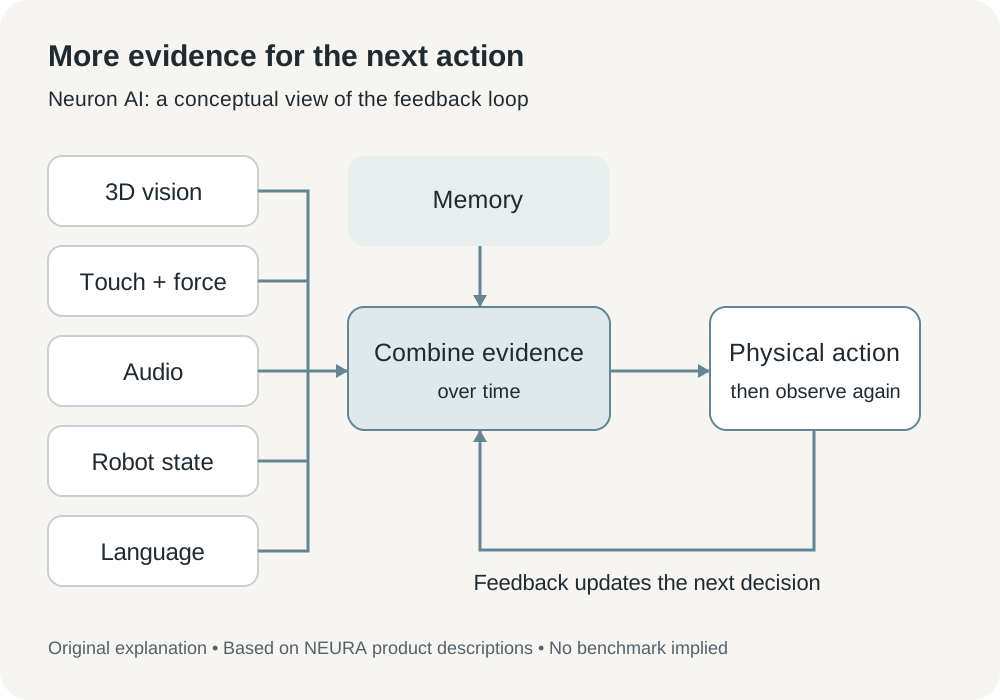
Diagram penjelas orisinal berdasarkan uraian modalitas NEURA yang dipublikasikan. Diagram mengilustrasikan peran umpan balik serta memori; tidak menyalin arsitektur milik perusahaan atau melaporkan pengukuran kinerja.
Memori penting ketika tugas berlanjut di luar pandangan
Bayangkan meletakkan komponen di belakang komponen lain saat menyiapkan rakitan. Asisten yang memperlakukan setiap tampilan sebagai gambar terpisah kehilangan informasi berguna. Asisten yang mengingat peletakan dapat melanjutkan dari kondisi sebelumnya. Namun, ia tetap perlu memperbarui keyakinan jika seseorang memindahkan komponen. Memori menjadi berguna melalui ketahanan ingatan sekaligus koreksi.
Pengumuman 14 Oktober menyebut Neuron AI mempertahankan konteks ketika objek keluar dari pandangan kamera. Dampak praktisnya ialah kesinambungan dalam sebuah rangkaian. Mengambil barang, membuka wadah, dan meletakkan barang di dalamnya merupakan keputusan yang terhubung. Kegagalan pada awal rangkaian seharusnya mengubah percobaan berikutnya, bukan membiarkan rencana masuk akal berlanjut setelah asumsinya rusak.
Ini menunjukkan cara konkret menilai fitur tersebut. Tanyakan hal yang terjadi ketika objek tertutup, posisinya berubah, atau serah terima gagal. Robot yang menyadari ketidakpastian dan berhenti bisa lebih berguna dibandingkan robot yang dengan yakin menyelesaikan rangkaian keliru. Perilaku yang diinginkan bergantung pada pekerjaan: kain hilang dan komponen keselamatan hilang membutuhkan respons berbeda.
Inilah tantangan utama produk: mengingat sambil bertindak. Setiap gerakan mengubah pemandangan yang harus ditafsirkan model. Memori berguna perlu mempertahankan konsekuensi relevan sekaligus memberi tempat bagi bukti baru. Karena itu, pembeli membutuhkan contoh koreksi dan pemulihan, termasuk momen sistem memutuskan kondisi yang diingatnya tidak lagi dapat dipercaya.
NEURA menghubungkan model dengan bisnis robotika
NEURA berpusat di Metzingen, Jerman, dan membangun robot, teknologi pengindraan, serta infrastruktur untuk melatih dan menerapkan keterampilannya. Latar ini penting bagi pembaca yang baru mengenal mereknya. Neuron AI masuk ke perusahaan dengan mesin fisik dan hubungan industri, sehingga penawarannya mencakup pekerjaan mengumpulkan pengalaman serta menempatkan perilaku terpelajar ke perangkat keras.
Halaman Neuraverse, diperiksa 23 Oktober, menjelaskan platform yang menghubungkan robot, pengembang, dan industri, termasuk orkestrasi serta pengembangan aplikasi. Halaman NEURA Gym menjelaskan fasilitas pelatihan dalam kondisi realistis dan bervariasi. Keduanya memperjelas arah komersialnya: mengurangi usaha antara mengetahui cara tugas seharusnya bekerja dan membuat robot melakukannya dengan andal.
Bagi pabrik, pengetahuan yang sulit mungkin dimiliki teknisi yang bisa merasakan sambungan tidak sempurna sebelum kamera inspeksi menyadarinya. Menangkap keahlian itu memerlukan keputusan tentang hal yang didemonstrasikan, sinyal yang dicatat, dan kriteria keberhasilan. Model umum merupakan titik awal. Nilai platform di sekelilingnya bergantung pada kejelasannya mendukung penerjemahan pengetahuan tempat kerja menjadi keterampilan robot yang diterima.
Pengumuman tersebut menjelaskan fine-tuning pelanggan serta penerapan armada, dengan opsi menjaga keterampilan tetap privat. Pembeli perlu membawa perbedaan itu ke kontrak. Prosedur terpelajar bisa mengungkap toleransi, material, atau metode produksi meskipun tidak memuat informasi pribadi yang jelas. Keterampilan privat, data pelatihan bersama, pembaruan perangkat lunak, dan dukungan jarak jauh masing-masing perlu memiliki pemilik serta batas izin yang ditetapkan.
Ada pula perkembangan konkret sejak pengumuman model. Dalam pembaruan 22 Oktober, NEURA dan Technical University of Munich mengumumkan RoboGym seluas lebih dari 2.300 meter persegi. NEURA menyebut 4NE1 Gen 4 bertenaga Neuron AI beroperasi dalam fasilitas pelatihan dan sedang dipersiapkan untuk produksi seri. Ini menyediakan titik masuk bagi pekerjaan tugas khusus perusahaan; bukan bukti rilis rumah tangga tanpa batas atau tanggal pengiriman bagi setiap pembeli.
Tiga pekerjaan potensial mengungkap jenis nilai berbeda
Berikut skenario evaluasi ilustratif, bukan laporan percobaan kami sendiri atau klaim bahwa penerapan ini sudah selesai. Tujuannya memperjelas arah produk. Masing-masing meminta robot menggunakan bukti yang melampaui gambar kamera terbaru, tetapi juga memerlukan definisi keberhasilan berbeda.
Stasiun penanganan cucian perlu mengelola benda lunak yang berubah bentuk ketika bergerak. Operator dapat membandingkan pemindahan berhasil, barang jatuh, kain kusut, dan pemulihan manual pada berbagai muatan. Hasil bergunanya ialah aliran konsisten melalui stasiun yang ditentukan. Melipat setiap pakaian di rumah yang belum dikenal merupakan masalah jauh lebih luas dan perlu evaluasi terpisah.
Stasiun perakitan konektor dapat memakai penglihatan untuk mendekati soket dan kontak atau suara untuk menilai pemasangan. Evaluasi perlu mencakup ketidaksejajaran dan pemasukan tidak penuh, bukan hanya contoh bersih. Hasil berguna ialah komponen tersambung benar dengan pemeriksaan yang dapat ditinjau. Jika manusia berulang kali harus menyelesaikan gerakan kecil terakhir, hitung pekerjaan itu dalam biaya proses.
Sel penanganan komponen dapat menguji apakah konteks bertahan saat pandangan tertutup sementara dan urutan operasi berubah. Operator bisa memindahkan satu objek ketika robot sibuk dengan objek lain. Keberhasilan membutuhkan pengenalan situasi terbaru sebelum tindakan berikut. Skenario ini memperjelas keterbatasan memori: mempertahankan pengamatan lama membantu hanya selama pengamatan itu masih menggambarkan dunia yang relevan.
| Pekerjaan ilustratif | Bukti yang layak diuji | Hasil yang dihitung |
|---|---|---|
| Pemindahan cucian | Umpan balik genggaman, perubahan bentuk, dan kondisi urutan | Muatan selesai dan pemulihan manual |
| Perakitan konektor | Keselarasan, gaya pemasukan, dan sinyal pemasangan | Sambungan terverifikasi dan pengerjaan ulang |
| Penanganan komponen | Lokasi objek, penutupan pandangan, dan perpindahan posisi | Tindakan berikut benar dan jeda aman |
Perbandingan tersebut perlu memakai standar keluaran sama dengan proses sekarang. Gerakan robot yang mulus tidak membuat komponen salah rakit dapat diterima. Sebaliknya, sistem lebih lambat bisa layak jika mengurangi limbah, menangani shift yang sulit, atau membebaskan tenaga ahli dari pengawasan berulang. Pertanyaan bisnisnya mencakup seluruh tugas, termasuk pekerjaan di sekitar robot.
Rangkaian sebelas menit adalah rencana demonstrasi, bukan skor keandalan
Rilis NEURA 14 Oktober mengumumkan rangkaian cucian sebelas menit untuk humanoid 4NE1 pada NVIDIA GTC Berlin, 20–22 Oktober. Uraiannya mencakup penyortiran, memasukkan dan mengeluarkan cucian dari mesin, serta memindahkannya ke pengering. Rencana publik itu memberikan contoh nyata koordinasi langkah; tidak memberikan tingkat keberhasilan berulang atau menetapkan kinerja lokasi pelanggan.
Demonstrasi rangkaian dapat menjawab apakah perilaku yang dimaksud dapat dipahami dan apakah perangkat pilihan mampu melakukan gerakan yang terlihat. Evaluasi penerapan membutuhkan pengamatan tambahan: kondisi awal, percobaan ulang, gangguan, percobaan gagal, dan banyaknya persiapan. Kedua bentuk bukti bernilai, tetapi menjawab pertanyaan kesiapan yang berbeda.
Satu permintaan berguna ialah catatan berkesinambungan atas blok pengujian yang disepakati, beserta intervensi operator. Permintaan lain ialah daftar kondisi di luar tugas yang didukung. Keduanya tidak perlu bersifat menantang. Permintaan itu membantu kedua pihak menghindari pembelian ketika pelanggan membayangkan pekerja umum fleksibel sedangkan pemasok memvalidasi stasiun dengan batas yang ketat.
Perbedaan ini juga mengubah cara membaca durasi. Sebelas menit mengidentifikasi panjang demonstrasi yang direncanakan. Pembeli masih memerlukan angka throughput, kualitas, serta pemulihan untuk beban kerja yang dituju. Angka perlu mencakup percobaan lambat atau gagal karena karyawan harus menanganinya selama shift biasa.
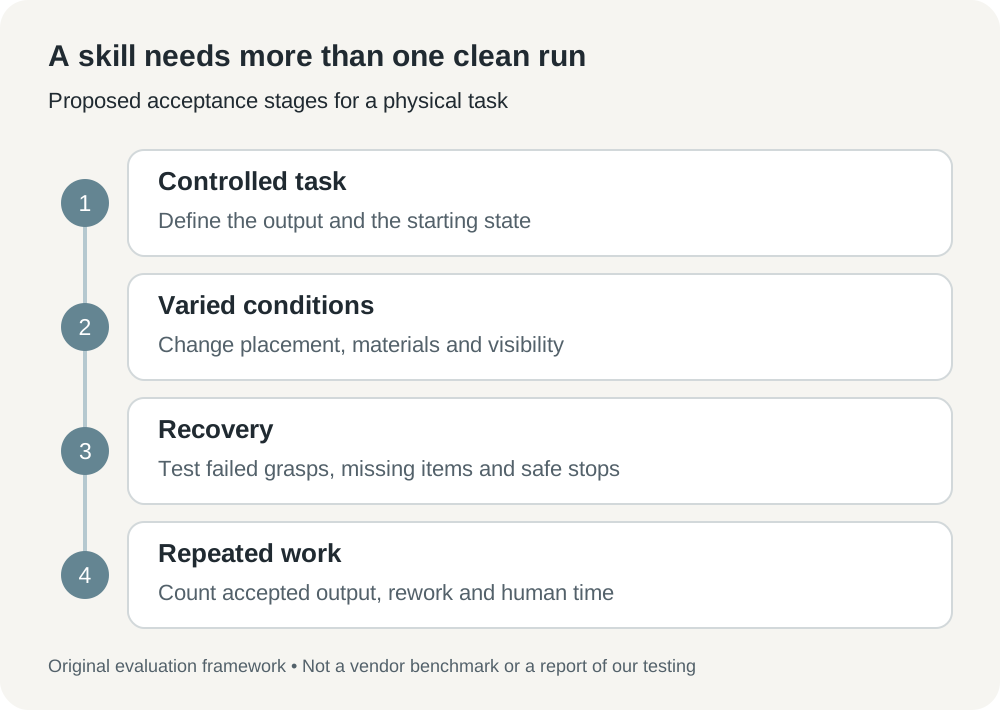
Kerangka evaluasi orisinal: demonstrasikan tugas, variasikan kondisinya, uji pemulihan, kemudian ukur operasi selama satu shift. Ini tahap penerimaan usulan, bukan hasil tolok ukur NEURA.
Mulai dari satu keterampilan dan tetapkan serah terima kembali ke manusia
NEURA menggunakan Time-to-Skill sebagai ukuran kemajuan dalam pengumuman 14 Oktober. Ini pertanyaan pembelian yang berguna karena robot yang perlu penyetelan ulang luas untuk setiap perubahan proses kecil dapat tetap mahal setelah pemasangan. Namun, angkanya membutuhkan definisi. Tentukan awal pengukuran, pekerjaan pengajaran yang dihitung, serta ambang keandalan yang mengakhiri evaluasi.
Untuk diskusi awal dengan pemasok atau integrator, siapkan uraian tugas terbatas, bukan ambisi seperti “otomatisasikan departemen ini”. Sertakan keluaran yang diterima, objek yang diizinkan, ruang fisik, dan keadaan yang mewajibkan berhenti. Kemudian gunakan urutan berikut agar evaluasi dapat ditindaklanjuti.
- Catat proses sekarang. Dokumentasikan satu pekerjaan lengkap, langkah inspeksinya, serta momen tenaga berpengalaman menyesuaikan teknik. Gunakan rekaman yang diizinkan tempat kerja dan hindari informasi pribadi tidak terkait.
- Tetapkan rentang operasi yang didukung. Tentukan material, variasi penempatan, pencahayaan, ukuran objek, dan keberadaan manusia yang diizinkan. Tanyakan konfigurasi robot, tangan, dan sensor yang diusulkan pemasok untuk rentang itu.
- Sepakati anggaran pengajaran. Hitung demonstrasi, persiapan, anotasi, penyiapan perangkat keras, serta penyetelan ulang berikutnya. Definisikan Time-to-Skill dengan titik awal dan akhir sama pada setiap perbandingan.
- Uji variasi terkendali dan pemulihan. Sertakan pandangan tertutup, genggaman gagal, objek tidak ada, dan lokasi berubah. Sepakati kondisi aman setiap pengujian serta serah terima manusia yang diharapkan.
- Ukur blok kerja lengkap. Hitung keluaran diterima, pengerjaan ulang, waktu intervensi, downtime, dan pemeliharaan. Simpan versi model serta keterampilan bersama hasil agar pembaruan berikutnya dapat dievaluasi terhadap tugas sama.
Prosedur ini membuat percakapan pembelian pertama lebih produktif bahkan sebelum akses diberikan. Halaman produk saat ini mengarahkan organisasi yang berminat untuk menghubungi NEURA. Materi pengumuman publik tidak menetapkan harga universal, tanggal pengiriman, atau paket model siap unduh. Langkah berikut yang praktis ialah diskusi kelayakan terbatas, disertai rencana penerimaan yang bisa diperiksa kedua pihak.
Janji ekonominya ialah adaptasi lebih cepat terhadap variasi sehari-hari
Robot yang lebih mudah diajari dapat membuat pekerjaan kecil atau sering berubah lebih menarik untuk diotomatisasi. Penghematan berasal dari persiapan lebih ringan, lebih sedikit asumsi rapuh, serta waktu lebih pendek sebelum pekerjaan berguna dimulai. Ini harapan wajar untuk diuji. Dalam anggaran, tempatkan sebagai hipotesis dengan pembanding awal, bukan konsekuensi otomatis penambahan foundation model.
Biaya juga melampaui model dan robot. Sel kerja mungkin membutuhkan jig, perlindungan, integrasi, pembersihan, kalibrasi, dan orang yang bertanggung jawab atas kondisi tak terduga. Pengindraan tambahan memasok lebih banyak informasi sekaligus menambah komponen yang dapat bergeser atau gagal. Ketika hasil berubah, tim perlu cara membedakan masalah model dari sensor rusak atau material berubah.
Penerapan armada menciptakan pertukaran lain. Menggunakan kembali keterampilan tervalidasi di stasiun serupa dapat mengurangi pekerjaan berulang, sementara perbedaan antarstasiun dapat merusak peluncuran ceroboh. Tanyakan cara menguji pembaruan, mesin penerimanya, serta cara memulihkan perilaku sebelumnya. Keterampilan layak memiliki proses rilis karena perubahan perangkat lunak dapat mengubah tindakan fisik.
Harapan yang patut dipertahankan ialah hubungan lebih dekat antara persepsi dengan hasil pekerjaan. Penglihatan, sentuhan, suara, dan kejadian yang diingat dapat memberi mesin alasan lebih baik untuk melanjutkan, mengoreksi diri, atau berhenti. Untuk Neuron AI, bukti penentunya ialah seberapa cepat alasan tersebut menjadi perilaku berulang dalam proses pelanggan. Robot yang berguna ialah robot yang tindakan berikutnya tetap masuk akal setelah dunia berubah.
Sumber
- NEURA memperkenalkan Neuron AI, 14 Oktober 2026; mencakup rencana demonstrasi GTC yang diumumkan.
- Deskripsi produk Neuron AI dan inferensi lokal, diperiksa 23 Oktober 2026.
- Platform Neuraverse, diperiksa 23 Oktober 2026.
- Infrastruktur pelatihan NEURA Gym, diperiksa 23 Oktober 2026.
- Pembukaan TUM RoboGym dan status 4NE1 Gen 4, 22 Oktober 2026.
- Pusat pers NEURA dan konteks perusahaan, diperiksa 23 Oktober 2026.
- Logo NEURA Robotics dan catatan PD-textlogo.
Simpan evaluasi di samping buktinya
Bagi pembaca yang ingin mengatur rekaman demonstrasi yang diizinkan, catatan yang ditinjau, serta pertanyaan tindak lanjut di ruang terpisah, Telli.sh merupakan salah satu pilihan. Mulai dengan catatan audio.