หุ่นยนต์รู้สึกได้ไหมว่าซองกำลังลื่น ก่อนจะหลุดจากมือ
ปลายนิ้ว MLX90901 ของ Melexis วัดแรงกดตั้งฉากและแรงตามแนวแผ่นจับ การทดลองกับซองบางอาจบอกได้ว่าค่าที่อ่านได้ช่วยลดการลื่นและความเสียหายหรือไม่
หุ่นยนต์หนีบซองบางด้วยแผ่นจับสองข้าง กล้องเห็นว่าหยิบขึ้นมาได้ดี แต่พอแขนหมุน ซองเริ่มลื่นจากนิ้ว การบีบแรงขึ้นอาจช่วยยึดซองหรือทำให้เกิดรอยพับ จุดตัดสินอยู่ที่สิ่งที่เกิดบนผิวสัมผัสในช่วงสั้น ๆ ที่ซองยังอยู่ในระยะจับ
เมื่อวันที่ 12 พฤศจิกายน 2026 ผู้ผลิตเซมิคอนดักเตอร์จากเบลเยียม Melexis เปิดตัวโมดูลปลายนิ้วสัมผัส MLX90901 สำหรับมือและหัวจับหุ่นยนต์ โมดูลวัดแรงกดเข้าไปในผิวปลายนิ้วและแรงด้านข้างตามสองแกน Melexis ระบุว่ามีชุดประเมิน DVK90901 ให้ใช้ ส่วนหน้าผลิตภัณฑ์ระบุว่าตัวโมดูลมีตัวอย่างวิศวกรรมในจำนวนจำกัด ทีมจึงทดลองใช้ข้อมูลป้อนกลับบนโต๊ะทดสอบได้ในช่วงที่ตัวโมดูลแยกยังอยู่ในขั้นส่งตัวอย่าง ประกาศจาก Melexis · ข้อมูลจำเพาะของ MLX90901
สำหรับผู้ออกแบบหัวจับ คำถามที่น่าทดสอบคือการเพิ่มสัญญาณนี้เปลี่ยนผลของการหยิบทั่วไปหรือไม่ ซองบางเป็นของทดสอบที่วัดผลได้ตรงไปตรงมา หุ่นยนต์จะย้ายซองโดยให้ลื่นหรือเสียหายน้อยลงได้ไหม และจะต้องใช้เวลาเพิ่มเท่าไร
แรงสามทิศบอกสิ่งที่กล้องอาจมองไม่เห็น
คำว่า แรงตั้งฉาก หมายถึงองค์ประกอบของแรงที่กระทำตั้งฉากกับแผ่นจับ ในตัวอย่างซอง แรงนี้เปลี่ยนเมื่อนิ้วทั้งสองข้างหนีบเข้าหากัน ส่วน แรงเฉือน กระทำตามแนวผิว เมื่อหุ่นยนต์ยกหรือหมุน น้ำหนักซองและการเปลี่ยนการเคลื่อนไหวอาจทำให้เกิดแรงด้านข้างที่จุดสัมผัส การแยกแรงเฉือนออกเป็นสองทิศช่วยให้แยกได้ว่าแรงดึงไปตามขอบด้านหนึ่งของแผ่นหรือพาดข้ามแผ่น นี่คือค่าที่โมดูลรายงานในระบบพิกัดของตัวเอง
Melexis รวมเซ็นเซอร์แม่เหล็ก แม่เหล็ก วัสดุยืดหยุ่น ชุดกลไก และวงจรอิเล็กทรอนิกส์ไว้ใน MLX90901 เมื่อของแตะ ผิวที่ยืดหยุ่นจะเปลี่ยนรูป โมดูลใช้การตรวจจับแม่เหล็กประมาณองค์ประกอบของแรง ชุดโมดูลผ่านการสอบเทียบมาแล้ว ข้อมูลจำเพาะสาธารณะยังระบุตำแหน่งสัมผัสบนผิวและสัญญาณสัมผัสกับแรงเกิน สำหรับมือหุ่นยนต์ ข้อมูลเหล่านี้ตอบคำถามต่างกัน แผ่นแตะอะไรหรือยัง แตะตรงไหน และแรงเปลี่ยนอย่างไรเมื่อเริ่มเคลื่อน ข้อมูลจำเพาะและเดโม MLX90901
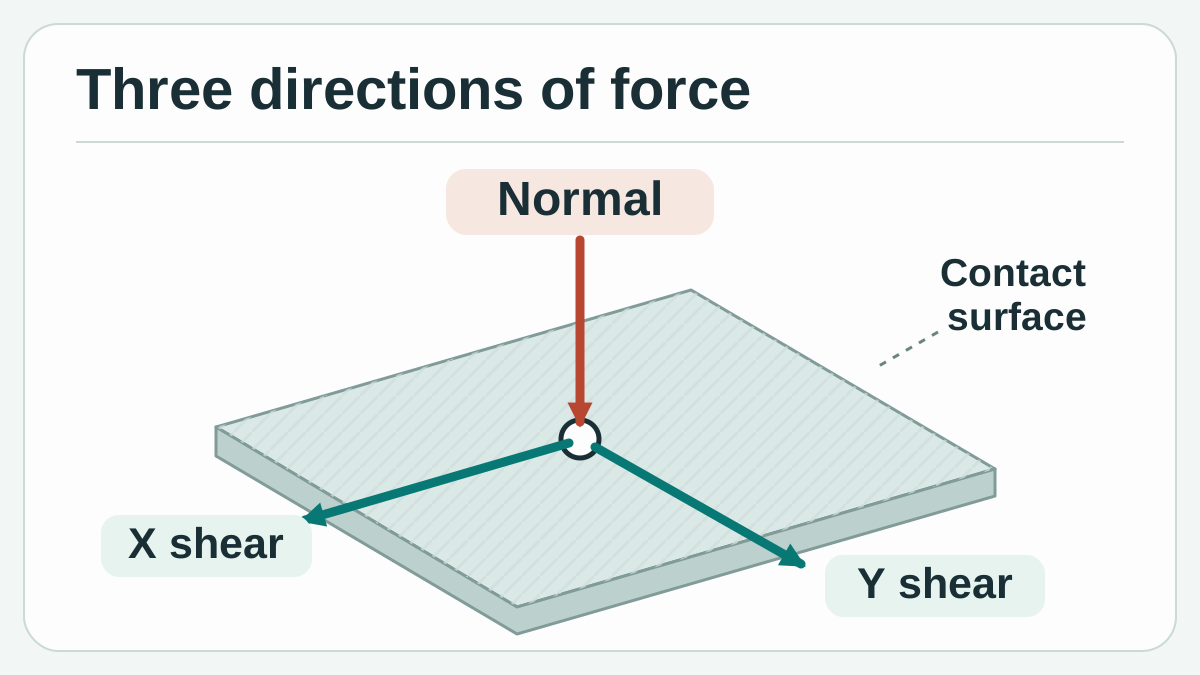
หนึ่งทิศตั้งฉากและสองทิศตามผิวแผ่นจับอธิบายแรงที่จุดสัมผัส ภาพแนวคิดต้นฉบับโดย Telli.sh อ้างอิงข้อมูลจำเพาะของ Melexis
กล้องยังมีประโยชน์ เพราะช่วยหาตำแหน่งซองก่อนนิ้วปิดและบอกได้ว่าซองขยับหลังหนีบหรือไม่ เซ็นเซอร์สัมผัสเพิ่มข้อมูลจากผิวที่อาจถูกบังเมื่อมือปิด ลองนึกถึงการหยิบสองครั้งที่มองจากด้านบนแล้วเหมือนกัน ครั้งแรกนิ้วแตะซองในตำแหน่งที่อยู่ลึกเข้ามาจากขอบ ส่วนครั้งที่สองแตะตรงมุมที่พับเมื่อแขนเร่ง ตำแหน่งสัมผัสและแรงที่ตามมาอาจต่างกัน แม้ภาพก่อนหยิบจะดูคล้ายกัน
เมื่อแรงด้านข้างเพิ่มขึ้นจึงยังต้องตีความ ซองที่จับอยู่แน่นอาจสร้างแรงเฉือนเพิ่มขึ้นเมื่อแขนเร่ง วัตถุอาจเริ่มขยับที่จุดสัมผัสด้านหนึ่งขณะที่อีกนิ้วยังยึดอยู่ สัญญาณที่มีประโยชน์คือรูปแบบที่เกิดพร้อมการเริ่มขยับภายใต้เงื่อนไขทดสอบที่ทำซ้ำได้ บันทึกแรงที่เปลี่ยนอย่างเดียวบอกได้เพียงว่าแรงที่เซ็นเซอร์รับเปลี่ยนไป
อ่านช่วงแรง ขีดจำกัดการตรวจจับ และเวลาแยกกัน
Melexis ระบุช่วงแรงตั้งฉากมาตรฐาน 15 N ช่วงแรงตั้งฉากแบบขยาย 25 N และช่วงแรงเฉือน 4 N บริษัทระบุความแม่นยำ 10% ของค่าพิกัดเต็ม หน้าผลิตภัณฑ์เรียก 200 mN ว่าขีดจำกัดการตรวจจับ ส่วนประกาศระบุว่าเป็นความละเอียดโดยทั่วไป หากบรรจุภัณฑ์ของคุณรับแรงได้ในช่วงแคบ ควรขอเอกสารข้อมูลและตรวจเงื่อนไขการทดสอบเบื้องหลังตัวเลขเหล่านั้น ค่าการตรวจจับไม่ได้บอกความคลาดเคลื่อนของทุกค่าที่ต่ำ ประกาศจาก Melexis · ข้อมูลจำเพาะของโมดูล Melexis
หน้าผลิตภัณฑ์ระบุว่าส่งเวกเตอร์แรงแบบดิจิทัลได้สูงสุด 400 Hz และสื่อสารผ่าน I²C ได้สูงสุด 1 Mbps ที่ 400 ตัวอย่างต่อวินาที ช่วงเวลาตามอัตราที่ระบุคือ 2.5 มิลลิวินาที ส่วนเวลาจนเกิดการแก้ไขทางกายภาพเป็นอีกค่าหนึ่ง เพราะรวมการอ่านและส่งข้อมูล การกรองถ้ามี การตัดสินใจของตัวควบคุม และเวลาจนมอเตอร์ปรับแรงหนีบ ต้นแบบที่มีเซ็นเซอร์เร็วก็ยังทำซองตกได้หากปรับไม่ทันช่วงที่แก้ได้
| รายละเอียดโมดูลที่เผยแพร่ | ช่วยวางแผนเรื่องใด | สิ่งที่ควรวัดที่หัวจับ |
|---|---|---|
| ช่วงแรงตั้งฉากมาตรฐาน 15 N และช่วงแรงเฉือน 4 N | คาดว่าแรงสัมผัสอยู่ในช่วงที่ควรทดสอบบนโต๊ะหรือไม่ | แรง ณ จุดจับจริง รวมถึงค่าสูงสุดช่วงสั้น |
| ค่าการตรวจจับ 200 mN และความแม่นยำ 10% ของค่าพิกัดเต็ม | ประเด็นความละเอียดที่ควรถามจากเอกสารข้อมูล | สัญญาณรบกวน ความสม่ำเสมอเมื่อทำซ้ำ และความคลาดเคลื่อนของแรงต่ำในช่วงใช้งาน |
| สัญญาณออกสูงสุด 400 Hz และ I²C สูงสุด 1 Mbps | จุดเริ่มต้นในการวางแผนเก็บข้อมูล | เวลาตั้งแต่สัมผัสจนตัวควบคุมตอบสนอง รวมรอบที่ช้า |
| ตำแหน่งสัมผัสและสัญญาณแรงเกิน | เหตุการณ์อื่นที่ควรบันทึก | เหตุการณ์ตรงกับจุดสัมผัสจริงและตอบสนองทันหรือไม่ |
ขนาดแพ็กเกจที่ระบุคือ 18.5 × 23.6 × 9.4 มม. ควรเริ่มจากตรวจรูปทรงนิ้วทั้งชุดหลังติดแผ่นจับ ตัวยึด และสายแล้ว อุปกรณ์จับยึดอาจโก่งเล็กน้อยหรือบังหน้ารับสัญญาณบางส่วน วัสดุหุ้มที่เปลี่ยนได้อาจเปลี่ยนลักษณะการสัมผัสและการไถลของซอง หากชิ้นส่วนเหล่านี้จะอยู่ในมือที่ใช้จริง ควรทดสอบด้วยก่อนสรุปจากโมดูลเปล่า ข้อมูลจำเพาะทางกลและไฟฟ้าของ Melexis
ใช้การหยิบทดสอบว่าเซ็นเซอร์เปลี่ยนผลจริงหรือไม่
ซองบางเหมาะแก่การทดสอบเพราะการลดรอยเสียหายและการลดการลื่นดึงนโยบายการจับไปคนละทาง ในรอบแรก เลือกวัตถุที่ปลอดภัยและเป็นตัวแทนของงาน กำหนดจุดหยิบคงที่ และใช้ท่าที่ทีมทำซ้ำได้ ติดเครื่องหมายที่ตำแหน่งปรับได้บนของทดสอบ หรือใช้มุมกล้องที่เห็นการขยับเทียบกับนิ้ว หลักฐานอิสระช่วยให้รู้ว่าวัตถุขยับจริงหรือไม่และเริ่มเมื่อไร โดยไม่ต้องใช้สัญญาณแรงตัดสินคำตอบของมันเอง
การเปรียบเทียบอย่างง่ายใช้หัวจับ ปลายนิ้ว และท่าเคลื่อนเดิม ในเงื่อนไขแรก ตัวควบคุมใช้วิธีจับตามปกติและโมดูลบันทึกข้อมูลอย่างเดียว ในเงื่อนไขที่สอง ให้ค่าจากเซ็นเซอร์กระตุ้นการตอบสนองที่อนุมัติแล้ว การตอบสนองแรกอาจเป็นหยุดเครื่องชั่วคราวหรือวางของลงเพื่อเริ่มใหม่ หรืออาจปรับแรงหนีบเมื่อเหมาะกับขีดจำกัดของชิ้นงานและขอบเขตควบคุมของอุปกรณ์ ใช้เงื่อนไขที่เทียบกันได้เพื่อไม่ให้ผิวแผ่นจับหรือเส้นทางที่เปลี่ยนกลายเป็นสาเหตุของผลดีขึ้นที่วัดไม่ได้
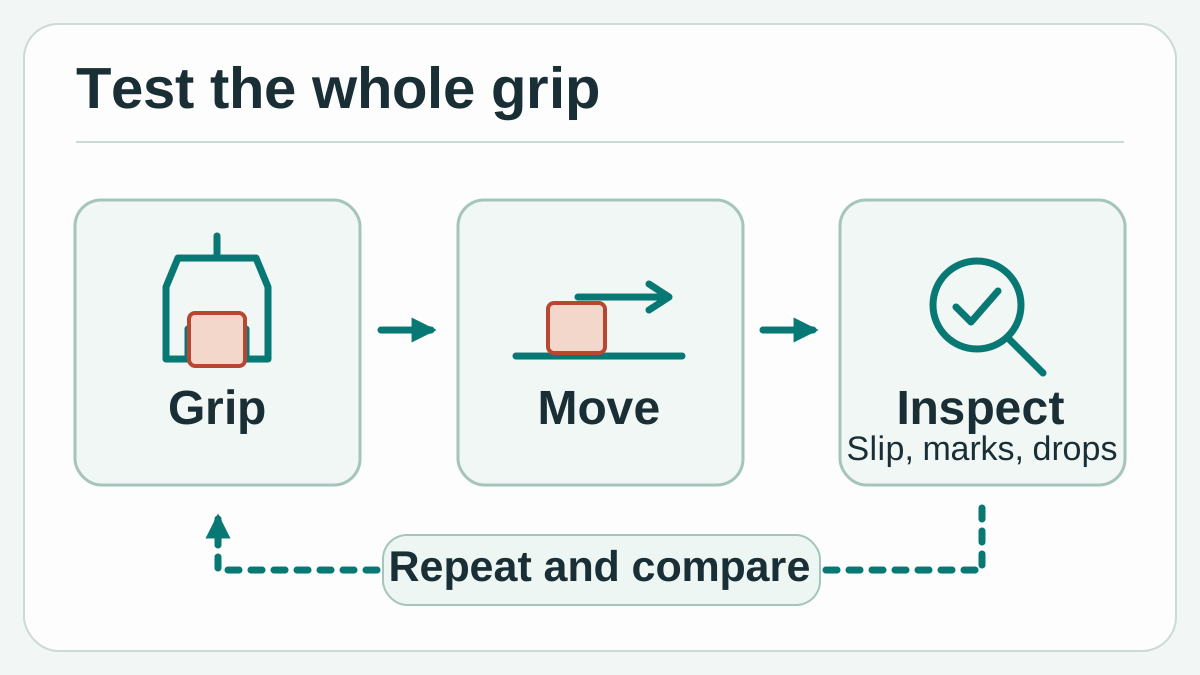
เปรียบเทียบการบันทึกอย่างเดียวกับการใช้ข้อมูลป้อนกลับในการย้ายแบบเดียวกันที่ได้รับอนุมัติ ตรวจทั้งสองแบบกับหลักฐานการขยับอิสระและสภาพซอง ภาพแนวคิดต้นฉบับโดย Telli.sh
การทดลองที่สองใช้ชิ้นทดสอบแข็งเคลื่อนเข้าใกล้ตัวจับยึด ค่าประมาณตำแหน่งอาจดูถูกแม้มุมหนึ่งแตะก่อนชิ้นส่วนเข้าที่ ตำแหน่งสัมผัส แรงตั้งฉาก และแรงเฉือนช่วยให้ผู้ปฏิบัติงานมีข้อมูลตรวจสอบ เริ่มจากบันทึกการวางที่สำเร็จและการวางที่จงใจเอียงอย่างละไม่กี่ครั้งภายใต้การดูแล หากสัญญาณคล้ายกัน ให้ใช้การระบุตำแหน่งหรือการตรวจที่มีอยู่แยกกรณี แล้วเก็บสัญญาณสัมผัสไว้สำหรับสถานการณ์ที่ให้ข้อมูลเพิ่ม
มีงานที่ใช้หลักฐานหลายแบบร่วมกันมาก่อน งานของ Li, Dong และ Adelson ปี 2018 ทดสอบการตรวจจับการลื่นด้วยกล้องบนหัวจับร่วมกับเซ็นเซอร์ออปติคัล GelSight รวมการจับ 152 ครั้งบนวัตถุใหม่สิบชิ้น งานของ Griffa, Sferrazza และ D'Andrea ปี 2021 ศึกษาการเคลื่อนระยะเริ่มต้นจากการกระจายของแรงที่วัดด้วยระบบออปติคัลอีกแบบ งานทั้งสองให้แนวคิดในการประเมิน เช่น ใช้วัตถุที่ไม่เคยเห็นและแยกการเลื่อนกับการหมุน ผลที่รายงานเป็นของอุปกรณ์และวิธีการของแต่ละงาน Li, Dong และ Adelson, 2018 · Griffa, Sferrazza และ D'Andrea, 2021
ใช้ชุดทดสอบบันทึกข้อมูลก่อนเปิดวงจรป้อนกลับ
DVK90901 มีโมดูลปลายนิ้ว อินเทอร์เฟซ USB Melexis.IO บอร์ดแปลงสัญญาณ และสาย อินเทอร์เฟซส่งค่าจากเซ็นเซอร์ไปยังพีซี และ Melexis มีหน้าจอสำหรับดู บันทึก และส่งออกข้อมูล ไลบรารี Python ที่ใช้ร่วมกันดาวน์โหลดได้ผ่านการลงทะเบียน การทดสอบบนโต๊ะใช้ตรวจทิศทางของค่า เหตุการณ์สัมผัส และข้อมูลส่งออกก่อนเชื่อมตรงกับตัวควบคุมได้ ชุด DVK90901 เอกสารข้อมูล และซอฟต์แวร์ Melexis
- เก็บค่าอ้างอิง เชื่อมต่อชุดตามคู่มือ Melexis บันทึกค่าเมื่อไม่มีโหลด แล้วใช้แรงที่ทราบค่าตามแนวตั้งฉากและแต่ละแกนเฉือนด้วยอุปกรณ์ที่อนุมัติ เปรียบเทียบทิศทาง ความสม่ำเสมอ และเวลากับค่าอ้างอิงก่อนนำไปตัดสินใจ
- กำหนดเกณฑ์ยอมรับสำหรับซอง จดท่าการเคลื่อน จุดจับ ขอบเขตแรง และเกณฑ์การขยับหรือเสียหาย ใช้ภาพจากกล้องหรือหลักฐานการเคลื่อนที่อิสระเพื่อกำกับผล
- เริ่มจากบันทึกอย่างเดียว ระหว่างย้ายด้วยวิธีหนีบเดิม ให้บันทึกแรงทั้งสามทิศ เหตุการณ์สัมผัส และเวลาแขนขยับ เก็บทั้งรอบปกติและรอบที่ล้มเหลว แยกบรรจุภัณฑ์เบากับแบบที่แข็งกว่าหากพฤติกรรมต่างกัน
- เทียบการย้ายแบบเดิมเมื่อใช้ข้อมูลป้อนกลับ ทบทวนการตอบสนองกับผู้ดูแลอุปกรณ์ เปลี่ยนเฉพาะวิธีใช้ข้อมูลป้อนกลับ แล้วนับของตก ความเสียหายที่เห็น การหยุดโดยไม่จำเป็น และเวลาฟื้นคืนตามเกณฑ์เดิม
- ทดลองซ้ำพร้อมการเปลี่ยนแปลงทั่วไปหนึ่งอย่าง ลองซองล็อตใหม่หรือผิวแผ่นจับที่อนุมัติ ใช้เกณฑ์เดิมและจดว่ามีจุดไหนต้องปรับใหม่ก่อนเดินหน้าต่อ หลักฐานมีประโยชน์เมื่อทีมอธิบายได้ว่าอะไรเปลี่ยนและเพราะอะไร
ข้อมูลรอบแรกอาจเผยปัญหาในการวัดเอง แกนเฉือนข้างหนึ่งอาจดูเปลี่ยนตามการลงแรงตั้งฉาก เพราะลักษณะที่วัตถุแนบแผ่น อุปกรณ์ยึดโก่ง หรือเซ็นเซอร์ตอบสนองข้ามแกน ตรวจแรงที่ใช้อ้างอิงและทำซ้ำที่จุดเดิม แล้วลองอีกส่วนของผิว ค่าที่สม่ำเสมอจุดหนึ่งอาจซ่อนปัญหาการติดตั้งหรือการสัมผัสที่เห็นชัดแถวขอบ
ควรตรวจการตั้งเวลาให้ตรงกันตั้งแต่เนิ่น ๆ บันทึกพีซีอาจจดเวลาได้รับข้อความจากเซ็นเซอร์ ส่วนบันทึกตัวควบคุมอาจจดเวลาตัดสินใจ เฟรมวิดีโอบันทึกอีกเหตุการณ์หนึ่งและอาจแยกเวลาได้หยาบกว่าบันทึกทั้งสอง เก็บเหตุการณ์ร่วมที่เห็นได้ในแต่ละชุดและจดความไม่แน่นอนของเวลา มิฉะนั้นความต่างที่เล็กกว่าความละเอียดของเครื่องมืออาจดูเหมือนแจ้งเตือนก่อนเวลา
ต้นทุนของการจับเบาลงเป็นเรื่องที่นับได้
เริ่มจากจำนวนครั้งที่ย้ายสำเร็จเทียบกับที่ลองทั้งหมดและจำนวนที่เกิดความเสียหาย รวมรอบที่เสร็จหลังหยุดหรือหยิบใหม่ รายงานเวลารอบทั่วไปและรอบที่ช้ากว่า หากข้อมูลป้อนกลับลดการลื่นแต่เพิ่มการหยุดเป็นสองเท่า สายบรรจุที่กำหนดรอบเข้มงวดอาจยังต้องใช้การตอบสนองอีกแบบ งานที่มีการกำกับดูแลและใช้ซองราคาแพงหรือบอบบางอาจให้น้ำหนักผลเดียวกันต่างออกไป
ตรวจการเตือนผิดพอ ๆ กับเหตุที่ตรวจไม่พบ ของในซองที่จับแน่นอาจเลื่อนตัวเมื่อเข้าที่โดยที่ซองไม่ไถลตามแผ่นจับ ตัวควบคุมที่มองทุกการเปลี่ยนของแรงว่าเป็นการลื่นอาจสั่งหยุดหรือบีบเพิ่มซ้ำ ๆ จงเก็บกรณีเหล่านี้แยกไว้ เพื่อให้ทีมตัดสินได้ว่าควรหยุด เก็บข้อมูลเพิ่ม หรือรักษาแรงจับเดิมภายใต้พฤติกรรมที่อุปกรณ์ได้รับอนุมัติ
อีกการเปรียบเทียบที่ควรเก็บคือการเตือนกับการเข้าแก้ที่เกิดผล สมมติข้อมูลชี้ว่าซองอาจลื่นในช่วงหมุน ในรอบหนึ่ง ตัวควบคุมสั่งหยุดทันและซองยังอยู่ที่เดิม อีกรอบสัญญาณแบบเดียวกันเกิดเมื่อซองไถลเกินจุดที่ช่วยได้แล้ว ทั้งสองรอบมีคำเตือน แต่มีเพียงรอบแรกที่เปลี่ยนผล บันทึกเวลาเริ่มเห็นการขยับ เวลาที่เตือน เวลาสั่งตอบสนอง และเวลาที่ตอบสนองเสร็จแยกกัน เก็บข้อมูลว่าของถึงปลายทางโดยไม่เสียหายหรือไม่และต้องหยิบใหม่หรือเปล่า เพื่อให้ทีมเลือกว่าจะปรับการตรวจจับ การตอบสนอง หรือท่าการเคลื่อน
ชุดประเมิน Melexis เปิดให้วัดแรงทั้งสามทิศบนโต๊ะทดสอบ ส่วนหลักฐานสำหรับหุ่นยนต์คือซองที่ถึงโดยไม่เสียหายในจังหวะที่ต้องการ หลังการเปลี่ยนแปลงที่ระบุและทำซ้ำได้ ประโยชน์อาจเป็นการหยุดได้ไวขึ้นหรือการจับได้มั่นใจขึ้น ทั้งสองอย่างสังเกตได้จากการย้ายจริงและสัญญาณที่บันทึกไว้
แหล่งข้อมูล
- ประกาศเปิดตัวจาก Melexis วันที่ 12 พฤศจิกายน 2026
- ข้อมูลจำเพาะ ภาพผลิตภัณฑ์ และวิดีโอสาธิต Melexis MLX90901
- รูปชุด ซอฟต์แวร์ และข้อมูลสั่งซื้อ Melexis DVK90901
- เอกสารสรุปข้อมูล Melexis DVK90901
- เงื่อนไขเว็บไซต์ของ Melexis ข้อ 5 ว่าด้วยการขออนุญาตคัดลอกหรือเผยแพร่ภาพ
- Li, Dong และ Adelson การตรวจจับการลื่นด้วยข้อมูลสัมผัสและภาพ ปี 2018
- Griffa, Sferrazza และ D'Andrea การวัดแรงสัมผัสแบบกระจายเพื่อตรวจจับการลื่น บทความก่อนตีพิมพ์ปี 2021
หากต้องการเก็บผลการทดสอบ ข้อสังเกตอุปกรณ์ และเหตุผลของการตัดสินใจไว้ให้ค้นหาได้ สร้างบัญชี Telli.sh