Bolehkah robot mengesan bungkusan mula tergelincir sebelum ia jatuh?
Hujung jari MLX90901 daripada Melexis mengukur daya serenjang dengan pad pencengkam dan daya sepanjang permukaannya. Ujian dengan bungkusan nipis boleh menunjukkan sama ada bacaan itu membantu mengurangkan gelinciran dan kerosakan.
Sebuah robot merapatkan dua pad pencengkam pada bungkusan nipis. Kamera menunjukkan bungkusan itu berjaya diangkat, tetapi ia mula melurut antara jari apabila lengan berpusing. Genggaman yang lebih kuat mungkin menyelamatkan bungkusan atau meninggalkan kesan lipatan. Keputusan itu bergantung pada apa yang berlaku di permukaan sentuhan semasa bungkusan masih sempat diselamatkan.
Pada 12 November 2026, pengeluar semikonduktor dari Belgium, Melexis, memperkenalkan MLX90901, modul sentuhan untuk hujung jari tangan robot dan pencengkam. Modul itu mengukur daya serenjang dengan permukaan hujung jari serta daya sisi pada dua paksi. Menurut Melexis, kit penilaian DVK90901 sudah tersedia. Halaman produk pula menyatakan sampel kejuruteraan modul ditawarkan dalam kuantiti terhad. Pasukan boleh menilai maklum balas di bangku ujian sementara modul berasingan masih pada peringkat persampelan. Pengumuman Melexis · Spesifikasi MLX90901
Bagi pereka pencengkam, eksperimen yang menarik ialah menguji sama ada isyarat tambahan itu mengubah hasil operasi pengambilan biasa. Bungkusan nipis memberikan sesuatu yang nyata untuk diukur. Bolehkah robot menyelesaikan pemindahan dengan kurang gelinciran atau kerosakan? Berapa banyak masa tambahan diperlukan?
Tiga arah daya menunjukkan perkara yang mungkin terlepas daripada kamera
Daya normal ialah komponen daya yang bertindak serenjang dengan pad. Dalam contoh bungkusan tadi, daya ini berubah apabila kedua-dua jari merapat. Daya ricih bertindak sepanjang permukaan. Berat bungkusan dan perubahan gerakan boleh menghasilkan beban sisi ketika robot mengangkat atau memusingkannya. Mengukur ricih pada dua paksi membantu membezakan tarikan yang selari dengan satu tepi pad daripada tarikan melintasinya. Modul melaporkan nilai ini dalam sistem koordinat setempatnya.
MLX90901 menggabungkan penderia magnet, magnet, elastomer, pemasangan mekanikal dan elektronik. Sentuhan mengubah bentuk permukaan anjal, lalu modul menganggarkan komponen daya melalui penderiaan magnet. Pemasangan itu dibekalkan dalam keadaan sudah ditentukur. Spesifikasi awam turut menyenaraikan lokasi sentuhan pada permukaan penderiaan dan isyarat bagi sentuhan serta daya berlebihan. Ini memberi jawapan kepada beberapa soalan berasingan. Adakah pad menyentuh sesuatu? Di bahagian manakah sentuhan berlaku? Bagaimana beban berubah selepas robot mula bergerak? Spesifikasi dan demonstrasi MLX90901
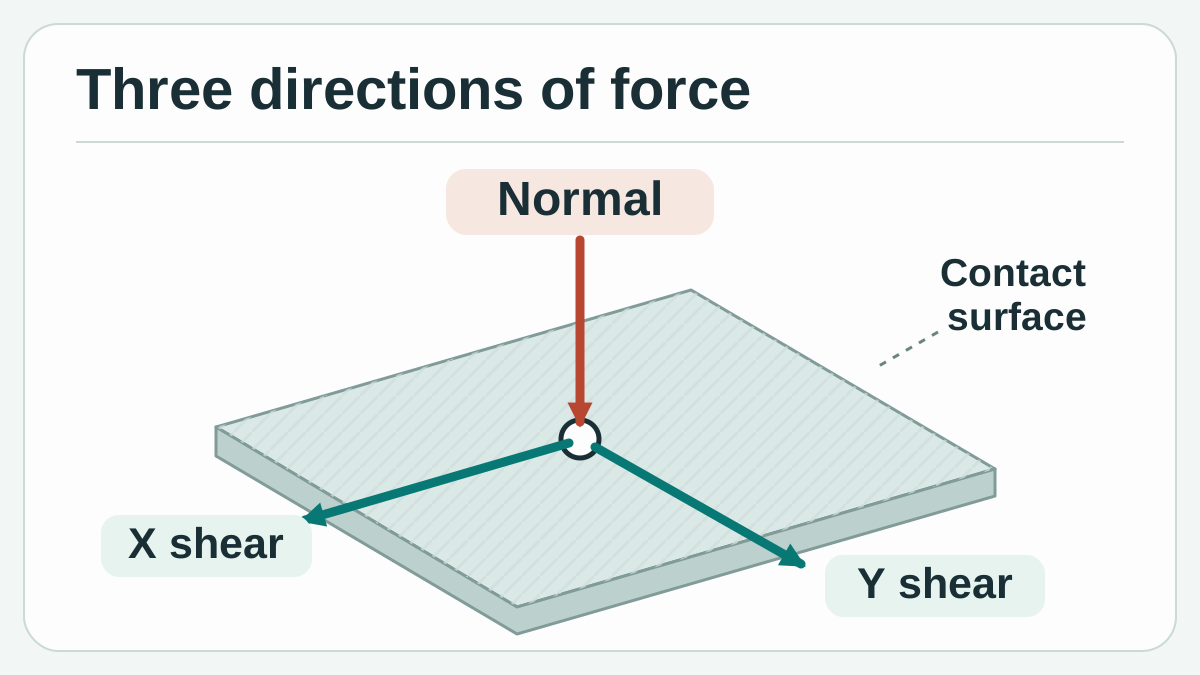
Satu arah normal dan dua arah sepanjang pad menerangkan beban sentuhan. Ilustrasi konsep asal oleh Telli.sh berdasarkan spesifikasi Melexis.
Kamera masih berguna untuk mencari bungkusan sebelum jari merapat dan menunjukkan pergerakan objek selepas digenggam. Bacaan sentuhan menambah bukti dari permukaan yang mungkin terlindung apabila pencengkam tertutup. Bayangkan dua percubaan yang kelihatan sama pada kamera atas. Dalam percubaan pertama, jari menyentuh bahagian yang jauh dari tepi. Dalam percubaan kedua, jari menyentuh bucu yang melipat apabila lengan memecut. Lokasi sentuhan dan beban seterusnya boleh berbeza walaupun imej awal nampak serupa.
Peningkatan daya sisi juga perlu ditafsirkan. Bungkusan yang masih stabil boleh menghasilkan daya ricih lebih tinggi apabila lengan memecut. Objek boleh mula bergerak pada satu titik sentuhan sementara jari lain masih memegangnya. Isyarat yang berguna ialah pola yang sepadan dengan permulaan gerakan dalam keadaan ujian yang boleh diulang. Catatan perubahan daya sahaja hanya menunjukkan perubahan beban pada penderia.
Julat daya, had pengesanan dan masa ialah ukuran berasingan
Melexis menyatakan julat daya normal standard 15 N, julat normal lanjutan 25 N dan julat daya ricih 4 N. Ketepatan yang diterbitkan ialah 10% daripada skala penuh. Halaman produk menyifatkan 200 mN sebagai had pengesanan, sementara pengumuman menyebutnya sebagai resolusi lazim. Jika bungkusan hanya boleh menerima julat daya yang sempit, minta helaian data dan semak keadaan ujian bagi angka tersebut. Had pengesanan tidak menunjukkan ralat bagi setiap bacaan kecil. Pengumuman Melexis · Spesifikasi modul Melexis
Halaman produk menyatakan vektor daya digital sehingga 400 Hz dan komunikasi I²C sehingga 1 Mbps. Pada 400 sampel sesaat, sela nominalnya ialah 2.5 milisaat. Masa sebelum pembetulan fizikal berlaku ialah ukuran lain. Ia meliputi pembacaan, penghantaran data, penapisan, keputusan pengawal dan masa yang diperlukan motor untuk melaraskan genggaman. Prototaip dengan penderia pantas masih boleh menjatuhkan bungkusan jika pelarasannya terlambat.
| Butiran modul yang diterbitkan | Perkara yang dapat dirancang | Perkara yang perlu diukur pada pencengkam |
|---|---|---|
| Julat normal standard 15 N dan julat ricih 4 N | Sama ada daya sentuhan dijangka mewajarkan ujian bangku | Beban pada titik cengkaman sebenar, termasuk lonjakan seketika |
| Had pengesanan 200 mN dan ketepatan 10% skala penuh | Perkara tentang ketepatan yang perlu disemak dalam helaian data | Hingar, kebolehulangan dan ralat daya kecil dalam julat kerja |
| Output sehingga 400 Hz dan I²C sehingga 1 Mbps | Cara mula merancang perolehan data | Masa dari sentuhan hingga tindak balas pengawal, termasuk kitaran perlahan |
| Lokasi sentuhan dan isyarat daya berlebihan | Peristiwa lain yang wajar dirakam | Sama ada peristiwa sepadan dengan sentuhan yang berkaitan dan membolehkan tindak balas berguna |
Dimensi modul yang dilaporkan ialah 18.5 × 23.6 × 9.4 mm. Semak bentuk jari sepenuhnya dengan pad, pelekap dan kabel terpasang. Pelekap boleh melentur sedikit atau menutup sebahagian muka penderiaan. Lapisan permukaan yang boleh diganti juga boleh mengubah cara bungkusan bersentuhan dan menggelongsor. Jika semua bahagian itu akan digunakan pada robot sebenar, masukkannya dalam penilaian sebelum membuat kesimpulan daripada modul sahaja. Spesifikasi mekanikal dan elektrik Melexis
Percubaan mengambil bungkusan menunjukkan kesan sebenar penderia
Bungkusan nipis sesuai untuk ujian kerana langkah mengelakkan kerosakan boleh berbeza daripada langkah mencegah gelinciran. Untuk percubaan awal, pilih objek perwakilan yang selamat, titik pengambilan tetap dan gerakan yang boleh diulang oleh pasukan. Letakkan penanda visual pada objek ujian atau gunakan sudut kamera yang menunjukkan anjakannya berbanding jari. Rujukan bebas membolehkan pasukan mengenal pasti sama ada objek bergerak dan bila ia bermula, tanpa menggunakan isyarat daya untuk melabelkan jawapannya sendiri.
Perbandingan mudah menggunakan pencengkam, hujung jari dan gerakan yang sama. Dalam keadaan pertama, pengawal menggunakan genggaman sedia ada, manakala modul hanya merekodkan data. Dalam keadaan kedua, tindakan kawalan yang diluluskan bergantung pada bacaan penderia. Tindak balas awal boleh berupa menjeda alat pemegang atau meletakkan objek semula sebelum mencuba lagi. Pelarasan daya juga boleh dipertimbangkan jika had daya objek dan kawalan peralatan sudah membenarkannya. Kekalkan keadaan yang sebanding supaya permukaan pad atau laluan gerakan yang berubah tidak menyumbang kepada peningkatan yang tidak diukur.
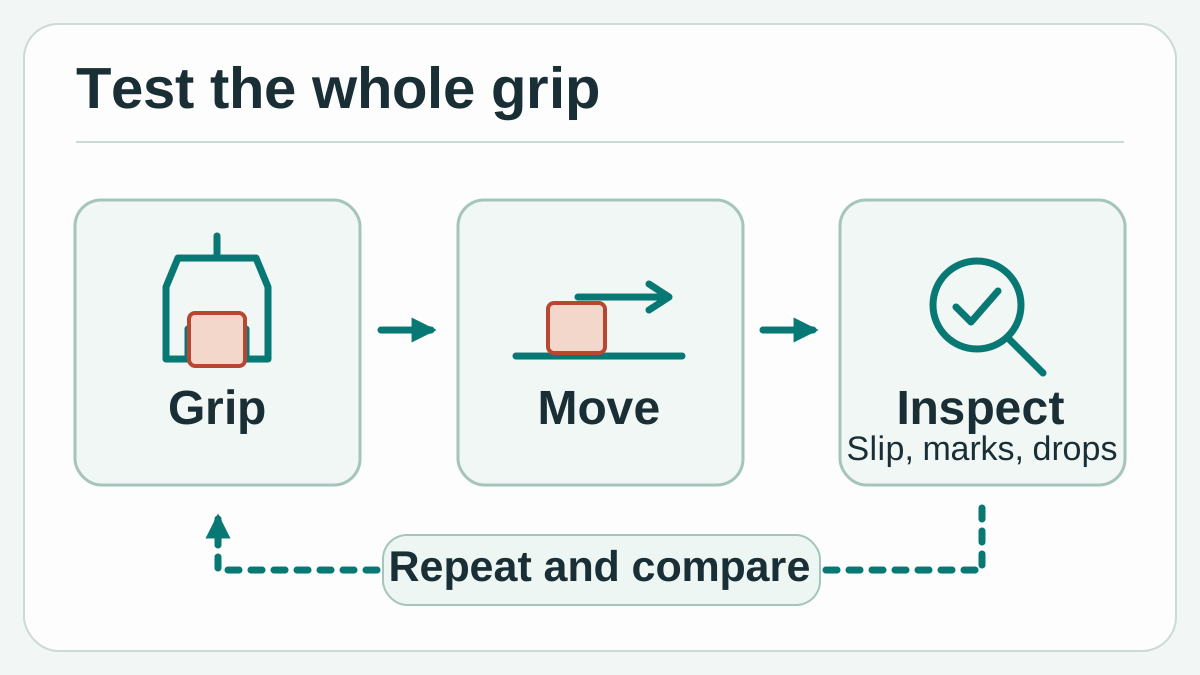
Bandingkan perekodan sahaja dengan maklum balas aktif pada pemindahan yang sama dan telah diluluskan. Nilai kedua-duanya dengan bukti gerakan bebas dan keadaan bungkusan. Ilustrasi konsep asal oleh Telli.sh.
Satu latihan lagi menggunakan objek ujian tegar yang bergerak ke arah alat pemegang. Anggaran kedudukan boleh nampak betul walaupun bucu menyentuh pemegang sebelum bahagian itu benar-benar terletak pada tempatnya. Gabungan lokasi sentuhan, daya normal dan beban sisi memberi operator bukti untuk disiasat. Mulakan dengan merekod beberapa penempatan yang berjaya dan beberapa penempatan yang sengaja dianjak di bawah pengawasan. Jika jejaknya serupa, gunakan isyarat kedudukan atau pemeriksaan sedia ada untuk membezakan kedua-dua keadaan. Kekalkan bacaan sentuhan bagi keadaan yang mendapat manfaat daripadanya.
Kajian terdahulu menggabungkan lebih daripada satu sumber bukti. Pada 2018, Li, Dong dan Adelson menguji pengesanan gelinciran dengan kamera pada pencengkam dan penderia optik GelSight, termasuk 152 genggaman melibatkan sepuluh objek yang baharu kepada sistem. Pada 2021, Griffa, Sferrazza dan D'Andrea mengkaji permulaan gerakan melalui daya teragih yang diukur menggunakan persediaan optik lain. Kedua-dua kajian memberi idea penilaian seperti menggunakan objek baharu dan menguji anjakan dan putaran secara berasingan. Hasilnya berkaitan dengan perkakasan dan kaedah masing-masing. Li, Dong dan Adelson, 2018 · Griffa, Sferrazza dan D'Andrea, 2021
Kit membantu merekod jejak sebelum mengaktifkan gelung kawalan
DVK90901 mengandungi modul hujung jari, antara muka USB Melexis.IO, papan penyesuai dan kabel. Antara muka itu menyalurkan bacaan ke komputer, dan Melexis menyediakan antara muka grafik untuk melihat, merekod dan mengeksport bacaan. Pustaka Python yang disertakan tersedia selepas pendaftaran. Di bangku ujian, pasukan boleh menyemak tanda paksi, peristiwa sentuhan dan data yang dieksport sebelum menyepadukannya terus dengan pengawal. Kit DVK90901, ringkasan data dan perisian Melexis
- Rakam rujukan. Sambungkan kit mengikut panduan Melexis. Rakam bacaan tanpa beban dan kenakan beban yang diketahui mengikut arah normal pad dan setiap paksi ricih dengan alat pemegang yang sesuai dan diluluskan. Semak arah, kebolehulangan dan masa terhadap rujukan sebelum menggunakan bacaan untuk membuat keputusan.
- Tetapkan kriteria penerimaan bungkusan. Catat gerakan, lokasi genggaman, had daya dan petunjuk pergerakan atau kerosakan. Labelkan ujian berdasarkan rakaman kamera atau rujukan anjakan bebas yang lain.
- Rekod dahulu. Semasa pemindahan dengan genggaman tetap, rakam ketiga-tiga komponen daya, peristiwa sentuhan dan masa lengan mula bergerak. Simpan percubaan berjaya dan yang gagal. Asingkan bungkusan ringan dan lebih tegar jika tindak balasnya berbeza.
- Bandingkan pemindahan yang sama dengan maklum balas. Semak cadangan tindak balas dengan pihak yang bertanggungjawab terhadap peralatan. Ubah hanya dasar penggunaan maklum balas ketika membuat perbandingan, lalu kira kejadian jatuh, kerosakan yang kelihatan, hentian tidak perlu dan masa pemulihan menggunakan kriteria yang sama.
- Ulang dengan perubahan biasa. Cuba kelompok bungkusan baharu atau perubahan kemasan pad yang diluluskan. Kekalkan kriteria dan catat sebarang pelarasan sebelum meneruskan. Bukti ujian lebih berguna apabila pasukan boleh menerangkan apa yang berubah dan sebabnya.
Jejak awal mungkin mendedahkan masalah pada pengukuran itu sendiri. Bacaan pada satu paksi ricih boleh berubah ketika beban dikenakan pada paksi normal kerana cara objek menyentuh pad, lenturan pelekap atau tindak balas penderia. Periksa beban yang dikenakan dan ulang pada titik yang sama. Kemudian cuba bahagian lain pada permukaan penderiaan. Jejak yang konsisten di satu tempat boleh menyembunyikan masalah pelekap atau sentuhan yang lebih jelas di tepi.
Penyegerakan masa juga wajar disemak awal. Log komputer mungkin merakam masa mesej penderia diterima. Log pengawal mungkin menunjukkan bila keputusan dibuat. Bingkai video pula mewakili pemerhatian lain yang mungkin mempunyai resolusi masa lebih kasar. Rakam peristiwa yang kelihatan dalam semua aliran dan catat ketidakpastian masa. Tanpa semakan ini, perbezaan yang lebih kecil daripada resolusi pengukuran boleh disalah anggap sebagai amaran awal.
Kesan genggaman lembut boleh dikira
Mulakan dengan bilangan pemindahan berjaya dan bilangan kerosakan daripada semua percubaan. Masukkan kes yang hanya berjaya selepas berhenti atau mengambil bungkusan semula. Laporkan masa kitaran biasa dan percubaan yang lebih perlahan. Jika maklum balas mengurangkan gelinciran tetapi menggandakan gangguan, barisan yang perlu menepati masa kitaran ketat mungkin memerlukan tindak balas lain. Tugas diawasi yang melibatkan bungkusan mahal atau mudah rosak mungkin menilai hasil yang sama secara berbeza.
Teliti amaran palsu seperti kejadian yang terlepas. Isi bungkusan yang masih stabil boleh berubah kedudukan tanpa bungkusan itu menggelongsor pada pad. Jika pengawal mentafsir setiap perubahan daya sebagai gelinciran, ia boleh kerap berhenti atau mengetatkan genggaman. Kumpulkan kes seperti ini dengan sengaja. Kes itu membantu menentukan sama ada tindakan yang berguna ialah menjeda gerakan, mendapatkan pemerhatian tambahan atau meneruskan genggaman stabil dalam had kelakuan peralatan yang diluluskan.
Bezakan amaran daripada tindakan yang mengubah hasil. Katakan jejak menunjukkan kemungkinan gelinciran ketika lengan berpusing. Dalam satu percubaan, pengawal menghentikan gerakan tepat pada masanya dan bungkusan kekal di tempatnya. Dalam percubaan lain, amaran yang sama tiba selepas bungkusan bergerak melepasi titik pemulihan. Kedua-dua jejak mempunyai amaran, tetapi hanya keadaan pertama mengubah hasil. Catat masa gerakan mula kelihatan, masa amaran, masa arahan tindak balas dan masa tindakan selesai secara berasingan. Catat juga pemindahan tanpa kerosakan dan pengambilan semula supaya pasukan dapat memilih sama ada perlu mengubah logik pengesanan, tindak balas atau gerakan itu sendiri.
Kit penilaian Melexis membolehkan ketiga-tiga komponen daya diukur dalam ujian bangku. Buktinya pada robot ialah bungkusan sampai tanpa kerosakan pada kadar diperlukan selepas perubahan yang boleh dikenal pasti dan diulang. Manfaatnya mungkin berupa hentian lebih awal atau pegangan lebih stabil. Dalam kedua-dua keadaan, kesannya wajar kelihatan pada pemindahan dan jejak.
Sumber
- Pengumuman Melexis, 12 November 2026
- Spesifikasi, foto produk dan video demonstrasi Melexis MLX90901
- Foto, perisian dan maklumat pesanan kit Melexis DVK90901
- Ringkasan data Melexis DVK90901
- Terma laman Melexis, seksyen 5 mengenai kebenaran nyata untuk menyalin atau menghantar semula imej
- Li, Dong dan Adelson, pengesanan gelinciran melalui maklumat sentuhan dan visual, 2018
- Griffa, Sferrazza dan D'Andrea, pengesanan gelinciran dengan ukuran daya sentuhan teragih, pracetak 2021
Untuk menyimpan keputusan ujian, pemerhatian peralatan dan pertimbangan yang berasaskannya dalam rekod yang boleh dicari, cipta akaun Telli.sh.