Bisakah robot merasakan kemasan mulai meleset sebelum terjatuh?
Ujung jari MLX90901 dari Melexis mengukur gaya tegak lurus dan sejajar bantalan penjepit. Usulan uji dengan kantong tipis dapat menunjukkan apakah bacaan itu membantu mengurangi pergeseran dan kerusakan.
Robot merapatkan dua bantalan untuk menjepit kantong tipis. Kamera memperlihatkan kantong terangkat dengan baik, tetapi benda itu mulai meleset dari jari ketika lengan berputar. Jepitan yang lebih kuat bisa menyelamatkan kantong atau justru meninggalkan lipatan. Keputusannya bergantung pada apa yang terjadi di permukaan kontak saat benda masih dalam jangkauan.
Pada 12 November 2026, produsen semikonduktor asal Belgia Melexis memperkenalkan modul ujung jari taktil MLX90901 untuk tangan dan penjepit robot. Modul ini mengukur gaya tegak lurus ke permukaan ujung jari dan gaya ke samping pada dua sumbu. Melexis menyatakan kit evaluasi DVK90901 tersedia. Halaman produk modul mencantumkan sampel rekayasa dalam jumlah terbatas. Tim bisa menguji umpan balik di meja kerja selagi modul terpisah masih dalam tahap sampel. Pengumuman Melexis · Spesifikasi produk MLX90901
Bagi perancang penjepit, eksperimen yang menarik adalah melihat apakah penambahan sinyal ini mengubah hasil pengambilan biasa. Kantong tipis memberi objek yang konkret untuk diukur. Bisakah robot menyelesaikan pemindahan dengan lebih sedikit pergeseran atau kerusakan, dan berapa banyak waktu tambahan yang diperlukan?
Tiga arah gaya mengungkap hal yang bisa luput dari kamera
Istilah gaya normal merujuk pada komponen gaya yang tegak lurus bantalan. Pada contoh kantong, gaya ini berubah ketika kedua jari menutup. Gaya geser bekerja sejajar permukaan. Saat robot mengangkat atau memutar, berat kantong dan perubahan gerakan dapat memberi beban menyamping di titik kontak. Menguraikan gaya geser ke dua arah membedakan tarikan sepanjang satu sisi bantalan dari tarikan yang melintasinya. Itulah besaran yang dilaporkan modul dalam kerangka koordinatnya sendiri.
Dalam MLX90901, Melexis menggabungkan sensor magnetik, magnet, elastomer, rakitan mekanis, dan komponen elektronik. Kontak mengubah bentuk permukaan fleksibel, lalu pembacaan magnetik dipakai untuk memperkirakan komponen gaya. Rakitan dikirim dalam keadaan terkalibrasi. Spesifikasi publik juga mencantumkan lokasi kontak pada permukaan sensor serta sinyal kontak dan gaya berlebih. Bagi tangan robot, keluaran tersebut menjawab pertanyaan berbeda. Apakah bantalan menyentuh sesuatu? Di bagian mana? Bagaimana beban berubah setelah robot mulai bergerak? Spesifikasi dan demonstrasi MLX90901
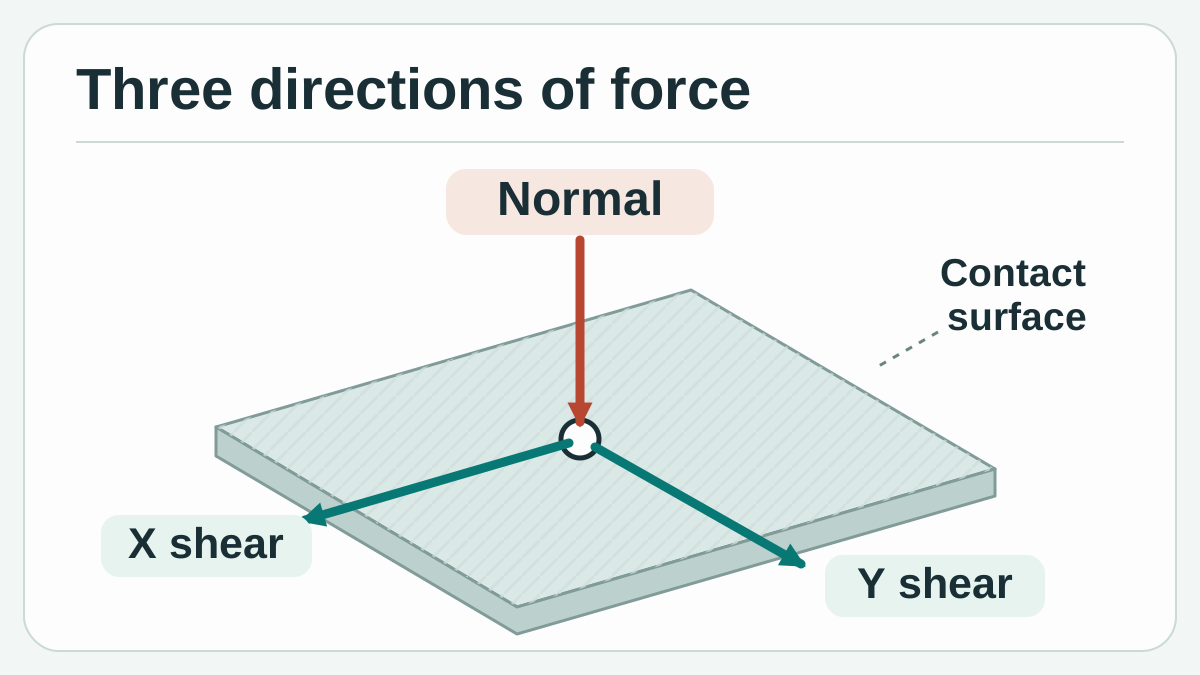
Satu arah tegak lurus dan dua arah sejajar bantalan menggambarkan beban kontak. Ilustrasi konsep asli Telli.sh berdasarkan spesifikasi Melexis.
Kamera tetap berguna. Kamera bisa menemukan kantong sebelum jari menutup dan menunjukkan apakah objek bergerak setelah terjepit. Bacaan taktil menambah bukti dari permukaan yang mungkin tertutup setelah tangan menutup. Bayangkan dua pengambilan yang terlihat sama dari atas. Pada percobaan pertama satu jari menyentuh kantong cukup jauh dari tepi. Pada percobaan kedua jari menyentuh sudut yang terlipat ketika lengan berakselerasi. Lokasi kontak dan beban setelahnya bisa berbeda meskipun tampilan awal di kamera serupa.
Kenaikan gaya menyamping juga perlu ditafsirkan. Kemasan yang stabil dapat menghasilkan gaya geser lebih tinggi ketika lengan berakselerasi. Objek bisa mulai bergeser di satu titik kontak sementara jari lainnya tetap menahan. Sinyal yang bernilai adalah pola yang bertepatan dengan awal pergeseran dalam kondisi uji yang bisa diulang. Catatan perubahan gaya sendiri hanya menunjukkan beban di sensor berubah.
Baca rentang gaya, batas deteksi, dan waktu secara terpisah
Melexis mencantumkan rentang gaya normal standar 15 N, rentang normal diperluas 25 N, dan rentang gaya geser 4 N. Akurasi dipublikasikan sebesar 10% dari skala penuh. Halaman produk menyebut 200 mN sebagai batas deteksi, sedangkan pengumuman menyebut 200 mN sebagai resolusi tipikal. Jika kemasan Anda hanya mampu menahan rentang gaya yang sempit, mintalah lembar data dan periksa kondisi uji di balik angka itu. Batas deteksi belum memberi tahu besarnya galat pada setiap bacaan kecil. Pengumuman Melexis · Spesifikasi modul Melexis
Halaman produk mencantumkan keluaran vektor gaya digital hingga 400 Hz dan komunikasi I²C hingga 1 Mbps. Pada 400 sampel per detik, interval nominalnya 2,5 milidetik. Jeda hingga koreksi fisik merupakan pengukuran berbeda. Ini mencakup pembacaan dan pengiriman data, penyaringan jika ada, keputusan pengendali, dan waktu hingga motor mengubah jepitan. Prototipe dengan sensor cepat masih bisa menjatuhkan kantong jika penyesuaiannya terlambat.
| Spesifikasi modul yang dipublikasikan | Hal yang bisa direncanakan | Hal yang diukur pada penjepit |
|---|---|---|
| Rentang normal standar 15 N dan rentang geser 4 N | Apakah perkiraan gaya kontak layak diuji di meja kerja | Beban pada titik jepit sebenarnya, termasuk puncak sesaat |
| Angka deteksi 200 mN dan akurasi 10% dari skala penuh | Hal terkait presisi yang perlu diperiksa di lembar data | Derau, keterulangan, dan galat pada gaya kecil di rentang kerja |
| Keluaran hingga 400 Hz dan I²C hingga 1 Mbps | Dasar untuk merencanakan pengambilan data | Waktu dari kontak hingga pengendali merespons, termasuk siklus lambat |
| Lokasi kontak dan sinyal gaya berlebih | Peristiwa tambahan yang perlu direkam | Apakah peristiwa itu cocok dengan kontak yang relevan dan dapat ditindaklanjuti |
Dimensi paket yang dilaporkan adalah 18,5 × 23,6 × 9,4 mm. Periksa geometri jari secara keseluruhan setelah bantalan, dudukan, dan kabel terpasang. Dudukan bisa sedikit melengkung atau menutup sebagian bidang sensor. Lapisan luar yang dapat diganti bisa mengubah cara kantong menyentuh atau meluncur di bantalan. Jika bagian itu akan ada pada tangan yang dipakai, sertakan semuanya sebelum menarik kesimpulan dari uji modul tanpa aksesori. Spesifikasi mekanis dan kelistrikan Melexis
Gunakan pemindahan untuk menguji pengaruh sensor
Kantong tipis berguna karena kerusakan dan pergeseran mendorong rancangan ke dua arah berbeda. Untuk percobaan pertama, pilih benda representatif yang aman, titik pengambilan tetap, dan gerakan yang sudah bisa diulang tim. Pasang penanda visual yang bisa dipindahkan pada benda uji atau pakai kamera yang memperlihatkan perpindahan relatif terhadap jari. Acuan independen menunjukkan apakah dan kapan benda mulai bergerak, tanpa mengandalkan sinyal gaya untuk memberi label pada jawabannya sendiri.
Perbandingan sederhana mempertahankan penjepit, ujung jari, dan gerakan yang sama. Pada kondisi pertama, pengendali menjalankan jepitan yang sudah ada dan modul hanya merekam data. Pada kondisi kedua, gunakan sensor untuk memicu respons kendali yang sudah disetujui. Respons awal bisa berupa menjeda alat atau meletakkan benda untuk mencoba lagi. Menyesuaikan gaya jepit juga dimungkinkan jika sesuai batas gaya benda dan kemampuan kendali yang sudah disetujui. Pertahankan kondisi yang setara agar perbedaan permukaan bantalan atau lintasan tidak menjadi sumber peningkatan yang tak terukur.
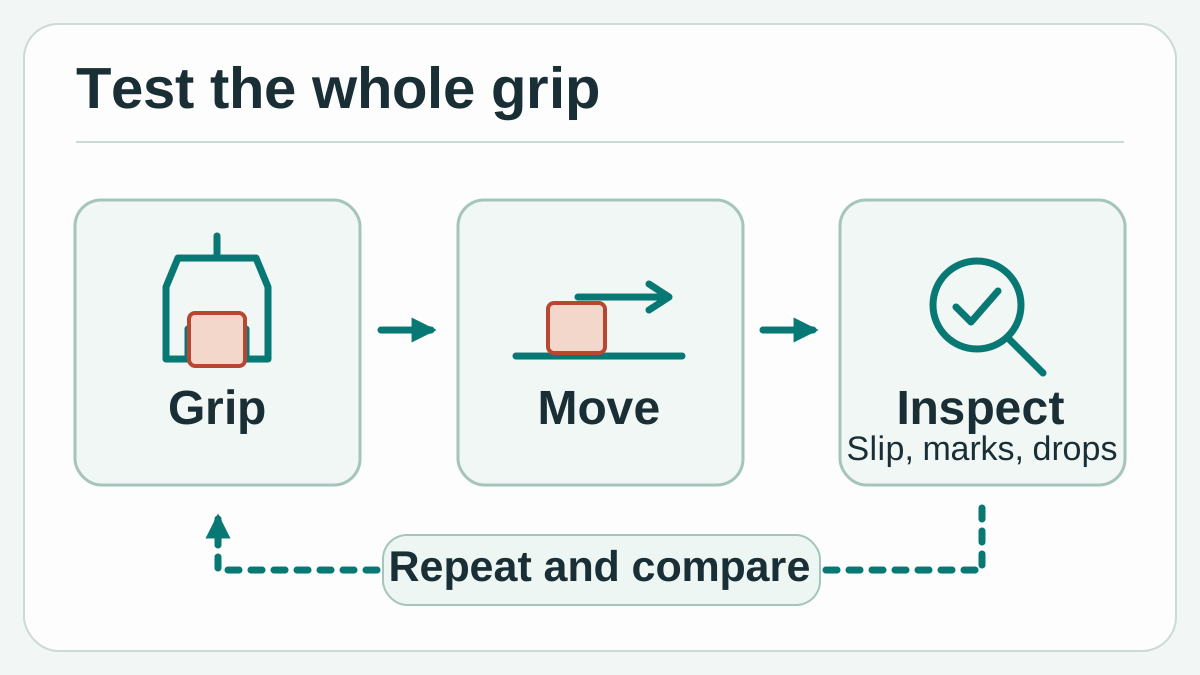
Bandingkan kondisi yang hanya merekam sinyal dan kondisi dengan umpan balik aktif pada pemindahan yang sama-sama disetujui. Nilai keduanya berdasarkan acuan gerak independen dan kondisi kemasan. Ilustrasi konsep asli Telli.sh.
Percobaan kedua memakai komponen uji kaku yang digerakkan menuju dudukan. Perkiraan posisi bisa terlihat tepat saat suatu sudut sudah menyentuh dudukan sebelum komponen terpasang. Lokasi kontak, gaya normal, dan beban menyamping memberi informasi yang bisa diperiksa operator. Mulai dengan merekam beberapa penempatan berhasil dan beberapa penempatan yang sengaja tidak sejajar, semua di bawah pengawasan. Jika jejaknya mirip, andalkan pembacaan posisi atau sinyal inspeksi yang ada untuk membedakan hasil, dan gunakan pembacaan taktil dalam kondisi yang memang terbantu.
Perpaduan beberapa sumber bukti sudah pernah diteliti. Li, Dong, dan Adelson pada 2018 menguji deteksi selip dengan kamera di penjepit dan sensor optik GelSight, termasuk 152 jepitan pada sepuluh objek yang belum pernah dilihat. Griffa, Sferrazza, dan D'Andrea pada 2021 meneliti awal gerakan menggunakan gaya terdistribusi yang diukur dengan sistem optik berbeda. Studi tersebut menawarkan gagasan evaluasi, termasuk penggunaan objek baru dan pemisahan pergeseran dari putaran. Hasilnya berlaku untuk perangkat dan metode penelitian masing-masing. Li, Dong, dan Adelson, 2018 · Griffa, Sferrazza, dan D'Andrea, 2021
Rekam data dengan kit sebelum mengaktifkan umpan balik
DVK90901 mencakup modul ujung jari, antarmuka USB Melexis.IO, papan konverter, dan kabel. Antarmuka mengirim data sensor ke PC. Melexis menyediakan antarmuka grafis untuk melihat, merekam, dan mengekspor bacaan. Pustaka pendamping Python tersedia setelah pendaftaran. Pengujian di meja kerja memudahkan pengecekan tanda positif dan negatif, peristiwa kontak, serta data ekspor sebelum sensor terhubung langsung ke pengendali. Kit, ringkasan data, dan perangkat lunak DVK90901 Melexis
- Rekam acuan. Hubungkan kit menurut panduan Melexis. Rekam bacaan tanpa beban, lalu beri beban yang diketahui pada arah normal dan masing-masing sumbu geser dengan dudukan yang disetujui. Bandingkan arah, keterulangan, dan waktu dengan acuan sebelum memakai bacaan untuk mengambil keputusan.
- Tetapkan kriteria penerimaan untuk kantong. Catat gerakan, titik jepit, batas gaya, dan kriteria pergeseran atau kerusakan. Beri label hasil dengan video atau acuan perpindahan lain yang independen.
- Mulai dengan pencatatan. Selama pemindahan dengan jepitan tetap, rekam tiga komponen gaya, peristiwa kontak, dan waktu gerakan lengan. Simpan percobaan lancar dan gagal. Pisahkan kemasan ringan dan kemasan lebih kaku jika perilakunya berbeda.
- Bandingkan pemindahan yang sama dengan umpan balik. Tinjau respons yang diusulkan bersama penanggung jawab peralatan. Ubah hanya kebijakan umpan balik, lalu hitung benda jatuh, kerusakan terlihat, berhenti yang tidak perlu, dan waktu pemulihan dengan kriteria yang sama.
- Ulangi dengan satu perubahan biasa. Pakai kelompok kantong baru atau perubahan pelapis bantalan yang disetujui. Terapkan aturan yang sama dan catat penyetelan ulang sebelum melanjutkan. Hasil berguna ketika tim bisa menjelaskan apa yang berubah dan penyebabnya.
Catatan pertama bisa mengungkap masalah pengukuran. Salah satu sumbu geser mungkin terlihat berubah saat sumbu normal dibebani karena cara benda menyentuh bantalan, kelenturan dudukan, atau respons sensor. Periksa beban yang ditahan dan terapkan kembali di titik yang sama. Lalu coba bagian lain dari permukaan sensor. Respons yang tampak konsisten di satu tempat bisa menyembunyikan masalah pemasangan atau kontak yang baru terlihat di tepi.
Sinkronisasi waktu perlu diperiksa sejak awal. Log PC bisa mencatat kapan pesan sensor diterima. Log pengendali bisa menandai kapan keputusan dibuat. Satu frame video mengamati kejadian lain dan bisa memiliki resolusi waktu yang lebih kasar daripada kedua log. Rekam sebuah peristiwa bersama yang tampak di semua aliran data dan catat ketidakpastian waktunya. Tanpa itu, selisih di bawah resolusi pengukuran dapat terlihat seperti peringatan dini.
Biaya dari jepitan yang lebih lembut bisa dihitung
Mulai dari jumlah pemindahan berhasil dibanding total percobaan, dan jumlah yang menyebabkan kerusakan. Sertakan kasus yang hanya selesai setelah dijeda atau diambil ulang. Laporkan waktu siklus biasa dan yang lebih lambat. Apabila umpan balik mengurangi selip tetapi membuat penghentian dua kali lebih sering, lini dengan batas waktu ketat mungkin membutuhkan respons berbeda. Tugas yang diawasi dengan kemasan mahal atau rentan dapat memberi bobot berbeda pada hasil yang sama.
Periksa alarm palsu dengan perhatian yang sama seperti kejadian yang terlewat. Isi kantong stabil bisa bergeser karena mengendap tanpa membuat kemasan meluncur di bantalan. Pengendali yang menganggap semua perubahan gaya sebagai selip bisa terus berhenti atau menambah tekanan. Kumpulkan kasus itu dengan sengaja. Kasus tersebut membantu memilih apakah mesin perlu berhenti, mengumpulkan data tambahan, atau mempertahankan jepitan yang stabil dalam batas operasi yang disetujui.
Bedakan peringatan dan intervensi yang membantu. Bayangkan data menandai potensi selip saat lengan berputar. Dalam satu percobaan, pengendali menghentikan gerakan tepat waktu sehingga kantong tetap di tempat. Dalam percobaan lain, peringatan sama baru muncul setelah kantong bergeser terlalu jauh untuk diselamatkan. Kedua catatan memuat peringatan, tetapi hanya percobaan pertama yang mengubah hasil. Simpan waktu gerakan pertama yang terlihat, peringatan, perintah respons, dan selesainya respons secara terpisah. Catat juga apakah benda sampai utuh dan apakah perlu dijepit kembali, agar tim bisa memutuskan apakah yang perlu diubah adalah deteksi, respons, atau gerakannya.
Kit evaluasi Melexis membuka akses ke tiga komponen gaya di meja kerja. Pembuktian bagi robot terlihat saat kemasan sampai utuh sesuai tempo, setelah perubahan yang bisa disebutkan dan diulang. Manfaatnya mungkin berhenti lebih dini atau mempertahankan jepitan dengan lebih yakin. Keduanya bisa diamati dari pemindahan dan dari jejak data.
Sumber
- Pengumuman peluncuran Melexis, 12 November 2026
- Spesifikasi, foto produk, dan video demonstrasi Melexis MLX90901
- Foto, perangkat lunak, dan informasi pemesanan kit Melexis DVK90901
- Ringkasan data Melexis DVK90901
- Ketentuan situs Melexis bagian 5 tentang izin eksplisit menyalin atau menyiarkan ulang gambar situs
- Li, Dong, dan Adelson, deteksi selip dengan informasi taktil dan visual, 2018
- Griffa, Sferrazza, dan D'Andrea, pengukuran gaya kontak terdistribusi untuk deteksi selip, pracetak 2021
Untuk menyimpan catatan percobaan, pengamatan peralatan, dan keputusan yang dapat dicari kembali, buat akun Telli.sh.