Robot LYNX-10 lật một trang sách bằng cổ tay truyền động cáp như thế nào?
Robot nghiên cứu 10 bậc tự do lật một trang sách bằng cách phối hợp hai ngón tay, cổ tay và cánh tay. Thí nghiệm hé lộ vai trò của đường đi của cáp, độ chính xác và độ tin cậy khi gắp.
Một cuốn sách đang mở đặt ra cho robot hai việc tại cùng một chỗ. Một ngón tay phải giữ yên trang sách trong khi ngón còn lại nhấc đúng một góc giấy. Khi tờ giấy đã tách ra, cơ cấu gắp phải đưa nó qua gáy mà vẫn giữ nguyên vị trí cuốn sách. Trong một màn trình diễn nghiên cứu, cánh tay LYNX-10 đã hoàn thành chuỗi thao tác đó nhờ các động cơ đặt gần đế hơn và hệ cáp truyền chuyển động đến cổ tay và cơ cấu gắp.
Ngày 13 tháng 11 năm 2026, Scientific Reports công bố bản thảo LYNX-10 đã qua phản biện và được chấp nhận, trước khi phát hành bản biên tập cuối cùng. Nhóm nghiên cứu từ Đại học Công nghệ Nanyang và Procter & Gamble chế tạo nguyên mẫu với cánh tay sáu bậc tự do và cơ cấu gắp bốn bậc tự do. Thí nghiệm cho thấy một vấn đề cơ học. Khi một khớp chuyển động, nó có thể làm thay đổi chiều dài đường đi của sợi cáp điều khiển khớp khác. Tại mép trang sách, chuyển động phát sinh ở cổ tay có thể làm lệch cả đầu ngón tay vốn đã đặt đúng chỗ. Bài báo trên Scientific Reports và lịch sử công bố
Bài báo trình bày màn trình diễn lật trang cùng các phép đo độ lặp lại vị trí, khả năng mang tải và lực kẹp. Mỗi phép đo trả lời một câu hỏi riêng. Qua thao tác lật trang, ta có thể xem thiết kế cơ khí đã làm được gì, rồi đặt câu hỏi cần thu thập thêm bằng chứng nào trước khi tin tưởng giao vật liệu mỏng manh cho cơ cấu này xử lý suốt ngày.
Vị trí đặt động cơ quyết định khối lượng cổ tay phải mang theo
Động cơ gắn gần cơ cấu gắp sẽ di chuyển cùng cơ cấu gắp khi cánh tay xoay. Đặt bộ chấp hành gần đế hơn rồi dẫn cáp tới khớp giúp giữ phần lớn hơn khối lượng bộ chấp hành ở xa đầu tay. Khoảng cách này có ý nghĩa vì khối lượng ở xa trục hơn làm tăng mômen quán tính mà khớp quay phải thắng. Lợi ích thực tế còn tùy thuộc vào cụm chi tiết chuyển động, tư thế của cụm đó, tác vụ và cơ cấu truyền động thay cho động cơ đặt ngay tại khớp. Động lực học trong Modern Robotics, chương 8
LYNX-10 kết hợp cụm nâng hạ theo phương thẳng đứng và cụm định vị SCARA với cổ tay quay quanh ba trục. SCARA là kiểu cánh tay phổ biến dùng các khớp quay để định vị dụng cụ trong một mặt phẳng. Ở nguyên mẫu này, cụm nâng hạ điều chỉnh độ cao, cụm định vị đưa cổ tay tới phía trên vị trí thao tác, còn cổ tay định hướng các ngón để tiếp xúc. Bốn bậc tự do của cơ cấu gắp giúp ngón cái và ngón trỏ chuyển động riêng, để một ngón đỡ tờ giấy trong khi ngón kia di chuyển nó. Bản thảo được chấp nhận, phần thiết kế cơ cấu và trình diễn thao tác
Hãy xem cách phân chia đó tác động ra sao tới thao tác ở góc trang sách. Cánh tay phải đưa cổ tay tới phía trên mép giấy vốn có thể đã cong lên. Cổ tay phải định hướng đầu ngón sao cho lần chạm đầu tiên đủ nhẹ để trang giấy giữ nguyên vị trí. Sau đó, các ngón cần có khoảng trống để thay đổi vị trí tương đối mà vẫn giữ cùng một mép giấy. Giảm khối lượng chuyển động ở cổ tay là một hướng đáng chú ý với kiểu thao tác phối hợp này. Bài báo đưa ra bằng chứng riêng về khả năng định vị và mang tải của nguyên mẫu. Muốn định lượng mức cải thiện về tốc độ hoặc mức tiết kiệm năng lượng, cần đối chứng với một cổ tay nặng hơn.
Chuyển động ở khuỷu tay có thể làm thay đổi chiều dài đường đi của cáp cổ tay
Hãy hình dung một sợi cáp chạy qua bản lề. Nếu cáp đi vòng phía ngoài chỗ gập, khi gập bản lề, đường đi của cáp có thể dài thêm. Dẫn cáp gần trục quay hơn có thể hạn chế sự thay đổi đó. Trong robot, cáp còn đi tiếp đến một khớp khác. Vì vậy, một thay đổi nhỏ trên đường cáp ở đoạn trước có thể làm cổ tay chuyển động ngay cả khi góc đặt của cổ tay vẫn giữ nguyên. Trong kỹ thuật, tương tác này được gọi là liên kết chéo.
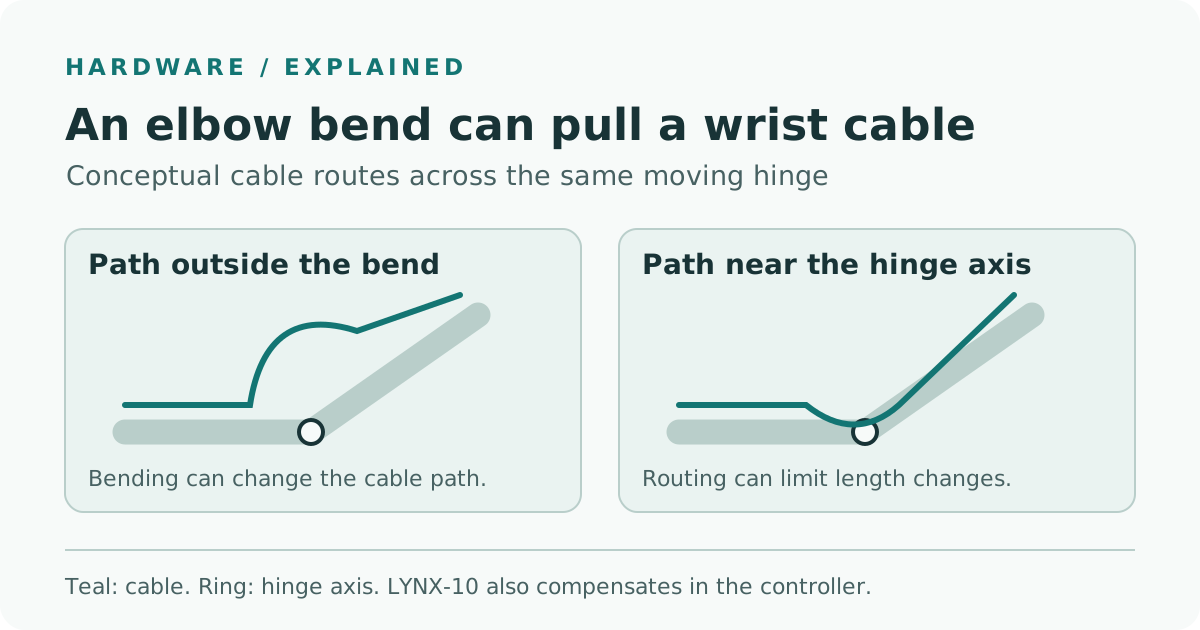
Sơ đồ nguyên lý do chúng tôi thực hiện về đường đi của cáp và liên kết chéo do khớp phía trước gây ra. Các đường cáp có nhãn minh họa nguyên lý.
Nhóm phát triển LYNX-10 xử lý liên kết chéo ở hai khâu. Cơ cấu dẫn cáp tại khuỷu tay giảm tương tác bằng thiết kế cơ khí. Sau đó, bộ điều khiển dùng mô hình hình học để ước tính phần thay đổi chiều dài còn lại khi các khớp chuyển động và hiệu chỉnh lệnh tương ứng. Các tác giả báo cáo rằng cơ chế bù làm giảm đáng kể chuyển động xoay ngang ngoài ý muốn của cổ tay khi khuỷu tay quay, cũng như làm giảm độ nghiêng ngoài ý muốn khi khuỷu tay và cổ tay cùng xoay ngang. Ở đây, yaw là xoay sang hai bên và pitch là nghiêng lên hoặc xuống. Bản thảo được chấp nhận, phần cơ cấu liên kết chéo và thí nghiệm
Các tác giả mô tả cơ chế bù theo giả thiết gần tĩnh. Để hiệu chỉnh, mô hình tính sự phân bố lại chiều dài cáp khi vị trí các khớp thay đổi. Chuyển động nhanh hơn, thay đổi lực căng ban đầu của cáp hoặc tải khác có thể tạo ra những hiệu ứng mà ước tính dựa trên hình học mô tả kém chính xác hơn. Vì vậy, khi lặp lại thí nghiệm, nên ghi tốc độ, hướng chuyển động và tình trạng của bộ truyền. Robot có thể đến đúng tư thế khi đã ổn định mà vẫn đi qua một tư thế làm cọ xước giấy trên đường tới đó.
Đây cũng là điểm cho thấy vai trò của phần cứng đối với robot AI. Chính sách tác vụ có thể yêu cầu một góc cổ tay hoặc vị trí dụng cụ, còn bộ điều khiển cấp thấp phải chuyển yêu cầu đó thành chuyển động. Các tác giả LYNX-10 đã đánh giá cách dẫn cáp cơ khí, cơ chế bù dựa trên mô hình và một chuỗi thao tác phối hợp. Nếu đánh giá một chính sách học được, còn phải kiểm tra cách robot chọn hoặc điều chỉnh chuỗi thao tác khi vật thể hoặc vị trí của vật thay đổi. Chuyển động khớp và tiếp xúc đều định hình các đầu vào mà chính sách như vậy phải xử lý. Bài báo trên Scientific Reports · Modern Robotics về chuyển động khớp và lực tại dụng cụ
Các ngón tay, cổ tay và cánh tay đảm nhận từng phần của thao tác lật trang
Bản thảo được chấp nhận cho thấy trọn một chu kỳ ở Hình 9. Ngón trỏ giữ yên trang trong khi ngón cái nhấc một góc giấy. Hai ngón sau đó kẹp vào mép giấy đã nhấc lên. Cánh tay và cổ tay phối hợp đưa giấy qua gáy sách. Cuối cùng, cơ cấu gắp đặt tờ giấy xuống, mở ra và trở về vị trí ban đầu. Nhờ chuyển động độc lập, mỗi ngón có thể đảm nhận vai trò đỡ giấy ở một bước khác nhau. Bản thảo được chấp nhận, Hình 9 và phần mô tả đi kèm
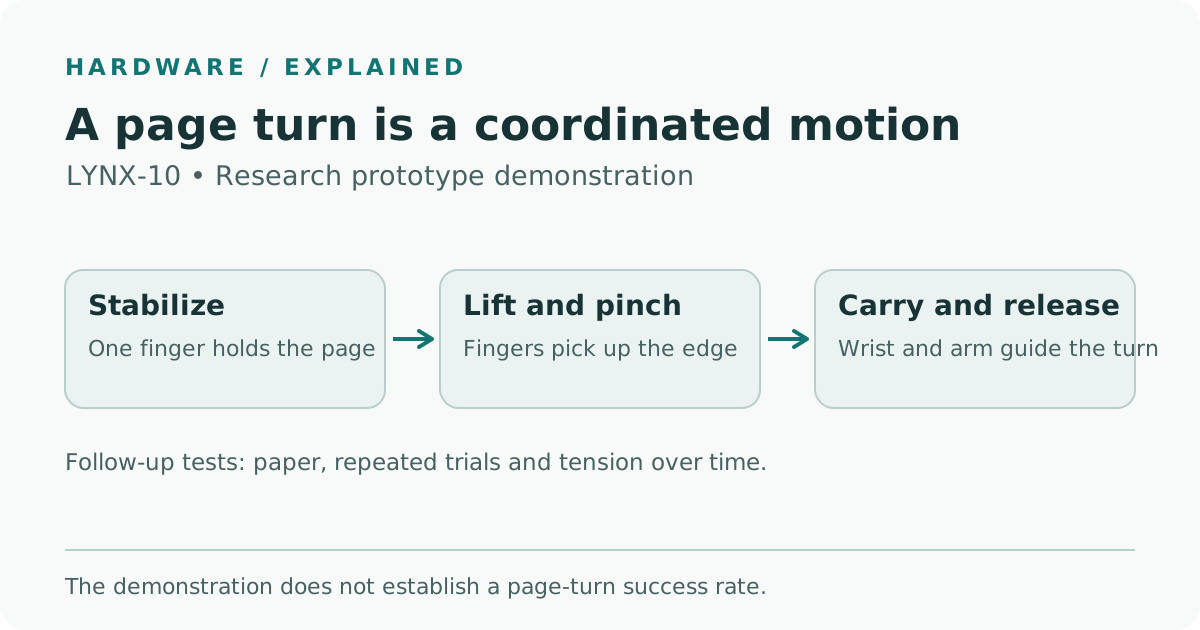
Sơ đồ do chúng tôi thực hiện, thể hiện vai trò của các ngón tay, cổ tay và cánh tay khi lật một trang. Bản thảo được chấp nhận có ảnh chụp màn trình diễn.
Khi cơ cấu gắp đã giữ được góc trang, bài toán chuyển sang một giai đoạn khác. Ban đầu, các đầu ngón phải tách đúng một tờ mà không kẹp cả xấp. Khi di chuyển, giấy uốn cong và phương tiếp tuyến với mép giấy tại điểm tiếp xúc thay đổi theo. Cổ tay có thể xoay theo sự thay đổi đó, còn cánh tay đưa điểm kẹp đi xa hơn. Cuối cùng, cơ cấu gắp mở ra để thả giấy, nhưng rút tay ở góc không phù hợp vẫn có thể kéo hoặc nhấc giấy lên.
Hãy để ý tờ giấy thay đổi thế nào giữa các khung hình. Robot có thể thực hiện chuyển động chính của cánh tay mà vẫn không hoàn thành tác vụ nếu kẹp nhầm hai trang hoặc tuột mép giấy trước khi sang đến phía bên kia. Ghi lại các kết quả ấy sẽ giúp nhóm xác định nên thay đổi động tác nhấc góc, đường đi của cơ cấu gắp hay thời điểm thả. Bài báo dùng một chu kỳ hoàn chỉnh để minh họa các chuyển động thao tác mà robot có thể thực hiện. Tính tỷ lệ lật thành công đúng một trang đòi hỏi một loạt lần thử với tiêu chí đạt rõ ràng.
Mức 0,4 mm thể hiện độ lặp lại tại ba vị trí thử nghiệm
Các tác giả báo cáo độ lặp lại vị trí của bộ công tác đầu cuối tốt hơn 0,4 mm khi tính riêng theo từng tọa độ đo ở mức ba độ lệch chuẩn tại ba vị trí thử nghiệm. Bộ công tác đầu cuối là dụng cụ ở đầu cánh tay. Độ lặp lại cho biết các vị trí robot quay lại nằm gần nhau đến mức nào. Robot có thể nhiều lần đến một điểm lệch khỏi mục tiêu dự định. Đo độ lệch đó sẽ trả lời một câu hỏi khác về độ chính xác định vị tuyệt đối. Bản thảo được chấp nhận, thí nghiệm độ lặp lại
Bài báo cũng cho biết trong thí nghiệm, cụm cơ cấu 6 kg mang được tải trọng tới 6 kg. Phạm vi chuyển động sử dụng được của khớp vai và khuỷu tay thu hẹp khi tải tăng. Trong thí nghiệm riêng, cơ cấu gắp tạo ra lực kẹp duy trì trung bình khoảng 30 N qua năm phép đo. Kết quả 30 N đặc trưng cho cơ cấu gắp trong phép thử đó, còn lực mà tờ giấy có thể chịu phụ thuộc vào vật liệu và cách tiếp xúc. Với giấy mỏng, còn cần biết cơ cấu gắp có thể điều chỉnh tiếp xúc nhẹ tới mức nào và có duy trì được độ kiểm soát đó qua nhiều chu kỳ hay không. Tóm tắt trên Scientific Reports và bản thảo được chấp nhận
| Kết quả được báo cáo | Đại lượng được đo | Có thể bổ sung gì khi đánh giá triển khai |
|---|---|---|
| Dưới 0,4 mm tại ba vị trí, tính riêng từng tọa độ ở mức 3σ | Độ phân tán các vị trí đầu công tác khi lặp lại trong cấu hình thử | Sai số tư thế tuyệt đối và sai số đường đi tại tải và tốc độ dự kiến |
| Tải trọng tới 6 kg với cụm cơ cấu 6 kg | Tải trọng xử lý được trong phạm vi chuyển động đã thử | Tầm với, tốc độ và chu kỳ làm việc ở tải đó trong bố trí dự kiến |
| Lực kẹp duy trì trung bình khoảng 30 N qua năm phép đo | Lực duy trì trong phép thử cơ cấu gắp | Khả năng kiểm soát lực thấp và ngưỡng trượt, hư hại trên vật liệu đích |
| Một chu kỳ lật trang được trình diễn | Sự phối hợp của các ngón tay, cổ tay và cánh tay với giấy mỏng | Tỷ lệ lật đúng một trang qua nhiều lần thử, thời gian chu kỳ, hư hại và khả năng phục hồi |
Nhóm nghiên cứu tiến hành các phép thử trên chính nguyên mẫu của họ. Trình bày rõ điều kiện đo giúp sử dụng bài báo dễ hơn khi thảo luận thiết kế. Nếu tác vụ là nâng vật nặng hơn trong tầm với ngắn, dữ liệu về tải và chuyển động là điểm xuất phát. Nếu tác vụ là lấy đúng một trang mà không để lại dấu, độ lặp lại, cách tiếp xúc và tỷ lệ thành công qua nhiều lần thử quan trọng hơn lực kẹp tối đa mà các ngón có thể duy trì.
Thử nghiệm tiếp theo có thể chỉ ra đoạn chuyển động cần cải thiện
Hãy hình dung một cơ quan lưu trữ muốn lật từng trang của một cuốn sách đóng gáy dưới máy ảnh cố định. Mục tiêu là lật gọn đúng một trang trong khi cuốn sách vẫn thẳng hàng cho lần chụp kế tiếp. Một nếp gấp nhỏ ở mép cũng đáng kể, còn việc lật nhầm hai trang cùng lúc có thể bỏ sót một phần tài liệu. Bài báo về LYNX-10 cung cấp một chuỗi thao tác để nhóm lưu trữ xem xét. Trước khi thử chuyển động đó trên tài liệu có giá trị, họ cần đánh giá vật liệu, giá đỡ sách và quy tắc xử lý của chính mình.
Phòng thí nghiệm bao bì có thể làm phép thử tương tự với các tờ ngăn cách mỏng. Nhóm này có thể ít quan tâm đến việc giữ sách thẳng hàng và chú trọng hơn vào khả năng tiếp tục trong khoảng thời gian dự đoán được sau một lần gắp hụt. Độ cứng của các tờ có thể khác nhau, hoặc chúng có thể dính vào nhau. Một phép thử hữu ích sẽ đếm riêng số lần gắp hai tờ, số lần làm rơi và số lần làm hỏng bề mặt. Các trường hợp ấy có thể cần cách sửa đồ gá hoặc cơ cấu gắp khác nhau, ngay cả khi một chỉ số tổng hợp xếp tất cả vào nhóm gắp thất bại.
- Chọn vật liệu và định nghĩa tiêu chí đạt. Bắt đầu bằng vật liệu có thể thay thế và phân nhóm mẫu theo độ dày, độ hoàn thiện bề mặt và độ cứng. Với trang sách, một lần thử đạt khi đúng một tờ nằm ở phía dự kiến và cuốn sách vẫn ở trong dung sai vị trí đã thống nhất. Chụp ảnh sau khi thả giấy để có thể kiểm tra kết quả sau đó.
- Đo trước khi chạm vào vật liệu. Cho cánh tay thực hiện các chuyển động khuỷu tay và cổ tay liên quan trong bố trí phòng thí nghiệm có che chắn. Ghi tư thế đặt và tư thế đo dọc theo đường đi, nhất là lúc tiếp cận, gắp và thả. Lặp lại với cùng tải trọng và tốc độ đã được duyệt để so sánh sự thay đổi độ nghiêng hoặc độ xoay ngang giữa các lần thử.
- Mỗi lần chỉ thay đổi một điều kiện. Giữ nguyên đồ gá, vị trí tờ giấy và chuỗi chuyển động khi so sánh các bộ điều khiển hoặc cấu hình phần cứng. Sau đó thay đổi vị trí ban đầu hoặc loại giấy để thấy kết quả nào phụ thuộc vào bố trí thử. Nếu thiết bị cho phép, lặp lại cách tiếp cận từ cả hai hướng để nhóm có thể phát hiện sai số phụ thuộc hướng.
- Ghi kết quả theo nhóm cùng với thời gian chu kỳ. Đếm số lần chuyển đúng một tờ, gắp hai tờ, làm rơi, gây hư hại nhìn thấy được và phải can thiệp. Ghi thời điểm lần gắp bắt đầu thất bại và robot có phục hồi được hay không. Kèm tổng số lần thử khi đưa ra tỷ lệ phần trăm để người đọc đánh giá một đợt thử ban đầu hay một đợt chạy dài theo đúng quy mô.
- Lặp lại sau khi sử dụng và bảo trì. So sánh dữ liệu ở các mốc số chu kỳ đã thống nhất và sau khi kiểm tra hoặc bảo dưỡng bộ truyền. Kiểm tra lại đúng các tư thế và mẫu đã dùng trước khi điều chỉnh hiệu chuẩn. Xem đường đi dụng cụ và kết quả với tờ giấy thay đổi thế nào cùng với mức thay đổi lực căng hoặc hao mòn ghi nhận khi bảo trì.
Khi đường đi của đầu công tác được cải thiện, hãy kiểm tra lại thao tác chuyển tờ giấy. Một hiệu chỉnh có thể làm giảm xoay cổ tay ngoài ý muốn trong khi tờ giấy vẫn mắc vào đồ gá. Ngược lại, đổi cách cố định cuốn sách có thể giúp lật trang tốt hơn dù các thông số cánh tay giữ nguyên. Ghi đồng thời đường đi và kết quả trên tờ giấy giúp xác định cải thiện đến từ đồ gá, cơ cấu gắp hay bộ điều khiển.
Nhìn kỹ một trang sách vừa được lật sẽ thấy có bao nhiêu bộ phận phải phối hợp để nó nằm phẳng. LYNX-10 đem lại cho các nhà nghiên cứu một ví dụ vật lý về sự phối hợp ấy, kèm các phép đo ở cổ tay, đầu công tác và cơ cấu gắp. Trong thí nghiệm tiếp theo, tôi sẽ đánh dấu thời điểm tờ giấy nhấc lên và thời điểm nó nằm yên. Chuyển động giữa hai mốc đó là nơi để kiểm chứng giá trị của những thay đổi ở đường cáp hoặc bộ điều khiển.
Nguồn
- Zhu và cộng sự, Scientific Reports, bài báo được chấp nhận đăng lần đầu ngày 13 tháng 11 năm 2026
- PDF bản thảo được chấp nhận của nhà xuất bản, gồm các thí nghiệm và ảnh ở Hình 9
- Giấy phép Creative Commons Ghi công–Phi thương mại–Không phái sinh 4.0 được nêu trong bài báo
- Lynch và Park, Modern Robotics, động học vận tốc và tĩnh học
- Lynch và Park, Modern Robotics, động lực học cánh tay robot
Để lưu video thử nghiệm, ghi chú quan sát và các quyết định thiết kế cùng nhau trong một hồ sơ có thể tìm kiếm, hãy tạo tài khoản Telli.sh.