ข้อมือขับด้วยสายเคเบิลของ LYNX-10 พลิกหน้าหนังสือได้อย่างไร
หุ่นยนต์วิจัย 10 องศาอิสระพลิกหน้าหนังสือด้วยการประสานสองนิ้ว ข้อมือ และแขน การทดลองนี้เผยให้เห็นบทบาทของแนวเดินสาย ความแม่นยำ และความน่าเชื่อถือในการหยิบจับ
หนังสือที่กางอยู่ทำให้หุ่นยนต์ต้องทำสองอย่างในจุดเดียวกัน นิ้วหนึ่งต้องประคองหน้ากระดาษให้อยู่นิ่ง ขณะที่อีกนิ้วยกมุมกระดาษขึ้นมาเพียงแผ่นเดียว เมื่อแผ่นกระดาษแยกออกจากกองแล้ว ตัวจับต้องพาข้ามสันหนังสือโดยไม่ลากหนังสือให้ขยับตาม ในการสาธิตของทีมวิจัย แขน LYNX-10 ทำได้ครบทุกขั้นด้วยมอเตอร์ที่ติดตั้งใกล้ฐานขึ้นและใช้สายเคเบิลถ่ายทอดการเคลื่อนไหวไปยังข้อมือและตัวจับ
เมื่อวันที่ 13 พฤศจิกายน 2026 วารสาร Scientific Reports เผยแพร่บทความ LYNX-10 ฉบับที่ผ่านการประเมินโดยผู้ทรงคุณวุฒิและได้รับการตอบรับแล้ว ก่อนเผยแพร่ฉบับบรรณาธิการขั้นสุดท้าย ทีมจากมหาวิทยาลัยเทคโนโลยีนันยางและ Procter & Gamble สร้างต้นแบบที่มีแขนหกองศาอิสระและตัวจับสี่องศาอิสระ การทดลองเผยให้เห็นปัญหาเชิงกลข้อหนึ่ง เมื่อข้อต่อหนึ่งขยับ ความยาวแนวเดินของสายที่ควบคุมข้อต่ออื่นอาจเปลี่ยนตาม เมื่อปลายนิ้วแตะขอบหน้า การขยับของข้อมือที่เกิดขึ้นอาจทำให้ปลายนิ้วที่วางไว้พอดีคลาดจากตำแหน่ง บทความและประวัติการเผยแพร่ใน Scientific Reports
บทความรายงานการสาธิตพลิกหน้าควบคู่กับการวัดความสามารถในการกลับมาที่ตำแหน่งเดิม ความสามารถในการรับน้ำหนัก และแรงหนีบ การวัดแต่ละอย่างตอบคนละคำถาม เราใช้การพลิกหน้าดูได้ว่าการออกแบบทางกลช่วยให้ทำอะไรได้บ้าง แล้วค่อยถามว่าทีมจะต้องมีหลักฐานอะไรเพิ่มก่อนวางใจให้กลไกแบบเดียวกันจัดการวัสดุบอบบางตลอดทั้งวัน
ตำแหน่งมอเตอร์เปลี่ยนมวลที่ข้อมือต้องพาเคลื่อนที่
มอเตอร์ที่ติดใกล้ตัวจับจะเคลื่อนตามตัวจับเมื่อแขนเหวี่ยง หากย้ายตัวขับมาใกล้ฐานและเดินสายไปยังข้อต่อ มวลของตัวขับก็อยู่ห่างจากปลายแขนได้มากขึ้น ระยะนี้สำคัญเพราะมวลที่อยู่ไกลจากแกนหมุนส่งผลต่อความเฉื่อยที่ข้อต่อหมุนต้องเอาชนะมากกว่า ประโยชน์จริงขึ้นอยู่กับชุดชิ้นส่วนที่เคลื่อนที่ ท่าของชุดนั้น งานที่ทำ และระบบส่งกำลังที่ใช้แทนมอเตอร์ตรงข้อต่อ พลศาสตร์ใน Modern Robotics บทที่ 8
LYNX-10 ใช้ชุดยกแนวดิ่งและชุดจัดตำแหน่งแบบ SCARA ร่วมกับข้อมือที่หมุนได้สามแกน SCARA เป็นโครงสร้างแขนกลที่พบทั่วไป ใช้ข้อต่อหมุนจัดตำแหน่งเครื่องมือในระนาบหนึ่ง ในต้นแบบนี้ ชุดยกปรับความสูง ชุดจัดตำแหน่งพาข้อมือไปเหนือจุดทำงาน ส่วนข้อมือกำหนดทิศทางนิ้วก่อนสัมผัส ตัวจับสี่องศาอิสระทำให้นิ้วหัวแม่มือและนิ้วชี้เคลื่อนได้แยกกัน นิ้วหนึ่งจึงประคองกระดาษขณะที่อีกนิ้วขยับกระดาษได้ บทความฉบับตอบรับ ส่วนการออกแบบกลไกและการสาธิตการหยิบจับ
ลองดูว่าการแบ่งหน้าที่แบบนี้ส่งผลอย่างไรที่มุมหน้า แขนต้องพาข้อมือไปเหนือขอบกระดาษที่อาจงอขึ้นอยู่ก่อนแล้ว ข้อมือต้องจัดปลายนิ้วให้สัมผัสครั้งแรกเบาพอที่กระดาษจะอยู่ที่เดิม หลังจากนั้นนิ้วทั้งสองต้องมีพื้นที่ปรับตำแหน่งเทียบกันขณะยังจับขอบเดิมอยู่ การลดมวลที่เคลื่อนตามข้อมือจึงน่าสนใจสำหรับงานที่ต้องประสานหลายส่วนแบบนี้ บทความมีหลักฐานแยกกันเรื่องการจัดตำแหน่งและการรับน้ำหนักของต้นแบบ หากจะวัดว่าทำงานเร็วขึ้นหรือประหยัดพลังงานเท่าไร ต้องทดลองเปรียบเทียบกับข้อมือที่หนักกว่าโดยควบคุมเงื่อนไข
เมื่อข้อศอกขยับ ความยาวแนวเดินสายของข้อมืออาจเปลี่ยนตาม
ลองนึกถึงสายเคเบิลที่พาดผ่านบานพับ ถ้าสายอ้อมด้านนอกของรอยพับ แนวเดินสายอาจยาวขึ้นเมื่อพับบานพับ การเดินสายให้ใกล้แกนหมุนขึ้นช่วยจำกัดการเปลี่ยนแปลงได้ ในหุ่นยนต์ สายเคเบิลยังทอดต่อไปถึงข้อต่ออีกตัว การเปลี่ยนแนวเดินเพียงเล็กน้อยที่ข้อต่อก่อนหน้าจึงอาจทำให้ข้อมือขยับ แม้มุมข้อมือที่สั่งไว้จะคงเดิม วิศวกรเรียกปฏิสัมพันธ์นี้ว่าการควบคู่กันของการเคลื่อนไหว
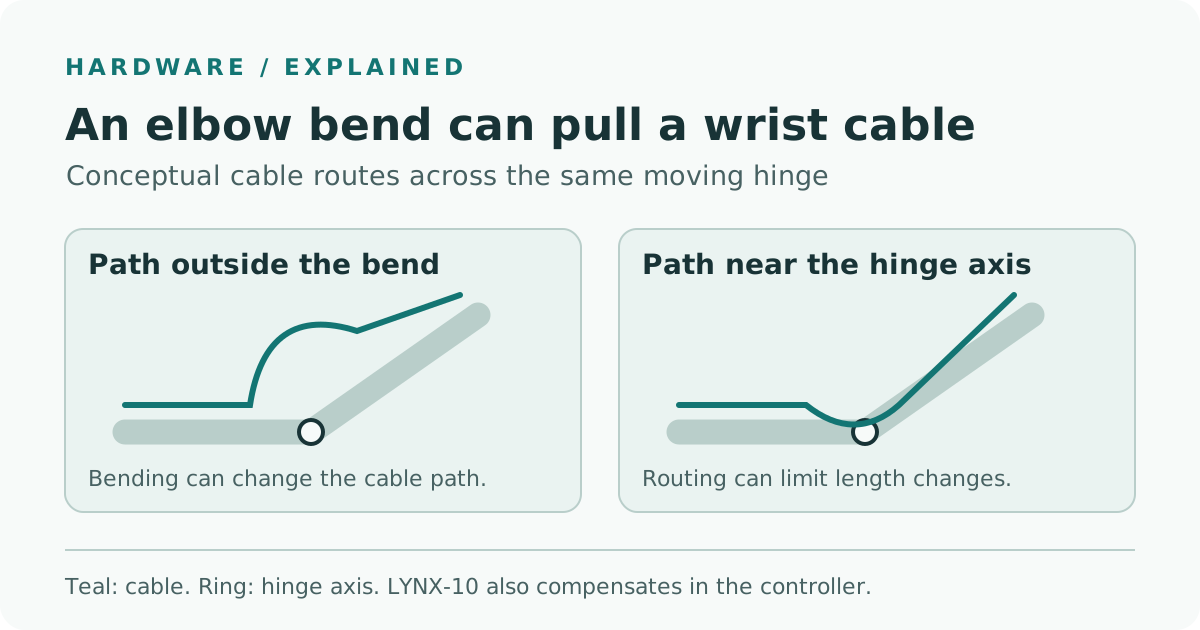
แผนภาพที่เราจัดทำขึ้นเพื่ออธิบายแนวเดินสายและผลจากการควบคู่กันที่ข้อต่อก่อนหน้า แนวสายที่มีป้ายกำกับแสดงหลักการนี้
ทีม LYNX-10 ลดการควบคู่กันที่สองจุด กลไกจัดแนวสายตรงข้อศอกช่วยลดผลกระทบด้วยการออกแบบทางกล จากนั้นตัวควบคุมใช้แบบจำลองเรขาคณิตประเมินความยาวที่ยังเปลี่ยนอยู่เมื่อข้อต่อขยับและปรับคำสั่งให้สอดคล้องกัน ผู้วิจัยรายงานว่าการชดเชยช่วยลดการหันข้อมือซ้ายขวาโดยไม่ตั้งใจได้มากเมื่อข้อศอกหมุน และยังลดการกระดกข้อมือโดยไม่ตั้งใจเมื่อข้อศอกหมุนพร้อมกับการหันข้อมือ ในที่นี้ yaw คือการหันซ้ายขวา ส่วน pitch คือการกระดกขึ้นหรือลง บทความฉบับตอบรับ ส่วนกลไกการควบคู่และการทดลอง
ผู้วิจัยอธิบายว่าการชดเชยนี้ตั้งอยู่บนสมมติฐานกึ่งสถิต แบบจำลองคำนวณว่าความยาวของสายในแต่ละช่วงเปลี่ยนอย่างไรตามตำแหน่งข้อต่อเพื่อใช้แก้คำสั่ง การเคลื่อนที่เร็วขึ้น การเปลี่ยนแรงดึงตั้งต้นของสาย หรือการใช้โหลดต่างกัน อาจทำให้เกิดพฤติกรรมที่การประมาณจากเรขาคณิตอธิบายได้ไม่ดีนัก เมื่อทำการทดลองซ้ำจึงควรบันทึกความเร็ว ทิศทางการเคลื่อนที่ และสภาพระบบส่งกำลัง หุ่นยนต์อาจหยุดในท่าที่ถูกต้องแม้ระหว่างทางจะผ่านท่าที่ทำให้ครูดกระดาษ
จุดนี้ยังแสดงว่าฮาร์ดแวร์สำคัญต่อหุ่นยนต์ AI อย่างไร นโยบายระดับงานอาจกำหนดมุมข้อมือหรือตำแหน่งเครื่องมือ ส่วนตัวควบคุมระดับล่างต้องแปลงคำขอนั้นเป็นการเคลื่อนไหว ผู้วิจัย LYNX-10 ประเมินการจัดแนวสายเชิงกล การชดเชยด้วยแบบจำลอง และลำดับการหยิบจับที่ต้องประสานหลายส่วน หากจะประเมินนโยบายที่หุ่นยนต์เรียนรู้มา ยังต้องทดสอบว่าหุ่นยนต์เลือกหรือปรับลำดับอย่างไรเมื่อเปลี่ยนวัตถุหรือตำแหน่งวัตถุ การเคลื่อนที่ของข้อต่อและการสัมผัสต่างส่งผลต่อข้อมูลที่นโยบายเช่นนั้นต้องใช้ บทความใน Scientific Reports · Modern Robotics ว่าด้วยการเคลื่อนที่ของข้อต่อและแรงที่เครื่องมือ
นิ้ว ข้อมือ และแขนแบ่งหน้าที่กันพลิกหน้า
รูปที่ 9 ในบทความฉบับตอบรับแสดงการทำงานหนึ่งรอบเต็ม นิ้วชี้ประคองหน้าให้อยู่นิ่งขณะที่นิ้วหัวแม่มือยกมุมกระดาษ นิ้วทั้งสองจึงหนีบขอบที่ยกขึ้นมา แขนและข้อมือทำงานประสานกันเพื่อพากระดาษข้ามสันหนังสือ จากนั้นตัวจับวางแผ่นกระดาษ ปล่อย และกลับไปจุดเริ่มต้น การเคลื่อนที่แยกกันทำให้ตัวจับเปลี่ยนได้ว่านิ้วไหนจะประคองกระดาษในแต่ละขั้น บทความฉบับตอบรับ รูปที่ 9 และคำอธิบายประกอบ
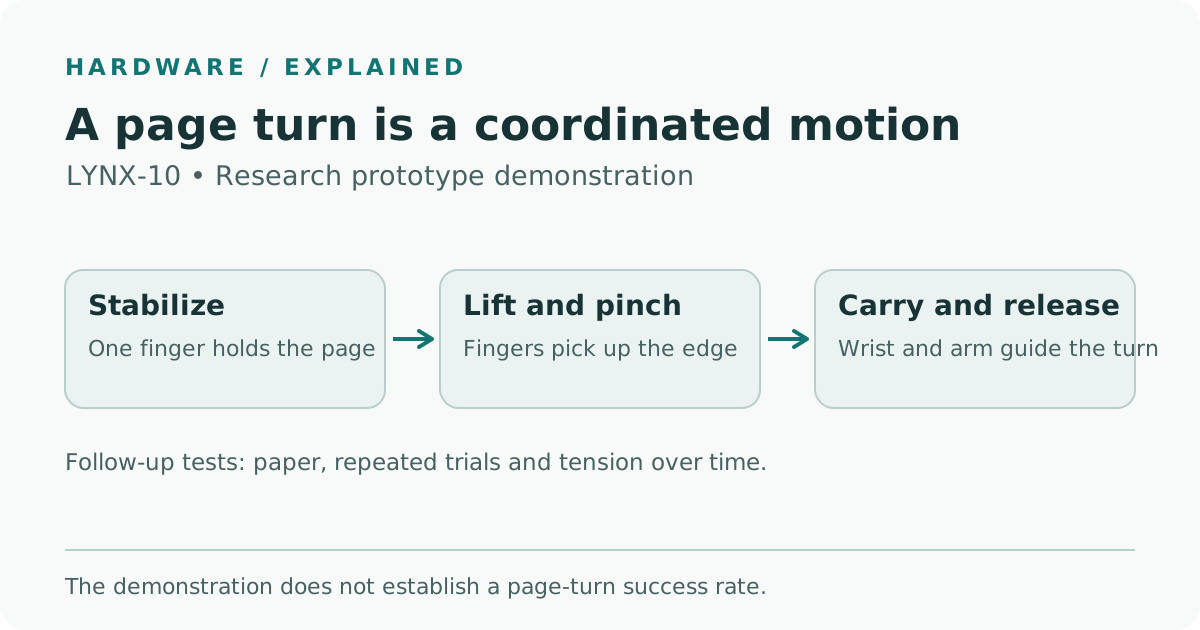
แผนภาพที่เราจัดทำขึ้นแสดงหน้าที่ของนิ้ว ข้อมือ และแขนในการพลิกหนึ่งหน้า บทความฉบับตอบรับมีภาพถ่ายจากการสาธิต
โจทย์เปลี่ยนไปเมื่อตัวจับหนีบมุมกระดาษได้แล้ว ตอนแรกปลายนิ้วต้องแยกกระดาษหนึ่งแผ่นออกจากกองโดยไม่หนีบทั้งปึก ระหว่างย้าย กระดาษจะโค้งและแนวสัมผัสตามขอบตรงจุดที่หนีบจะเปลี่ยนตามการเคลื่อนไหว ข้อมือปรับทิศตามได้ขณะที่แขนช่วยให้เอื้อมไปได้ไกลขึ้น เมื่อจบรอบ ตัวจับจะอ้าเพื่อปล่อยกระดาษ แต่ถ้าถอนแขนผิดมุมก็ยังอาจลากหรือยกกระดาษขึ้นได้
ลองดูว่ากระดาษเป็นอย่างไรระหว่างแต่ละภาพ แขนอาจขยับตามท่าหลักครบแต่ยังทำงานไม่สำเร็จหากหนีบติดมาสองหน้าหรือขอบหลุดก่อนถึงอีกฝั่ง การบันทึกผลเหล่านี้จะบอกทีมว่าควรเปลี่ยนท่ายกมุม แนวการเคลื่อนที่ของตัวจับ หรือจังหวะปล่อย บทความใช้การทำงานครบหนึ่งรอบเพื่อแสดงท่าที่กลไกทำได้ หากต้องการวัดอัตราความสำเร็จในการพลิกเพียงหน้าเดียว จะต้องทดลองหลายครั้งและมีเกณฑ์ผ่านชัดเจน
ค่า 0.4 มม. วัดความสามารถในการกลับมาที่ตำแหน่งเดิมในสามจุดทดสอบ
ผู้วิจัยรายงานว่าการกลับมาที่ตำแหน่งเดิมของอุปกรณ์ปลายแขนมีความคลาดกระจายน้อยกว่า 0.4 มม. เมื่อคำนวณแยกทีละพิกัดที่วัด ด้วยสามส่วนเบี่ยงเบนมาตรฐาน ณ สามตำแหน่งทดสอบ อุปกรณ์ปลายแขนคือเครื่องมือที่ติดอยู่ตรงปลายแขน ค่าการทำซ้ำตำแหน่งบอกว่าจุดที่กลับไปในแต่ละครั้งอยู่ใกล้กันเพียงใด หุ่นยนต์อาจกลับไปจุดเดิมซ้ำ ๆ แต่จุดนั้นเหลื่อมจากเป้าหมาย การวัดระยะที่เหลื่อมจะตอบอีกคำถามเรื่องความแม่นยำของตำแหน่งสัมบูรณ์ บทความฉบับตอบรับ การทดลองการทำซ้ำตำแหน่ง
บทความยังรายงานว่าชุดกลไกหนัก 6 กก. รับน้ำหนักบรรทุกได้สูงสุด 6 กก. ในการทดลอง เมื่อเพิ่มโหลด ช่วงการเคลื่อนไหวที่ใช้งานได้ของไหล่และข้อศอกจะแคบลง ในการทดสอบอีกชุด ตัวจับออกแรงหนีบคงไว้ได้เฉลี่ยราว 30 นิวตันจากการวัดห้าครั้ง ผล 30 นิวตันบอกลักษณะของตัวจับภายใต้การทดสอบนั้น ส่วนแรงที่กระดาษรับได้ขึ้นอยู่กับวัสดุและลักษณะการสัมผัส หากต้องหยิบกระดาษบาง ยังต้องรู้ว่าตัวจับควบคุมแรงสัมผัสที่เบากว่านั้นได้ละเอียดแค่ไหน และรักษาการควบคุมได้ผ่านหลายรอบหรือไม่ บทคัดย่อและบทความฉบับตอบรับใน Scientific Reports
| ผลที่รายงาน | สิ่งที่วัด | สิ่งที่อาจวัดเพิ่มก่อนนำไปใช้ |
|---|---|---|
| ต่ำกว่า 0.4 มม. ในสามตำแหน่ง คิดทีละพิกัดที่ 3σ | การกระจายของตำแหน่งปลายแขนเมื่อกลับมาซ้ำในชุดทดลอง | ความคลาดเคลื่อนของท่าสัมบูรณ์และเส้นทางภายใต้โหลดและความเร็วที่ตั้งใจใช้ |
| น้ำหนักบรรทุกสูงสุด 6 กก. ด้วยชุดกลไกหนัก 6 กก. | น้ำหนักที่กลไกรับได้ภายในช่วงการเคลื่อนไหวที่ทดสอบ | ระยะเอื้อม ความเร็ว และรอบการทำงานที่โหลดดังกล่าวในการจัดวางจริง |
| แรงหนีบที่คงไว้ได้เฉลี่ยราว 30 นิวตันจากการวัดห้าครั้ง | แรงที่คงไว้ได้ในการทดสอบตัวจับ | การควบคุมแรงต่ำและขีดจำกัดการลื่นไถลและความเสียหายของวัสดุเป้าหมาย |
| การสาธิตพลิกหน้าหนึ่งรอบ | การประสานงานระหว่างนิ้ว ข้อมือ และแขนบนกระดาษบาง | อัตราความสำเร็จในการพลิกหน้าเดียวเมื่อทำซ้ำ เวลาต่อรอบ ความเสียหาย และการกู้คืนเมื่อผิดพลาด |
ทีมวิจัยทดลองกับต้นแบบของตน การแสดงเงื่อนไขการวัดชัดเจนช่วยให้ใช้บทความประกอบการหารือเรื่องการออกแบบได้ง่ายขึ้น ถ้างานคือการยกของหนักขึ้นในระยะเอื้อมสั้น ข้อมูลน้ำหนักและการเคลื่อนไหวเป็นจุดเริ่มต้นได้ ถ้างานคือการหยิบกระดาษเพียงหน้าเดียวโดยไม่ทิ้งรอย การทำซ้ำตำแหน่ง ลักษณะการสัมผัส และความสำเร็จจากการลองหลายครั้งสำคัญกว่าแรงหนีบสูงสุดที่ตัวจับรักษาไว้ได้
การทดลองถัดไปจะชี้ว่าควรแก้การเคลื่อนไหวช่วงไหน
ลองนึกถึงหอจดหมายเหตุที่ต้องการพลิกหนังสือเข้าเล่มทีละหน้าใต้กล้องที่ติดตั้งอยู่กับที่ เป้าหมายคือส่งกระดาษข้ามไปทีละแผ่นอย่างเรียบร้อยและให้หนังสือยังตรงตำแหน่งเพื่อถ่ายภาพถัดไป รอยพับเล็กตรงขอบก็อาจสำคัญ ส่วนการพลิกติดกันสองหน้าอาจทำให้บันทึกขาดหาย บทความ LYNX-10 ให้ลำดับการเคลื่อนไหวแก่ทีมสำหรับศึกษา ก่อนทดลองกับเอกสารที่มีค่า ทีมยังต้องประเมินวัสดุ ที่รองหนังสือ และข้อกำหนดการจัดการเอกสารของตน
ห้องปฏิบัติการบรรจุภัณฑ์อาจทดสอบแบบเดียวกันกับแผ่นกั้นบาง ๆ ทีมนี้อาจให้ความสำคัญกับการรักษาแนวหนังสือน้อยลง และสนใจว่าระบบจะกลับมาเริ่มใหม่ได้ในเวลาที่คาดการณ์ได้หรือไม่หลังหยิบไม่ขึ้น แผ่นกั้นแต่ละแผ่นอาจแข็งไม่เท่ากันหรือเกาะติดกัน การทดลองที่ใช้ประโยชน์ได้ควรแยกจำนวนครั้งที่หยิบติดสองแผ่น ทำแผ่นหล่น และทำพื้นผิวเสียหาย กรณีเหล่านี้อาจต้องแก้อุปกรณ์ยึดจับหรือตัวจับต่างกัน แม้ตัวชี้วัดรวมจะนับทั้งหมดเป็นการหยิบที่ล้มเหลว
- เลือกวัสดุและกำหนดเกณฑ์ผ่าน เริ่มจากวัสดุที่เปลี่ยนทดแทนได้ แล้วจัดกลุ่มตัวอย่างตามความหนา ลักษณะพื้นผิว และความแข็ง สำหรับหน้าหนังสือ ให้นับว่าผ่านเมื่อกระดาษเพียงหนึ่งแผ่นไปอยู่ฝั่งที่ต้องการและหนังสือยังอยู่ในช่วงความคลาดเคลื่อนตำแหน่งที่ตกลงกัน ถ่ายรูปหลังปล่อยเพื่อให้ตรวจผลย้อนหลังได้
- วัดก่อนสัมผัสวัสดุ ให้แขนทำท่าข้อศอกและข้อมือที่เกี่ยวข้องในชุดทดลองที่มีการป้องกัน บันทึกท่าที่สั่งและท่าที่วัดได้ตลอดเส้นทาง โดยเฉพาะช่วงเข้าหา หยิบ และปล่อย ทำซ้ำด้วยน้ำหนักบรรทุกและความเร็วที่อนุมัติเท่าเดิมเพื่อเปรียบเทียบการเปลี่ยนแปลงของมุมกระดกหรือมุมหันระหว่างการทดลอง
- เปลี่ยนเงื่อนไขทีละอย่าง ใช้อุปกรณ์ยึดจับ ตำแหน่งกระดาษ และลำดับการเคลื่อนไหวเดิมเมื่อเปรียบเทียบการควบคุมหรือฮาร์ดแวร์ จากนั้นเปลี่ยนตำแหน่งเริ่มต้นหรือชนิดกระดาษเพื่อดูว่าผลใดขึ้นอยู่กับการจัดวาง ทดลองเข้าหาซ้ำจากทั้งสองทิศหากอุปกรณ์รองรับ เพื่อให้ทีมตรวจความคลาดเคลื่อนที่ขึ้นอยู่กับทิศทางได้
- แยกบันทึกผลตามประเภทพร้อมเวลาต่อรอบ นับการย้ายแผ่นเดียวที่ทำสำเร็จ การหยิบสองแผ่น การทำหล่น ความเสียหายที่มองเห็นได้ และการแทรกแซง บันทึกว่าการหยิบเริ่มล้มเหลวเมื่อไรและเครื่องกู้การทำงานกลับมาได้หรือไม่ ระบุจำนวนครั้งที่ทดลองคู่กับเปอร์เซ็นต์ด้วย ผู้อ่านจะได้เห็นขนาดที่แท้จริงของการทดลองเบื้องต้นหรือการทดสอบที่นานขึ้น
- ทดสอบซ้ำหลังใช้งานและบำรุงรักษา เปรียบเทียบบันทึกเมื่อถึงจำนวนรอบที่ตกลงกัน รวมทั้งหลังตรวจหรือซ่อมบำรุงระบบส่งกำลัง ตรวจซ้ำด้วยท่าและตัวอย่างเดิมก่อนปรับการสอบเทียบ ตรวจดูการเปลี่ยนแปลงของเส้นทางเครื่องมือและผลต่อกระดาษควบคู่กับแรงตึงหรือร่องรอยการสึกที่พบระหว่างบำรุงรักษา
เมื่อข้อมูลบ่งชี้ว่าเส้นทางของปลายแขนดีขึ้น ให้ย้อนกลับไปตรวจการย้ายกระดาษด้วย การปรับอย่างหนึ่งอาจลดการหมุนข้อมือที่ไม่ตั้งใจได้แต่กระดาษยังติดอุปกรณ์ยึดจับ ในทางกลับกัน การเปลี่ยนวิธียึดหนังสืออาจทำให้พลิกได้ดีขึ้นทั้งที่ตั้งค่าแขนเหมือนเดิม การบันทึกทั้งเส้นทางและผลกับกระดาษช่วยระบุได้ว่าสิ่งที่ดีขึ้นมาจากอุปกรณ์ยึดจับ ตัวจับ หรือระบบควบคุม
การมองหน้าที่เพิ่งพลิกให้ละเอียดทำให้เห็นว่ากลไกกี่ส่วนต้องทำงานสอดคล้องกันก่อนกระดาษจะแนบเรียบ LYNX-10 เป็นตัวอย่างที่จับต้องได้ของการประสานงานดังกล่าว พร้อมค่าที่วัดจากข้อมือ ปลายแขน และตัวจับ ในการทดลองครั้งต่อไป ผมจะทำเครื่องหมายจังหวะที่กระดาษยกตัวขึ้นและจังหวะที่วางลงนิ่ง การเคลื่อนไหวระหว่างสองจุดนี้จะบอกว่าการปรับแนวสายหรือการควบคุมช่วยได้จริงเพียงใด
แหล่งอ้างอิง
- Zhu และคณะ, Scientific Reports, บทความฉบับตอบรับเผยแพร่ครั้งแรก 13 พฤศจิกายน 2026
- ไฟล์ PDF บทความฉบับตอบรับจากผู้เผยแพร่ รวมการทดลองและภาพถ่ายในรูปที่ 9
- สัญญาอนุญาต Creative Commons แสดงที่มา–ไม่ใช้เพื่อการค้า–ไม่ดัดแปลง 4.0 ที่ระบุในบทความ
- Lynch และ Park, Modern Robotics, จลนศาสตร์ความเร็วและสถิตศาสตร์
- Lynch และ Park, Modern Robotics, พลศาสตร์ของแขนกล
หากต้องการเก็บวิดีโอทดลอง บันทึกการสังเกต และข้อสรุปด้านการออกแบบไว้ในบันทึกที่ค้นหาได้ สร้างบัญชี Telli.sh