Bagaimana LYNX-10 menyelak halaman dengan pergelangan tangan yang digerakkan kabel?
Robot penyelidikan dengan 10 darjah kebebasan menyelak satu halaman melalui koordinasi dua jari, pergelangan tangan dan lengan. Eksperimen ini menerangkan kesan laluan kabel, ketepatan dan kebolehpercayaan cengkaman.
Buku yang terbuka memberi robot dua tugas di tempat yang sama. Satu jari mesti menahan halaman di tempatnya, sementara satu lagi mengangkat satu penjuru. Apabila helaian terangkat, pencengkam mesti membawanya merentasi tulang belakang buku tanpa menarik buku bersama. Dalam demonstrasi penyelidikan, lengan LYNX-10 menyelesaikan turutan itu dengan motor yang diletakkan lebih dekat ke pangkal dan kabel yang menghantar gerakan ke pergelangan tangan dan pencengkam.
Pada 13 November 2026, Scientific Reports menerbitkan awal versi makalah LYNX-10 yang telah disemak rakan sebaya dan diterima, sementara versi suntingan muktamad belum terbit. Pasukan daripada Nanyang Technological University dan Procter & Gamble membina prototaip dengan lengan enam darjah kebebasan dan pencengkam empat darjah kebebasan. Eksperimen mereka memperlihatkan satu masalah mekanikal. Apabila satu sendi bergerak, ia boleh mengubah panjang laluan kabel yang mengawal sendi lain. Di tepi halaman, gerakan pergelangan tangan yang terhasil boleh mengganggu hujung jari walaupun jari itu sudah berada pada kedudukan yang baik. Artikel dan sejarah penerbitan Scientific Reports
Makalah melaporkan demonstrasi menyelak halaman bersama ukuran kebolehulangan kedudukan, kapasiti beban dan daya jepitan. Setiap ukuran menjawab soalan yang berlainan. Gunakan perbuatan menyelak halaman untuk melihat apa yang dapat dibuat dengan reka bentuk mekanikal itu. Kemudian tanyakan bukti apa yang diperlukan oleh suatu pasukan sebelum mempercayakan bahan halus kepadanya sepanjang hari.
Memindahkan motor mengubah beban yang dibawa pergelangan tangan
Motor yang dipasang berhampiran pencengkam ikut bergerak apabila lengan berayun. Jika penggerak diletakkan lebih dekat ke pangkal dan kabel disambungkan ke sendi, lebih banyak jisim penggerak dapat kekal jauh daripada hujung lengan. Jarak itu penting kerana jisim yang berada lebih jauh dari paksi lebih banyak mempengaruhi inersia yang mesti diatasi oleh sendi berputar. Manfaat sebenar bergantung pada pemasangan yang digerakkan, posenya, tugas dan transmisi yang menggantikan motor di sendi tersebut. Dinamik dalam Modern Robotics, bab 8
LYNX-10 menggabungkan pemasangan pengangkat menegak dan peringkat penentududukan SCARA dengan pergelangan tangan yang berputar pada tiga paksi. SCARA ialah susun atur lengan lazim yang menggunakan sendi putar untuk menempatkan alat dalam satu satah. Pada prototaip ini, peringkat pengangkat melaras ketinggian, peringkat penentududukan membawa pergelangan tangan ke atas bahan dan pergelangan tangan pula menghalakan jari untuk membuat sentuhan. Empat darjah kebebasan pencengkam membolehkan ibu jari dan telunjuk bergerak secara berasingan supaya satu jari boleh menyokong helaian sementara satu lagi menggerakkannya. Manuskrip diterima, reka bentuk mekanisme dan demonstrasi manipulasi
Fikirkan bagaimana agihan itu mengubah kerja di penjuru halaman. Lengan mesti menempatkan pergelangan tangan di atas tepi kertas yang mungkin sudah melengkung ke atas. Pergelangan tangan perlu menghalakan hujung jari supaya sentuhan pertama cukup lembut dan halaman tidak berganjak. Jari kemudian perlu ruang untuk mengubah kedudukan relatif sambil memegang tepi yang sama. Pergelangan tangan yang lebih ringan menarik untuk kerja yang memerlukan koordinasi seperti ini. Makalah memberikan bukti berasingan bagi penempatan tepat dan pembebanan prototaip, tetapi perbandingan terkawal dengan pergelangan tangan yang lebih berat diperlukan untuk mengukur penjimatan tenaga atau perubahan kelajuan tugas.
Gerakan siku boleh mengubah panjang laluan kabel pergelangan tangan
Bayangkan kabel dilalukan merentasi engsel. Jika laluan itu mengelilingi bahagian luar selekoh, membengkokkan engsel boleh memanjangkan laluan kabel. Laluan yang kekal dekat dengan paksi putaran boleh mengehadkan perubahan itu. Pada robot, kabel terus menuju ke sendi seterusnya. Perubahan kecil pada bahagian awal laluan boleh menggerakkan pergelangan tangan walaupun sudut sasaran tidak berubah. Jurutera memanggil interaksi ini gandingan.
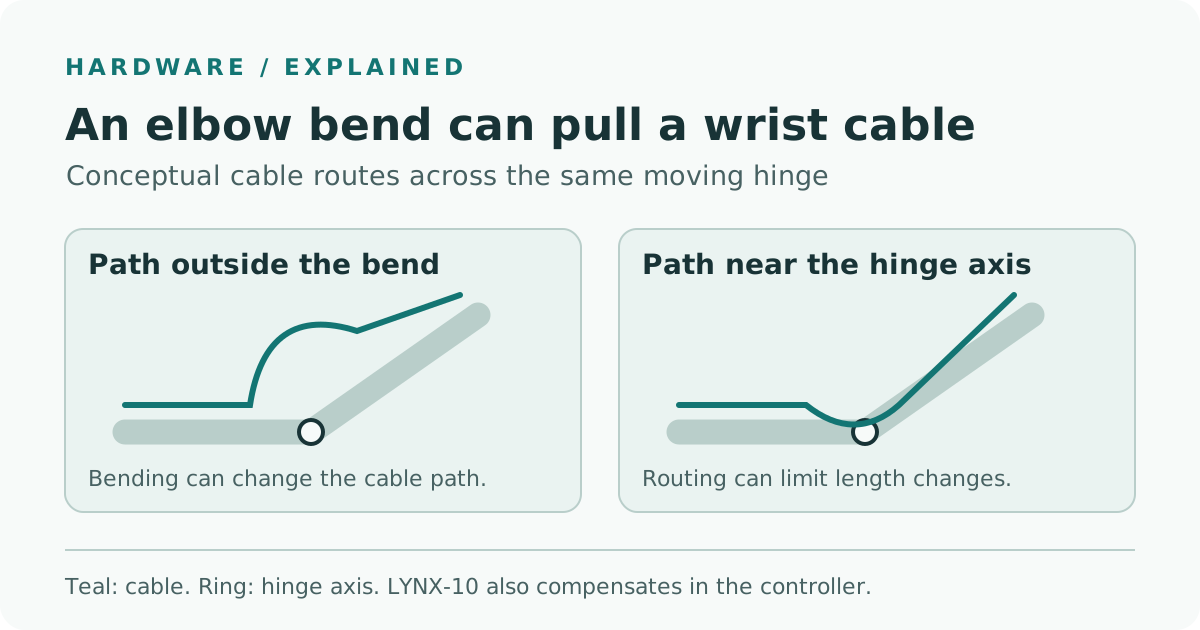
Rajah konsep asal tentang laluan kabel dan pengaruh sendi di bahagian awal laluan. Laluan berlabel menerangkan prinsipnya.
Pasukan LYNX-10 menangani gandingan pada dua peringkat. Mekanisme laluan di siku mengurangkan interaksi secara mekanikal. Seterusnya, pengawal menggunakan model geometri untuk menganggar baki perubahan panjang apabila sendi bergerak, lalu melaraskan arahan untuk mengimbangi kesannya. Penulis melaporkan bahawa pampasan mengurangkan putaran sisi pergelangan tangan yang tidak dikehendaki semasa siku berputar, dan mengurangkan kecondongan yang tidak dikehendaki semasa siku dan pergelangan tangan sama-sama berputar. Dalam konteks ini, yaw ialah putaran sisi ke sisi dan pitch ialah kecondongan ke atas atau ke bawah. Manuskrip diterima, mekanisme gandingan dan eksperimen
Penulis menghuraikan pampasan itu sebagai kuasistatik. Untuk pembetulan ini, model menghitung bagaimana perubahan kedudukan sendi mengagihkan semula panjang kabel. Gerakan yang lebih pantas, perubahan prategangan kabel atau beban berlainan boleh menimbulkan tingkah laku yang kurang tepat ditangkap oleh anggaran geometri. Oleh itu, kelajuan, arah gerakan dan keadaan transmisi wajar direkodkan apabila mengulang ujian. Robot yang mencapai pose betul setelah stabil masih boleh melalui pose yang menggeser kertas di pertengahan laluan.
Di sinilah perkakasan berperanan dalam robotik AI. Dasar tugas boleh meminta sudut pergelangan tangan atau kedudukan alat tertentu, lalu pengawal aras rendah robot perlu menukarkannya kepada gerakan. Penulis LYNX-10 menilai laluan mekanikal, pampasan berasaskan model dan turutan manipulasi yang diselaraskan. Untuk menilai dasar yang dipelajari, perlu juga diuji cara robot memilih atau menyesuaikan turutan apabila objek atau kedudukannya berubah. Gerakan sendi dan keadaan sentuhan kedua-duanya membentuk input yang perlu ditangani oleh dasar tersebut. Artikel Scientific Reports · Modern Robotics tentang gerakan sendi dan daya pada alat
Jari, pergelangan tangan dan lengan ada peranan masing-masing
Rajah 9 dalam manuskrip diterima menunjukkan satu kitaran lengkap. Jari telunjuk menahan halaman sementara ibu jari mengangkat penjuru. Kedua-dua jari menjepit tepi yang terangkat. Lengan dan pergelangan tangan kemudian membawa helaian merentasi buku. Pencengkam meletakkan helaian, membuka dan kembali ke kedudukan permulaan. Gerakan yang berasingan membolehkan bahagian yang menyokong kertas bertukar pada setiap langkah. Manuskrip diterima, Rajah 9 dan keterangannya
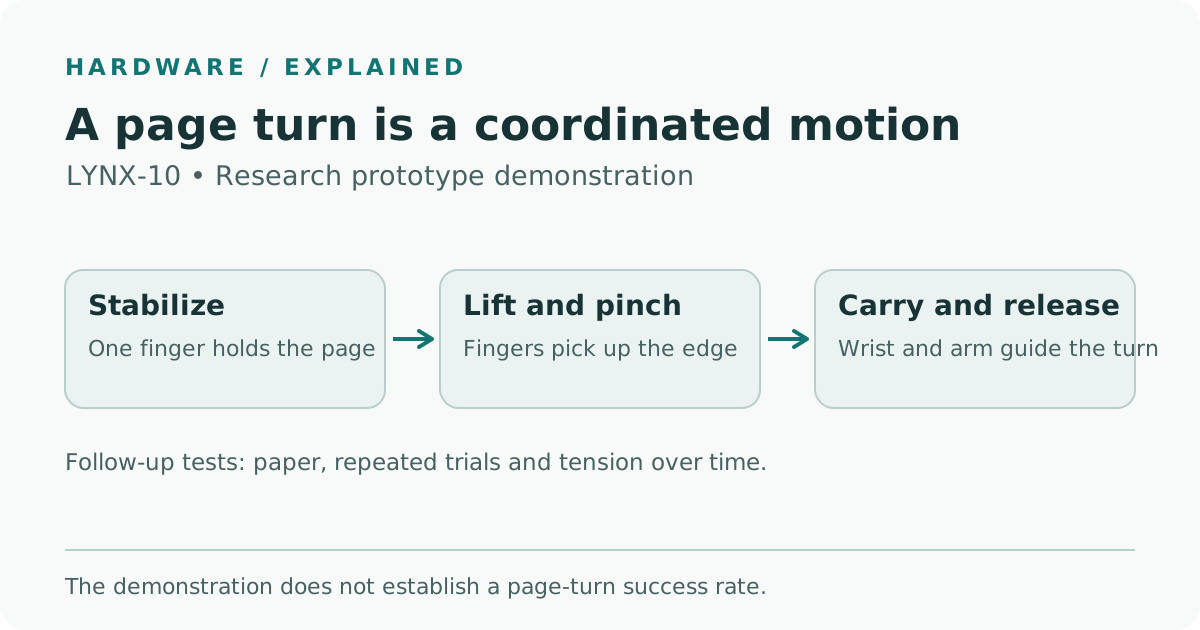
Rajah asal menerangkan peranan jari, pergelangan tangan dan lengan ketika menyelak satu halaman. Foto demonstrasi ada dalam manuskrip diterima.
Kesukarannya berubah selepas pencengkam memegang penjuru. Pada mulanya, hujung jari perlu memisahkan satu helaian daripada timbunan tanpa mencengkam timbunan itu sekali. Semasa dipindahkan, kertas melentur dan arah tangen pada tepi sentuhan berubah mengikut gerakan. Pergelangan tangan boleh mengikuti perubahan tersebut sementara lengan memberikan jangkauan. Pada akhirnya, pencengkam dibuka untuk melepaskan kertas, tetapi lengan yang ditarik balik pada sudut yang salah masih boleh mengheret atau mengangkatnya.
Perhatikan apa yang terjadi pada helaian di antara bingkai. Robot boleh melakukan gerakan lengan utama tetapi masih gagal jika ia mengambil dua halaman atau tepi terlepas sebelum sampai ke sebelah. Merekod hasil ini akan memberitahu pasukan sama ada perlu mengubah tindakan mengangkat penjuru, laluan pencengkam atau masa melepaskan kertas. Makalah menggunakan satu kitaran yang selesai untuk menunjukkan gerakan manipulasi yang boleh dilakukan. Kadar kejayaan menyelak tepat satu halaman memerlukan siri percubaan dengan kriteria lulus yang jelas.
Angka 0.4 mm menerangkan kebolehulangan di tiga kedudukan ujian
Penulis melaporkan kebolehulangan kedudukan efektor hujung lebih baik daripada 0.4 mm apabila dikira secara berasingan bagi setiap koordinat, menggunakan tiga sisihan piawai di tiga kedudukan ujian. Efektor hujung ialah alat pada hujung lengan. Kebolehulangan menerangkan betapa rapat kedudukan yang dicapai apabila robot mengulangi gerakan. Robot boleh berulang kali tiba di satu titik yang tersasar daripada sasaran. Mengukur sisihan itu menjawab soalan berasingan tentang ketepatan kedudukan mutlak. Manuskrip diterima, eksperimen kebolehulangan
Makalah turut melaporkan bahawa pemasangan seberat 6 kg mengendalikan beban sehingga 6 kg dalam ujian. Julat gerakan bahu dan siku yang boleh digunakan menyempit apabila beban meningkat. Dalam pengukuran lain, pencengkam menghasilkan purata daya jepitan berkekalan kira-kira 30 N merentas lima ukuran. Angka 30 N menerangkan pencengkam dalam ujian itu, manakala daya yang boleh ditanggung oleh helaian bergantung pada bahan dan sentuhan. Untuk mengangkat kertas nipis, anda juga perlu tahu sehalus mana pencengkam mengawal sentuhan yang lebih ringan dan sama ada kawalan itu kekal merentas banyak kitaran. Abstrak Scientific Reports dan manuskrip diterima
| Hasil yang dilaporkan | Perkara yang diukur | Tambahan dalam penilaian penggunaan sebenar |
|---|---|---|
| Di bawah 0.4 mm pada tiga kedudukan, 3σ bagi setiap koordinat | Serakan kedudukan hujung apabila gerakan diulang dalam susunan ujian | Ralat pose mutlak dan ralat laluan pada beban serta kelajuan sasaran |
| Beban sehingga 6 kg dengan pemasangan 6 kg | Beban yang ditangani dalam julat gerakan yang diuji | Jangkauan, kelajuan dan kitar tugas dengan beban itu dalam susun atur sasaran |
| Purata daya jepitan berkekalan kira-kira 30 N daripada lima ukuran | Daya berkekalan dalam ujian pencengkam | Kawalan daya rendah, gelinciran dan had kerosakan bagi bahan sasaran |
| Satu kitaran menyelak halaman yang ditunjukkan | Koordinasi jari, pergelangan tangan dan lengan pada kertas nipis | Kejayaan menyelak satu halaman berulang kali, masa kitaran, kerosakan dan pemulihan |
Pasukan penyelidikan menjalankan ujian pada prototaip mereka sendiri. Apabila keadaan pengukuran kekal jelas, makalah lebih mudah digunakan untuk membincangkan reka bentuk. Jika tugasnya mengangkat beban lebih berat pada jarak dekat, data beban dan gerakan menjadi titik mula. Jika tugasnya mengambil satu halaman tanpa meninggalkan kesan, kebolehulangan, tingkah laku sentuhan dan kejayaan merentas banyak percubaan lebih berguna daripada daya jepitan tertinggi yang mampu dikekalkan.
Ujian susulan boleh mengenal pasti bahagian gerakan yang perlu diperbaiki
Bayangkan sebuah arkib mahu memajukan halaman buku berjilid di bawah kamera tetap. Sasarannya ialah memindahkan tepat satu helaian dengan kemas, tanpa mengubah jajaran buku untuk rakaman seterusnya. Kedutan kecil di tepi boleh menjejaskan bahan. Jika dua halaman diambil serentak, rekod boleh kehilangan isi. Makalah LYNX-10 memberi pasukan itu satu turutan untuk dikaji. Arkib masih perlu menilai bahan, penyokong buku dan peraturan pengendalian sendiri sebelum mencuba gerakan itu pada dokumen berharga.
Makmal pembungkusan boleh melakukan ujian serupa dengan helaian pemisah nipis. Di sini, pasukan mungkin kurang mengambil berat tentang jajaran buku dan lebih mahu menyambung semula operasi dalam tempoh yang boleh dijangka selepas helaian gagal diambil. Helaian mungkin mempunyai kekakuan yang berbeza atau melekat antara satu sama lain. Percubaan yang berguna akan mengira pengambilan dua helaian secara berasingan daripada helaian terjatuh dan kerosakan permukaan. Keadaan itu mungkin memerlukan perubahan berbeza pada pemegang bahan atau pencengkam, walaupun semuanya kelihatan sebagai satu jenis kegagalan dalam metrik gabungan.
- Pilih bahan dan takrifkan syarat lulus. Mulakan dengan bahan yang boleh diganti dan kumpulkan sampel mengikut ketebalan, kemasan permukaan dan kekakuan. Bagi halaman, kira percubaan sebagai lulus apabila tepat satu helaian sampai ke sisi sasaran dan buku kekal dalam toleransi kedudukan yang dipersetujui. Ambil gambar selepas pelepasan supaya hasil boleh diperiksa semula.
- Ukur sebelum menyentuh bahan. Gerakkan lengan melalui gerakan siku dan pergelangan tangan yang berkaitan dalam susunan makmal yang mempunyai perlindungan. Catat pose yang diarahkan dan pose yang diukur sepanjang laluan, khususnya semasa menghampiri, mengambil dan melepaskan kertas. Ulangi dengan beban yang sama dan kelajuan yang diluluskan untuk membandingkan perubahan pitch atau yaw.
- Ubah satu keadaan pada satu masa. Kekalkan pemegang, kedudukan helaian dan turutan gerakan ketika membandingkan kawalan atau perkakasan. Kemudian ubah kedudukan permulaan atau jenis helaian untuk melihat hasil yang bergantung pada susunan. Ulangi pendekatan dari kedua-dua arah jika peralatan membenarkannya supaya pasukan dapat mengesan ralat yang bergantung pada arah.
- Log hasil mengikut kategori bersama masa kitaran. Kira pemindahan satu helaian yang selesai, pengambilan dua helaian, helaian terjatuh, kerosakan jelas dan campur tangan. Rekod bila pengambilan mula gagal dan sama ada mesin pulih. Sertakan bilangan percubaan bersama setiap peratusan supaya percubaan awal dan ujian yang lebih panjang dapat dibaca mengikut skala masing-masing.
- Ulang selepas penggunaan dan penyelenggaraan. Bandingkan rekod pada bilangan kitaran yang dipersetujui, dan selepas transmisi diperiksa atau diservis. Periksa pose dan sampel yang sama sebelum melaras penentukuran. Lihat perubahan pada laluan alat dan hasil pemindahan helaian bersama sebarang perubahan tegangan atau kehausan yang dikesan semasa penyelenggaraan.
Anggap perbaikan pada jejak hujung alat sebagai sebab untuk memeriksa pemindahan helaian itu sendiri. Suatu pelarasan boleh mengurangkan putaran pergelangan tangan yang tidak dikehendaki sedangkan helaian masih tersangkut pada pemegang. Sebaliknya, perubahan cara buku dipegang boleh memperbaiki pemindahan dengan tetapan lengan yang sama. Merekod laluan dan hasil bersama membantu menentukan sama ada perubahan itu datang daripada pemegang, pencengkam atau pengawal.
Satu halaman yang terselak menunjukkan betapa banyak bahagian mesin perlu bekerja bersama sebelum kertas kembali rata. LYNX-10 memberikan contoh fizikal koordinasi itu, dengan sokongan ukuran pergelangan tangan, hujung alat dan pencengkam. Untuk eksperimen seterusnya, saya akan menandakan saat helaian mula terangkat dan saat ia kembali terletak. Di antara dua titik itulah perubahan pada laluan kabel atau kawalan perlu membuktikan nilainya.
Sumber
- Zhu dan rakan penyelidik, Scientific Reports, makalah diterima yang mula terbit pada 13 November 2026
- PDF manuskrip diterima daripada penerbit, termasuk eksperimen dan gambar dalam Rajah 9
- Lesen Creative Commons Pengiktirafan–BukanKomersial–TiadaTerbitan 4.0 yang dinyatakan oleh artikel
- Lynch dan Park, Modern Robotics, kinematik halaju dan statik
- Lynch dan Park, Modern Robotics, dinamik manipulator
Untuk menyimpan video ujian, nota pemerhatian dan keputusan reka bentuk dalam satu rekod yang boleh dicari, cipta akaun Telli.sh.