Cara LYNX-10 membalik halaman buku dengan pergelangan yang digerakkan kabel
Robot riset dengan 10 derajat kebebasan membalik satu halaman dengan menyelaraskan gerak dua jari, pergelangan, dan lengan. Eksperimen ini menunjukkan peran jalur kabel, presisi, dan keandalan jepitan.
Buku yang terbuka memberi robot dua tugas di tempat yang sama. Satu jari perlu menahan halaman sementara jari lainnya mengangkat satu sudut. Setelah selembar kertas terangkat, penjepit harus membawanya melewati punggung buku tanpa ikut menggeser buku. Dalam sebuah demonstrasi riset, lengan LYNX-10 menyelesaikan urutan ini dengan motor yang ditempatkan lebih dekat ke pangkal dan kabel yang meneruskan gerak ke pergelangan serta penjepit.
Pada 13 November 2026, Scientific Reports menerbitkan naskah LYNX-10 yang sudah ditelaah sejawat dan diterima, sebelum versi akhir hasil penyuntingan terbit. Tim dari Nanyang Technological University dan Procter & Gamble membuat prototipe dengan lengan yang memiliki enam derajat kebebasan dan penjepit yang memiliki empat. Eksperimen mereka memperlihatkan satu persoalan mekanis. Gerakan satu sendi bisa mengubah panjang jalur kabel yang mengendalikan sendi lain. Di tepi halaman, gerakan pergelangan yang timbul dapat menggeser ujung jari yang sudah berada di posisi yang tepat. Artikel dan riwayat publikasi di Scientific Reports
Artikel itu memaparkan demonstrasi membalik halaman serta pengukuran keterulangan posisi, kapasitas beban, dan gaya jepit. Masing-masing menjawab pertanyaan berbeda. Gerakan membalik halaman memperlihatkan apa yang dimungkinkan oleh rancangan mekanisnya. Dari situ, kita bisa bertanya bukti apa yang diperlukan sebelum mengandalkan pendekatan yang sama untuk menangani bahan rapuh sepanjang hari.
Posisi motor mengubah massa yang harus digerakkan pergelangan
Motor yang dipasang dekat penjepit ikut bergerak bersama penjepit saat lengan berayun. Jika aktuator dipasang lebih dekat ke pangkal dan dihubungkan ke sendi dengan kabel, lebih banyak massa aktuator bisa tetap berada jauh dari ujung lengan. Jarak penting karena massa yang lebih jauh dari sumbu putar lebih berpengaruh terhadap inersia yang harus diatasi sendi saat berputar. Manfaatnya bergantung pada rakitan yang digerakkan, pose, tugas, dan transmisi yang menggantikan motor di dekat sendi. Modern Robotics, dinamika, bab 8
LYNX-10 memadukan mekanisme pengangkat vertikal dan mekanisme pemosisian SCARA dengan pergelangan yang berputar pada tiga sumbu. SCARA adalah konfigurasi lengan yang umum, dengan sendi putar yang memosisikan alat pada satu bidang. Pada prototipe ini, pengangkat mengatur tinggi, mekanisme pemosisian menempatkan pergelangan di atas benda yang ditangani, dan pergelangan mengarahkan jari untuk melakukan kontak. Empat derajat kebebasan penjepit memungkinkan ibu jari dan telunjuk bergerak secara terpisah, sehingga satu jari bisa menyangga lembaran saat jari lain menggerakkannya. Naskah yang diterima, rancangan mekanisme dan demonstrasi manipulasi
Pembagian gerak itu terlihat jelas saat menangani sudut halaman. Lengan harus memosisikan pergelangan di atas tepi kertas yang mungkin sudah melengkung ke atas. Pergelangan harus mengarahkan ujung jari agar kontak pertama begitu lembut sehingga halaman tetap di tempatnya. Jari-jari kemudian membutuhkan ruang untuk mengubah posisi satu sama lain sambil tetap menahan tepi yang sama. Pergelangan dengan massa bergerak yang lebih kecil menarik untuk tugas yang memerlukan koordinasi ini. Artikel tersebut menyajikan bukti tersendiri untuk pemosisian presisi dan kemampuan membawa beban. Perbandingan terkontrol dengan pergelangan yang lebih berat masih diperlukan untuk mengukur kecepatan tugas atau penghematan energi.
Gerakan siku bisa mengubah panjang jalur kabel pergelangan
Bayangkan kabel yang melintasi sebuah engsel. Jika kabel melewati sisi luar tekukan, menekuk engsel dapat memperpanjang jalur yang ditempuh kabel. Jalur yang lebih dekat dengan sumbu putar dapat membatasi perubahan itu. Pada robot, kabel terus menuju sendi berikutnya. Perubahan kecil pada bagian awal jalur bisa menggerakkan pergelangan meski sudut yang dituju tetap sama. Dalam teknik, interaksi ini disebut kopling.
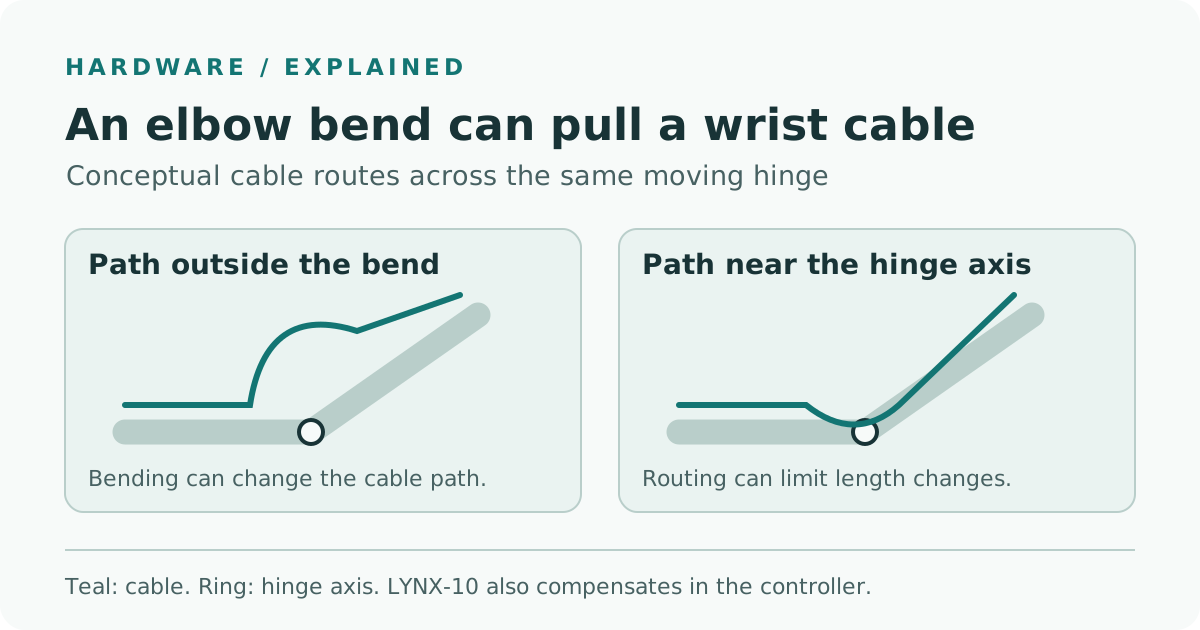
Diagram konseptual yang kami buat tentang jalur kabel dan kopling yang bermula di sendi sebelumnya. Jalur yang diberi label menggambarkan prinsip kerjanya.
Tim LYNX-10 menangani kopling di dua tempat. Mekanisme penuntun kabel pada siku mengurangi interaksi itu secara mekanis. Pengendali lalu menggunakan model geometris untuk memperkirakan perubahan panjang yang masih timbul saat sendi bergerak dan menyesuaikan perintah gerak. Penulis melaporkan bahwa kompensasi banyak mengurangi putaran menyamping pergelangan yang tidak diinginkan saat siku berputar, serta kemiringan yang tidak diinginkan saat gerakan siku digabungkan dengan putaran menyamping pergelangan. Di sini, putaran menyamping disebut yaw, sedangkan kemiringan ke atas atau ke bawah disebut pitch. Naskah yang diterima, mekanisme kopling dan eksperimen
Para penulis menyebut kompensasi ini kuasistatis. Untuk melakukan koreksi, model menghitung bagaimana perubahan posisi sendi mengubah pembagian panjang kabel. Gerakan yang lebih cepat, perubahan tegangan awal kabel, atau beban yang berbeda dapat menimbulkan efek yang kurang tercermin dalam perkiraan berbasis geometri. Karena itu, kecepatan, arah gerakan, dan kondisi transmisi perlu dicatat saat pengujian diulang. Robot bisa mencapai pose yang tepat setelah gerakan mereda, tetapi sempat melewati pose yang menggores kertas.
Di sinilah perangkat keras juga berperan dalam robotika AI. Sebuah kebijakan kendali tugas dapat meminta sudut pergelangan atau posisi alat tertentu, dan pengendali tingkat rendah harus menerjemahkan permintaan itu menjadi gerakan. Para penulis LYNX-10 menguji jalur kabel mekanis, kompensasi berbasis model, dan urutan manipulasi terkoordinasi. Untuk mengevaluasi kebijakan kendali hasil pembelajaran, perlu diuji juga cara robot memilih atau menyesuaikan urutan saat benda atau posisinya berubah. Gerak sendi dan kontak sama-sama membentuk masukan yang harus diolah oleh kebijakan tersebut. Artikel di Scientific Reports · Modern Robotics tentang gerak sendi dan gaya pada alat
Jari, pergelangan, dan lengan berbagi tugas saat membalik halaman
Gambar 9 pada naskah yang diterima menunjukkan satu siklus lengkap. Telunjuk menahan halaman saat ibu jari mengangkat satu sudut. Kedua jari menjepit tepi yang terangkat. Lengan dan pergelangan mengoordinasikan perpindahan ke sisi lain buku. Setelah itu, penjepit meletakkan lembaran, membuka, dan kembali ke posisi awal. Gerak yang terpisah memungkinkan bagian penjepit yang menyangga kertas berganti pada setiap langkah. Naskah yang diterima, Gambar 9 beserta keterangannya
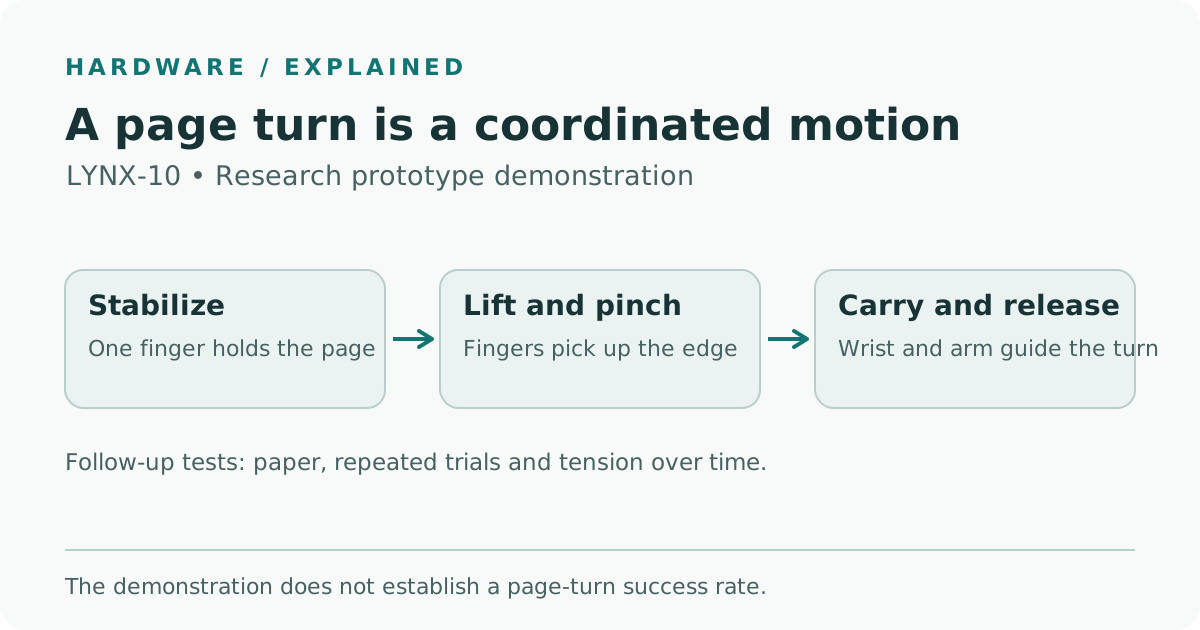
Diagram yang kami buat untuk menunjukkan peran jari, pergelangan, dan lengan dalam satu gerakan membalik halaman. Foto demonstrasi terdapat pada naskah yang diterima.
Tantangannya berubah begitu sudut halaman sudah berada di penjepit. Pada awalnya, ujung jari perlu memisahkan selembar kertas tanpa ikut menjepit tumpukannya. Saat dipindahkan, kertas melengkung dan arah garis singgung di tepi kontak berubah seiring gerakan. Pergelangan bisa mengikuti perubahan itu sementara lengan memberikan jangkauan yang dibutuhkan. Di akhir, penjepit membuka dan melepaskan kertas. Menarik lengan pada sudut yang keliru masih bisa menyeret atau mengangkatnya.
Perhatikan apa yang terjadi pada lembaran di sela-sela foto. Robot bisa menuntaskan gerakan utama lengannya tetapi tetap gagal jika mengambil dua halaman atau kehilangan jepitan sebelum sampai ke sisi lain. Catatan hasil tersebut dapat membantu tim memilih apakah gerakan mengangkat sudut, lintasan penjepit, atau waktu pelepasan perlu diubah. Artikel itu menggunakan satu siklus yang selesai untuk memperlihatkan gerak manipulasi yang bisa dilakukan. Menghitung tingkat keberhasilan membalik tepat satu halaman memerlukan serangkaian percobaan dengan kriteria keberhasilan yang jelas.
Angka 0,4 mm menggambarkan keterulangan di tiga posisi uji
Penulis melaporkan keterulangan posisi efektor akhir yang lebih baik dari 0,4 mm berdasarkan tiga simpangan baku, dihitung secara terpisah untuk setiap koordinat yang diukur di tiga posisi uji. Efektor akhir adalah alat di ujung lengan. Keterulangan menunjukkan seberapa rapat posisi-posisi yang dicapai pada pengulangan. Robot bisa berulang kali mencapai titik yang bergeser dari sasaran. Mengukur selisih itu akan menjawab pertanyaan lain tentang akurasi pemosisian absolut. Naskah yang diterima, pengujian keterulangan
Artikel itu juga melaporkan bahwa rakitan seberat 6 kg mampu menangani beban hingga 6 kg pada pengujian. Rentang gerak bahu dan siku yang dapat digunakan menyempit saat beban bertambah. Dalam pengujian terpisah, rata-rata gaya jepit yang dapat dipertahankan mencapai sekitar 30 N dari lima pengukuran. Hasil 30 N menggambarkan kemampuan penjepit dalam kondisi uji itu. Besar gaya yang dapat ditahan selembar kertas bergantung pada bahan dan kontaknya. Untuk mengambil kertas tipis, kita juga perlu tahu seberapa halus penjepit dapat mengendalikan kontak ringan dan apakah kendali itu bertahan selama beberapa siklus. Abstrak dan naskah yang diterima di Scientific Reports
| Hasil yang dilaporkan | Hal yang diukur | Hal yang bisa ditambahkan dalam evaluasi penggunaan |
|---|---|---|
| Di bawah 0,4 mm pada tiga posisi, per koordinat dengan kriteria 3σ | Sebaran posisi ujung lengan saat gerakan diulang dalam konfigurasi uji | Galat pose absolut dan galat lintasan dengan beban serta kecepatan yang dituju |
| Beban hingga 6 kg dengan rakitan seberat 6 kg | Beban yang ditangani dalam rentang gerak yang diuji | Jangkauan, kecepatan, dan siklus kerja dengan beban tersebut di tata letak yang dituju |
| Gaya jepit rata-rata yang dipertahankan sekitar 30 N dari lima pengukuran | Gaya yang dipertahankan dalam pengujian penjepit | Kendali gaya rendah, selip, dan ambang kerusakan pada bahan yang dituju |
| Satu siklus membalik halaman yang didemonstrasikan | Koordinasi jari, pergelangan, dan lengan pada kertas tipis | Keberhasilan membalik tepat satu halaman dalam percobaan berulang, waktu siklus, kerusakan, dan pemulihan |
Tim peneliti melakukan uji coba pada prototipenya sendiri. Kondisi pengukuran perlu diperhatikan agar artikel itu lebih mudah digunakan saat membahas pilihan rancangan. Jika tugasnya mengangkat beban lebih berat dalam jangkauan pendek, data beban dan gerak bisa menjadi titik awal. Untuk mengambil satu halaman tanpa meninggalkan bekas, keterulangan, perilaku saat kontak, dan hasil dari banyak percobaan lebih penting daripada gaya jepit tertinggi yang bisa dipertahankan.
Uji lanjutan bisa menunjukkan bagian gerakan yang perlu diperbaiki
Bayangkan sebuah arsip yang ingin membalik halaman buku berjilid di bawah kamera tetap. Sasarannya adalah memindahkan tepat satu halaman dengan rapi dan menjaga buku tetap sejajar untuk pengambilan gambar berikutnya. Lipatan kecil di tepi kertas bisa berarti, dan dua halaman yang terangkat sekaligus bisa membuat catatan tidak lengkap. Artikel LYNX-10 memberi tim tersebut urutan gerak untuk dipelajari. Sebelum mencobanya pada dokumen berharga, pengelola arsip perlu mengevaluasi bahan, penyangga buku, dan aturan penanganannya sendiri.
Laboratorium pengemasan bisa melakukan uji serupa dengan lembar pemisah tipis. Bagi tim ini, melanjutkan operasi dalam waktu yang dapat diperkirakan setelah pengambilan gagal mungkin lebih penting daripada menjaga buku tetap sejajar. Lembaran bisa berbeda kekakuan atau saling menempel. Uji yang berguna akan mencatat pengambilan ganda, lembaran jatuh, dan kerusakan permukaan secara terpisah. Setiap kasus mungkin memerlukan perubahan berbeda pada dudukan atau penjepit, meski semuanya muncul sebagai kegagalan pengambilan dalam satu metrik.
- Pilih bahan dan tetapkan kriteria keberhasilan. Mulai dengan bahan yang mudah diganti dan kelompokkan sampel berdasarkan ketebalan, karakteristik permukaan, dan kekakuan. Untuk halaman buku, nyatakan berhasil jika tepat satu halaman jatuh di sisi yang diinginkan dan posisi buku tetap dalam toleransi yang disepakati. Ambil foto setelah lembaran dilepas agar hasilnya bisa diperiksa kemudian.
- Lakukan pengukuran sebelum menyentuh bahan. Jalankan gerakan siku dan pergelangan yang relevan di laboratorium dengan pengaman. Catat pose yang diperintahkan dan yang terukur di sepanjang lintasan, terutama saat alat mendekat, mengambil, dan melepas. Ulangi dengan beban yang sama dan kecepatan yang disetujui agar perubahan pitch atau yaw bisa dibandingkan antarpercobaan.
- Ubah satu kondisi setiap kali. Pertahankan dudukan, posisi lembaran, dan urutan gerak saat membandingkan sistem kendali atau perangkat keras. Kemudian ubah posisi awal atau jenis lembaran untuk melihat hasil mana yang bergantung pada konfigurasi. Jika peralatan memungkinkan, ulangi gerak mendekat dari kedua arah agar tim bisa mendeteksi galat yang bergantung pada arah.
- Catat hasil menurut jenisnya beserta waktu siklus. Hitung perpindahan satu lembar yang selesai, pengambilan ganda, lembaran jatuh, kerusakan yang terlihat, dan intervensi. Catat kapan proses pengambilan pertama kali gagal dan apakah mesin berhasil pulih. Sertakan jumlah percobaan bersama persentase agar skala uji awal dan pengujian yang lebih panjang bisa dipahami dengan tepat.
- Ulangi setelah pemakaian dan pemeliharaan. Bandingkan catatan pada jumlah siklus yang disepakati dan setelah transmisi diperiksa atau diservis. Periksa pose dan sampel yang sama sebelum menyesuaikan kalibrasi. Cari perubahan lintasan alat dan hasil penanganan lembaran, serta perubahan tegangan atau keausan yang terlihat saat pemeliharaan.
Perbaikan pada rekaman lintasan ujung lengan adalah alasan untuk kembali memeriksa perpindahan lembaran. Sebuah penyesuaian bisa mengurangi putaran pergelangan yang tidak diinginkan sementara lembaran masih tersangkut di dudukan. Mengubah cara buku ditahan juga bisa memperbaiki perpindahan dengan setelan lengan yang sama. Mencatat lintasan dan hasil penanganan lembaran bersama-sama membantu mengetahui apakah perbaikan berasal dari dudukan, penjepit, atau pengendali.
Saat mengamati satu halaman yang dibalik, kita bisa melihat berapa banyak bagian mesin yang perlu bergerak selaras agar lembaran kembali terhampar rata. LYNX-10 memberi peneliti contoh nyata koordinasi itu, didukung oleh pengukuran pergelangan, ujung lengan, dan penjepit. Untuk eksperimen berikutnya, saya akan menandai saat lembaran terangkat dan saat lembaran kembali diam. Perubahan pada jalur kabel atau pengendali perlu membuktikan manfaatnya pada gerakan di antara dua titik itu.
Sumber
- Zhu dan rekan-rekan, Scientific Reports, artikel yang telah diterima, pertama kali terbit pada 13 November 2026
- PDF naskah yang diterima dari penerbit, berisi eksperimen dan foto pada Gambar 9
- Lisensi Creative Commons Atribusi-NonKomersial-TanpaTurunan 4.0 yang disebutkan dalam artikel
- Lynch dan Park, Modern Robotics, kinematika kecepatan dan statika
- Lynch dan Park, Modern Robotics, dinamika manipulator
Untuk menyimpan video pengujian, catatan pengamatan, dan keputusan desain dalam satu arsip yang bisa ditelusuri, buat akun Telli.sh.