LG CLOiD đã làm việc trong buổi trình diễn tại nhà máy. Cần gì để chuyển sang dây chuyền thứ hai?
LG và NVIDIA kết hợp dữ liệu nhà máy, biến thể tổng hợp, mô phỏng và suy luận trên robot cho CLOiD. Làm thế nào để xác định phần nào của quy trình có thể dùng lại trên dây chuyền khác?
Một robot có thể học cách chuyển linh kiện từ khay này sang khay khác. Điều gì xảy ra khi dây chuyền tiếp theo dùng khay có thành cao hơn, đặt trạm dưới ánh sáng khác và có chu kỳ sản xuất ngắn hơn? Nhìn từ xa, chuyển động vẫn có vẻ tương tự. Đến gần mới thấy robot phải tìm đúng vật, đưa tay tới mà không chạm thành khay rồi đặt vật đủ chính xác để công đoạn sau có thể tiếp tục.
LG Electronics và NVIDIA công bố kết quả trình diễn CLOiD thực hiện các thao tác gắp đặt và công việc sản xuất trong một môi trường nhà máy thực tế. NVIDIA trình bày dự án tại AI Day Seoul ngày 9 tháng 11 năm 2026 theo giờ Hàn Quốc. Theo công bố, nhóm dùng dữ liệu thực tế, tăng cường dữ liệu bằng NVIDIA Cosmos, huấn luyện bằng Isaac GR00T, đánh giá bằng mô phỏng và xử lý ngay trên robot bằng Jetson AGX Thor. Hai bên cũng mô tả quá trình xây dựng một quy trình phát triển và kiểm định có thể lặp lại. Bài tường thuật sự kiện của NVIDIA Hàn Quốc · Bài viết của NVIDIA về hợp tác với LG
Từ đó nảy sinh một câu hỏi cụ thể về robot học từ dữ liệu. Khi trạm làm việc thay đổi, nhóm có thể dùng lại những phần nào của quy trình? Một thử nghiệm chuyển giao sang dây chuyền thứ hai cho biết nhiều điều hơn một lượt chạy thành công tại trạm đầu tiên. Qua thử nghiệm, nhóm có thể xác định liệu dữ liệu, mô phỏng và các giả định về điều khiển còn phù hợp trong một môi trường vật lý khác hay không.
Bắt đầu từ công việc nhóm thực sự trình diễn
LG giới thiệu CLOiD tại CES 2026 dưới dạng robot gia đình. Thông báo tháng 1 nêu những việc như làm việc nhà trong một ngôi nhà có thiết bị kết nối. Bài công bố tháng 11 mô tả dự án phát triển công nghiệp dùng robot cùng tên. Hai công bố cho thấy hai bối cảnh ứng dụng của nền tảng. Mỗi thử nghiệm tại nhà máy có linh kiện, lịch vận hành, giới hạn quy trình và yêu cầu an toàn riêng, nên đánh giá thử nghiệm này cần dựa vào bằng chứng từ môi trường sản xuất. Thông báo của LG về CLOiD tại CES 2026 · Bài viết của NVIDIA về hợp tác với LG
Thông báo tháng 11 cho biết trong khuôn khổ hợp tác, robot đã thực hiện thao tác gắp đặt và công việc sản xuất tại nhà máy. Các bên chưa công bố số lần lặp, phân bố thời gian mỗi chu kỳ hay mức độ can thiệp của người vận hành. Cần làm rõ cả ba điểm khi đánh giá khả năng áp dụng kết quả trình diễn ở nơi khác. Một quy trình nghiên cứu có thể lặp lại đã có giá trị ngay cả ở giai đoạn còn cách xa mức độ tin cậy mà người vận hành cần trong một ca làm việc bình thường.
Hai ví dụ sau đều là giả định. Hãy hình dung một nhà máy cần robot lấy linh kiện khỏi thùng chứa rồi đặt vào đồ gá cho công đoạn sau. Một lượt thử thành công khi robot đặt đúng linh kiện, theo đúng hướng, trong thời gian cho phép của quy trình và trạm sẵn sàng cho chu kỳ tiếp theo. Gắp được linh kiện mới chỉ là một bước nếu sau vài lượt người vận hành lại phải chỉnh vị trí.
Trong ví dụ thứ hai, robot di chuyển các giá đỡ rỗng khỏi khu vực chờ. Vật có thể lớn hơn, nhưng dung sai khi đặt xuống rộng hơn. Đây có thể là việc dễ chuyển giao hơn nếu các giá đều có tay cầm dễ nhận biết và vị trí đích được đánh dấu rõ. Với mỗi tác vụ, hãy xem những yếu tố nào còn biến động. Chúng có thể nằm ở góc nhìn của camera, tầm với của robot, đồ gá hoặc trạng thái của trạm kế tiếp.
Một chu trình huấn luyện có nhiều cơ hội phát hiện lỗi
Thông báo hợp tác của NVIDIA kết nối năm khâu. Nhóm thu thập quan sát thực tế, tăng cường dữ liệu bằng Cosmos, huấn luyện mô hình bằng GR00T, đánh giá trong mô phỏng và xử lý ngay trên robot bằng Jetson AGX Thor. Tài liệu dành cho nhà phát triển GR00T của NVIDIA trình bày quy trình chung chi tiết hơn, trong đó có cách dùng các thao tác mẫu để huấn luyện chính sách điều khiển và mô phỏng để đánh giá trước khi triển khai trên thiết bị thật. Tài liệu này mô tả một nền tảng tham chiếu. Phiên bản mô hình và quy trình đánh giá cụ thể của LG trong buổi trình diễn chưa được nêu. Thông báo hợp tác của NVIDIA · Quy trình GR00T dành cho nhà phát triển của NVIDIA
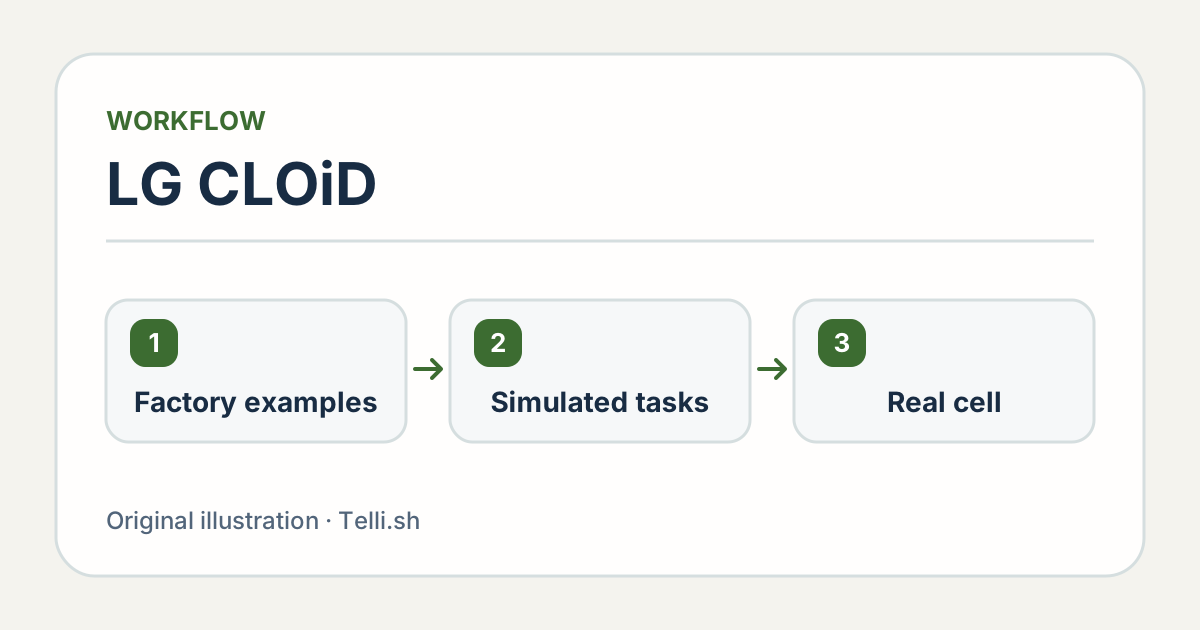
Ví dụ thực tế, kiểm tra trong mô phỏng và thử nghiệm trên thiết bị thật trả lời những câu hỏi khác nhau trong một chu trình huấn luyện robot. Minh họa do Telli.sh thực hiện.
Hãy bắt đầu với các ví dụ thu thập được. Khi quan sát một người thao tác với linh kiện, nhóm có thể nhận ra vị trí gắp an toàn, hướng linh kiện thay đổi ra sao và khi nào việc đặt linh kiện hoàn tất. Nếu bộ dữ liệu chỉ có linh kiện đặt chính giữa dưới ánh sáng tốt, nhóm sẽ biết ít hơn về những ca khó. Ghi lại loại khay, góc nhìn và biến thể linh kiện trong dữ liệu mẫu để có thể chọn điều kiện khác khi đánh giá.
Tăng cường dữ liệu cho phép đưa vào các biến thể có kiểm soát mà không cần nhờ người vận hành dựng lại từng cảnh. Chẳng hạn, khi mô phỏng tác vụ chuyển linh kiện giữa các khay, nhóm có thể đổi phông nền hoặc vị trí của một khay tương thích. Qua đó có thể nhận ra mô hình phụ thuộc vào bố cục cố định. Việc thay đổi hình ảnh chưa chứng minh đầu gắp thật xử lý được khác biệt về ma sát, trọng lượng hay kích thước. Để trả lời các câu hỏi này, cần mô hình vật lý phù hợp và kiểm tra tại trạm thật.
Chính sách điều khiển mà robot học được chuyển quan sát và mục tiêu tác vụ thành hành động. Huấn luyện có thể giúp robot thích ứng với những sai lệch nhỏ mà nếu viết quy tắc bằng tay thì khó liệt kê hết. Mô hình vẫn cần các thiết bị và hệ thống phù hợp. Đồ gá quyết định việc đặt linh kiện có khả thi về mặt vật lý hay không. Cảm biến cho biết trạng thái của vật và trạm. Hệ thống điều khiển dây chuyền quyết định khi nào công đoạn kế tiếp được phép bắt đầu. Các thành phần này vẫn quan trọng dù chuyển động robot học được trông rất mượt.
Dây chuyền khác kéo theo nhiều thay đổi ngoài góc nhìn camera
Mô phỏng cho phép kiểm tra những tổ hợp điều kiện mà việc dựng trên sàn nhà máy sẽ mất nhiều thời gian. Hãy mô tả trạm qua các điều kiện cụ thể và thiết kế ca đánh giá sao cho giải thích được kết quả. Một kết quả dễ sử dụng hơn khi biết nó đến từ thùng bị lệch, linh kiện bị che một phần hay tín hiệu trạm đến muộn. Điểm tổng hợp có thể che khuất một dạng lỗi nhà máy gặp hằng ngày. Tài liệu Isaac Sim của NVIDIA mô tả các công cụ tạo cảnh dựa trên vật lý và đưa mô hình robot, cảm biến, môi trường vào mô phỏng. Tài liệu NVIDIA Isaac Sim
Giả sử dây chuyền thứ hai lắp một thanh dẫn sát đồ gá. Nếu thanh dẫn thay đổi lối tiếp cận, quỹ đạo cũ có thể đưa cánh tay robot đến quá gần vật cản. Camera vẫn có thể nhận diện đúng linh kiện nên phép kiểm tra phân loại ảnh sẽ bỏ sót vấn đề. Thử nghiệm chuyển giao cần kiểm tra cả chuyển động của robot trong không gian làm việc đã thay đổi. Mô phỏng có thể thu hẹp số điều kiện cần xem xét trước khi tiến hành một lượt thử trên thiết bị thật dưới sự kiểm soát chặt chẽ.
Ở trường hợp khác, đồ gá giữ nguyên nhưng dây chuyền thứ hai dùng bao bì phản sáng hơn. Một số ca chạy tốt trong mô phỏng có thể thất bại vì cảm biến thật bị bão hòa hoặc một bề mặt sáng làm mất dấu đường biên. Hãy dành riêng một bộ nhỏ các ví dụ thực tế và giữ chúng ngoài dữ liệu huấn luyện. Nhóm sẽ dễ xác định hơn liệu chính sách mới đã học được tác vụ hay chỉ thích nghi với những chi tiết của môi trường huấn luyện.
| Thay đổi giữa hai dây chuyền | So sánh hữu ích trong điều kiện kiểm soát | Điều cần xác nhận trên thiết bị thật |
|---|---|---|
| Hình dạng hoặc chiều cao của khay | Mô phỏng hình dạng khay mới và quỹ đạo tiếp cận | Khoảng hở và độ ổn định khi gắp trong điều kiện đã duyệt |
| Ánh sáng hoặc bề mặt bao bì | Thay đổi điều kiện camera trên dữ liệu ghi sẵn hoặc trong mô phỏng | Nhận diện và đặt linh kiện tại trạm thật |
| Nhịp ca làm việc hoặc sản lượng | Chạy lại tác vụ với giới hạn thời gian dự kiến | Số chu kỳ hoàn tất và phân bố thời gian thực hiện |
| Thiếu linh kiện hoặc linh kiện đặt lệch | Kiểm tra phát hiện lỗi, dừng an toàn và chuyển quyền xử lý | Người vận hành nhận đúng thông tin trạng thái và khôi phục được quy trình |
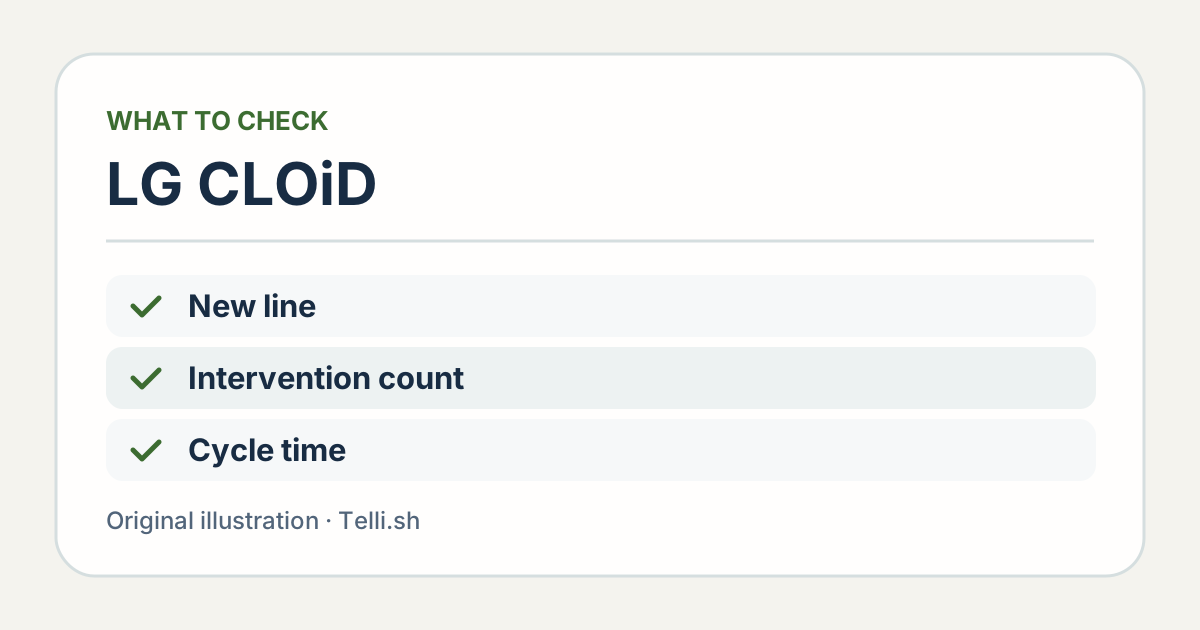
Mỗi lần chỉ thay đổi một điều kiện ở trạm để khi chuyển giao thất bại, nhóm có thể xác định yếu tố cần kiểm tra. Minh họa do Telli.sh thực hiện.
Nhóm cần đếm số lần can thiệp và đo thời gian khôi phục
Xử lý trên thiết bị cho phép robot thực hiện một phần suy luận tại chỗ. NVIDIA cho biết Jetson AGX Thor có mặt trong quy trình mà LG công bố. Vì vậy, việc đánh giá cần bao gồm cả môi trường thực thi trên robot. Hãy xem robot phản ứng thế nào khi năng lực tính toán khả dụng, tốc độ ghi hình của camera hoặc thời điểm tín hiệu trạm thay đổi. Một buổi trình diễn có thể diễn ra trơn tru dù nhóm chưa đo những chu kỳ lâu bất thường qua nhiều lần chạy. Thông báo hợp tác của NVIDIA
Để so sánh có ý nghĩa, hãy báo cáo số lần đặt đúng, đặt sai, số lần can thiệp và thời gian thực hiện, kèm tổng số lượt hoặc khoảng thời gian đo. Nếu robot chỉ hoàn thành sau khi người vận hành đẩy nhẹ thùng về đúng chỗ, hãy ghi lại lần can thiệp đó. Nếu robot dừng đúng vì linh kiện nằm ngoài vị trí cho phép, hãy ghi lại lần dừng và cách người vận hành đưa quy trình trở lại bình thường. Trong một tình huống lỗi, dừng đúng cách có thể là kết quả mong muốn.
Một dây chuyền giả định minh họa sự khác biệt. Cấu hình thứ nhất có thể đặt đúng 18 trong 20 linh kiện mà không cần can thiệp và dừng ở hai ca khó. Cấu hình thứ hai có thể hoàn thành cả 20 lượt nhưng cần đặt lại hoặc nhờ người vận hành chỉnh sửa năm lần. Đây đều là số liệu minh họa. Buổi trình diễn CLOiD không cung cấp hai kết quả này. Ví dụ cho thấy quyết định triển khai cần xét cả kết quả cuối cùng lẫn công sức cần để đạt được kết quả đó.
Số liệu thời gian cũng có thể cho thấy sự khác biệt tương tự. Trung vị thấp hơn thời gian cho phép của trạm là tín hiệu khả quan, nhưng đôi khi một chu kỳ quá dài có thể chặn công đoạn sau. Hãy so sánh thời gian hoàn thành trong các lượt thông thường và sau những lần gián đoạn có thể khôi phục. Đo thời gian dây chuyền trở về trạng thái sẵn sàng khi có người phải can thiệp. Những quan sát đó giúp nhà máy chọn tác vụ có mức biến động mà đội vận hành có thể xử lý.
Trạm thứ hai giúp đo được khả năng tái sử dụng
- Xác định một tác vụ có phạm vi rõ và ghi lại điều kiện được phép vận hành. Nêu rõ linh kiện, đồ gá, trạng thái đích, thời gian cho phép của quy trình và cách người vận hành tiếp quản. Thống nhất tiêu chí thành công và tiêu chí dừng với các nhóm phụ trách vận hành và an toàn.
- Thu thập và gắn nhãn các ví dụ cơ sở ở trạm đầu tiên. Giữ riêng một tập nhỏ để đánh giá. Ghi rõ biến thể nào dùng để huấn luyện và biến thể nào dành cho kiểm tra.
- Đánh giá thay đổi trong mô phỏng theo những ràng buộc đã biết của trạm. Chọn tình huống phản ánh trạm thứ hai dự kiến và ghi lý do chọn từng tình huống. Giữ bằng chứng thực tế cho những điều kiện mô phỏng khó tái hiện một cách đáng tin cậy.
- Lặp lại ở trạm thứ hai trong thử nghiệm đã được phê duyệt và có giám sát. So sánh độ chính xác, số lần can thiệp, khả năng khôi phục và thời gian giữa các lô tương đương. Trước khi điều chỉnh, chạy thử một số ca giới hạn bằng chính sách cũ để xác định thay đổi nào có tác dụng.
- Ghi lại phần chuyển giao nguyên vẹn, phần cần dữ liệu tại trạm mới và phần đòi hỏi thay đổi thiết bị hay quy trình. Hồ sơ đó có thể định hướng cho trạm thứ ba và giúp nhóm ước tính lần chuyển giao đầu tiên thực sự tiết kiệm được bao nhiêu.
Một thử nghiệm hiệu quả cũng cần một mốc so sánh phù hợp với công việc. Nếu đồ gá cố định và tự động hóa truyền thống đã xử lý ổn định một thao tác lặp đi lặp lại, hãy so sánh với quy trình đó. Chính sách học từ dữ liệu có thể đem lại nhiều giá trị hơn tại trạm xử lý nhiều biến thể linh kiện tương thích. Khi so sánh, hãy tính thời gian thu thập dữ liệu, kiểm tra lại và bảo trì quy trình, vì những chi phí này có thể phát sinh lại mỗi khi quy trình thay đổi.
Một cách kiểm tra chi phí bảo trì là để dành một thay đổi nhỏ, đã được phê duyệt, đến cuối giai đoạn thử nghiệm. Đổi nhà cung cấp khay hoặc đưa vào một lô linh kiện chỉ khác màu có thể đủ. Hãy xác định ai sẽ phát hiện hiệu quả giảm, họ có thể dùng hồ sơ nào để điều tra và phép thử nào đủ để cho phép quay về vận hành bình thường. Bài tập này giúp xác định người chịu trách nhiệm vận hành trạm thứ hai sau khi nhóm phát triển kết thúc công việc.
Công việc sản xuất đã được công bố của CLOiD cho thấy một dự án robot có thể kết nối dữ liệu thực tế, huấn luyện mô hình, mô phỏng và thực thi trên thiết bị. Thử ở dây chuyền thứ hai sẽ giúp đánh giá bước tiếp theo. Thử nghiệm sẽ chỉ ra chính xác phần nào của quy trình giúp nhà máy lặp lại kết quả khi công việc thay đổi.
Nguồn
- Bài tường thuật AI Day Seoul ngày 9 tháng 11 năm 2026 của NVIDIA Hàn Quốc
- Báo cáo của NVIDIA về buổi trình diễn sản xuất của LG và quy trình AI vật lý
- LG Electronics giới thiệu CLOiD tại CES 2026
- Bộ ảnh CLOiD chính thức của LG Electronics
- Quy trình NVIDIA Isaac GR00T dành cho nhà phát triển, ngày 7 tháng 7 năm 2026
- Tổng quan NVIDIA Isaac Sim dành cho nhà phát triển
Để lưu ghi chú và quyết định từ các đợt thử thiết bị ở cùng một nơi, hãy tạo tài khoản Telli.sh.