CLOiD ของ LG ทำงานได้ในเดโมโรงงาน แล้วต้องทำอะไรถึงจะย้ายไปสายการผลิตที่สองได้
LG และ NVIDIA เชื่อมข้อมูลโรงงาน ข้อมูลสังเคราะห์ การจำลอง และการประมวลผลบนตัวหุ่นยนต์ CLOiD มาดูว่าจะประเมินอย่างไรว่าส่วนไหนนำไปใช้กับสายการผลิตอื่นได้
หุ่นยนต์เรียนรู้ที่จะย้ายชิ้นส่วนจากถาดหนึ่งไปอีกถาดได้ แต่จะเกิดอะไรขึ้นเมื่อสายการผลิตถัดไปใช้ถาดขอบสูงกว่า แสงในสถานีต่างออกไป และรอบการผลิตสั้นลง มองจากอีกมุมของห้อง การเคลื่อนไหวยังดูคล้ายเดิม เมื่อดูใกล้ ๆ หุ่นยนต์ต้องหาชิ้นส่วนให้เจอ เอื้อมไปหยิบโดยไม่โดนภาชนะ และวางให้แม่นพอสำหรับขั้นตอนถัดไป
LG Electronics และ NVIDIA รายงานการสาธิต CLOiD ที่มีทั้งการหยิบจับวัตถุและงานผลิตในสภาพแวดล้อมการผลิตจริง NVIDIA พูดถึงงานนี้ใน AI Day Seoul เมื่อวันที่ 9 พฤศจิกายน 2026 ตามเวลาเกาหลี ขั้นตอนที่รายงานใช้ข้อมูลจริง ใช้ NVIDIA Cosmos เพิ่มความหลากหลายของข้อมูล ใช้ Isaac GR00T ฝึกโมเดล ใช้การจำลองเพื่อประเมินผล และใช้ Jetson AGX Thor ประมวลผลบนตัวหุ่นยนต์ ทั้งสองบริษัทอธิบายการพัฒนากระบวนการสร้างและตรวจสอบที่ทำซ้ำได้ รายงานกิจกรรมจาก NVIDIA Korea · รายงานของ NVIDIA ว่าด้วยความร่วมมือกับ LG
เรื่องนี้นำมาสู่คำถามที่จับต้องได้สำหรับหุ่นยนต์ที่เรียนรู้จากข้อมูล เมื่อสถานีเปลี่ยน ทีมจะนำส่วนใดของกระบวนการไปใช้ซ้ำได้ การทดสอบย้ายไปสายการผลิตที่สองบอกได้มากกว่าการทำงานสำเร็จหนึ่งครั้งในสถานีแรก เพราะช่วยให้เห็นว่าสมมติฐานเรื่องข้อมูล การจำลอง และการควบคุมยังใช้ได้ในสภาพแวดล้อมทางกายภาพที่ต่างกันหรือไม่
เริ่มจากงานที่ทีมสาธิตจริง
LG เปิดตัว CLOiD ในฐานะหุ่นยนต์สำหรับบ้านที่ CES 2026 ประกาศเดือนมกราคมยกตัวอย่างงานบ้านในบ้านที่เชื่อมต่ออุปกรณ์ ส่วนรายงานเดือนพฤศจิกายนอธิบายโครงการพัฒนาสำหรับอุตสาหกรรมที่ใช้หุ่นยนต์ชื่อเดียวกัน ข้อมูลที่เปิดเผยจึงแสดงแพลตฟอร์มในสองบริบท การนำร่องในโรงงานมีชิ้นส่วน ตารางเวลา ข้อจำกัดของกระบวนการ และข้อกำหนดด้านความปลอดภัยของตัวเอง หลักฐานสำหรับงานนั้นจึงต้องมาจากการทดลองด้านการผลิต LG แนะนำ CLOiD ที่ CES 2026 · รายงานของ NVIDIA ว่าด้วยความร่วมมือกับ LG
ข้อมูลเดือนพฤศจิกายนยืนยันว่าหุ่นยนต์หยิบจับและทำงานผลิตในสภาพแวดล้อมการผลิตระหว่างโครงการร่วมกัน ส่วนจำนวนครั้งที่ทำซ้ำ การกระจายของเวลาต่อรอบ และจำนวนครั้งที่ผู้ปฏิบัติงานต้องเข้าแก้ไขยังไม่มีข้อมูลสาธารณะ ควรเปิดคำถามทั้งสามไว้เมื่อประเมินว่าผลเดโมจะนำไปใช้ได้ไกลแค่ไหน กระบวนการวิจัยที่ทำซ้ำได้มีประโยชน์ตั้งแต่ก่อนจะให้ความเชื่อถือได้ในระดับที่ผู้ปฏิบัติงานต้องการระหว่างกะปกติ
ตัวอย่างต่อไปนี้เป็นกรณีสมมติ ลองนึกถึงโรงงานที่อยากให้หุ่นยนต์หยิบชิ้นส่วนจากลังไปวางในอุปกรณ์จับยึดเพื่อรอขั้นตอนถัดไป การทดสอบถือว่าสำเร็จเมื่อชิ้นส่วนถูกต้อง อยู่ในทิศทางที่ถูก ภายในเวลาปกติของกระบวนการ และสถานีพร้อมสำหรับรอบต่อไป การหยิบได้อย่างเดียวไม่พอหากคนต้องเข้ามาจัดตำแหน่งใหม่ทุก ๆ ไม่กี่ครั้ง
ตัวอย่างที่สองคือให้หุ่นยนต์ย้ายภาชนะขนชิ้นส่วนเปล่าออกจากจุดพัก วัตถุอาจใหญ่กว่า แต่ยอมให้วางคลาดเคลื่อนได้มากกว่า งานนี้อาจเหมาะกับการย้ายสถานีครั้งแรกถ้าภาชนะมีมือจับที่คาดตำแหน่งได้และจุดหมายทำเครื่องหมายชัดเจน สำหรับแต่ละงาน ให้ถามว่าความแปรผันที่เหลืออยู่ตรงไหน อาจอยู่ที่มุมมองกล้อง ระยะเอื้อมของหุ่นยนต์ อุปกรณ์จับยึด หรือสถานะของสถานีถัดไป
รอบการฝึกหนึ่งรอบมีหลายจุดที่ตรวจพบความผิดพลาดได้
ประกาศความร่วมมือของ NVIDIA เชื่อมกระบวนการห้าส่วน ทีมเก็บข้อมูลจากการสังเกตจริง ใช้ Cosmos เพิ่มความหลากหลาย ฝึกโมเดลด้วย GR00T ประเมินด้วยการจำลอง และประมวลผลบนตัวหุ่นยนต์ด้วย Jetson AGX Thor เอกสารสำหรับนักพัฒนา GR00T ของ NVIDIA อธิบายกระบวนการทั่วไปเพิ่มเติม เช่น การใช้ตัวอย่างสาธิตฝึกนโยบายควบคุมและประเมินในสภาพจำลองก่อนลงพื้นที่จริง เอกสารกล่าวถึงแพลตฟอร์มอ้างอิง ส่วนเวอร์ชันโมเดลและวิธีประเมินที่ LG ใช้ในเดโมครั้งนั้นยังไม่ได้ระบุ ประกาศความร่วมมือของ NVIDIA · กระบวนการ GR00T สำหรับนักพัฒนาของ NVIDIA
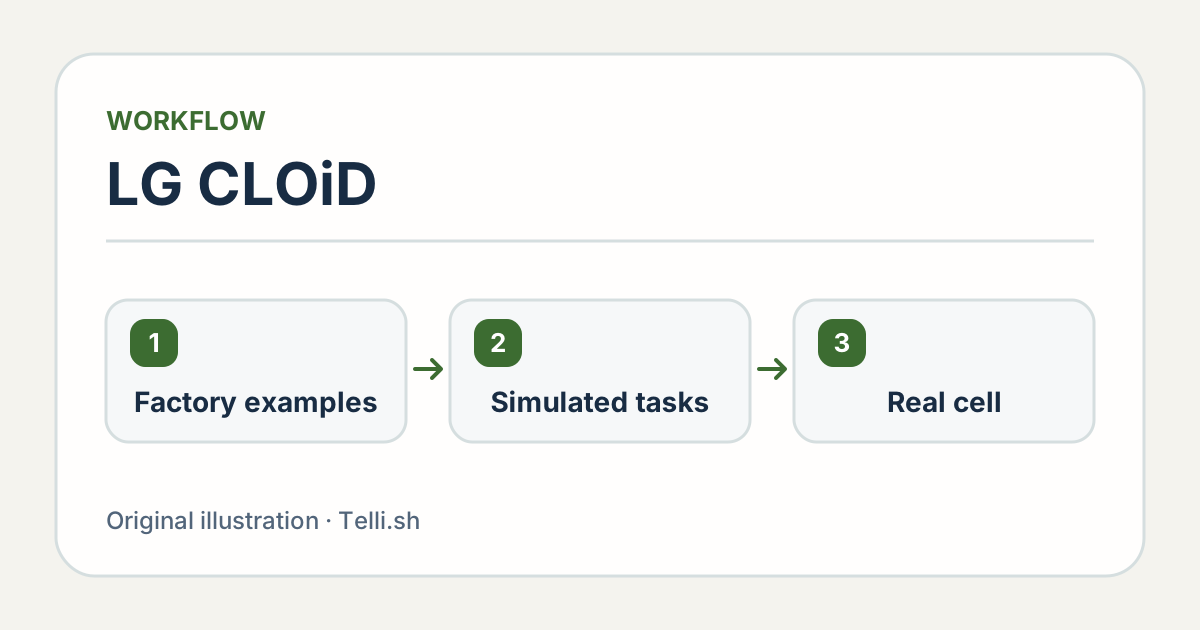
ตัวอย่างจริง การทดสอบในสภาพจำลอง และการทดลองจริงตอบคำถามคนละข้อในรอบการฝึกหุ่นยนต์ ภาพประกอบต้นฉบับโดย Telli.sh
เริ่มจากตัวอย่างที่เก็บมา การดูคนจัดการชิ้นส่วนช่วยบอกว่าจับตรงไหนได้อย่างปลอดภัย ทิศทางเปลี่ยนอย่างไร และการวางเสร็จเมื่อใด หากมีแต่ชิ้นส่วนที่วางตรงกลางและมีแสงดี ข้อมูลจะบอกเรื่องกรณียากได้น้อยลง ควรบันทึกว่าตัวอย่างสาธิตครอบคลุมถาด มุมมอง และรุ่นของชิ้นส่วนใดบ้าง เพื่อให้ทีมเลือกเงื่อนไขอื่นสำหรับการประเมินได้
การเพิ่มข้อมูลช่วยสร้างความแปรผันที่ควบคุมได้โดยไม่ต้องขอให้ผู้ปฏิบัติงานจัดฉากจริงซ้ำทุกแบบ สำหรับกรณีสมมติที่ย้ายชิ้นส่วนระหว่างถาด อาจเปลี่ยนพื้นหลังในภาพหรือตำแหน่งถาดที่ใช้ได้ในสภาพจำลอง วิธีนี้ช่วยพบโมเดลที่พึ่งฉากเดิมมากเกินไป การเปลี่ยนภาพยังบอกไม่ได้ว่าหัวจับจริงรับความต่างด้านแรงเสียดทาน น้ำหนัก หรือขนาดได้หรือไม่ ต้องมีแบบจำลองทางกายภาพที่เหมาะกับคำถามและทดสอบกับสถานีจริงด้วย
นโยบายควบคุมที่เรียนรู้จะแปลงสิ่งที่สังเกตและงานที่ต้องการให้เป็นการกระทำ การฝึกอาจช่วยให้หุ่นยนต์ตอบสนองต่อความต่างเล็ก ๆ ที่เขียนกฎด้วยมือให้ครบได้ยาก อุปกรณ์รอบโมเดลยังจำเป็น อุปกรณ์จับยึดกำหนดว่าจะวางชิ้นส่วนลงได้จริงหรือไม่ เซ็นเซอร์ให้ข้อมูลเกี่ยวกับวัตถุและสถานี ระบบควบคุมสายการผลิตกำหนดว่าจะเริ่มขั้นถัดไปได้เมื่อใด ส่วนเหล่านี้ยังสำคัญแม้การเคลื่อนไหวที่เรียนรู้จะดูราบรื่น
เปลี่ยนสายการผลิตย่อมเปลี่ยนมากกว่าภาพจากกล้อง
การจำลองทดสอบเงื่อนไขที่ใช้เวลาจัดเตรียมนานในโรงงานได้ กำหนดสถานีให้เป็นชุดเงื่อนไขที่ชัดเจนและทำให้แต่ละกรณีอธิบายได้ จะนำผลไปใช้ได้ง่ายขึ้นเมื่อรู้ว่ามาจากลังที่เลื่อนตำแหน่ง ชิ้นส่วนที่ถูกบังบางส่วน หรือสัญญาณสถานีที่มาช้า ตัวเลขรวมค่าเดียวอาจซ่อนความขัดข้องที่โรงงานเจอทุกวัน เอกสาร Isaac Sim ของ NVIDIA อธิบายเครื่องมือสร้างฉากตามหลักฟิสิกส์ รวมถึงแบบจำลองหุ่นยนต์ เซ็นเซอร์ และสภาพแวดล้อม เอกสาร NVIDIA Isaac Sim
สมมติว่าสายการผลิตที่สองมีรางนำอยู่ใกล้อุปกรณ์จับยึด ถ้ารางเปลี่ยนแนวเข้าใกล้ การเคลื่อนไหวเดิมอาจเฉียดสิ่งกีดขวางเกินไป กล้องยังอาจจำชิ้นส่วนได้ถูกต้อง การตรวจจำแนกภาพจึงไม่พบปัญหานี้ การทดสอบการย้ายต้องรวมการเคลื่อนไหวของหุ่นยนต์ในพื้นที่ทำงานที่เปลี่ยนไป การจำลองช่วยคัดเงื่อนไขที่ควรตรวจต่อก่อนทดลองจริงอย่างควบคุม
อีกกรณีหนึ่ง อุปกรณ์จับยึดเหมือนเดิม แต่สายการผลิตที่สองใช้บรรจุภัณฑ์ที่สะท้อนแสงมากกว่า บางกรณีที่ผ่านในการจำลองอาจล้มเหลวเพราะเซ็นเซอร์จริงรับแสงจนถึงขีดจำกัดหรือพื้นผิวสว่างจนมองไม่เห็นขอบ เก็บตัวอย่างจริงจำนวนเล็กน้อยไว้โดยไม่ใช้ฝึก เพื่อให้เห็นง่ายขึ้นว่านโยบายใหม่เรียนรู้ตัวงานหรือปรับเข้ากับรายละเอียดเฉพาะของสภาพแวดล้อมที่ใช้ฝึก
| สิ่งที่เปลี่ยนระหว่างสายการผลิต | วิธีเปรียบเทียบแบบควบคุม | สิ่งที่ต้องยืนยันในสภาพจริง |
|---|---|---|
| รูปร่างหรือความสูงของถาด | จำลองรูปทรงถาดใหม่และแนวเข้าใกล้ | ระยะห่างและความสม่ำเสมอในการหยิบภายใต้เงื่อนไขที่อนุมัติ |
| แสงหรือผิวบรรจุภัณฑ์ | เปลี่ยนสภาพการรับภาพในข้อมูลบันทึกหรือการจำลอง | การจำชิ้นส่วนและการวางที่สถานีจริง |
| เวลาของกะหรืออัตราการผลิต | ทำงานซ้ำภายใต้ข้อจำกัดด้านเวลาที่คาดไว้ | จำนวนรอบที่เสร็จและการกระจายของเวลาที่ใช้ |
| ชิ้นส่วนหายหรือผิดตำแหน่ง | ทดสอบการตรวจพบ การหยุดอย่างปลอดภัย และการส่งต่อ | ผู้ปฏิบัติงานได้รับสถานะที่ถูกต้องและกู้กระบวนการได้ |
เปลี่ยนเงื่อนไขของสถานีทีละอย่าง เมื่อย้ายแล้วเกิดปัญหา ทีมจึงมีจุดให้ตรวจสอบ ภาพประกอบต้นฉบับโดย Telli.sh
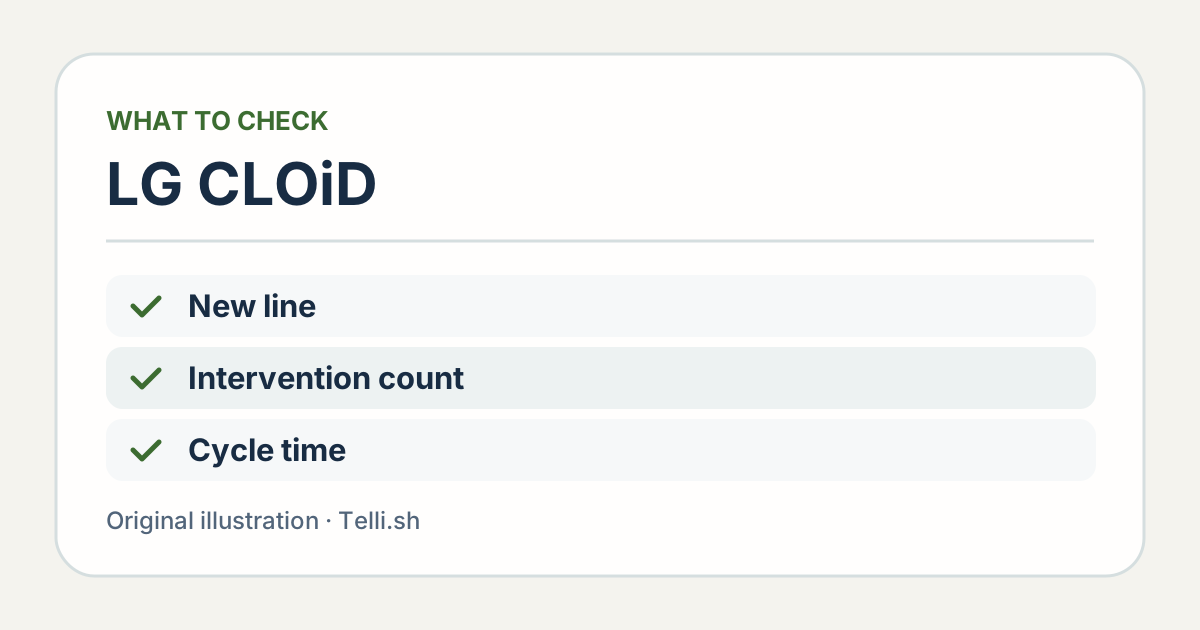
นับการเข้าแก้ไขและเวลาที่ใช้กลับมาทำงาน
การประมวลผลบนตัวหุ่นยนต์ช่วยให้อนุมานบางส่วนได้ใกล้กับอุปกรณ์ NVIDIA ระบุว่า Jetson AGX Thor เป็นส่วนหนึ่งของกระบวนการที่รายงานร่วมกับ LG สภาพแวดล้อมการประมวลผลฝั่งหุ่นยนต์จึงเป็นส่วนหนึ่งของการประเมิน พิจารณาว่าหุ่นยนต์ทำงานอย่างไรเมื่อทรัพยากรประมวลผล อัตราเฟรมของกล้อง หรือจังหวะสัญญาณจากสถานีเปลี่ยน เดโมครั้งเดียวอาจดูราบรื่นแม้ทีมยังไม่ได้วัดเวลาของกรณีที่ช้าที่สุดเมื่อทดสอบซ้ำ ประกาศความร่วมมือของ NVIDIA
ในการเปรียบเทียบ ให้รายงานจำนวนครั้งที่วางสำเร็จ จำนวนที่วางผิด จำนวนครั้งที่มีคนเข้าแก้ไข และเวลาที่ใช้ พร้อมจำนวนการทดลองทั้งหมดหรือช่วงที่วัด หากรอบหนึ่งสำเร็จหลังผู้ปฏิบัติงานขยับลัง ให้บันทึกการเข้าแก้ไขนั้น หากหุ่นยนต์หยุดอย่างถูกต้องเพราะชิ้นส่วนอยู่นอกตำแหน่งที่อนุมัติ ให้บันทึกการหยุดและวิธีที่ผู้ปฏิบัติงานใช้ให้กระบวนการกลับสู่ภาวะปกติ ในกรณีจำลองความขัดข้อง การหยุดอย่างถูกต้องอาจเป็นผลที่ต้องการ
ตัวอย่างสายการผลิตสมมติช่วยให้เห็นความต่าง การตั้งค่าแบบหนึ่งอาจวางถูก 18 จาก 20 ครั้งโดยไม่มีคนเข้าแก้ไขและหยุดในสองกรณียาก อีกแบบอาจทำครบทั้ง 20 ครั้ง แต่ต้องรีเซ็ตหรือให้ผู้ปฏิบัติงานแก้ไขห้าครั้ง ตัวเลขทั้งสองเป็นตัวอย่างสมมติ ความต่างนี้แสดงว่าการตัดสินใจนำไปใช้ต้องพิจารณาทั้งผลลัพธ์และแรงที่ต้องใช้กว่าจะได้ผลนั้น
เรื่องเวลาก็คล้ายกัน ค่ามัธยฐานต่ำกว่ากรอบเวลาของสถานีอาจดูดี แต่รอบที่ยาวผิดปกติเป็นครั้งคราวอาจขวางงานถัดไป เปรียบเทียบเวลาที่ทำเสร็จในรอบปกติกับเวลาหลังเหตุขัดข้องที่กู้คืนได้ วัดว่าสายการผลิตใช้เวลานานเท่าไรจึงกลับมาพร้อมเมื่อมีคนต้องเข้าแก้ไข ข้อมูลเหล่านี้ช่วยให้โรงงานเลือกงานที่มีความแปรผันในระดับที่รับมือได้
สถานีที่สองทำให้การใช้ซ้ำมีเป้าหมายที่วัดได้
- กำหนดงานหนึ่งงานที่มีขอบเขตชัดเจน และบันทึกเงื่อนไขที่ได้รับอนุมัติให้ทำ ระบุชิ้นส่วน อุปกรณ์จับยึด สถานะปลายทางที่คาดไว้ เวลาของกระบวนการ และวิธีที่คนจะเข้ารับช่วง กำหนดเกณฑ์สำเร็จและเกณฑ์หยุดร่วมกับฝ่ายปฏิบัติการและฝ่ายความปลอดภัยที่รับผิดชอบ
- เก็บและติดป้ายกำกับตัวอย่างอ้างอิงจากสถานีแรก กันตัวอย่างจำนวนเล็กน้อยไว้ประเมินโดยเฉพาะ จดว่าความแปรผันแบบใดใช้ฝึกและแบบใดเก็บไว้ทดสอบ
- ประเมินความเปลี่ยนแปลงในการจำลองโดยใช้ข้อจำกัดของสถานีที่ทราบ เลือกสถานการณ์ที่สะท้อนสถานีที่สองและจดเหตุผลของแต่ละกรณี เก็บหลักฐานของเงื่อนไขที่การจำลองสะท้อนได้ไม่แม่นพอ
- ทดสอบซ้ำที่สถานีที่สองในโครงการทดลองที่อนุมัติและมีผู้ดูแล เปรียบเทียบความถูกต้อง การเข้าแก้ไข การฟื้นคืน และเวลาระหว่างกลุ่มการทดลองที่ใกล้เคียงกัน ลองใช้วิธีควบคุมเดิมกับกรณีจำนวนจำกัดก่อนปรับ เพื่อให้ทีมเห็นว่าการปรับส่วนใดมีผล
- จดว่าส่วนใดใช้ต่อได้เลย ส่วนใดต้องเก็บข้อมูลเฉพาะสถานี และส่วนใดต้องเปลี่ยนเครื่องมือหรือกระบวนการ บันทึกนี้ช่วยวางแผนสถานีที่สามและประเมินได้ว่าการย้ายครั้งแรกประหยัดไปเท่าไร
โครงการนำร่องที่มีประสิทธิภาพยังต้องมีวิธีเปรียบเทียบที่เหมาะกับงาน หากอุปกรณ์จับยึดแบบตายตัวกับระบบอัตโนมัติแบบเดิมทำงานซ้ำรูปแบบเดียวได้สม่ำเสมออยู่แล้ว ให้เปรียบเทียบกับกระบวนการนั้น นโยบายที่เรียนรู้อาจคุ้มกว่าในสถานีที่รองรับชิ้นส่วนหลายรุ่นที่เข้ากันได้ ควรนับเวลาเก็บข้อมูล ทดสอบซ้ำ และบำรุงรักษาด้วย เพราะต้นทุนเหล่านี้อาจกลับมาทุกครั้งที่กระบวนการเปลี่ยน
วิธีหนึ่งในการตรวจต้นทุนดูแลคือเก็บการเปลี่ยนแปลงเล็ก ๆ ที่ได้รับอนุมัติไว้จนช่วงท้ายของโครงการนำร่อง อาจเป็นการเปลี่ยนผู้ขายถาดหรือใช้ชิ้นส่วนรุ่นเดิมอีกล็อตที่สีต่างออกไป ถามว่าใครจะเห็นว่าผลงานตกลง จะใช้บันทึกใดสืบหาสาเหตุ และการทดสอบแบบไหนจึงพอให้กลับมาทำงานตามปกติ การฝึกเช่นนี้ช่วยกำหนดผู้รับผิดชอบสถานีที่สองหลังทีมพัฒนาย้ายไปทำงานอื่น
งานด้านการผลิตของ CLOiD ที่รายงานแสดงวิธีเชื่อมข้อมูลจริง การฝึกโมเดล การจำลอง และการประมวลผลบนตัวหุ่นยนต์ การทดสอบกับสายการผลิตที่สองจะช่วยให้ประเมินคำกล่าวอ้างถัดไปได้ง่ายขึ้น เพราะทำให้เห็นชัดว่าส่วนใดของกระบวนการช่วยให้โรงงานทำผลเดิมได้อีกเมื่อลักษณะงานเปลี่ยน
แหล่งข้อมูล
- รายงาน AI Day Seoul วันที่ 9 พฤศจิกายน 2026 จาก NVIDIA Korea
- รายงาน NVIDIA เรื่องการสาธิตในโรงงานของ LG และขั้นตอน Physical AI
- LG Electronics แนะนำ CLOiD ที่ CES 2026
- แกลเลอรีภาพ CLOiD อย่างเป็นทางการของ LG Electronics
- กระบวนการ NVIDIA Isaac GR00T สำหรับนักพัฒนา วันที่ 7 กรกฎาคม 2026
- ภาพรวม NVIDIA Isaac Sim สำหรับนักพัฒนา
หากต้องการเก็บบันทึกและการตัดสินใจจากการทดสอบอุปกรณ์ไว้ด้วยกัน สร้างบัญชี Telli.sh