LG CLOiD berjaya dalam demonstrasi di kilang. Apakah yang diperlukan untuk berpindah ke barisan kedua?
LG dan NVIDIA menggabungkan data kilang, variasi sintetik, simulasi dan inferens pada robot CLOiD. Ketahui cara menilai bahagian yang boleh diguna semula pada barisan lain.
Robot boleh belajar memindahkan komponen dari satu dulang ke dulang yang lain. Apa yang berlaku jika barisan seterusnya menggunakan dulang berdinding lebih tinggi, mempunyai pencahayaan berbeza dan beroperasi dengan kitaran pengeluaran yang lebih singkat? Dari jauh, gerakannya masih kelihatan serupa. Dari dekat, robot perlu mencari objek, mencapainya tanpa menyentuh bekas dan meletakkannya dengan ketepatan yang diperlukan untuk langkah seterusnya.
LG Electronics dan NVIDIA melaporkan demonstrasi CLOiD yang melibatkan manipulasi robot dan tugas pembuatan dalam persekitaran kilang sebenar. NVIDIA membincangkan kerja itu di AI Day Seoul pada 9 November 2026, waktu Korea. Aliran kerja yang dilaporkan menggunakan data dunia sebenar, NVIDIA Cosmos untuk memperkaya data, Isaac GR00T untuk latihan, simulasi untuk penilaian dan Jetson AGX Thor untuk pengkomputeran pada robot. Kedua-dua pihak menerangkan usaha membina proses pembangunan dan pengesahan yang boleh diulang. Liputan acara oleh NVIDIA Korea · Laporan NVIDIA tentang kerjasama dengan LG
Ini menimbulkan soalan khusus tentang robot yang belajar daripada data. Bahagian proses manakah yang boleh diguna semula apabila stesen berubah? Ujian pemindahan ke barisan kedua boleh menunjukkan lebih banyak daripada satu percubaan yang berjaya di stesen pertama. Ia boleh menunjukkan sama ada andaian tentang data, simulasi dan kawalan masih berfungsi dalam persekitaran fizikal yang berbeza.
Mulakan dengan kerja yang benar-benar ditunjukkan oleh pasukan
LG memperkenalkan CLOiD sebagai robot rumah di CES 2026. Pengumuman Januari menerangkan beberapa tugas termasuk kerja rumah dalam rumah bersambung. Laporan November pula membincangkan projek pembangunan industri dengan robot yang menggunakan nama sama. Kenyataan awam itu menggambarkan dua persekitaran bagi platform tersebut. Projek rintis kilang mempunyai komponen, jadual, kekangan proses dan keperluan keselamatan tersendiri. Bukti untuk kegunaan ini datang daripada kerja pembuatan. Pengenalan CLOiD oleh LG di CES 2026 · Laporan NVIDIA tentang kerjasama dengan LG
Kenyataan November menunjukkan bahawa robot menjalankan kerja manipulasi dan pembuatan dalam persekitaran kilang sebagai sebahagian daripada kerjasama itu. Maklumat awam tidak menyatakan bilangan ulangan, taburan masa kitaran atau kekerapan campur tangan operator. Biarkan tiga soalan itu terbuka semasa menilai sejauh mana demonstrasi boleh ditiru. Proses penyelidikan yang boleh diulang sudah boleh memberi nilai sebelum mencapai kebolehpercayaan yang diperlukan dalam syif biasa.
Contoh berikut bersifat hipotesis. Bayangkan kilang mahu robot mengambil komponen daripada bekas dan memasukkannya ke dalam lekapan untuk langkah seterusnya. Percubaan dianggap berjaya apabila komponen yang betul berada pada orientasi yang betul dalam tempoh proses biasa dan stesen bersedia untuk kitaran seterusnya. Cengkaman semata-mata belum mencukupi jika seseorang perlu membetulkan kedudukan selepas beberapa percubaan.
Dalam contoh lain, robot mengalihkan pembawa kosong dari kawasan persediaan. Objeknya mungkin lebih besar, tetapi toleransi penempatan boleh lebih longgar. Ini mungkin pemindahan pertama yang lebih mudah sekiranya pemegang pembawa berada pada kedudukan yang konsisten dan destinasi ditandakan dengan jelas. Bagi setiap tugas, lihat di mana variasi masih berlaku. Ia mungkin terletak pada pandangan kamera, capaian robot, lekapan atau keadaan stesen hiliran.
Satu kitaran latihan mempunyai beberapa titik untuk mengesan kesilapan
Pengumuman kerjasama NVIDIA menghubungkan lima bahagian. Pasukan mengumpul pemerhatian sebenar, memperkaya data menggunakan Cosmos, melatih model dengan GR00T, menilai melalui simulasi dan menggunakan Jetson AGX Thor untuk pengkomputeran pada robot. Bahan pembangun GR00T menerangkan aliran umum dengan lebih terperinci, termasuk demonstrasi untuk latihan dasar kawalan dan simulasi untuk penilaian sebelum pelaksanaan fizikal. Bahan tersebut menerangkan platform rujukan. Ia tidak menyatakan versi model atau protokol penilaian tepat yang digunakan LG dalam demonstrasi itu. Pengumuman kerjasama NVIDIA · Aliran kerja GR00T untuk pembangun NVIDIA
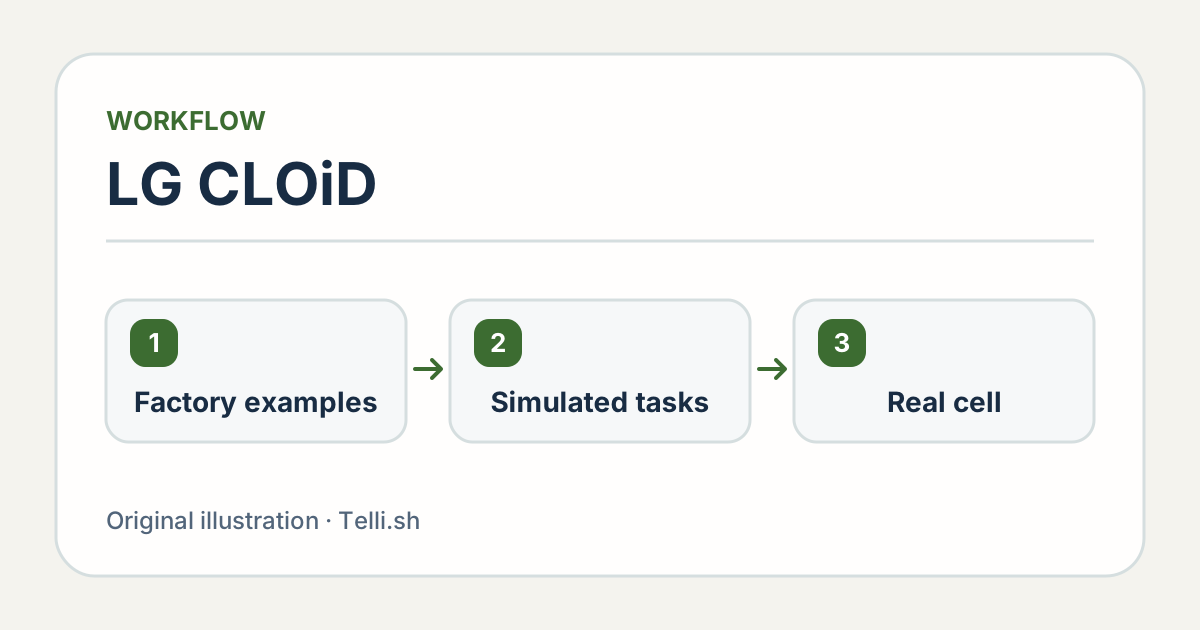
Contoh sebenar, ujian simulasi dan percubaan fizikal menjawab soalan yang berbeza dalam kitaran latihan robot. Ilustrasi asal Telli.sh.
Mulakan dengan contoh yang dikumpul. Demonstrasi seseorang mengendalikan komponen boleh menunjukkan bahagian yang selamat untuk dicengkam, perubahan orientasi dan saat penempatan dianggap selesai. Set yang hanya mengandungi komponen di tengah dan bercahaya baik memberi kurang petunjuk tentang kes sukar. Catat dulang, sudut pandangan dan variasi komponen dalam demonstrasi supaya pasukan boleh memilih keadaan berbeza untuk penilaian.
Pengayaan data boleh menambah variasi terkawal tanpa meminta operator mengulang setiap keadaan. Dalam pemindahan dulang hipotesis, anda boleh mengubah latar visual atau kedudukan dulang serasi dalam simulasi. Ini boleh mendedahkan model yang bergantung pada persekitaran tetap. Variasi visual sahaja tidak menunjukkan bahawa pencengkam fizikal boleh menangani perbezaan geseran, berat atau dimensi. Perubahan ini memerlukan model fizikal yang sesuai dengan soalan dan semakan pada stesen sebenar.
Dasar kawalan yang dipelajari memetakan pemerhatian dan tugas yang dikehendaki kepada tindakan. Latihan boleh membantu robot bertindak balas terhadap perbezaan kecil yang sukar disenaraikan dalam peraturan tulisan tangan. Model tetap memerlukan peralatan yang sesuai. Lekapan menentukan sama ada penempatan boleh dilakukan secara fizikal. Sensor memberi bukti tentang objek dan stesen. Sistem kawalan barisan menentukan sama ada langkah berikutnya patut bermula. Semua ini penting walaupun gerakan yang dipelajari kelihatan lancar.
Barisan lain mengubah lebih daripada pandangan kamera
Simulasi boleh menguji gabungan keadaan yang mengambil masa untuk disediakan di lantai kilang. Bina model stesen sebagai himpunan keadaan khusus dan pastikan kes penilaian mudah dijelaskan. Hasil lebih mudah digunakan apabila pasukan tahu sama ada ia berpunca daripada bekas yang beralih, komponen yang terlindung sebahagian atau isyarat stesen yang lewat. Angka keseluruhan boleh menyembunyikan kegagalan harian. Bahan NVIDIA Isaac Sim menerangkan alat untuk membina persekitaran berasaskan fizik dan memasukkan model robot, sensor dan persekitaran. Dokumentasi NVIDIA Isaac Sim
Andaikan barisan kedua memasang rel panduan berhampiran lekapan. Jika rel mengubah laluan menghampiri komponen, gerakan lama mungkin terlalu dekat dengan halangan. Kamera masih boleh mengenal pasti komponen, jadi semakan pengelasan imej tidak akan mengesan masalah itu. Ujian pemindahan perlu merangkumi pergerakan robot dalam ruang yang berubah. Simulasi boleh mengecilkan pilihan keadaan yang perlu diuji secara fizikal dalam percubaan terkawal.
Andaikan pula lekapan kekal sama tetapi pembungkusan pada barisan kedua lebih memantulkan cahaya. Kes yang berjaya dalam simulasi boleh gagal apabila sensor sebenar tepu atau permukaan cerah menyembunyikan tepi. Asingkan sedikit contoh fizikal yang tidak digunakan dalam latihan. Ini membantu mengenal pasti sama ada dasar baharu mempelajari tugas atau hanya menyesuaikan diri dengan butiran persekitaran latihan.
| Perubahan antara barisan | Perbandingan terkawal | Perkara untuk disahkan secara fizikal |
|---|---|---|
| Bentuk atau ketinggian dulang | Simulasikan geometri dulang baharu dan laluan pendekatan | Jarak bebas dan cengkaman yang boleh dipercayai dalam keadaan yang diluluskan |
| Pencahayaan atau kemasan pembungkusan | Ubah keadaan kamera yang dirakam atau disimulasi | Pengecaman dan penempatan di stesen sebenar |
| Jadual syif atau kadar pengeluaran | Ulang tugas dengan kekangan masa yang dijangka | Kitaran selesai dan taburan masa kitaran |
| Komponen tiada atau tersasar | Uji pengesanan, henti selamat dan serahan kepada operator | Operator menerima status tepat dan boleh memulihkan proses |
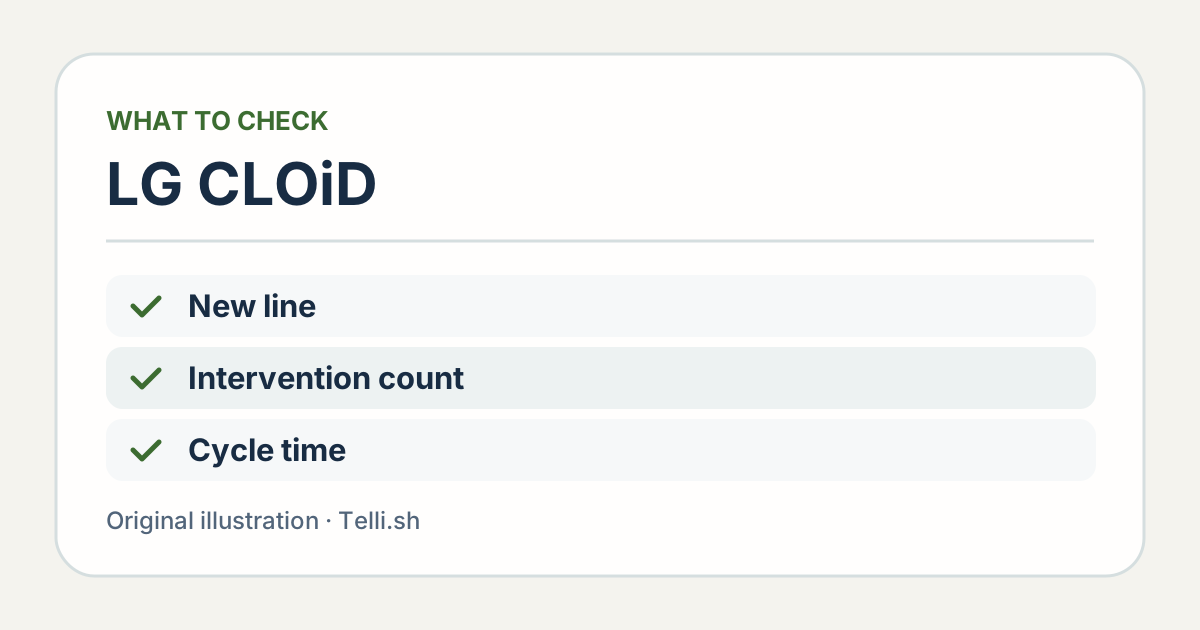
Ubah satu keadaan stesen pada satu masa supaya kegagalan pemindahan memberi petunjuk khusus untuk disemak. Ilustrasi asal Telli.sh.
Kira campur tangan dan masa pemulihan
Pengkomputeran pada robot membolehkan sebahagian inferens dibuat dekat dengan peralatan. NVIDIA mengatakan Jetson AGX Thor merupakan sebahagian daripada proses LG yang dilaporkan. Maka persekitaran pelaksanaan pada robot juga perlu dinilai. Lihat tindak balas apabila kuasa pengkomputeran, kadar bingkai kamera atau masa isyarat stesen berubah. Satu demonstrasi boleh kelihatan lancar sebelum pasukan mengukur tempoh bagi kes paling lambat dalam beberapa ulangan. Pengumuman kerjasama NVIDIA
Untuk perbandingan berguna, laporkan penempatan yang selesai, penempatan salah, campur tangan dan masa berlalu bersama jumlah percubaan atau tempoh pengukuran. Jika percubaan selesai selepas operator menolak bekas sedikit, catat campur tangan itu. Jika robot berhenti dengan betul kerana komponen berada di luar kedudukan yang diluluskan, catat hentian dan cara operator memulihkan proses. Henti yang betul boleh menjadi hasil yang dijangka bagi kes kegagalan.
Barisan hipotesis membantu menerangkan perbezaannya. Satu konfigurasi boleh meletakkan 18 daripada 20 komponen dengan betul tanpa campur tangan dan berhenti pada dua kes sukar. Satu lagi boleh menyelesaikan semua 20 tetapi memerlukan lima tetapan semula atau pembetulan operator. Angka tersebut ialah contoh dan bukan ukuran daripada demonstrasi CLOiD. Ia menunjukkan mengapa keputusan pelaksanaan memerlukan hasil akhir dan ukuran usaha untuk mencapainya.
Masa juga boleh menunjukkan corak serupa. Median di bawah had stesen kelihatan baik, tetapi kitaran panjang sekali-sekala boleh menyekat operasi berikutnya. Bandingkan masa siap dalam percubaan biasa dan selepas gangguan yang boleh dipulihkan. Lihat tempoh untuk barisan bersedia semula apabila seseorang perlu masuk campur. Pemerhatian ini membantu kilang memilih tugas dengan variasi yang mampu ditangani.
Stesen kedua memberi sasaran yang boleh diukur untuk penggunaan semula
- Tentukan satu tugas terhad dan catat keadaan yang diluluskan untuk menjalankannya. Sertakan komponen, lekapan, keadaan akhir yang dijangka, masa proses dan cara seseorang mengambil alih. Tetapkan kriteria kejayaan dan hentian bersama pasukan operasi dan keselamatan yang bertanggungjawab.
- Kumpul dan label contoh rujukan pada stesen pertama. Asingkan sedikit contoh untuk penilaian. Catat variasi yang dimasukkan dalam latihan dan yang disimpan untuk ujian.
- Nilai perubahan dalam simulasi menggunakan kekangan stesen yang diketahui. Pilih keadaan yang mewakili stesen kedua dan catat sebab setiap kes dipilih. Simpan bukti tentang keadaan yang tidak boleh diwakili dengan baik dalam simulasi.
- Ulangi pada stesen kedua dalam percubaan yang diluluskan dan diawasi. Bandingkan ketepatan, campur tangan, pemulihan dan masa pada kelompok setara. Jalankan set terhad menggunakan dasar lama sebelum membuat perubahan supaya pasukan tahu pelarasan yang membawa kesan.
- Catat bahagian yang dipindahkan tanpa perubahan, yang memerlukan data tempatan dan yang memerlukan perubahan alat atau proses. Rekod itu boleh membimbing stesen ketiga dan membantu menganggar penjimatan daripada pemindahan pertama.
Projek rintis yang cekap memerlukan perbandingan dengan proses yang sesuai. Jika lekapan tetap dan automasi konvensional sudah menjalankan kerja berulang dengan andal, bandingkan dengan proses itu. Dasar yang dipelajari mungkin memberi nilai lebih pada stesen dengan beberapa variasi komponen yang serasi. Masukkan masa pengumpulan data, ujian semula dan penyelenggaraan kerana kos ini boleh berulang apabila proses berubah.
Satu cara menyemak kos penyelenggaraan ialah menangguhkan perubahan kecil yang diluluskan sehingga penghujung projek rintis. Dulang daripada pembekal baharu atau kelompok komponen sama dengan warna berbeza mungkin sudah memadai. Tanya siapa akan mengesan kemerosotan, rekod mana yang membantu siasatan dan ujian apa yang membenarkan operasi kembali normal. Ini memberi barisan kedua pemilik operasi selepas pasukan pembangunan beralih kepada kerja lain.
Kerja pembuatan CLOiD yang dilaporkan menunjukkan bagaimana projek robot boleh menghubungkan data sebenar, latihan model, simulasi dan pelaksanaan pada peranti. Ujian barisan kedua akan memudahkan penilaian seterusnya. Ia boleh menunjukkan bahagian proses yang membantu kilang mengulang hasil apabila kerja berubah.
Sumber
- Liputan AI Day Seoul oleh NVIDIA Korea, 9 November 2026
- Laporan NVIDIA tentang demonstrasi pembuatan LG dan aliran kerja AI fizikal
- Pengenalan CLOiD oleh LG Electronics di CES 2026
- Galeri foto rasmi CLOiD oleh LG Electronics
- Aliran kerja NVIDIA Isaac GR00T untuk pembangun, 7 Julai 2026
- Gambaran keseluruhan NVIDIA Isaac Sim untuk pembangun
Untuk menyimpan nota dan keputusan daripada ujian peralatan bersama-sama, cipta akaun Telli.sh.