CLOiD LG berhasil dalam demo pabrik. Apa yang dibutuhkan untuk pindah ke lini kedua?
LG dan NVIDIA menghubungkan data pabrik, variasi sintetis, simulasi, dan inferensi di robot CLOiD. Begini cara menilai bagian mana yang bisa dipakai kembali di lini lain.
Robot bisa belajar memindahkan komponen dari satu baki ke baki lain. Apa yang terjadi jika lini berikutnya memakai baki berdinding lebih tinggi, pencahayaannya berbeda, dan siklus produksinya lebih singkat? Gerakannya terlihat serupa dari kejauhan. Dari dekat, robot harus menemukan benda, menjangkaunya tanpa menyentuh wadah, dan menaruhnya dengan cukup akurat untuk proses berikutnya.
LG Electronics dan NVIDIA melaporkan demonstrasi CLOiD yang mencakup manipulasi benda dan tugas produksi di lingkungan manufaktur nyata. NVIDIA membahas pekerjaan ini di AI Day Seoul pada 9 November 2026 waktu Korea. Alur yang dilaporkan menggunakan data dunia nyata, NVIDIA Cosmos untuk augmentasi data, Isaac GR00T untuk pelatihan, simulasi untuk evaluasi, dan Jetson AGX Thor untuk komputasi di robot. Kedua pihak menjelaskan upaya membangun proses pengembangan dan validasi yang dapat diulang. Liputan acara NVIDIA Korea · Penjelasan NVIDIA tentang kolaborasi dengan LG
Hal itu memunculkan pertanyaan konkret tentang robot yang belajar dari data. Bagian mana dari alur tersebut yang bisa dipakai kembali saat stasiun berubah? Uji pemindahan ke lini kedua memberi informasi lebih banyak daripada keberhasilan satu kali di stasiun pertama. Uji itu menunjukkan apakah asumsi tentang data, simulasi, dan kendali masih berlaku dalam kondisi fisik yang berbeda.
Mulai dari pekerjaan yang benar-benar didemonstrasikan
LG memperkenalkan CLOiD sebagai robot rumah tangga di CES 2026. Pengumuman Januari mencakup pekerjaan rumah di hunian terhubung. Laporan November menjelaskan proyek pengembangan industri dengan robot bernama sama. Pernyataan publik menunjukkan dua konteks penggunaan platform tersebut. Uji coba pabrik memiliki komponen, jadwal, batasan proses, dan persyaratan keselamatan sendiri, sehingga buktinya berasal dari pekerjaan manufaktur. Perkenalan CLOiD di CES 2026 oleh LG · Penjelasan NVIDIA tentang kolaborasi dengan LG
Pernyataan November menunjukkan bahwa robot melakukan manipulasi dan tugas produksi di lingkungan manufaktur sebagai bagian dari kolaborasi. Angka pengulangan, distribusi waktu per siklus, dan jumlah intervensi operator belum diumumkan. Biarkan ketiga pertanyaan itu terbuka saat menilai sejauh mana hasil demo dapat diterapkan. Proses riset yang dapat diulang sudah bisa berguna jauh sebelum menghasilkan keandalan yang dibutuhkan operator pada sif biasa.
Contoh-contoh berikut bersifat hipotetis. Bayangkan sebuah pabrik ingin robot mengambil komponen dari wadah dan memasukkannya ke dudukan untuk proses lanjutan. Uji coba dianggap berhasil bila komponen yang benar terpasang pada posisi dan orientasi yang tepat, dalam waktu proses normal, dan stasiun siap untuk siklus berikutnya. Keberhasilan menggenggam saja belum cukup jika orang harus membetulkan posisi komponen setiap beberapa percobaan.
Dalam contoh kedua, robot memindahkan wadah angkut kosong dari area persiapan. Bendanya mungkin lebih besar, tetapi toleransi penempatannya lebih longgar. Tugas ini bisa lebih mudah dipindahkan pertama kali jika pegangan wadah seragam dan tujuan ditandai dengan jelas. Untuk setiap tugas, tanyakan di mana variasi yang tersisa. Bisa pada tampilan kamera, jangkauan robot, dudukan, atau keadaan stasiun berikutnya.
Satu siklus pelatihan memberi beberapa kesempatan menangkap kesalahan
Pengumuman kolaborasi NVIDIA menghubungkan lima bagian. Tim mengumpulkan pengamatan nyata, menambah variasinya dengan Cosmos, melatih model menggunakan GR00T, melakukan evaluasi melalui simulasi, dan menggunakan Jetson AGX Thor untuk komputasi di robot. Materi pengembang GR00T NVIDIA menjelaskan alur umum itu lebih terperinci, termasuk penggunaan demonstrasi untuk melatih kebijakan kendali dan simulasi untuk evaluasi sebelum penerapan fisik. Materi itu menggambarkan platform acuan. Versi model dan protokol evaluasi yang tepat untuk demonstrasi LG belum disebutkan di sana. Pengumuman kolaborasi NVIDIA · Alur GR00T untuk pengembang dari NVIDIA
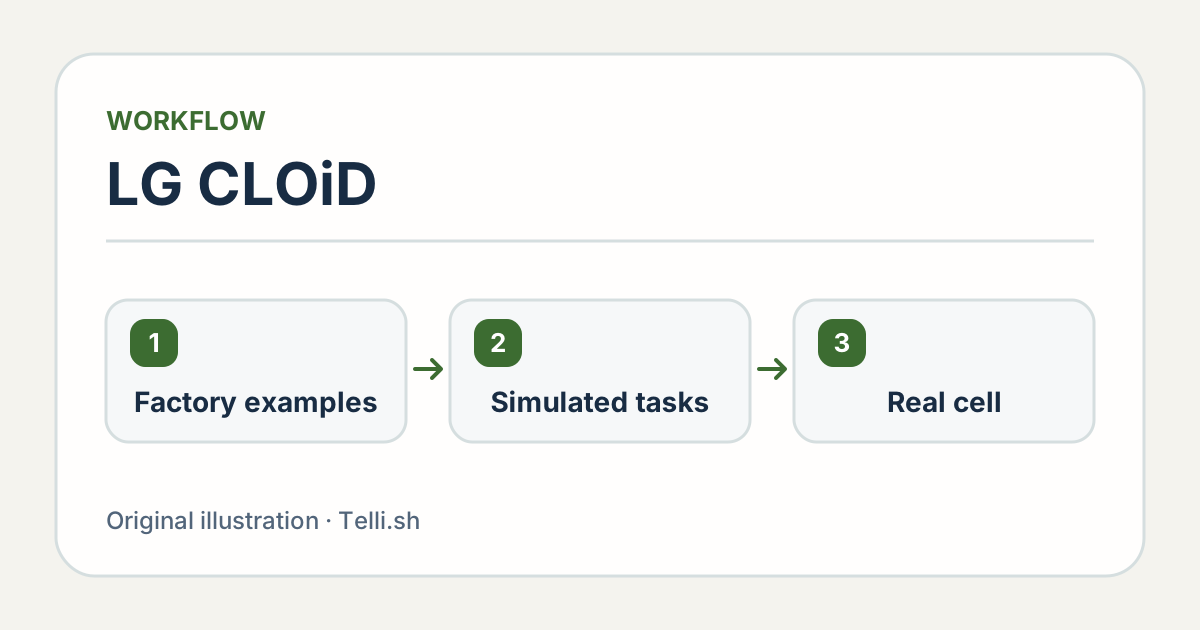
Contoh nyata, uji simulasi, dan uji fisik menjawab pertanyaan yang berbeda dalam satu siklus pelatihan robot. Ilustrasi asli oleh Telli.sh.
Mulai dari contoh yang dikumpulkan. Demonstrasi seseorang yang menangani komponen dapat menunjukkan bagian yang aman digenggam, perubahan orientasi, dan kapan penempatan dianggap selesai. Kumpulan contoh yang hanya berisi komponen di tengah dengan cahaya yang baik memberi sedikit informasi tentang kasus sulit. Catat baki, sudut pandang, dan varian komponen yang masuk demonstrasi agar tim bisa memilih kondisi berbeda untuk evaluasi.
Augmentasi dapat menambah variasi terkendali tanpa meminta operator membuat ulang setiap adegan. Untuk contoh pemindahan baki, Anda dapat mengubah latar visual atau posisi baki yang kompatibel dalam simulasi. Ini membantu mendeteksi model yang mengandalkan latar tetap. Variasi visual saja belum menunjukkan apakah pencengkeram fisik mampu menangani perbedaan gesekan, berat, atau dimensi. Perubahan tersebut perlu dimodelkan secara fisik sesuai pertanyaannya dan diperiksa di stasiun nyata.
Kebijakan kendali yang dipelajari memetakan pengamatan dan tugas yang dituju menjadi tindakan. Pelatihan bisa membantu robot merespons perbedaan kecil yang sulit dituliskan satu per satu sebagai aturan manual. Peralatan pendukungnya tetap diperlukan. Dudukan menentukan apakah komponen bisa ditempatkan secara fisik. Sensor memberi informasi tentang benda dan stasiun. Sistem kendali lini menentukan kapan proses selanjutnya boleh dimulai. Semua itu tetap penting meskipun gerakan yang dipelajari terlihat mulus.
Perpindahan lini mengubah lebih dari tampilan kamera
Simulasi bisa menguji kombinasi yang memakan waktu jika disiapkan di lantai pabrik. Modelkan stasiun sebagai serangkaian kondisi yang spesifik dan buat kasus evaluasinya mudah dijelaskan. Hasil lebih mudah digunakan ketika diketahui apakah penyebabnya adalah wadah yang bergeser, komponen yang sebagian tertutup, atau sinyal stasiun yang terlambat. Satu angka gabungan bisa menyembunyikan kegagalan yang ditemui pabrik setiap hari. Materi Isaac Sim dari NVIDIA menjelaskan cara membuat adegan berbasis fisika dan memasukkan model robot, sensor, serta lingkungan. Dokumentasi NVIDIA Isaac Sim
Misalkan lini kedua memiliki rel pemandu di dekat dudukan. Jika rel itu mengubah jalur pendekatan, gerakan lama mungkin kini terlalu dekat dengan penghalang. Kamera masih bisa mengenali komponen dengan benar, sehingga uji klasifikasi gambar akan melewatkan masalah tersebut. Uji pemindahan perlu mencakup gerakan robot di ruang kerja yang telah berubah. Simulasi dapat mempersempit kondisi yang perlu diperiksa sebelum uji fisik terkendali.
Sekarang bayangkan dudukannya tetap sama, tetapi lini kedua memakai kemasan yang lebih memantulkan cahaya. Beberapa kasus yang berhasil di simulasi mungkin gagal karena sensor nyata mengalami saturasi atau permukaan terang menyamarkan tepi benda. Simpan sedikit contoh fisik yang tidak dipakai untuk pelatihan. Dengan itu, tim lebih mudah membedakan apakah kebijakan baru mempelajari tugasnya atau menyesuaikan diri pada rincian lingkungan pelatihan.
| Perubahan antarlini | Perbandingan terkendali yang berguna | Pemeriksaan fisik yang diperlukan |
|---|---|---|
| Bentuk atau tinggi baki | Simulasikan geometri baki dan jalur pendekatan yang baru | Jarak bebas dan genggaman yang andal dalam kondisi yang disetujui |
| Cahaya atau permukaan kemasan | Variasikan kondisi kamera pada rekaman atau simulasi | Pengenalan dan penempatan di stasiun fisik |
| Waktu sif atau kapasitas produksi | Jalankan ulang tugas dengan batas waktu yang ditentukan | Siklus yang selesai dan distribusi durasinya |
| Komponen hilang atau bergeser | Uji deteksi, penghentian aman, dan pengalihan ke operator | Operator menerima informasi status yang tepat dan dapat memulihkan proses |
Ubah satu kondisi stasiun setiap kali agar kegagalan pemindahan menunjuk ke penyebab yang dapat diperiksa tim. Ilustrasi asli oleh Telli.sh.
Catat intervensi dan waktu pemulihan
Komputasi di robot memungkinkan sebagian inferensi berlangsung dekat dengan perangkat. NVIDIA mengatakan Jetson AGX Thor termasuk dalam alur kerja LG yang dilaporkan. Karena itu, lingkungan eksekusi di robot menjadi bagian dari evaluasi. Pertimbangkan perilaku robot ketika kapasitas komputasi, laju kamera, atau waktu sinyal stasiun berubah. Satu demonstrasi dapat terlihat lancar sebelum tim mengukur kasus-kasus yang membutuhkan waktu paling lama dalam pengulangan. Pengumuman kolaborasi NVIDIA
Untuk perbandingan yang berguna, laporkan jumlah penempatan selesai, penempatan salah, intervensi, dan durasi beserta total percobaan atau periode pengukuran. Jika siklus selesai setelah operator sedikit menggeser wadah, catat intervensi itu. Jika robot berhenti dengan benar karena komponen berada di luar posisi yang disetujui, catat penghentian dan bagaimana operator mengembalikan proses ke kondisi normal. Penghentian yang tepat dapat menjadi hasil yang memang diharapkan pada skenario gagal.
Lini hipotetis menggambarkan bedanya. Satu konfigurasi mungkin menempatkan komponen dengan benar pada 18 dari 20 percobaan tanpa intervensi dan berhenti pada dua kasus sulit. Konfigurasi lain mungkin menuntaskan 20 percobaan, tetapi memerlukan lima penyetelan ulang atau koreksi oleh operator. Kedua angka ini merupakan contoh hipotetis. Perbedaannya menunjukkan mengapa keputusan penerapan perlu mempertimbangkan hasil akhir sekaligus upaya untuk mencapainya.
Waktu bisa memberi pelajaran serupa. Median di bawah batas waktu stasiun terlihat menjanjikan, tetapi satu siklus yang sesekali terlalu lama dapat menghambat operasi berikutnya. Bandingkan durasi penyelesaian pada siklus biasa dan setelah gangguan yang dapat dipulihkan. Ukur berapa lama lini kembali siap ketika seseorang harus turun tangan. Pengamatan tersebut membantu pabrik memilih tugas dengan variasi yang mampu ditanganinya.
Stasiun kedua memberi target terukur untuk penggunaan ulang
- Tetapkan satu tugas dengan batas yang jelas dan catat kondisi yang disetujui untuk menjalankannya. Sertakan komponen, dudukan, kondisi akhir yang diharapkan, waktu proses, dan cara operator mengambil alih. Tentukan kriteria keberhasilan dan penghentian bersama tim operasi dan keselamatan yang bertanggung jawab.
- Kumpulkan dan beri label contoh acuan di stasiun pertama. Sisihkan sejumlah kecil contoh untuk evaluasi. Catat variasi mana yang digunakan dalam pelatihan dan mana yang disimpan untuk pengujian.
- Evaluasi perubahan dalam simulasi dengan batasan stasiun yang sudah diketahui. Pilih skenario yang mewakili stasiun kedua dan catat alasan memilih masing-masing. Simpan bukti untuk setiap kondisi yang sulit diwakili dengan andal oleh simulasi.
- Ulangi di stasiun kedua dalam uji coba yang disetujui dan diawasi. Bandingkan ketepatan, intervensi, pemulihan, dan waktu di beberapa kelompok percobaan yang serupa. Jalankan sejumlah kecil uji dengan kebijakan lama sebelum mengubahnya agar tim dapat melihat penyesuaian mana yang berpengaruh.
- Catat bagian yang bisa dipakai tanpa perubahan, bagian yang memerlukan data lokal, dan bagian yang memerlukan perubahan alat atau proses. Catatan itu dapat memandu penerapan di stasiun ketiga dan membantu tim memperkirakan penghematan dari pemindahan pertama.
Uji coba yang efisien juga perlu pembanding yang sesuai dengan pekerjaan. Jika dudukan tetap dan otomasi konvensional sudah andal menjalankan operasi yang sangat repetitif, bandingkan dengan alur tersebut. Kebijakan kendali yang dipelajari mungkin lebih bernilai di stasiun yang menangani beberapa varian komponen kompatibel. Perbandingan perlu memasukkan waktu untuk mengumpulkan data, menguji ulang, dan memelihara alur karena biaya tersebut dapat muncul kembali setiap kali proses berubah.
Salah satu cara memeriksa biaya pemeliharaan adalah menyisihkan satu perubahan proses kecil yang disetujui hingga akhir uji coba. Pemasok baki baru atau kelompok komponen identik dengan warna berbeda mungkin cukup. Tanyakan siapa yang akan menyadari penurunan kinerja, catatan apa yang dapat dipakai untuk menyelidikinya, dan uji apa yang memberi dasar untuk kembali ke operasi normal. Latihan ini membantu menetapkan siapa yang bertanggung jawab atas stasiun kedua setelah tim pengembangan beralih ke pekerjaan lain.
Pekerjaan manufaktur CLOiD yang dilaporkan menunjukkan cara menghubungkan data nyata, pelatihan model, simulasi, dan eksekusi di robot. Uji pada lini kedua akan membuat klaim berikutnya lebih mudah dinilai. Tim dapat melihat dengan tepat bagian mana dari proses tersebut yang membantu pabrik mengulang hasil ketika pekerjaannya berubah.
Sumber
- Liputan AI Day Seoul 9 November 2026 oleh NVIDIA Korea
- Laporan NVIDIA tentang demonstrasi manufaktur LG dan alur AI fisik
- Perkenalan CLOiD di CES 2026 oleh LG Electronics
- Galeri foto resmi CLOiD dari LG Electronics
- Alur NVIDIA Isaac GR00T untuk pengembang, 7 Juli 2026
- Ringkasan NVIDIA Isaac Sim untuk pengembang
Untuk menyimpan catatan dan keputusan uji peralatan di satu tempat, buat akun Telli.sh.