Gemini Robotics 2.5 phân loại linh kiện ô tô. Nhà máy dùng được mọi khay linh kiện chứ?
Google DeepMind báo cáo tỷ lệ thành công 96% trong thử nghiệm gom linh kiện bằng Apollo 2. Các câu hỏi tiếp theo là độ chính xác của khay, bàn giao và độ ổn định của thời gian chu kỳ.
Hai giá đỡ kim loại trông gần giống nhau trong thùng. Một chiếc thuộc khay tiếp theo, chiếc kia dành cho cấu hình xe khác. Giá đỡ sai vẫn có thể nằm vừa trong đúng ngăn. Robot chuyển linh kiện chính xác đã hoàn thành một thao tác hữu ích. Công việc mà nhà máy trả tiền là nhận đủ đúng linh kiện theo đúng thứ tự.
Ngày 10 tháng 11 năm 2026, Google DeepMind công bố Gemini Robotics 2.5 và cho biết đang triển khai cho các đối tác robot. DeepMind báo cáo tỷ lệ thành công 96% trong thử nghiệm chứng minh tính khả thi của việc gom linh kiện ô tô cùng Apptronik và Mercedes-Benz. Thử nghiệm dùng robot hình người Apollo 2 của Apptronik trên các dây chuyền đang hoạt động tại Kecskemét, Hungary, và Sindelfingen, Đức. Thông báo và trình diễn tại nhà máy của DeepMind · Mô tả Apollo 2 của Apptronik
Bản trình diễn đáng chú ý vì đặt một mô hình robot đa dụng vào một nhiệm vụ công nghiệp cụ thể. Theo chân khay qua công việc đó cho biết nhiều hơn một tỷ lệ trên tiêu đề. Hệ thống có đưa đúng khay đến đúng lúc không? Người trên dây chuyền có biết phải làm gì khi xảy ra lỗi không?
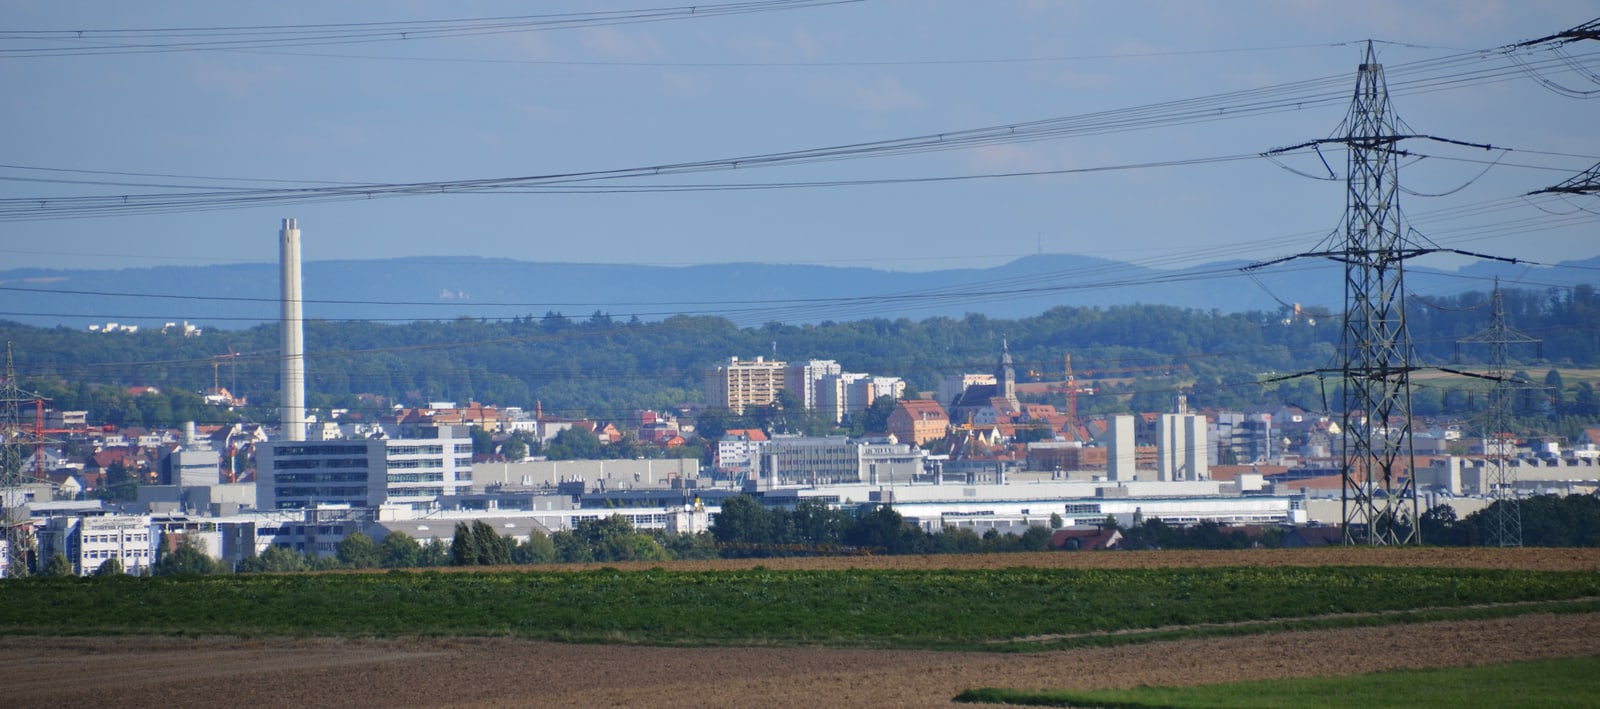
Nhà máy Mercedes-Benz tại Sindelfingen, ảnh chụp năm 2014. Hình ngoại cảnh này cho thấy một trong hai địa điểm thử nghiệm. Ảnh của qwesy qwesy, Wikimedia Commons, CC BY 3.0. Telli.sh đã đổi kích thước ảnh.

Gom linh kiện cho thấy khác biệt giữa gắp được và bàn giao được
Gom linh kiện ô tô là thu thập và sắp xếp các bộ phận theo thứ tự sử dụng. Trong mô tả thử nghiệm Mercedes-Benz, DeepMind đề cập đến thùng linh kiện số lượng lớn và các khay xếp theo trình tự. Apollo 2 gắp giá đỡ kim loại và đặt vào khay. Theo DeepMind, Gemini Robotics ER theo dõi tiến trình, còn Gemini Robotics 2.5 điều khiển bàn tay và cánh tay. DeepMind gọi Robotics 2.5 là mô hình thị giác, ngôn ngữ và hành động, tức mô hình dùng hình ảnh và chỉ dẫn nhiệm vụ để điều khiển thao tác vật lý. DeepMind mô tả thử nghiệm tại nhà máy
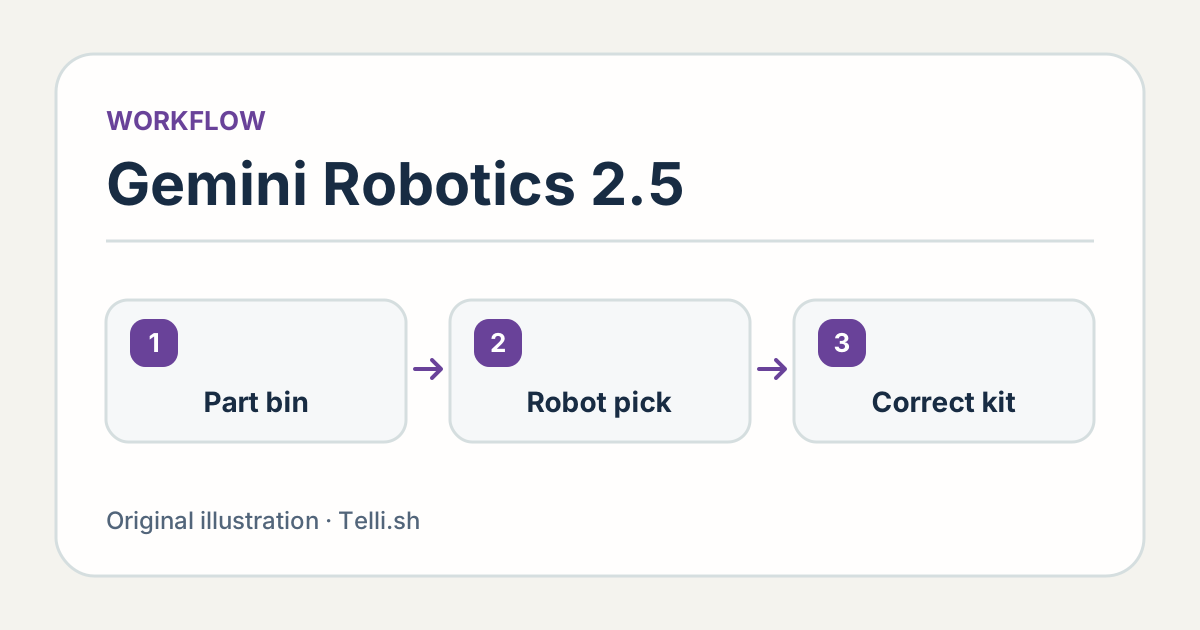
Sơ đồ minh họa việc gom linh kiện ô tô. Bước kiểm tra bàn giao ở đây là ví dụ về tiêu chí nghiệm thu một đợt thử. Minh họa do Telli.sh thực hiện dựa trên mô tả thử nghiệm Mercedes-Benz. Thông tin và video của DeepMind
Trạm gom linh kiện nối nguồn hàng đầu vào với khâu lắp ráp sau. Khi thiếu một giá đỡ hoặc khay đến trễ, kỹ thuật viên tiếp theo cần thấy trạng thái rõ ràng và biết cách hoàn tất. Một lần gắp thành công riêng lẻ cho biết rất ít về phần đó. Robot có thể đặt đúng vài chi tiết, nhưng chỉ thiếu một món thì khay vẫn có thể phải làm lại.
Giả sử một khay cần ba chi tiết khác nhau. Hai chi tiết đầu được đặt đúng. Chi tiết thứ ba trông cũng được đặt đúng cách, nhưng là giá đỡ bên trái dành cho cấu hình khác. Nếu đếm theo lượt gắp, robot có vẻ đã đặt đủ ba món. Nếu đếm theo bộ linh kiện, khay cần sửa. Đây là ví dụ đơn giản để minh họa, không phải lỗi quan sát được trong thử nghiệm Mercedes-Benz.
Mô hình suy luận có ích đến đâu còn phụ thuộc vào cách trạm định nghĩa ngoại lệ. Ngăn trống có thể vì chưa đặt linh kiện vào hoặc vì cấu hình xe đó không dùng linh kiện này. Trạm chỉ phân biệt được khi trạng thái nhiệm vụ khớp với hướng dẫn sản xuất đã duyệt. Mô tả công khai cho biết robot sửa các chỗ còn thiếu. Báo cáo chưa mô tả cách tích hợp hệ thống tồn kho, xếp theo trình tự và xử lý ngoại lệ của nhà máy. Thử nghiệm tại nhà máy của DeepMind
Đọc con số 96% cùng đơn vị công việc
Bài viết ngày 10 tháng 11 của DeepMind báo cáo tỷ lệ thành công 96% cho đợt thử. Bài viết không nêu số lượt thử làm mẫu số hoặc bảng chi tiết về thời gian chu kỳ và can thiệp của con người. Con số cho biết kết quả mà nhóm nghiên cứu tham gia báo cáo trong thử nghiệm được mô tả. Nhà máy cân nhắc mở rộng cần biết số khay đạt yêu cầu đến đúng lúc và các điều kiện thực sự được thử. Kết quả thử nghiệm do DeepMind công bố
Xét hai cách hiểu giả định. Nếu 96% nghĩa là 96 khay hoàn chỉnh trên 100, bốn khay cần xử lý lại theo tiêu chí của phép thử. Nếu 96% là tỷ lệ từng lượt gắp, tỷ lệ cả khay phụ thuộc vào số lượt và việc các lỗi có hay xuất hiện cùng nhau không. Với năm lượt độc lập cùng đạt 96%, xác suất cả năm thành công khoảng 82%. Phép tính chỉ minh họa việc đổi mẫu số làm thay đổi chỉ số. Đây không phải ước tính cho trạm Mercedes-Benz, và kết quả gắp trong thực tế có thể tương quan.
Thời gian cũng thay đổi cách so sánh. Robot có thể xong đa số khay ngay lượt đầu nhưng dừng rất lâu ở vài ca khó. Trung bình có thể che những lần nghẽn xảy ra vào thời điểm bất lợi. Xem cả chu kỳ điển hình lẫn chu kỳ chậm bên cạnh số khay đã chuyển đi. Ghi liệu công việc dừng khi robot gọi trợ giúp hay quy trình hiện có vẫn giữ được nhịp trạm.
| Câu hỏi cho đợt thử tiếp theo | Chỉ số | Vì sao quan trọng |
|---|---|---|
| Kỹ thuật viên có nhận đúng linh kiện không? | Bộ đầy đủ, đúng thứ tự và được chấp nhận ngay lần bàn giao đầu | Một lượt gắp có thể thành công dù khay không dùng được |
| Trạm có theo kịp dây chuyền không? | Phân bố thời gian chu kỳ, gồm cả các lượt chậm | Chờ lâu có thể ảnh hưởng trạm kế tiếp |
| Ai xử lý ngoại lệ? | Lượt can thiệp và thời gian khôi phục theo nguyên nhân | Hệ thống có thể tự động hóa việc gắp nhưng chuyển phần việc khác cho người |
| Kết quả có giữ được khi thay đổi không? | Cùng chỉ số sau khi thay linh kiện hoặc khay đã được duyệt | Một cấu hình đáng tin chỉ cho biết ít về cấu hình khác |
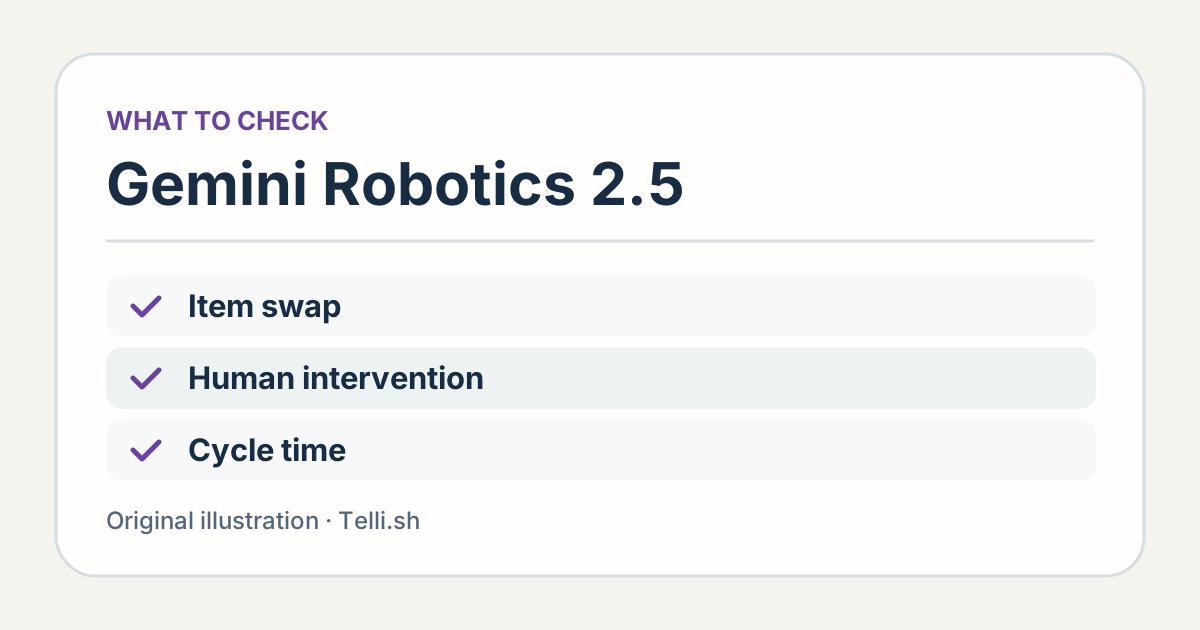
Bốn chỉ số nhóm sản xuất có thể thu thập bên cạnh tỷ lệ thành công nhà cung cấp công bố. Đây là bảng đánh giá đề xuất, không phải dữ liệu của thử nghiệm Mercedes-Benz. Minh họa do Telli.sh thực hiện.
Một lần chuyển đổi tốt cho biết phần nào của quy trình đã thích ứng
DeepMind cho biết đã đánh giá Gemini Robotics 2.5 trên khoảng 200 nhiệm vụ riêng biệt và báo cáo cải thiện so với các mốc trước trong đánh giá nội bộ. Các bài thử gồm thao tác trên bàn và những thao tác phức tạp hơn. Xử lý được nhiều vật thể là một hướng nghiên cứu có cơ sở cho mô hình đa dụng. Với nhóm sản xuất, thước đo có ích là mất bao nhiêu công để điều chỉnh trạm khi tổ hợp linh kiện thay đổi. Đánh giá và ví dụ của DeepMind
Bắt đầu từ lý do thực tế khiến trạm thay đổi. Nhà cung cấp có thể giao chi tiết với bề mặt khác. Đời xe mới có thể dùng giá đỡ tương tự. Người giám sát có thể đổi chỗ đặt linh kiện vì ô sản xuất khác cần chỗ. Mỗi thay đổi ảnh hưởng một phần nhiệm vụ. Nhận dạng, gắp và xếp đúng thứ tự đáng được theo dõi riêng, dù kết quả cuối cùng là một khay hoàn chỉnh.
Hãy hình dung khay mới đã được duyệt chứa cùng linh kiện theo cách bố trí khác. Nếu cần dạy robot một quy trình mới, ghi thời gian và người thực hiện. Nếu robot tự thích ứng mà không cần chương trình mới, đo cần bao nhiêu lượt để quay lại độ chính xác và năng suất cũ. So sánh toàn bộ quá trình chuyển đổi, kể cả thay đồ gá, cấu hình và kiểm tra. Robot đa dụng có thể giảm phần việc đó, nhưng video về một lượt chạy trơn tru dễ bỏ qua chi phí này.
Lập luận tương tự áp dụng với loại trạm khác. Robot làm tốt với giá đỡ quen thuộc là một kết quả có giá trị cho việc gom linh kiện, còn chuyển sang chi tiết dễ hỏng sẽ có tiêu chí nghiệm thu mới. Dụng cụ, tiếp xúc với linh kiện, quy định về nhiễm bẩn và cách người vận hành kiểm tra hư hại đều có thể đổi. Khả năng chuyển giao thể hiện qua việc trạm mới đáp ứng yêu cầu riêng sau một lượng công bổ sung có thể đo.
Đánh giá cần tính đến bàn giao cho người vận hành
DeepMind mô tả các cải tiến hướng dẫn an toàn vật lý đi cùng Robotics 2.5. Tính năng mô hình là một đầu vào cho đánh giá trạm. Những người chịu trách nhiệm ô sản xuất vẫn cần giới hạn vận hành rõ và quy trình dừng, khôi phục có ghi chép cho đúng thiết bị và môi trường đang dùng. Nhân viên an toàn và đơn vị tích hợp của nhà máy nên phụ trách việc này. Đánh giá mô hình đã công bố chưa xác định được một triển khai cụ thể đã đủ điều kiện để con người làm việc xung quanh hay chưa. DeepMind thảo luận về an toàn
Lần chạy thử cũng có thể kiểm tra thông tin mà người vận hành nhận được. Nếu khay dừng giữa chừng, họ có xác định được ngăn nào đã xong và nên tiếp tục hay để riêng khay không? Trạng thái dễ thấy, lý do ngắn gọn và đường chuyển cấp rõ ràng giúp người tiếp theo không phải chẩn đoán lại từ đầu.
Cho kỹ thuật viên tham gia đánh giá có ích thiết thực. Họ biết biến thể nào phổ biến, linh kiện thiếu nào có thể xử lý ở bước sau và trường hợp nào cần đổi thứ tự. Robot nên cung cấp thông tin đúng mức họ cần để quyết định. Nhờ một kỹ thuật viên không tham gia thiết kế đợt thử mô tả họ sẽ làm gì khi trạm đánh dấu một khay. Dùng câu trả lời để cải thiện bàn giao.
Xây đợt thử tiếp theo quanh khay mà nhà máy thực sự cần
- Chọn một ô sản xuất có phạm vi rõ và một nhóm linh kiện. Nhờ nhân viên sản xuất và an toàn xác định luồng thông thường, quy trình đã chấp nhận và lý do thử robot tại đó.
- Định nghĩa một lần giao đúng. Ghi linh kiện cần có, ngăn, thứ tự và thời gian chấp nhận được. Theo dõi từng khay giao thay vì tính mỗi lượt gắp là một công việc hoàn thành.
- Đo đường cơ sở. Chọn một khoảng đại diện của quy trình hiện tại, ghi thời gian chu kỳ, ngoại lệ thường gặp và ảnh hưởng tới trạm sau.
- Lặp lại với thay đổi đã được duyệt. So sánh cấu hình đầu với biến động bình thường về linh kiện hoặc lịch mà nhà máy cho phép đưa vào thử. Dùng cùng tiêu chí trước và sau mỗi thay đổi.
- Xem kết quả cùng người vận hành và đơn vị tích hợp. Hỏi điều gì xảy ra ở các lượt chậm nhất và kém thành công nhất rồi thống nhất các lỗi cần xử lý ở đợt tới.
Đây là các bước đánh giá cho một thử nghiệm công nghiệp được phép. Thử nghiệm của các đối tác cho thấy một nhiệm vụ có ý nghĩa và đầu ra vật lý rõ ràng. Nhóm có thể dùng ví dụ để quyết định cần đo gì tại nhà máy của mình, kể cả khi không dùng mô hình hoặc robot cụ thể này.
Dùng một phiếu theo dõi cho mỗi đợt thử để cách hiểu nhất quán. Ghi nhóm linh kiện đã duyệt, điều kiện đầu vào, đầu ra mong đợi, kết quả và thời gian. Khi có khôi phục, tách thời gian robot không hoạt động với thời gian con người trực tiếp xử lý. Robot gián đoạn ngắn và trạm sau chậm lâu là hai kết quả khác nhau. Người lập kế hoạch nhân sự cần thấy cả hai.
Chú ý ranh giới so sánh. Người làm theo quy trình hiện tại cũng có thể bổ sung linh kiện vào thùng hoặc đánh dấu thùng dán nhãn sai trong cùng ca. Nếu robot chỉ gắp và người khác tiếp nhận các việc còn lại, kết quả gom linh kiện vẫn có ích. Đưa các phần việc đó vào mô tả để người đọc và nhà máy thấy trạm tiếp quản trách nhiệm nào và việc nào vẫn do con người làm.
Trạm thành công khi người tiếp theo nhận được khay dùng được
Kết quả được báo cáo tại Mercedes-Benz tiến thêm một bước trong việc xác định thao tác robot có khả năng thích ứng hữu ích thế nào trên dây chuyền thực. Quyết định tiếp theo phụ thuộc toàn bộ quy trình. Trạm đáng tin luôn bàn giao đúng linh kiện đúng lúc và thể hiện ngoại lệ đủ rõ để khôi phục. Đó là cách một màn trình diễn gom linh kiện trở thành kết quả mà nhà máy khác có thể đánh giá.
Nguồn
- Thông báo Gemini Robotics 2.5 của Google DeepMind, thử nghiệm và video ngày 10 tháng 11 năm 2026
- Mô tả sản phẩm Apollo 2 của Apptronik
- Ảnh bên ngoài nhà máy Sindelfingen của qwesy qwesy
Để lưu và tìm lại các lần tổng kết thử nghiệm cùng quyết định, hãy tạo tài khoản Telli.sh.