Gemini Robotics 2.5 แยกชิ้นส่วนรถได้ แต่โรงงานใช้ชุดที่จัดมาทุกชุดได้ไหม?
Google DeepMind รายงานอัตราสำเร็จ 96% ในการทดลองจัดชุดชิ้นส่วนรถด้วย Apollo 2 คำถามต่อไปคือความถูกต้องของถาด การส่งต่อ และเวลาต่อรอบที่ทำได้สม่ำเสมอ
ขายึดโลหะสองชิ้นในถังดูแทบเหมือนกัน ชิ้นหนึ่งต้องลงถาดใบถัดไป อีกชิ้นใช้กับรถคนละแบบ ขายึดที่ผิดยังวางลงช่องที่ถูกได้พอดี หุ่นยนต์ที่ย้ายชิ้นส่วนแม่นทำงานที่มีประโยชน์ไปแล้วหนึ่งอย่าง ส่วนผลที่โรงงานต้องการคือชุดที่มีชิ้นส่วนถูกต้องและเรียงตามลำดับ
วันที่ 10 พฤศจิกายน 2026 Google DeepMind ประกาศ Gemini Robotics 2.5 และระบุว่าเริ่มทยอยให้พันธมิตรด้านหุ่นยนต์ใช้ DeepMind รายงานความสำเร็จ 96% ในการพิสูจน์แนวคิดจัดชุดชิ้นส่วนรถร่วมกับ Apptronik และ Mercedes-Benz การทดลองใช้หุ่นยนต์ฮิวแมนนอยด์ Apollo 2 ของ Apptronik บนสายการผลิตที่ทำงานอยู่ในเมืองเคชเคเมต ประเทศฮังการี และซินเดลฟิงเงิน ประเทศเยอรมนี ประกาศและเดโมในโรงงานจาก DeepMind · ข้อมูล Apollo 2 จาก Apptronik
เดโมนี้ให้โมเดลหุ่นยนต์อเนกประสงค์ทำงานอุตสาหกรรมหนึ่งอย่างที่เห็นผลชัด ตามถาดไปตลอดขั้นตอนแล้วจะเห็นอะไรมากกว่าเปอร์เซ็นต์ในพาดหัว ระบบส่งถาดที่ถูกต้องตรงเวลาหรือไม่ และคนบนสายการผลิตรู้ไหมว่าต้องทำอย่างไรเมื่อมีปัญหา
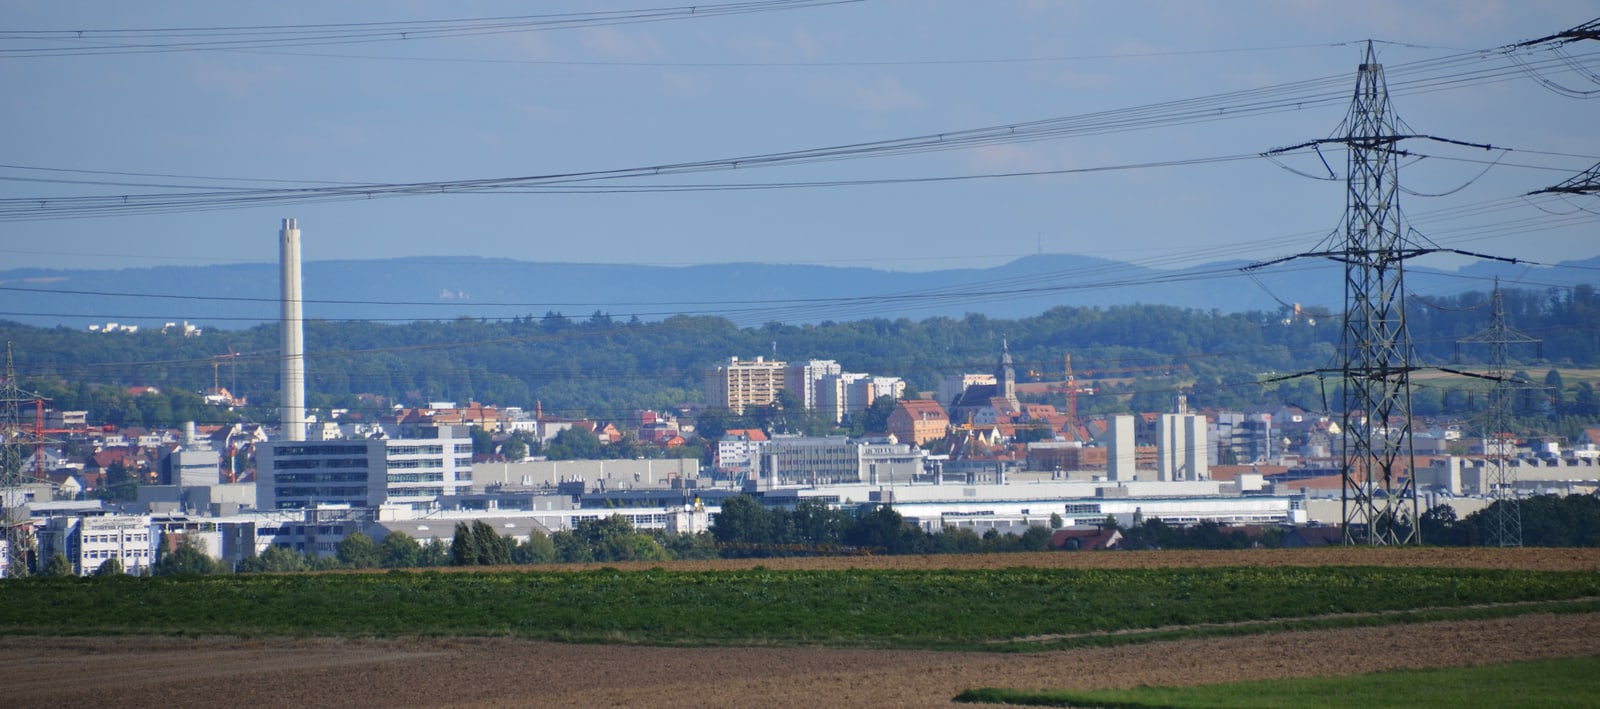
โรงงาน Mercedes-Benz ที่ซินเดลฟิงเงิน ถ่ายเมื่อปี 2014 ภาพภายนอกแสดงหนึ่งในสองสถานที่ทดลอง ภาพโดย qwesy qwesy, Wikimedia Commons, CC BY 3.0 ปรับขนาดโดย Telli.sh

การจัดชุดทำให้เห็นความต่างระหว่างหยิบสำเร็จกับส่งงานสำเร็จ
การจัดชุดชิ้นส่วนรถคือการรวบรวมและจัดชิ้นส่วนตามลำดับที่จะใช้ ในรายงานการทดลองกับ Mercedes-Benz ทาง DeepMind อธิบายถังเก็บชิ้นส่วนรวมและภาชนะสำหรับจัดลำดับ Apollo 2 หยิบขายึดโลหะไปวางในภาชนะเหล่านั้น DeepMind ระบุว่า Gemini Robotics ER ติดตามกระบวนการ ส่วน Gemini Robotics 2.5 ควบคุมมือและแขนหุ่นยนต์ บริษัทเรียก Robotics 2.5 ว่าโมเดลภาพ-ภาษา-การกระทำ ซึ่งใช้สิ่งที่เห็นและคำสั่งงานเพื่อกำหนดการกระทำทางกายภาพ คำอธิบายการพิสูจน์แนวคิดในโรงงานจาก DeepMind
ภาพแนวคิดการจัดชุดชิ้นส่วนรถ การตรวจก่อนส่งต่อเป็นตัวอย่างเกณฑ์ยอมรับสำหรับการทดลอง ภาพประกอบโดย Telli.sh อ้างอิงรายงานการทดลอง Mercedes-Benz ของ DeepMind กรณีศึกษาและวิดีโอ DeepMind
จุดจัดชุดเชื่อมสต็อกต้นทางกับงานประกอบปลายทาง ถ้าขายึดหายหรือถาดมาช้า ช่างคนถัดไปต้องเห็นสถานะชัดและมีวิธีทำงานให้เสร็จ การหยิบสำเร็จครั้งเดียวแทบบอกอะไรไม่ได้เกี่ยวกับช่วงนี้ของงาน แม้หุ่นยนต์วางถูกหลายชิ้น ถาดที่ขาดไปหนึ่งชิ้นก็อาจต้องแก้ใหม่
สมมติว่าถาดต้องใช้ชิ้นส่วนสามชนิด สองตำแหน่งแรกดูถูกต้อง ตำแหน่งที่สามวางได้พอดีเช่นกัน แต่เป็นขายึดซ้ายสำหรับรถอีกแบบ หากนับทีละการหยิบ หุ่นยนต์ดูเหมือนวางสำเร็จสามครั้ง หากนับเป็นชุด ถาดนั้นยังต้องแก้ ตัวอย่างที่ตั้งใจให้เรียบง่ายนี้ไม่ได้มาจากข้อผิดพลาดที่พบในการทดลอง Mercedes-Benz
ประโยชน์ของโมเดลให้เหตุผลยังขึ้นอยู่กับนิยามข้อยกเว้นของจุดงาน ช่องหนึ่งอาจว่างเพราะยังไม่ได้วางชิ้นส่วน หรือเพราะรถแบบนั้นไม่ต้องใช้ สถานีจะแยกได้เมื่อสถานะงานตรงกับคำสั่งการผลิตที่อนุมัติแล้ว การทดลองที่เปิดเผยเล่าว่าหุ่นยนต์แก้ช่องว่างได้ แต่ไม่ได้อธิบายการเชื่อมระบบสต็อก การจัดลำดับ และการจัดการข้อยกเว้นของโรงงาน การพิสูจน์แนวคิดในโรงงานของ DeepMind
อ่านตัวเลข 96% พร้อมดูว่านับงานเป็นหน่วยใด
โพสต์ DeepMind วันที่ 10 พฤศจิกายนรายงานอัตราสำเร็จ 96% ในการทดลอง ไม่ได้ให้จำนวนกรณีทั้งหมดหรือรายละเอียดเวลาต่อรอบและการเข้าช่วยของคน ตัวเลขบอกสิ่งที่ทีมวิจัยผู้เข้าร่วมรายงานจากการพิสูจน์แนวคิด โรงงานที่คิดจะขยายงานต้องรู้ว่าชุดที่ถูกต้องมาถึงตามเวลาจำนวนเท่าไร และการทดลองครอบคลุมเงื่อนไขใดบ้าง ผลทดลองที่ DeepMind เผยแพร่
ลองตีความสมมติสองแบบ หาก 96% คือชุดสมบูรณ์ 96 ชุดจาก 100 ชุด ก็มีสี่ชุดที่ต้องแก้ตามเกณฑ์ทดสอบ แต่หาก 96% หมายถึงการหยิบแต่ละครั้ง ความสำเร็จของชุดขึ้นอยู่กับจำนวนครั้งและความล้มเหลวที่อาจเกิดพร้อมกัน หากหยิบห้าครั้งแบบเป็นอิสระและสำเร็จครั้งละ 96% โอกาสที่ครบทั้งห้าครั้งอยู่ราว 82% การคำนวณนี้แสดงผลของการเปลี่ยนตัวหารเท่านั้น ไม่ใช่ค่าประเมินของจุดงาน Mercedes-Benz และผลหยิบจริงอาจสัมพันธ์กัน
เวลาก็เปลี่ยนการเปรียบเทียบได้ หุ่นยนต์อาจทำชุดส่วนใหญ่ผ่านในรอบแรก แต่หยุดนานผิดปกติในเคสยากบางกรณี ค่าเฉลี่ยอาจกลบการหยุดในเวลาที่กระทบสายการผลิต ดูรอบปกติและรอบช้าควบคู่กับจำนวนชุดที่ส่งปลายทาง แล้วระบุว่างานหยุดเมื่อหุ่นยนต์ขอความช่วยเหลือหรือมีกระบวนการเดิมทำให้งานเดินต่อได้
| คำถามสำหรับการทดลองถัดไป | สิ่งที่วัด | เหตุผลที่สำคัญ |
|---|---|---|
| ช่างได้รับชิ้นส่วนถูกต้องหรือไม่ | ชุดที่ครบและเรียงถูกซึ่งรับได้ในการส่งต่อครั้งแรก | การหยิบสำเร็จอาจยังไม่ได้ชุดที่ใช้ได้ |
| จุดงานทำทันสายการผลิตหรือไม่ | การกระจายของเวลาต่อรอบรวมกรณีช้า | การรอนานอาจกระทบจุดงานถัดไป |
| ใครจัดการข้อยกเว้น | การเข้าช่วยและเวลาแก้กลับ แยกตามสาเหตุ | ระบบอาจย้ายงานไปให้คนแม้จะหยิบอัตโนมัติ |
| ผลยังดีหลังมีการเปลี่ยนหรือไม่ | วัดแบบเดิมหลังเปลี่ยนชิ้นส่วนหรือถาดที่อนุมัติแล้ว | ผลดีในแบบหนึ่งให้หลักฐานจำกัดสำหรับอีกแบบ |
ตัวชี้วัดสี่อย่างที่ทีมผลิตเก็บควบคู่กับอัตราสำเร็จที่ผู้พัฒนารายงานได้ นี่เป็นข้อเสนอวิธีประเมิน ไม่ใช่ข้อมูลจากการทดลอง Mercedes-Benz ภาพประกอบโดย Telli.sh
การเปลี่ยนชุดงานแสดงว่าส่วนใดของกระบวนการปรับตัวได้
DeepMind ระบุว่าประเมิน Gemini Robotics 2.5 ด้วยงานต่างกันราว 200 อย่าง และรายงานว่าผลดีขึ้นจากฐานเทียบเดิมในการประเมินของตน การทดสอบมีทั้งงานบนโต๊ะและการจัดการวัตถุที่ซับซ้อนขึ้น การรับมือวัตถุหลายชนิดสนับสนุนงานวิจัยโมเดลทั่วไป สำหรับทีมผลิต สิ่งที่ควรวัดคือจุดงานต้องปรับมากเท่าไรเมื่อชุดชิ้นส่วนที่จะใช้เปลี่ยนไป ผลประเมินและตัวอย่างจาก DeepMind
เริ่มจากสาเหตุที่จุดงานเปลี่ยนจริง ผู้ส่งของอาจส่งชิ้นส่วนที่เคลือบผิวต่างกัน รถรุ่นปีใหม่อาจใช้ขายึดคล้ายเดิม หัวหน้างานอาจย้ายจุดวางของเพราะเซลล์อื่นต้องใช้พื้นที่ แต่ละอย่างกระทบงานคนละส่วน ควรดูการจำแนก การจับ และการจัดลำดับแยกกัน แม้ตัวชี้วัดสุดท้ายจะเป็นชุดที่ครบก็ตาม
สมมติว่าภาชนะใหม่ที่อนุมัติแล้วบรรจุชิ้นส่วนเดิมแต่จัดวางต่างกัน หากต้องสอนขั้นตอนใหม่ ให้จดเวลาและผู้รับผิดชอบ หากหุ่นยนต์ปรับได้โดยไม่เขียนโปรแกรมใหม่ ให้วัดว่าต้องลองกี่รอบจึงกลับไปได้ความแม่นยำและปริมาณงานเท่าเดิม เทียบการเปลี่ยนทั้งหมดรวมอุปกรณ์จับยึด การตั้งค่า และการตรวจรับ งานส่วนนี้มีโอกาสที่หุ่นยนต์ทั่วไปจะช่วยลดได้ และมองข้ามได้ง่ายในวิดีโอที่ราบรื่น
แนวคิดเดียวกันใช้กับจุดงานชนิดอื่นได้ ความสำเร็จกับขายึดที่คุ้นเคยเป็นผลที่มีประโยชน์สำหรับงานจัดชุด เมื่อย้ายไปชิ้นส่วนที่บอบบาง เกณฑ์ยอมรับจะเปลี่ยน ทั้งเครื่องมือ จุดสัมผัส กฎการปนเปื้อน และวิธีตรวจความเสียหายของผู้ปฏิบัติงานอาจต่างกัน การถ่ายโอนจะสำเร็จเมื่อจุดงานใหม่ผ่านข้อกำหนดของตัวเองหลังลงแรงเพิ่มในระดับที่วัดได้
การประเมินควรรวมการส่งต่องานให้ผู้ปฏิบัติงาน
DeepMind อธิบายการปรับปรุงแนวทางความปลอดภัยทางกายภาพพร้อม Robotics 2.5 คุณสมบัติโมเดลเป็นข้อมูลส่วนหนึ่งในการประเมินจุดงาน คนที่รับผิดชอบเซลล์ยังต้องกำหนดขอบเขตปฏิบัติงานและบันทึกวิธีหยุดกับกู้คืนสำหรับอุปกรณ์และสภาพจริง ให้ฝ่ายความปลอดภัยและผู้บูรณาการระบบเป็นเจ้าของงานนี้ การประเมินโมเดลที่เผยแพร่ยังยืนยันไม่ได้ว่าการติดตั้งใดพร้อมให้คนทำงานใกล้ ๆ ประเด็นความปลอดภัยจาก DeepMind
การซ้อมเดินงานทดสอบข้อมูลที่คนได้รับได้ด้วย หากถาดหยุดกลางทาง ผู้ปฏิบัติงานบอกได้ไหมว่าช่องไหนเสร็จแล้วและควรทำต่อหรือแยกถาดไว้ สถานะที่มองเห็น เหตุผลสั้น ๆ และทางส่งต่อปัญหาที่ไม่กำกวมช่วยให้คนถัดไปไม่ต้องวิเคราะห์ใหม่ทั้งหมด
การให้ช่างร่วมประเมินมีประโยชน์จริง ช่างรู้ว่ารูปแบบใดเกิดบ่อย ชิ้นส่วนใดหายแล้วจัดการได้ในขั้นถัดไป และชิ้นใดต้องเปลี่ยนลำดับ หุ่นยนต์ควรให้ข้อมูลละเอียดพอกับการตัดสินใจเหล่านั้น ขอให้ช่างที่ไม่ได้ออกแบบการทดลองเล่าว่าจะทำอะไรเมื่อสถานีแจ้งปัญหาชุดหนึ่ง แล้วใช้คำตอบปรับการส่งต่อ
ออกแบบการทดลองถัดไปจากถาดที่โรงงานต้องใช้จริง
- เลือกเซลล์งานที่มีขอบเขตเดียวและกลุ่มชิ้นส่วนเดียว ให้ฝ่ายผลิตและความปลอดภัยระบุขั้นตอนปกติ กระบวนการที่ยอมรับ และเหตุผลที่ต้องทดลองหุ่นยนต์ตรงนั้น
- นิยามการส่งมอบที่ถูกต้องหนึ่งครั้ง จดชิ้นส่วน ช่อง ลำดับ และเวลาที่ยอมรับ ติดตามทีละถาดที่ส่งมอบ แทนการนับทุกการหยิบเป็นงานเสร็จ
- เก็บข้อมูลฐาน วัดช่วงเวลาที่เป็นตัวแทนของกระบวนการเดิม รวมเวลาต่อรอบ ข้อยกเว้นทั่วไป และผลต่อจุดงานถัดไป
- ทดสอบซ้ำกับรูปแบบที่อนุมัติ เทียบการตั้งค่าแรกกับการเปลี่ยนสต็อกหรือตารางงานตามปกติที่โรงงานอนุญาต ใช้เกณฑ์ยอมรับเดียวกันก่อนและหลังทุกการเปลี่ยน
- ทบทวนผลกับผู้ปฏิบัติงานและผู้บูรณาการระบบ ถามว่าเกิดอะไรขึ้นในรอบที่ช้าที่สุดและสำเร็จน้อยที่สุด แล้วตกลงว่าการทดลองถัดไปต้องแก้ความล้มเหลวใด
นี่คือขั้นประเมินสำหรับการทดลองในอุตสาหกรรมที่ได้รับอนุญาต ไม่ใช่รายงานว่าพันธมิตรทำตามขั้นเหล่านี้ การพิสูจน์แนวคิดของพวกเขาให้ตัวอย่างงานที่มีผลลัพธ์ทางกายภาพชัดเจน ทีมใช้ตัวอย่างตัดสินใจได้ว่าต้องวัดอะไรในโรงงานของตัวเอง แม้จะไม่ได้ใช้โมเดลหรือหุ่นยนต์นี้
ใช้บันทึกหนึ่งใบต่อการทดลองเพื่อให้ตีความสม่ำเสมอ จดกลุ่มชิ้นส่วนที่อนุมัติ เงื่อนไขนำเข้า ผลที่คาด ผลจริง และเวลาที่ผ่านไป เมื่อมีการแก้คืน ให้แยกเวลาที่หุ่นยนต์ใช้ไม่ได้จากเวลาที่คนลงมือแก้ การหยุดสั้น ๆ ของหุ่นยนต์กับความล่าช้ายาวที่ปลายทางเป็นผลคนละอย่าง คนวางแผนกำลังคนควรเห็นทั้งสองตัวเลข
ดูด้วยว่าขอบเขตการเทียบอยู่ตรงไหน คนที่ทำงานเดิมอาจเติมถังหรือแจ้งภาชนะติดป้ายผิดในกะเดียวกัน หากหุ่นยนต์หยิบของและคนรับงานอื่นต่อ ผลการจัดชุดยังมีประโยชน์ได้ ระบุงานเหล่านั้นในรายงานเพื่อให้ผู้อ่านและทีมโรงงานเห็นว่างานใดส่งให้เซลล์ได้และงานใดยังอยู่กับคน
จุดงานสำเร็จเมื่อคนถัดไปได้ชุดที่ใช้ได้
ผล Mercedes-Benz ที่รายงานช่วยตอบว่าการจัดการชิ้นส่วนแบบปรับตัวมีประโยชน์บนสายการผลิตจริงหรือไม่ การตัดสินใจถัดไปขึ้นอยู่กับทั้งกระบวนการ จุดงานที่เชื่อถือได้ต้องส่งชิ้นส่วนถูกต้องตรงเวลาอย่างสม่ำเสมอ และแจ้งข้อยกเว้นชัดพอให้แก้กลับได้ นั่นทำให้เดโมจัดชุดที่มีแนวโน้มดีกลายเป็นผลที่โรงงานอื่นประเมินได้
แหล่งข้อมูล
- ประกาศ Gemini Robotics 2.5 การทดลองและวิดีโอจาก Google DeepMind วันที่ 10 พฤศจิกายน 2026
- ข้อมูลผลิตภัณฑ์ Apollo 2 ของ Apptronik
- ภาพภายนอกโรงงานซินเดลฟิงเงินโดย qwesy qwesy
หากต้องการเก็บบทสรุปและการตัดสินใจจากการทดลองไว้ในที่ค้นหาได้ สร้างบัญชี Telli.sh.