Gemini Robotics 2.5 boleh mengasingkan komponen kereta. Bolehkah kilang menggunakan setiap kit?
Google DeepMind melaporkan kadar kejayaan 96% dalam rintis penyediaan kit automotif dengan Apollo 2. Soalan seterusnya menyentuh ketepatan dulang, serahan dan masa kitaran yang konsisten.
Dua pendakap logam kelihatan hampir sama dalam satu bekas. Satu perlu dimasukkan ke dalam dulang seterusnya dan satu lagi untuk konfigurasi kenderaan lain. Pendakap yang salah masih boleh muat kemas dalam petak yang betul. Robot yang memindahkan komponen dengan tepat telah menyelesaikan satu kerja yang berguna. Kit dengan komponen yang betul, dalam susunan yang betul, menyelesaikan kerja yang diperlukan oleh kilang.
Pada 10 November 2026, Google DeepMind mengumumkan Gemini Robotics 2.5 dan menyatakan model itu sedang disediakan kepada rakan kongsi robotik. DeepMind melaporkan kadar kejayaan 96% dalam pembuktian konsep penyediaan kit automotif bersama Apptronik dan Mercedes-Benz. Percubaan itu menggunakan robot humanoid Apollo 2 milik Apptronik di barisan pengeluaran aktif di Kecskemét, Hungary, dan Sindelfingen, Jerman. Pengumuman DeepMind dan demonstrasi kilang · Penerangan Apollo 2 oleh Apptronik
Demonstrasi ini penting kerana ia memberi model robotik umum satu tugasan industri yang nyata. Ikuti perjalanan dulang dalam tugasan itu untuk mendapatkan penilaian yang lebih berguna daripada satu peratusan utama. Adakah sistem menyerahkan dulang yang tepat pada waktunya, dan adakah pekerja barisan tahu apa yang perlu dilakukan apabila berlaku masalah?
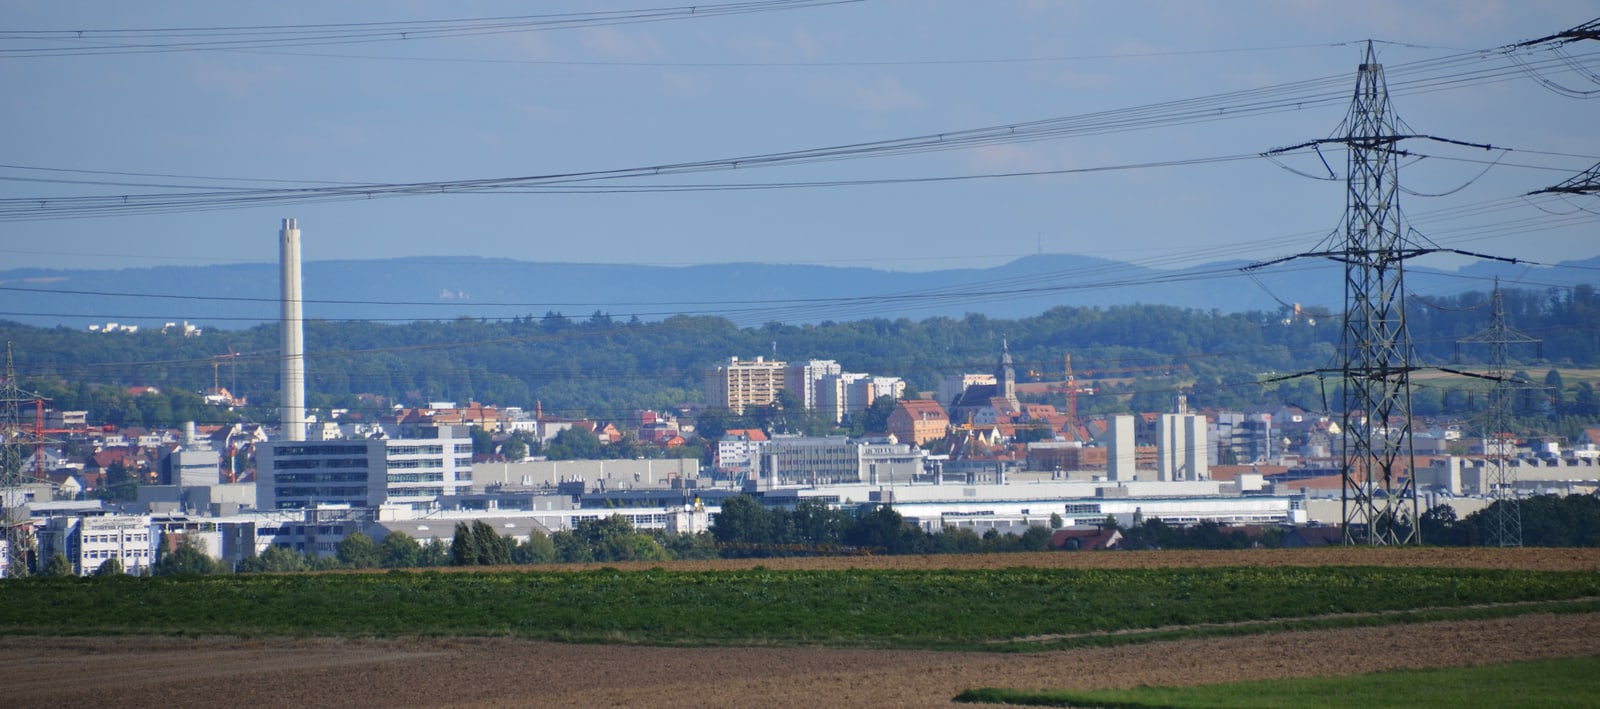
Kilang Mercedes-Benz di Sindelfingen, difoto pada 2014. Foto luar ini mengenal pasti salah satu daripada dua lokasi percubaan. Foto oleh qwesy qwesy, Wikimedia Commons, CC BY 3.0. Saiz diubah oleh Telli.sh.

Penyediaan kit memperlihatkan beza antara mengambil komponen dan menyerahkan kit dengan berjaya
Penyediaan kit automotif ialah kerja mengumpul dan menyusun komponen mengikut urutan yang diperlukan. Dalam laporan rintis Mercedes-Benz, DeepMind menerangkan bekas bekalan pukal dan bekas penyusunan. Apollo 2 mengambil pendakap logam dan meletakkannya ke dalam bekas tersebut. DeepMind menyatakan model Gemini Robotics ER menjejak proses, manakala Gemini Robotics 2.5 mengawal tangan dan lengan robot. Syarikat itu memperkenalkan Robotics 2.5 sebagai model penglihatan-bahasa-tindakan, iaitu model yang menggunakan apa yang dilihatnya dan arahan tugas untuk membimbing tindakan fizikal. Huraian DeepMind tentang pembuktian konsep di kilang
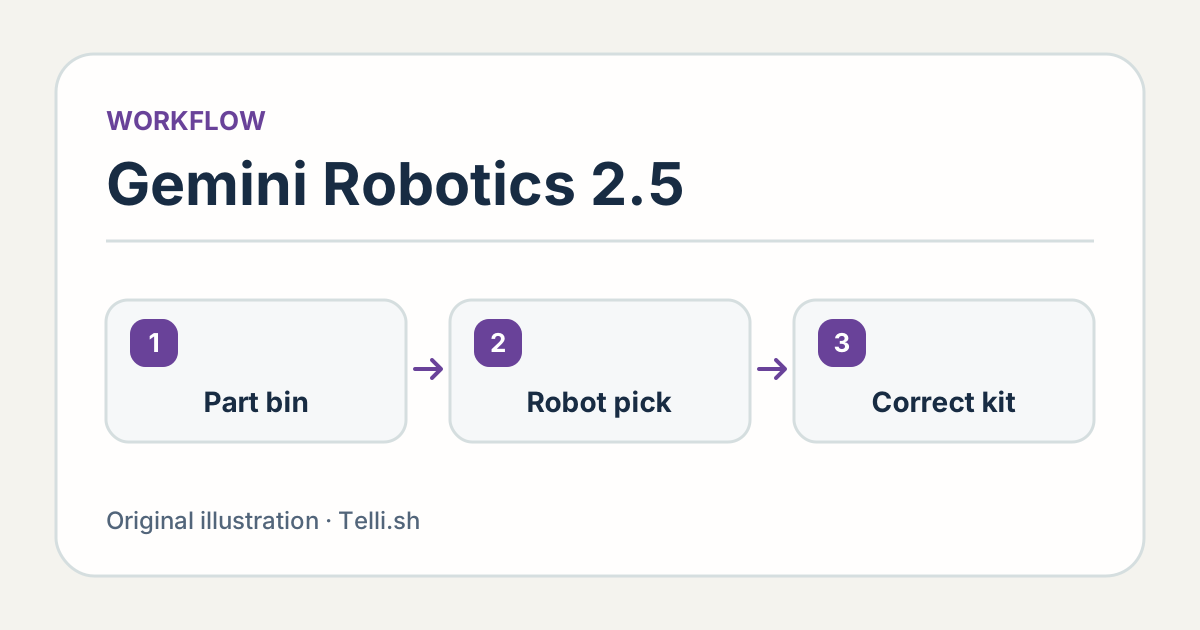
Gambaran konsep penyediaan kit automotif. Semakan serahan menggambarkan satu peraturan penerimaan yang boleh digunakan dalam rintis. Ilustrasi Telli.sh berdasarkan laporan DeepMind mengenai percubaan Mercedes-Benz. Kes dan video DeepMind
Stesen penyediaan kit menghubungkan stok di peringkat awal dengan pemasangan di peringkat seterusnya. Jika pendakap tiada atau dulang lewat, juruteknik seterusnya memerlukan status yang jelas serta cara untuk menyiapkan kerja. Kejayaan satu genggaman sahaja tidak banyak menerangkan bahagian ini. Walaupun robot meletakkan beberapa barang dengan betul, dulang dengan satu komponen tertinggal mungkin perlu dibetulkan.
Sebagai gambaran, andaikan satu dulang memerlukan tiga barang berbeza. Dua penempatan pertama kelihatan betul. Penempatan ketiga juga kelihatan betul secara mekanikal, tetapi barangnya ialah pendakap sebelah kiri bagi konfigurasi lain. Jika setiap penempatan dikira, robot kelihatan telah meletakkan ketiga-tiga barang. Jika satu kit lengkap yang dikira, dulang itu masih perlu dibaiki. Contoh ini sengaja dipermudah dan tidak menggambarkan ralat yang diperhatikan dalam rintis Mercedes-Benz.
Kegunaan model penaakulan juga bergantung pada cara stesen mentakrifkan pengecualian. Petak mungkin kosong kerana barang belum diletakkan atau kerana konfigurasi kenderaan tersebut memang tidak memerlukannya. Stesen boleh membezakan kes ini jika keadaan tugasan dan arahan pengeluaran yang diluluskan sepadan. Laporan awam menerangkan robot membetulkan kekosongan. Ia tidak menerangkan cara sistem inventori, penyusunan dan pengecualian kilang disepadukan. Pembuktian konsep kilang oleh DeepMind
Baca angka 96% bersama unit kerja yang diukur
Catatan DeepMind pada 10 November melaporkan kadar kejayaan 96% bagi rintis. Ia tidak memberikan penyebut percubaan atau pecahan masa kitaran dan campur tangan manusia. Angka itu memberitahu pembaca perkara yang dilaporkan pasukan penyelidikan dalam pembuktian konsep tersebut. Kilang yang ingin memperluas penggunaan memerlukan bilangan kit yang betul dan tiba apabila diperlukan, serta julat keadaan yang benar-benar diliputi rintis. Keputusan rintis yang diterbitkan oleh DeepMind
Pertimbangkan dua tafsiran andaian. Jika 96% bermaksud 96 kit lengkap daripada 100, empat kit memerlukan pembetulan mengikut takrif ujian itu. Jika 96% merujuk kepada tindakan mengambil barang, kejayaan kit bergantung pada jumlah tindakan dan sama ada kegagalan cenderung berlaku bersama. Dengan lima tindakan bebas yang masing-masing berjaya pada kadar 96%, kebarangkalian kelima-limanya berjaya ialah kira-kira 82%. Pengiraan itu hanya menunjukkan kesan penyebut pada ukuran. Ia bukan anggaran untuk stesen Mercedes-Benz dan keputusan sebenar mungkin saling berkait.
Masa juga mengubah perbandingan. Robot mungkin menyiapkan kebanyakan kit pada percubaan pertama tetapi memerlukan jeda panjang untuk beberapa kes sukar. Purata kitaran boleh menyembunyikan kelewatan pada saat kritikal. Lihat masa kitaran biasa dan masa kitaran lambat bersama bilangan kit yang dihantar ke stesen seterusnya. Laporkan sama ada kerja terhenti ketika robot meminta bantuan atau proses sedia ada membolehkan stesen terus beroperasi.
| Soalan untuk percubaan susulan | Ukuran | Mengapa penting |
|---|---|---|
| Adakah juruteknik menerima komponen yang betul? | Kit lengkap dan tersusun betul, diterima pada serahan pertama | Komponen boleh diambil dengan berjaya tanpa menghasilkan kit yang boleh digunakan |
| Adakah stesen mengekalkan rentak? | Agihan masa kitaran, termasuk kes lambat | Penantian panjang boleh memberi kesan pada stesen seterusnya |
| Siapa mengendalikan pengecualian? | Campur tangan dan masa pemulihan mengikut sebab | Sistem boleh memindahkan kerja kepada manusia walaupun ia mengautomasikan pengambilan barang |
| Adakah hasil kekal selepas perubahan? | Ukuran yang sama selepas perubahan komponen atau dulang yang diluluskan | Satu tetapan yang andal memberi bukti terhad tentang tetapan lain |
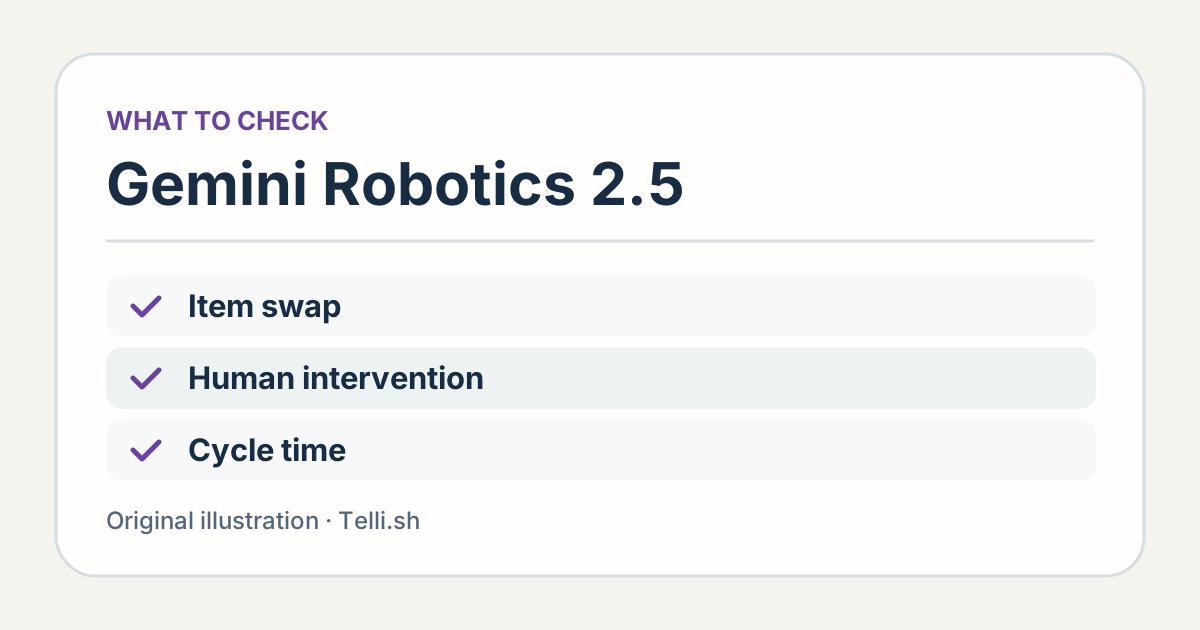
Empat ukuran yang boleh dikumpulkan pasukan pengeluaran di samping kadar kejayaan yang dilaporkan pembekal. Kad ini ialah cadangan penilaian. Ia tidak menggunakan data rintis Mercedes-Benz. Ilustrasi oleh Telli.sh.
Pertukaran tetapan menunjukkan bahagian aliran kerja yang menyesuaikan diri
DeepMind menyatakan ia menilai Gemini Robotics 2.5 pada kira-kira 200 tugas berbeza dan melaporkan peningkatan berbanding garis dasar terdahulu dalam penilaiannya sendiri. Ujian tersebut merangkumi operasi di atas meja dan manipulasi yang lebih kompleks. Keupayaan mengendalikan objek berbeza menyokong penyelidikan model umum. Bagi pasukan pengeluaran, ukuran berguna ialah kerja yang diperlukan untuk menyesuaikan stesen apabila campuran komponen berubah. Penilaian dan contoh DeepMind
Mulakan dengan sebab sebenar stesen berubah. Pembekal mungkin menghantar komponen dengan kemasan permukaan yang berbeza. Tahun model baharu mungkin membawa pendakap yang hampir sama. Penyelia mungkin menukar cara komponen disediakan kerana sel lain memerlukan ruang. Setiap perubahan memberi kesan pada bahagian tugas yang berlainan. Pengecaman, genggaman dan susunan yang betul perlu diperhatikan secara berasingan walaupun ukuran akhir ialah kit yang lengkap.
Bayangkan bekas baharu yang diluluskan menyimpan komponen yang sama dalam susunan berlainan. Jika orang perlu mengajar tatacara baharu, rekodkan masa dan orang yang bertanggungjawab. Jika robot boleh menyesuaikan diri tanpa atur cara baharu, ukur bilangan percubaan yang diperlukan untuk kembali kepada ketepatan dan kadar pengeluaran terdahulu. Pasukan patut membandingkan keseluruhan proses pertukaran, termasuk perubahan alat pemegang, konfigurasi dan pengesahan. Kerja inilah yang boleh dijimatkan oleh robot umum, dan ia mudah terlepas pandang dalam video pelaksanaan yang lancar.
Pertimbangan sama terpakai pada jenis stesen lain. Robot yang berjaya pada pendakap yang sudah dikenalinya ialah hasil yang berguna bagi penyediaan kit. Beralih kepada komponen halus membawa kriteria penerimaan lain. Alatan, sentuhan pada komponen, peraturan pencemaran dan cara pengendali memeriksa kerosakan semuanya boleh berubah. Pemindahan ke stesen seterusnya bermaksud memenuhi syaratnya sendiri dengan jumlah kerja tambahan yang boleh diukur.
Penilaian patut merangkumi serahan kepada pengendali
DeepMind menerangkan penambahbaikan kepada panduan keselamatan fizikal bersama Robotics 2.5. Ciri model itu salah satu input untuk penilaian stesen. Orang yang bertanggungjawab terhadap sel tetap memerlukan had operasi dan proses hentian serta pemulihan yang didokumenkan untuk peralatan dan persekitaran sebenar. Kakitangan keselamatan dan penyepadu di fasiliti tersebut patut memimpin kerja itu. Penilaian model yang diterbitkan tidak boleh membuktikan bahawa sesuatu pelaksanaan sedia untuk manusia bekerja di sekitarnya. Perbincangan keselamatan DeepMind
Latihan percubaan juga boleh menguji maklumat yang diterima orang. Jika dulang berhenti di tengah proses, bolehkah pengendali mengenal pasti petak yang sudah selesai dan menentukan sama ada untuk meneruskan atau mengasingkan dulang? Status yang kelihatan, sebab ringkas dan laluan eskalasi yang jelas boleh mengelakkan orang lain daripada mendiagnosis gangguan dari awal.
Penglibatan juruteknik memberi faedah praktikal. Mereka tahu variasi yang biasa, komponen tertinggal yang boleh ditangani pada langkah seterusnya dan kes yang memerlukan susunan lain. Robot patut memberi maklumat pada tahap perincian yang mereka gunakan untuk membuat keputusan. Minta juruteknik yang tidak mereka bentuk rintis menerangkan tindakan apabila stesen menandakan satu kit, dan gunakan jawapannya untuk membaiki serahan.
Bina percubaan seterusnya di sekeliling dulang yang benar-benar diperlukan kilang
- Pilih satu sel kerja dan satu keluarga komponen dengan skop yang jelas. Minta kakitangan pengeluaran dan keselamatan mengenal pasti aliran biasa, proses yang diterima dan sebab robot diuji di situ.
- Takrifkan satu serahan yang betul. Rekodkan komponen, petak, urutan dan masa yang diterima. Jejaki setiap dulang yang diserahkan tanpa mengira setiap tindakan mengambil barang sebagai tugas yang selesai.
- Ukur garis dasar. Ukur tempoh yang mewakili proses sedia ada, termasuk masa kitaran, pengecualian biasa dan kesannya pada stesen seterusnya.
- Ulangi dengan variasi yang diluluskan. Bandingkan tetapan awal dengan perubahan stok atau jadual biasa yang sudah diluluskan oleh fasiliti. Gunakan peraturan penerimaan yang sama sebelum dan selepas setiap perubahan.
- Semak hasil bersama pengendali dan penyepadu. Tanya apa yang berlaku ketika percubaan paling lambat dan kurang berjaya, kemudian persetujui kegagalan yang mesti ditangani dalam percubaan berikutnya.
Ini langkah penilaian untuk percubaan industri yang dibenarkan. Ia bukan laporan tentang percubaan yang dijalankan oleh rakan kongsi. Pembuktian konsep mereka menawarkan contoh tugas yang bermakna dengan hasil fizikal yang jelas. Pasukan boleh menggunakan contoh itu untuk menentukan perkara yang perlu diukur di tapaknya sendiri walaupun tidak menggunakan model atau robot ini.
Gunakan satu lembaran rekod bagi setiap percubaan supaya tafsiran kekal konsisten. Rekodkan keluarga komponen yang diluluskan, keadaan input, serahan yang dijangka, hasil dan masa berlalu. Apabila perlu memulihkan proses, asingkan masa robot tidak tersedia daripada masa yang digunakan orang secara aktif untuk menyelesaikan kes. Gangguan singkat pada robot dan kelewatan besar di stesen seterusnya ialah hasil berbeza, dan perancang tenaga kerja perlu melihat kedua-duanya.
Perhatikan tempat anda meletakkan batas perbandingan. Orang yang melakukan tugas sedia ada mungkin juga mengisi semula bekas atau menandakan bekas yang salah label dalam syif yang sama. Jika robot mengambil komponen dan manusia mengambil alih kerja yang lain, hasil penyediaan kit masih boleh berguna. Sertakan kerja itu dalam penerangan supaya pembaca dan kakitangan kilang dapat melihat tanggungjawab yang boleh diambil stesen dan tanggungjawab yang kekal pada manusia.
Stesen berjaya apabila orang seterusnya menerima kit yang boleh digunakan
Hasil Mercedes-Benz yang dilaporkan membantu menjawab sama ada manipulasi yang boleh menyesuaikan diri berguna pada barisan pengeluaran sebenar. Keputusan seterusnya bergantung pada keseluruhan proses. Stesen yang andal menyerahkan komponen yang betul pada masa yang tepat secara konsisten dan menjelaskan pengecualian supaya pemulihan boleh dibuat. Itulah yang menjadikan demonstrasi yang menjanjikan satu hasil yang boleh dinilai oleh kilang lain.
Sumber
- Pengumuman Gemini Robotics 2.5, percubaan dan video Google DeepMind, 10 November 2026
- Penerangan produk Apollo 2 oleh Apptronik
- Foto luar kilang Sindelfingen oleh qwesy qwesy
Untuk menyimpan perbincangan selepas rintis dan keputusan dalam rekod yang boleh dicari, cipta akaun Telli.sh.