DOBOT LUMO còn biết đồ vật ở đâu sau khi bạn chuyển chỗ không?
Theo DOBOT, LUMO mặc định lưu bộ nhớ dài hạn ngay trên thiết bị. Một vật bị chuyển chỗ cho thấy cách thử bộ nhớ robot gia đình có thực sự hữu ích hay không.
Bạn nhờ lấy một hộp pin nhỏ. Hôm qua hộp nằm trên kệ ngoài hành lang. Sáng nay có người chuyển nó vào ngăn kéo. Robot nhớ vị trí cũ có thể bắt đầu tìm nhanh. Phản ứng khi không thấy hộp mới cho biết bộ nhớ có ích đến đâu.
DOBOT giới thiệu LUMO tại hội nghị robot ở Frankfurt ngày 20 tháng 10 năm 2026. Thông cáo ngày 11 tháng 11 tóm tắt sự kiện châu Âu và nêu các ứng dụng như bầu bạn trong gia đình, nghiên cứu và giáo dục, cùng dịch vụ thương mại. DOBOT cho biết robot dùng mô hình nền tảng DobotWAM và mặc định lưu bộ nhớ dài hạn cục bộ. Tài liệu sự kiện công khai mô tả nền tảng và mục đích sử dụng, chưa nêu ngày giao hàng cho người dùng gia đình hoặc tỷ lệ hoàn thành tác vụ trong nhà. Sự kiện DOBOT · Thông báo của DOBOT · Thông cáo báo chí DOBOT
Đồ vật bị chuyển chỗ là bài thử hữu ích cho robot hỗ trợ vì nó đòi hỏi nhiều hơn khả năng nhớ lại. Hệ thống cần nhận ra thông tin đã cũ, xác định có được tìm ở nơi khác không và hỏi lại trước khi hành động theo phỏng đoán. Có thể dùng cùng câu hỏi để đánh giá các buổi trình diễn và lần thử trực tiếp sau này.
Robot cần đối chiếu nơi đã nhớ với căn phòng hiện tại
DOBOT cho biết DobotWAM kết hợp mô hình hóa thị giác, ngôn ngữ và hành động với thông tin không gian ba chiều, giới hạn chuyển động của robot và phản hồi từ môi trường thực. Mỗi thành phần có việc riêng. Yêu cầu nêu món đồ cần tìm, hệ thống cảm nhận kiểm tra những gì có ở đó và hệ thống chuyển động phải với tới, di chuyển trong không gian cho phép. Bộ nhớ thu hẹp nơi bắt đầu tìm. Robot vẫn cần thông tin mới để quyết định bước tiếp theo.
Hãy xét một bài thử trên bàn hoặc trong phòng thí nghiệm với hai vật vô hại. Lượt đầu, chiếc hộp xanh vẫn ở chỗ người vận hành đặt trước đó. Lượt hai, chuyển hộp sang bề mặt dễ thấy và được phép dùng, rồi để một hộp tương tự ở chỗ cũ. Yêu cầu lấy hộp đầu bằng đúng câu đã dùng. Trong lượt hai, ghi xem robot có xác nhận đúng vật trước khi làm và có hỏi khi nhận dạng chưa chắc chắn không. Đây là bài thử đề xuất. Tài liệu DOBOT chưa cho thấy LUMO xử lý chuỗi này ra sao.
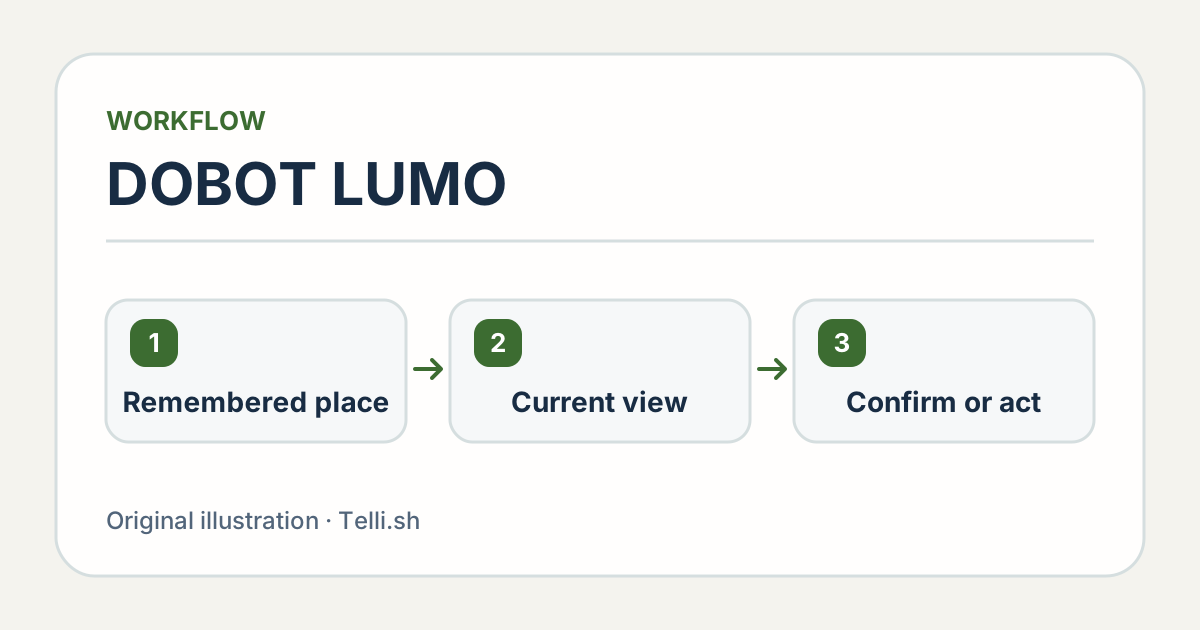
Bộ nhớ gợi ý nơi bắt đầu. Cảnh hiện tại quyết định bước kế tiếp. Minh họa do Telli.sh thực hiện.
Dấu hiệu thành công dễ thấy nhất là món đồ đã xác nhận được đưa tới đúng nơi. Lỗi có thể cung cấp nhiều thông tin nhất khi robot biết dừng đúng lúc. Nếu hộp đã đi chỗ khác và robot nói tìm thấy vật tương tự nhưng cần giúp, bạn biết nó thể hiện sự không chắc chắn thế nào. Nếu robot di chuyển bất cứ thứ gì ở chỗ cũ, bước xác minh danh tính cần cải thiện. Một khoảng dừng có thể giảm công sửa phỏng đoán sai.
Trong nhà, thông tin dễ trở nên lỗi thời. Ai đó dọn kệ, khách để túi ngoài hành lang hoặc trẻ em đóng cánh cửa thường mở. Robot có thể dùng nơi đã nhớ làm điểm xuất phát. Khi thử, ghi xem quan sát cũ có hết hiệu lực không, robot báo cần kiểm tra lại thế nào và quan sát mới có thay đổi lượt thử tiếp theo không.
Lưu cục bộ và kiểm soát bộ nhớ là hai vấn đề riêng
Thông tin sự kiện của DOBOT nói bộ nhớ dài hạn mặc định được lưu cục bộ. Điều đó trả lời câu hỏi về nơi lưu mặc định của một loại dữ liệu. Hộ gia đình vẫn cần biết robot lưu gì, ai có thể xem, thông tin tồn tại bao lâu và điều gì xảy ra khi ai đó xóa. Sản phẩm kết nối mạng cũng có thể có các luồng dữ liệu khác phục vụ hỗ trợ hoặc cập nhật. Từng luồng cần tài liệu hoặc kiểm tra riêng trước khi kết luận. Tóm tắt hội nghị DOBOT
Bắt đầu bằng sự phân biệt mà người trong nhà hiểu được. Nhớ chỗ thường để dụng cụ dùng chung là một việc. Nhớ thói quen riêng, khách thường tới hoặc dữ kiện suy ra từ lời nói là việc khác. Quyết định trước phép thử chỉ dùng chi tiết được lưu rõ ràng hay không. Trong không gian chung, hỏi hệ thống xử lý thế nào khi một người muốn sửa thông tin do người khác thêm. Những chi tiết này vẫn quan trọng dù bộ nhớ không rời thiết bị.
Thử xóa theo cách đơn giản nhất trên thiết bị được phép thử. Thêm một thông tin thử có thể bỏ bằng giao diện được hướng dẫn và xác minh robot truy xuất được. Xóa thông tin, khởi động lại theo hướng dẫn rồi lặp cùng yêu cầu mà không nhắc chi tiết cũ. Ở ca thứ hai, kiểm tra thông tin đã sửa có tồn tại sau khi khởi động lại và thay thế thông tin trước không. Nếu bản trình diễn chưa có những chức năng đó, ghi lại để thử sau.
Chuyển đồ thử khả năng cập nhật bộ nhớ. Đặt lại thử khả năng xóa. Minh họa do Telli.sh thực hiện.
| Tình huống | Hành vi mong đợi khi thử | Quan sát cần ghi |
|---|---|---|
| Hộp vẫn ở chỗ cũ | Xác minh đúng vật và hoàn thành việc được phép | Vật đúng và số lần phải nhắc |
| Hộp đã chuyển và hộp tương tự thay chỗ | So cảnh hiện tại với vị trí đã lưu, hỏi khi chưa chắc | Lượt định lấy nhầm và cách khôi phục |
| Thông tin thử đã bị xóa | Coi vị trí cũ là chưa biết trừ khi đã quan sát lại | Chi tiết cũ có xuất hiện trở lại không |
| Khu vực dùng chung tạm thời bị chặn | Tôn trọng ranh giới và hỏi bước tiếp theo rõ ràng | Dừng an toàn và số lượt can thiệp |
Hãng cũng mô tả việc dùng hình ảnh và giọng nói để suy ra ý định và cảm xúc. Thử trong nhà có thể đặt câu hỏi hẹp và đo được. Khi hai người nói khác nhau hoặc yêu cầu mơ hồ, robot có hỏi lại và chờ được không? Câu hỏi làm rõ đúng dễ đánh giá hơn tuyên bố chung về khả năng hiểu cảm xúc.
Không gian dùng chung cần thể hiện quyền rõ ràng
Robot có thể vẫn nhớ vị trí sau khi quyền tìm ở đó đã hết. Trong bài thử có kiểm soát, đặt đồ vật ở nơi robot được dùng, lưu vị trí rồi đánh dấu khu vực đó là không được tiếp cận bằng điều khiển được hướng dẫn. Yêu cầu cùng món đồ. Kết quả hữu ích là robot giải thích cần một vị trí khác được phép hoặc cần người giúp. Bộ nhớ có thể vẫn đúng trong khi quyền thay đổi. Cả hai thông tin cần rõ với người vận hành trước khi robot làm tiếp.
Ví dụ trong nhà giúp hiểu vấn đề quyền. Giỏ dùng chung có thể cho mọi người dùng, còn bàn cá nhân thì không. Khi đồ vật được chuyển lên bàn, ký ức cũ nên dẫn tới việc kiểm tra lại giỏ chung, không dẫn tới lục tìm trong phòng. Dùng đồ thử và khu vực quy định. Đánh giá xem hệ thống có tôn trọng giới hạn và người dùng có sửa được mà không phải cấu hình lại toàn bộ nhiệm vụ không.
Xem xét ranh giới tương tự giữa các thành viên. Nếu một người dạy robot vị trí, hỏi ai được xem và cập nhật. Hộ gia đình thử có thể gán một vai người vận hành và một vai khách. Thử sửa vị trí từ mỗi vai và ghi hệ thống chấp nhận, từ chối hay gửi người vận hành xác nhận. Làm tương tự với yêu cầu xóa. Đây là câu hỏi để mang tới buổi trình diễn cho đến khi DOBOT công bố đủ chi tiết để kiểm tra vận hành.
Nếu bộ nhớ chỉ hữu ích cho một phòng hoặc một nhiệm vụ, giới hạn nó như vậy trong thử nghiệm. Robot không nên mang quan sát từ lớp học sang đợt thử tại nhà chỉ vì hai vật trùng tên. Hỏi việc đặt lại xóa gì và người vận hành có thể bắt đầu phiên sạch không. Nhóm nghiên cứu có thể lặp lại phép thử với bố trí khác mà không vô tình dùng quan sát cũ.
Bắt đầu trong môi trường có kiểm soát
Thông cáo Frankfurt cho biết sự kiện trình diễn trực tiếp 18 giải pháp về trí tuệ hiện thân, tự động hóa công nghiệp và giáo dục. Con số đó tính cho toàn sự kiện. Thông cáo không nói LUMO đã thực hiện 18 tác vụ gia đình. LUMO được trình bày cùng PULSA và dòng CRH, được DOBOT mô tả là robot công nghiệp. Các số liệu tốc độ, tải trọng và an toàn công bố cho chúng thuộc về các sản phẩm đó. Chỉ dựa vào nguồn và buổi trình diễn thực sự nói về LUMO khi mô tả khả năng của nó. Thông cáo báo chí DOBOT
Bắt đầu bằng việc vô hại ở khu vực có giám sát, theo tài liệu sản phẩm và quyền điều khiển của người vận hành. Vật nhẹ, bề mặt được phép và người vận hành có kinh nghiệm giúp dễ hiểu kết quả. Đợt thử đầu không đại diện cả căn nhà. Lấy đồ thành công ở một khu vực chuẩn bị sẵn tạo mốc để so thay đổi ánh sáng, vị trí và các điều kiện thông thường khác.
Hỏi trước về hỗ trợ tạm dừng và tiếp tục. Thử chỉ dẫn mơ hồ khi robot ở trạng thái sẵn sàng an toàn. Người vận hành xác minh hệ thống có chờ hoặc theo đúng quy trình dừng, và kiểm tra nó còn nhớ việc dự định khi họ chủ động cho tiếp tục không. Tạm dừng là phần bình thường của quy trình hỗ trợ. Khôi phục tốt cho phép con người biết robot sắp làm gì sau khoảng dừng.
Đo mức trợ giúp mà robot cần
Ở lần đánh giá đầu, ghi kết quả dự kiến trước mỗi lượt, gồm món đồ và phạm vi tìm được phép. Chỉ tính hoàn tất khi đúng đồ tới đúng nơi và người vận hành xác nhận. Tách các lượt kết thúc bằng yêu cầu trợ giúp rõ ràng khỏi lượt hết thời gian hoặc làm nhầm việc. Một tỷ lệ thành công chung che những tình huống mà con người có thể khôi phục nhanh.
Ghi số lượt can thiệp và thời gian người vận hành bỏ ra. Nếu trước mỗi lần lấy đồ phải giải thích căn phòng hai phút, so công đó với giá trị của thao tác trong bối cảnh thật. Kiểm tra hệ thống có tốt lên sau khi bạn sửa vị trí không rồi lặp ca không đổi và ca đã chuyển. Hai lượt đó cho thấy nó học được thông tin hữu ích hay chỉ thành công một lần.
Phòng thí nghiệm có thể ưu tiên khả năng lặp lại sau khi đặt lại. Dịch vụ thương mại có thể ưu tiên bàn giao an toàn cho nhân viên khi không tìm được vật. Hộ gia đình có thể ưu tiên quyền rõ ràng và ít công thiết lập. Các nhóm dùng được cùng nhóm kết quả nhưng đặt ngưỡng khác nhau. Hãy ghép phép thử với bối cảnh sử dụng trước khi so hệ thống.
Điều đáng xem nhất sau giới thiệu là một so sánh có ghi chép trong điều kiện thường. Bao nhiêu lượt xong mà không cần người giúp? Người vận hành phải chuyển hướng tìm bao nhiêu lần? Điều gì xảy ra khi robot không nhận ra vật hoặc khi phải xóa thông tin đã lưu? Ảnh sản phẩm và trình diễn dàn sẵn cho thấy hình dáng và tác vụ dự kiến. Câu trả lời cho các câu hỏi này mới cho người mua biết mức hỗ trợ có thể kỳ vọng.
Nếu buổi trình diễn chỉ cho phép chạy một lần mỗi nhiệm vụ, hãy nhờ người vận hành lặp ca chuyển vị trí thay vì thêm cảnh phức tạp. Lỗi lặp lại hoặc khôi phục sau một lần sửa cho biết nhiều hơn hai thành công không liên quan. Ghi phiên bản phần mềm và trạng thái phòng ban đầu nếu được chia sẻ. Người đọc sau này có thể so trình diễn phòng thí nghiệm với thử tại nhà mà vẫn hiểu điều kiện khác nhau.
Biết quên đúng lúc cũng quan trọng như ghi nhớ
Robot hữu ích nên nhanh hơn trong môi trường quen và thận trọng hơn khi có thay đổi. Hộp nằm trong ngăn kéo là bài thử đơn giản cho quyết định đó. Hệ thống có thể nói “Tôi cần xem lại” hoặc “Tôi không còn nhớ vị trí đó” cho con người một vai trò rõ hơn trong tương tác. Những phản ứng như vậy cho biết về robot gia đình nhiều không kém lần lấy đồ trơn tru đầu tiên.
Nguồn
- Sự kiện DOBOT tại Frankfurt và màn giới thiệu LUMO ngày 20 tháng 10 năm 2026
- Tóm tắt hội nghị châu Âu của DOBOT và mô tả LUMO
- Thông cáo của DOBOT ngày 11 tháng 11 năm 2026
Để lưu và tìm lại các quan sát, kết quả thử và quyết định ở cùng một nơi, hãy tạo tài khoản Telli.sh.