Robot có thể tập nhấc dây cáp và rót nước trong cùng một trình mô phỏng không?
Alloy của Argon Robotics đưa robot cứng, dây cáp và chất lỏng vào cùng một hệ thống dựng cảnh. Bài tập nhấc cáp và rót nước cho thấy nhóm robot có thể rút ra điều gì từ mô phỏng.
Robot kẹp một đầu dây cáp. Đầu kẹp nhấc lên, kéo theo đầu dây. Nhưng một vòng ở giữa dây vẫn nằm trên bàn. Nhìn vị trí cổ tay robot, tưởng như đã nhấc xong. Nhìn vị trí dây mới thấy việc còn dang dở. Rót nước cũng có chỗ dễ nhầm như vậy. Góc cánh tay cho biết cốc ở đâu, còn lượng nước cho biết việc rót đã thành công chưa.
Ngày 12 tháng 11 năm 2026, Pranay Gupta và Deepanshu Rohilla của Argon Robotics công bố bản thảo nghiên cứu về Alloy, một bộ máy mô phỏng vật lý mã nguồn mở cho robot học. Alloy dùng một giao diện dựng cảnh cho vật rắn và robot, dây cáp, vải, chất lỏng và những vật liệu khác. Công cụ có thể chạy nhiều bản sao của cảnh song song trên GPU hoặc chạy trên CPU. Gói Python có thể tải công khai. Bài báo trình bày các thí nghiệm mô phỏng nhấc cáp và rót nước. Bản thảo của Argon Robotics · Mã nguồn và hướng dẫn cài Alloy · Gói Python
Nhóm robot có thể dùng hai bài tập để trả lời hai câu hỏi thực tế. Vật có chuyển động hợp lý khi robot chạm vào không? Kết quả được đo có còn ý nghĩa trên bàn thử có giám sát không? Nhấc cáp và rót vào một bát rộng giúp cụ thể hóa hai câu hỏi trước khi bắt đầu đợt huấn luyện lớn.
Cùng một cảnh, mỗi vật liệu có cách chuyển động riêng
Cánh tay và mặt bàn tương đối dễ mô tả. Hình dạng của chúng không đổi khi di chuyển hoặc đỡ vật khác. Dây cáp đổi hình khi trượt qua mép bàn, còn nước dồn về phía khác khi nghiêng cốc. Bộ mô phỏng cần mô tả chuyển động riêng cho từng trường hợp. Tương tác khi tay robot chạm vào vật cũng phải hợp lý trong lúc cả hai thay đổi trạng thái.
Trong bài báo ngày 12 tháng 11, các tác giả mô tả bộ định tuyến chọn trình giải theo thông tin mô tả và cách vật dự kiến chuyển động. Dây cáp không bị kẹp cố định có thể được biểu diễn thành chuỗi khớp trong trình giải vật rắn. Chất lỏng dùng trình giải hạt của Alloy. Trình giải vật rắn dùng MuJoCo Warp trên GPU. Bài báo cũng mô tả cách dùng MuJoCo trên CPU. Phần mềm ghi lý do chọn và cho phép người dùng thay đổi lựa chọn. Điều này có ích khi mẫu thử trông như cáp thông thường nhưng lại có độ đàn hồi như một thanh. Bản thảo Alloy, mục 3.1–3.2
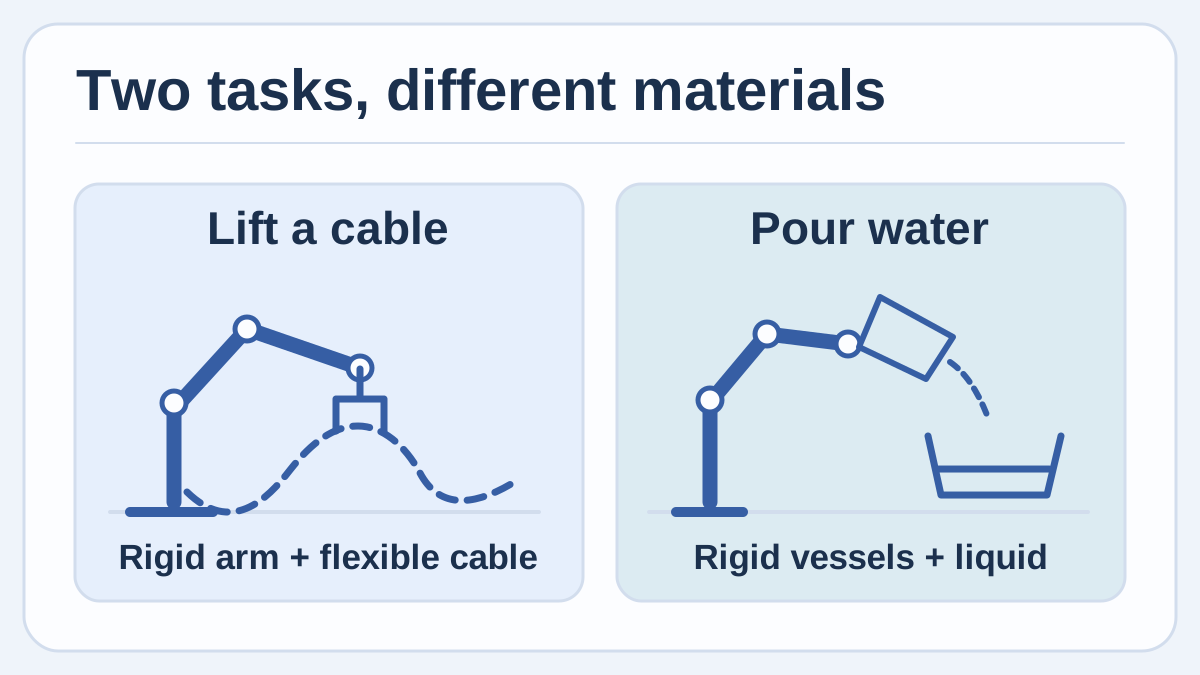
Sơ đồ gốc về các vật liệu trong hai bài tập. Cánh tay chuyển động theo khớp, cáp đổi hình và chất lỏng chảy trong vật chứa.
Cách các vật tác động lẫn nhau cũng quan trọng như việc chọn trình giải. Bài báo mô tả cách truyền tư thế và vận tốc của một vật thể sang trình giải khác qua một vật đại diện. Với ghép hai chiều, lực tiếp xúc có thể truyền ngược về trình giải đầu tiên. Với cấu hình một chiều được mô tả cho chất lỏng tương đối nhẹ, chất lỏng đi theo các vật rắn chuyển động mà không truyền lực ngược lại. Nhóm nên kiểm tra kiểu ghép đang dùng trước khi đánh giá kết quả phụ thuộc vào tác động của chất lỏng lên vật chứa. Bản thảo Alloy, mục 3.3
Cách bố trí này giúp bớt công nếu trước đây nhóm duy trì hai mô tả cảnh và một cơ chế trao đổi riêng giữa hai bộ mô phỏng. Người khác có thể kiểm tra các giả định về vật liệu ở một nơi. Cũng có chi phí tính toán. Tài liệu Alloy nêu tổ hợp robot, cáp và vải có thể cần bước ghép rất nhỏ, khiến mô phỏng cảnh chậm đi rõ rệt. Một phép thử nhỏ giúp quyết định nên mô tả vật liệu chi tiết đến đâu. Các giới hạn được Alloy công bố
Nhấc cáp rời và đưa cáp vào kẹp là hai việc khác nhau
Thí nghiệm nhấc cáp trong bài báo đạt yêu cầu nếu toàn bộ đường tâm của dây cao hơn mặt bàn 3 cm ở bước cuối. Các tác giả ghi nhận 242 lượt thành công trong 256 lượt dành riêng để đánh giá sau khoảng 15 phút huấn luyện và 245 trong 256 sau khoảng 30 phút. Bảng 2 mô tả cấu hình một GPU NVIDIA L4 với 1.024 cảnh song song và bản tiền phát hành 0.1.0rc2. Các kết quả chỉ áp dụng cho phép thử đã nêu và những hạt giống ngẫu nhiên của tập đánh giá mô phỏng. Bản thảo Alloy, Bảng 2 và mục 4.1
Với bài tập đầu tiên, hãy đặt đoạn cáp rời, không cấp điện lên bàn. Trong cảnh số, dùng độ cao của phần thấp nhất làm phép đo đơn giản. Đổi hình dạng ban đầu giữa các lượt, vì kẹp một dây đang thẳng có thể che mất điều xảy ra khi nửa dây bắt đầu trượt trên bàn. Đối chiếu vật lý có thể đơn giản là kiểm tra độ võng của dây khi được nhấc dưới giám sát. Ghi loại dây, chiều dài và cách đặt hai đầu để lần khác lặp lại được.
Khi cần đưa dây vào kẹp, tiêu chí kiểm tra thay đổi. Có đường tiến hợp lý, khả năng vướng trong chốc lát và vị trí nằm cuối cùng. Điểm số cần thể hiện dây còn nằm đúng vị trí sau khi đầu kẹp mở hay không. Hình 1 trong bài báo minh họa cảnh đi dây, nhưng kết quả nhấc cáp trên tập đánh giá đo việc đưa toàn bộ dây khỏi mặt bàn. Mỗi kết quả có ích ở một công đoạn khác nhau. Bản thảo Alloy, Hình 1 và Bảng 2
Khác biệt giữa bàn thử và mô phỏng thường thu hẹp phạm vi thí nghiệm tiếp theo. Nếu vòng cáp mô phỏng bật khỏi kẹp nhưng dây thật còn nằm đúng chỗ, kiểm tra hình dây khi nghỉ và độ chặt của kẹp trước khi chỉnh chính sách điều khiển robot. Nếu cả hai đều bật ra, hãy xét đường chuyển động hoặc vị trí cuối. Ghi ngắn các trường hợp này ngay cả trước khi huấn luyện.
Bát đích phản ánh kết quả rõ hơn góc cánh tay
Trong bài rót đi kèm gói, tác giả tính thành công khi ít nhất 75% nước vào bát. Họ ghi nhận 118 lượt thành công trên 128 lượt đánh giá ở điểm lưu mô hình sau 38,5 phút huấn luyện với 512 cảnh trên cùng loại GPU. Đây là kết quả mô phỏng. Tiêu chí cho phép một phần nước tràn hoặc còn lại, miễn đạt ngưỡng. Tỷ lệ có ý nghĩa vì bài báo nêu cả mẫu số lẫn tiêu chí. Bản thảo Alloy, Bảng 2 và mục 4.1
Trên bàn thực hành có giám sát, có thể bắt đầu bằng bát đích rộng, vững và nước ở nhiệt độ phòng. Chọn một mức nước ban đầu, đo lượng vào bát, ghi lượng còn lại ở cốc và lượng đổ ra ngoài. So sánh vài chuyển động đơn giản lặp lại trước khi chọn mục tiêu huấn luyện. Một vết đổ nhỏ có thể đạt tiêu chí mô phỏng nhưng không chấp nhận được ở chỗ làm việc chung. Một bài tập trên lớp có thể chỉ cần rót đều từ một tư thế xuất phát.
Tài liệu đưa ra lý do cụ thể để chọn bát rộng lúc đầu. Trang giới hạn của Alloy cho biết miệng dưới khoảng 32 mm cần thiết lập hạt mịn hơn mặc định, còn vật chứa dưới khoảng 24 mm cho kết quả thiếu tin cậy với các mức được so sánh. Đó là giới hạn trong phép thử được ghi lại, hữu ích khi chọn bài đầu tiên. Khi chuyển từ bát sang miệng nhỏ, kiểm tra độ phân giải hạt và so thể tích thu được trước khi tăng số cảnh song song hoặc thay đổi chuyển động. Giới hạn của Alloy với chất lỏng
| Bài tập đề xuất | Đo gì trong mô phỏng | So sánh gì dưới giám sát |
|---|---|---|
| Nhấc cáp rời | Điểm thấp nhất của dây ở cuối và lần nào chạm bàn | Độ võng và khoảng cách tới bàn với loại dây và đường cong ban đầu đã chọn |
| Đặt cáp vào kẹp | Vị trí cuối sau khi thả và bất kỳ lần vướng nào khi đưa vào | Dây thật có nằm trong kẹp không và chuyển động thế nào khi nhả |
| Rót nước vào bát rộng | Tỷ lệ tới đích, lượng còn lại và lượng tràn | Thể tích vào bát và phần tràn nhìn thấy qua các lần lặp |
Mô phỏng chạy ổn vẫn có thể trả lời một câu hỏi khác
Alloy gắn trạng thái OK, DEGRADED hoặc INVALID cho các bản sao của cảnh. Bộ giám sát tìm các vấn đề như giá trị số không hợp lệ, chuyển động quá nhanh và vật thể xuyên vào nhau quá mức. Các tác giả mô tả cách đưa cảnh INVALID về trạng thái đã lưu rồi dừng nó để các cảnh khác tiếp tục. Điều đó có ích trong huấn luyện vì một lượt hỏng có thể tạo điểm thưởng cao vì lý do sai. Nhật ký giúp nhóm theo dõi tần suất chính bộ mô phỏng gặp vấn đề. Bản thảo Alloy, mục 3.5–3.6
Trạng thái OK có phạm vi hẹp hơn việc khớp với vật thật. Tài liệu nêu ví dụ một lần rót nhỏ làm nước bắn ra vài phần trăm mà trạng thái vẫn OK. Lượng đó có hợp lý và chấp nhận được với cốc, bát và chuyển động bạn dùng hay không là phép so sánh riêng. Hãy lưu trạng thái mô phỏng, kết quả nhiệm vụ và quan sát vật lý cạnh nhau. Nếu nhóm loại các lượt INVALID, số lượt bị loại cho biết điều kiện ban đầu nào khó xử lý. Các giới hạn được Alloy công bố
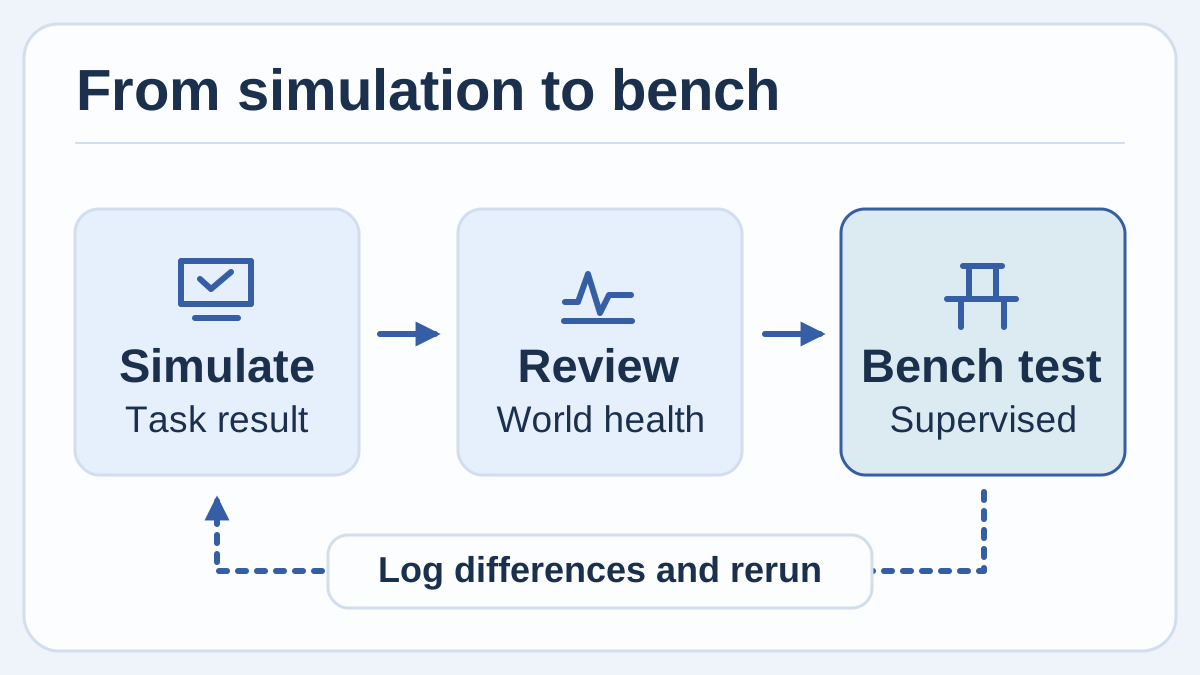
Sơ đồ gốc về thứ tự kiểm tra dự kiến. Xem kết quả mô phỏng, đối chiếu một đại lượng đo trên bàn thử và ghi lại thay đổi trước lượt tiếp theo.
Bài báo ghi nhận phép thử rót 200 mL chạy được khoảng 13 lần số giây mô phỏng trong mỗi giây thực khi tăng từ một lên 64 cảnh trên NVIDIA L4. Đó là các lượt chỉ chạy mô phỏng vật lý sau khởi động, với chu kỳ điều khiển 10 ms và một bản dựng thử trước khi phát hành. Con số cho thấy việc nhân bản có thể có ích, song tốc độ không tăng tuyến tính với số cảnh trong ví dụ này. Khi ước tính chi phí, vẫn phải tính dựng hình, huấn luyện và hình học của cảnh riêng. Bản thảo Alloy, mục 4.2
Xây dựng phép đo tham chiếu nhỏ trước khi huấn luyện
- Chạy cảnh nhập môn của dự án. Dùng môi trường Python được hỗ trợ và cài bằng
pip install alloy-engine, hoặc dùng ví dụ chạy trong trình duyệt ở phần bắt đầu nhanh. Xác nhận có thể xem trạng thái cảnh và kết quả kiểm tra trước khi tạo bài. Ghi phiên bản gói và tách thời gian biên dịch lần đầu khỏi lần chạy lại. Hướng dẫn bắt đầu nhanh của Alloy - Chọn một đại lượng quan sát được. Với cáp, bắt đầu từ độ cao thấp nhất sau khi nhấc. Với rót, bắt đầu từ tỷ lệ nước vào bát. Quy định điều kiện thành công và cách ghi lượt thiếu hoặc không hợp lệ trước khi xem kết quả.
- Ghi phép thử đơn giản dưới giám sát. Dùng dây hoặc vật chứa dự kiến cho bài. Ghi kích thước, điều kiện đầu và phép đo có thể lặp lại. Tạo điều kiện tương ứng trong một cảnh mô phỏng rồi đối chiếu trước khi thêm biến thiên ngẫu nhiên.
- Đổi từng điều kiện một. Thử đổi vị trí ban đầu của dây hoặc mức nước trong cốc. Ghi kết quả và trạng thái từng lượt. Nếu một tác nhân lập trình tạo biến thể cảnh bằng công cụ MCP được Alloy mô tả, rà soát thuộc tính vật, phép đo và tiêu chí thành công như với bất kỳ cảnh nào khác. Kho mã nguồn Alloy và giao diện công cụ
- Tăng quy mô sau khi giải thích được thất bại. Khi đã hiểu những ca đầu, chạy thêm cảnh và giữ vài biến thể riêng để đánh giá. Dùng bằng chứng để chọn một phép thử nhỏ tiếp theo, có giám sát và theo biện pháp an toàn sẵn có của nhóm. Ghi tách kết quả mô phỏng với kết quả vật lý.
Mô phỏng nhanh và hữu ích giúp đặt câu hỏi tốt hơn trên bàn thử
Một nhóm hiếm khi cần mô phỏng trả lời mọi câu hỏi cùng lúc. Với cáp, mô phỏng có thể giúp so hai vị trí bắt đầu trước cả khi robot tiến đến kẹp. Khi rót, nó có thể cho thấy chuyển động cốc có triển vọng đưa nước vào bát nhưng để lại quá nhiều nước ở nguồn. Kết quả đáng giữ là kết quả thay đổi điều bạn đo trên vật thật và cho người khác đủ thông tin để làm lại phép so sánh.
Nguồn tham khảo
- Gupta và Rohilla, Alloy: A Multi-Material Physics Engine for Robot Learning, ngày 12 tháng 11 năm 2026, gồm hình và bảng của tác giả
- Mã nguồn Argon Robotics Alloy, giấy phép Apache-2.0 và hướng dẫn thiết lập
- Gói Python Alloy và lịch sử phát hành
- Hướng dẫn bắt đầu nhanh và ví dụ trình duyệt chính thức của Alloy
- Giới hạn được Alloy ghi lại và cách xử lý đề xuất
Để lưu quan sát mô phỏng, kết quả đo và quyết định thiết kế ở cùng một nơi có thể tìm lại, hãy tạo tài khoản Telli.sh.