หุ่นยนต์ฝึกยกสายและเทน้ำในโปรแกรมจำลองเดียวกันได้ไหม?
Alloy จาก Argon Robotics รวมแขนหุ่นยนต์โครงแข็ง สาย และของเหลวไว้ในระบบฉากเดียว การยกสายกับเทน้ำช่วยให้ทีมเห็นว่าผลจำลองตอบอะไรได้บ้าง
หุ่นยนต์คีบปลายสายด้านหนึ่งแล้วชูขึ้น ปลายสายยกขึ้นเรียบร้อย แต่ตรงกลางยังมีห่วงวางอยู่บนโต๊ะ มองจากตำแหน่งข้อมือแล้วดูเหมือนยกเสร็จ แต่มองที่ตัวสายยังมีงานค้าง การเทน้ำมีจุดชวนเข้าใจผิดคล้ายกัน มุมแขนที่แม่นบอกว่าถ้วยเคลื่อนไปที่ใด น้ำต่างหากที่บอกว่างานสำเร็จหรือไม่
เมื่อ 12 พฤศจิกายน 2026 Pranay Gupta และ Deepanshu Rohilla นักวิจัยของ Argon Robotics เผยแพร่พรีพรินต์ Alloy เอนจินฟิสิกส์โอเพนซอร์สสำหรับการเรียนรู้ของหุ่นยนต์ Alloy ใช้อินเทอร์เฟซฉากเดียวสำหรับวัตถุแข็ง หุ่นยนต์ สาย ผ้า ของเหลว และวัสดุอื่น ใช้ GPU รันฉากหลายชุดพร้อมกันหรือรันบน CPU ได้ และมีแพ็กเกจ Python ให้ใช้สาธารณะ งานวิจัยรายงานการทดลองยกสายและเทน้ำในสภาพจำลอง พรีพรินต์ Argon Robotics · ซอร์สโค้ดและคู่มือติดตั้ง Alloy · แพ็กเกจ Python
ทีมงานใช้สองงานนี้ตอบคำถามที่พบจริงได้ วัตถุจำลองเคลื่อนสมจริงเมื่อหุ่นยนต์แตะหรือไม่ และผลที่วัดยังมีความหมายเมื่อขึ้นโต๊ะทดลองที่มีคนดูแลหรือเปล่า การยกสายและเทน้ำลงชามปากกว้างทำให้ทั้งสองคำถามชัดขึ้นก่อนเริ่มฝึกครั้งใหญ่
ฉากเดียวให้วัสดุแต่ละชนิดเคลื่อนตามลักษณะของตัวเอง
แขนกลและโต๊ะอธิบายค่อนข้างง่าย รูปทรงคงเดิมเมื่อเคลื่อนหรือรองรับวัตถุอื่น สายเปลี่ยนรูปเมื่อผ่านขอบโต๊ะ ส่วนน้ำเปลี่ยนการกระจายตัวเมื่อเอียงถ้วย เอนจินจึงต้องใช้แบบจำลองการเคลื่อนที่ต่างกัน และต้องให้การสัมผัสของแขนกับวัตถุสมเหตุสมผลขณะทั้งสองเปลี่ยนสถานะ
ในงานวันที่ 12 พฤศจิกายน ผู้เขียนอธิบายตัวเลือกวิธีคำนวณตามคำอธิบายวัตถุและพฤติกรรมที่คาดไว้ สายที่ไม่ได้ยึดด้วยแคลมป์สามารถแทนด้วยโซ่ข้อต่อในตัวแก้สมการวัตถุแข็ง ส่วนของเหลวใช้ตัวแก้แบบอนุภาคของ Alloy บน GPU เอนจินใช้ MuJoCo Warp ในเส้นทางวัตถุแข็ง และบทความอธิบายเส้นทาง CPU ผ่าน MuJoCo ด้วย โปรแกรมบันทึกเหตุผลที่เลือกเส้นทางและเปิดให้ผู้ใช้กำหนดใหม่ได้ ซึ่งช่วยเมื่อชิ้นงานดูเป็นสายทั่วไปแต่ตอบสนองคล้ายแท่งยืดหยุ่น พรีพรินต์ Alloy หัวข้อ 3.1–3.2
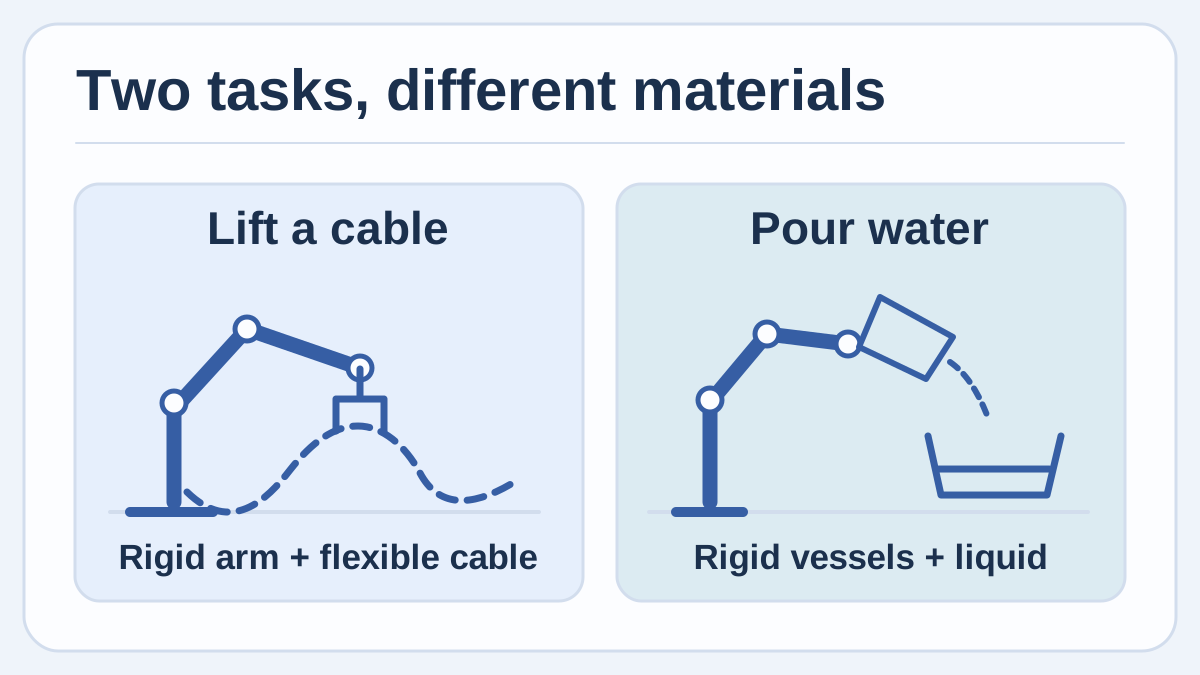
แผนภาพต้นฉบับของวัสดุในงานฝึกสองแบบ แขนขยับตามข้อต่อ สายเปลี่ยนรูป และของเหลวไหลตามภาชนะ
ปฏิสัมพันธ์สำคัญพอ ๆ กับการเลือกตัวแก้ ผู้เขียนอธิบายการส่งท่าทางและความเร็วของวัตถุผ่านพร็อกซีไปยังตัวแก้อื่น ในการเชื่อมสองทาง แรงสัมผัสส่งกลับไปยังตัวแก้แรกได้ ในตัวอย่างการเชื่อมทางเดียวสำหรับของเหลวที่ค่อนข้างเบา ของเหลวตอบสนองต่อวัตถุแข็งที่เคลื่อนโดยไม่ส่งแรงกลับ ทีมควรตรวจว่าฉากใช้ความสัมพันธ์แบบไหนก่อนตีความผลที่ขึ้นกับแรงของของเหลวต่อภาชนะ พรีพรินต์ Alloy หัวข้อ 3.3
การจัดแบบนี้ช่วยลดงานหากเดิมต้องดูแลคำอธิบายฉากสองชุดและการแลกข้อมูลระหว่างเอนจินอีกชุด สมมติฐานเรื่องวัสดุอยู่ในที่ที่คนอื่นตรวจได้ แต่มีต้นทุน เอกสาร Alloy ระบุว่าการรวมอย่างหุ่นยนต์ สาย และผ้าอาจต้องใช้ช่วงเวลาคำนวณร่วมสั้นมากจนรันช้าลง การลองขนาดเล็กช่วยตัดสินใจว่าควรใช้รายละเอียดวัสดุระดับใด ข้อจำกัดตามเอกสาร Alloy
การยกสายที่วางอิสระกับการใส่สายเข้าคลิปเป็นคนละงาน
การทดลองยกสายของผู้เขียนนับว่าสำเร็จเมื่อแนวกึ่งกลางตลอดทั้งสายอยู่สูงกว่าโต๊ะมากกว่า 3 ซม. ในขั้นสุดท้าย ผู้เขียนรายงานว่าสำเร็จ 242 จาก 256 ตอนจำลองที่แยกไว้ทดสอบหลังฝึกประมาณ 15 นาที และ 245 จาก 256 หลังประมาณ 30 นาที ตารางที่ 2 ระบุ NVIDIA L4 หนึ่งตัว ฉากขนาน 1,024 ชุด และพรีรีลีส 0.1.0rc2 คะแนนจึงอ้างถึงการทดสอบและค่าเริ่มสุ่มจำลองที่เก็บไว้ชุดนั้น พรีพรินต์ Alloy ตารางที่ 2 และหัวข้อ 4.1
สำหรับการทดลองแรก ใช้สายอิสระที่ไม่ได้จ่ายไฟวางบนโต๊ะ ใช้ความสูงของจุดต่ำสุดเป็นตัววัดในฉากดิจิทัล เปลี่ยนรูปโค้งเริ่มต้นระหว่างรอบ เพราะการจับสายที่เริ่มจากแนวตรงอาจไม่เห็นว่าครึ่งหนึ่งลากบนโต๊ะอย่างไร จุดอ้างอิงทางกายภาพอาจเป็นเพียงการสังเกตว่าสายหย่อนเท่าไรระหว่างยกโดยมีผู้ดูแล บันทึกชนิดสาย ความยาว และตำแหน่งปลายเพื่อทำซ้ำได้
พอสนใจสอดสายเข้าคลิป สิ่งที่ต้องตรวจเปลี่ยนไป อาจมีทางเข้าที่ทำได้ สายติดขัดชั่วครู่ และตำแหน่งพักสุดท้าย คะแนนต้องบอกว่าสายยังอยู่ถูกตำแหน่งหลังคีมเปิดหรือไม่ ภาพที่ 1 ในพรีพรินต์แสดงฉากร้อยสาย แต่คะแนนยกจากชุดทดสอบที่รายงานวัดว่าสายพ้นโต๊ะหรือไม่ ผลทั้งสองช่วยคนละช่วงของงาน พรีพรินต์ Alloy ภาพที่ 1 และตารางที่ 2
ความต่างระหว่างโต๊ะทดลองกับฉากจำลองช่วยเจาะจงรอบถัดไปได้ หากห่วงในฉากดีดออกจากคลิปแต่สายจริงอยู่กับที่ ให้เทียบรูปพักของสายและแรงยึดของคลิปก่อนปรับนโยบายหุ่นยนต์ หากทั้งสองแบบหลุด ควรดูการเคลื่อนหรือจุดสิ้นสุดถัดไป บันทึกสั้น ๆ ของแต่ละกรณีมีค่าตั้งแต่ก่อนเริ่มฝึก
น้ำในชามปลายทางใช้วัดผลได้ดีกว่ามุมแขน
โจทย์เทน้ำที่มากับซอฟต์แวร์นับว่าสำเร็จเมื่ออย่างน้อย 75% ของน้ำลงชาม บทความรายงานความสำเร็จ 118 จาก 128 ตอนทดสอบที่กันไว้ สำหรับจุดบันทึกหลังฝึก 38.5 นาทีใน 512 ฉาก บน GPU ระดับเดียวกัน นี่เป็นผลจำลองตามที่ผู้เขียนรายงาน เกณฑ์ยังยอมให้น้ำหกหรือเหลือตามสัดส่วนที่ระบุ เปอร์เซ็นต์ตีความได้เพราะบทความให้ทั้งตัวหารและเกณฑ์สำเร็จ พรีพรินต์ Alloy ตารางที่ 2 และหัวข้อ 4.1
โต๊ะฝึกที่มีผู้ดูแลอาจเริ่มด้วยชามปากกว้างตั้งมั่นและน้ำอุณหภูมิห้อง เลือกระดับน้ำเริ่มต้นหนึ่งระดับ วัดน้ำในชามและจดน้ำที่เหลือในภาชนะต้นทางกับส่วนที่หก ลองทำท่าง่าย ๆ ซ้ำก่อนกำหนดเป้าหมายฝึก น้ำหกเล็กน้อยที่ยังผ่านเกณฑ์จำลองอาจรับไม่ได้บนพื้นที่ร่วม แต่แบบฝึกในชั้นเรียนอาจต้องการเพียงผลเทน้ำที่คาดเดาได้จากท่าเริ่มเดียว
เอกสารให้เหตุผลที่เริ่มจากปากกว้าง หน้าแสดงข้อจำกัดล่าสุดระบุว่าช่องเปิดเล็กกว่าราว 32 มม. ต้องใช้ค่าละเอียดกว่าค่าเริ่มต้น และช่องภาชนะต่ำกว่าราว 24 มม. ให้ผลไม่สม่ำเสมอในการตั้งค่าที่นำมาเทียบ ข้อจำกัดมาจากการทดสอบในเอกสาร ใช้เลือกโจทย์เริ่มต้นได้ เมื่อเปลี่ยนเป็นปากเล็ก ให้ตรวจความละเอียดอนุภาคและเทียบปริมาตรที่เก็บได้ก่อนเพิ่มฉากขนานหรือเปลี่ยนท่า ข้อจำกัดของ Alloy สำหรับของเหลว
| งานฝึกที่เสนอ | สิ่งที่วัดในฉากจำลอง | สิ่งที่เทียบโดยมีผู้ดูแล |
|---|---|---|
| ยกสายอิสระ | จุดต่ำสุดของสายตอนจบและการแตะโต๊ะ | ความหย่อนและช่องว่างจากโต๊ะของสายและแนวเริ่มที่ระบุ |
| ใส่สายเข้าคลิป | ตำแหน่งหลังปล่อยและจุดติดขัดระหว่างเข้าใกล้ | สายจริงยังอยู่ในคลิปหรือไม่และขยับอย่างไรเมื่อปล่อย |
| เทน้ำลงชามกว้าง | สัดส่วนที่ลงปลายทาง ที่เหลือ และที่หก | ปริมาตรในชามและน้ำหกที่เห็นจากท่าซ้ำ |
ฉากที่สถานะปกติอาจยังตอบคนละคำถาม
Alloy จัดสถานะฉากเป็น OK, DEGRADED หรือ INVALID ระบบติดตามตัวเลขผิดปกติ การเคลื่อนมากเกินไป และการทะลุซ้อนกันที่เป็นปัญหา ผู้เขียนอธิบายว่าระบบย้อนฉากที่ใช้ไม่ได้ไปยังสถานะบันทึกแล้วหยุดฉากนั้น ให้ฉากอื่นทำงานต่อ การทำเช่นนี้มีประโยชน์ตอนฝึก เพราะรอบที่ผิดพลาดอาจให้รางวัลสูงด้วยเหตุผลที่ไม่ถูกต้อง บันทึกยังช่วยดูว่าตัวจำลองติดปัญหาบ่อยเพียงใด พรีพรินต์ Alloy หัวข้อ 3.5–3.6
สถานะ OK มีความหมายแคบกว่าการตรงกับของจริง เอกสารยกกรณีเทน้ำแล้วกระเซ็นออกไม่กี่เปอร์เซ็นต์และสถานะยัง OK จะดูสมจริงหรือยอมรับได้สำหรับถ้วย ชาม และท่าของคุณหรือไม่เป็นอีกเรื่อง เก็บสถานะฉาก คะแนนงาน และสิ่งที่เห็นบนโต๊ะไว้ด้วยกัน เวลาตัดรอบ INVALID ให้จดจำนวนที่ตัดด้วย เพื่อเก็บข้อมูลว่าการเริ่มแบบใดทำได้ยาก ข้อจำกัดตามเอกสาร Alloy
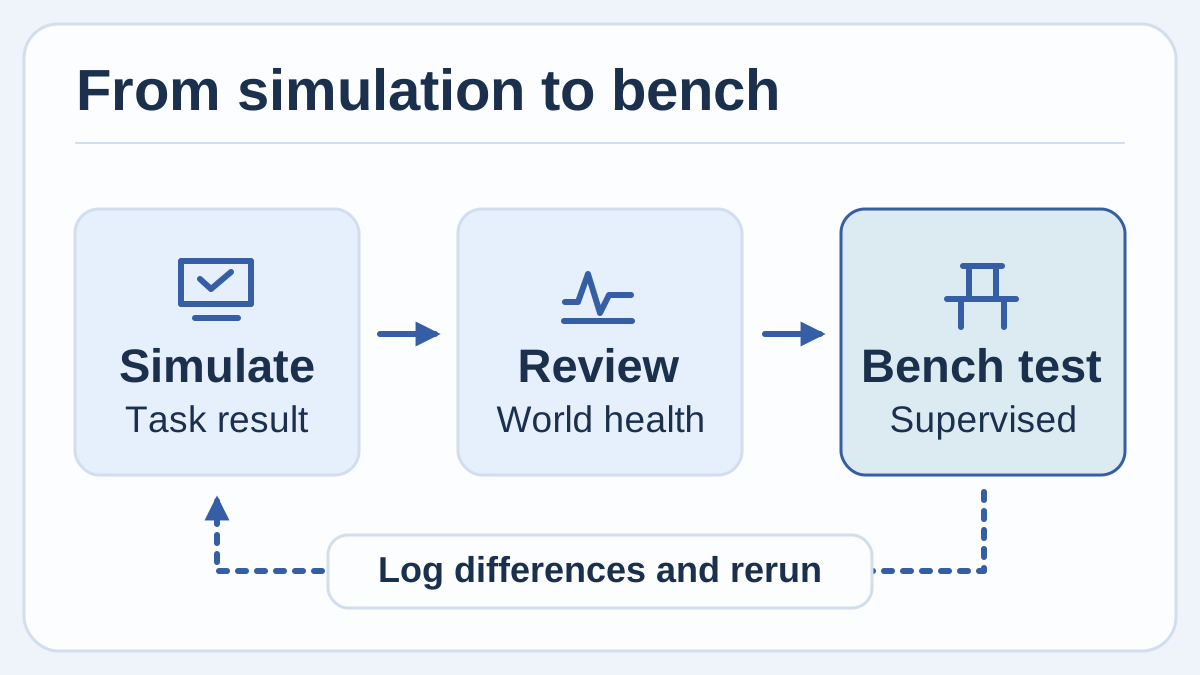
แผนภาพต้นฉบับของขั้นตอนตรวจที่เสนอ เริ่มจากทบทวนผลที่โปรแกรมรายงาน เทียบสิ่งที่วัดได้กับโต๊ะทดลอง และจดสิ่งที่เปลี่ยนก่อนรันใหม่
บทความรายงานว่ามาตรวัดการเท 200 มล. ได้วินาทีจำลองต่อวินาทีจริงราว 13 เท่าเมื่อเพิ่มจากหนึ่งเป็น 64 ฉากบน NVIDIA L4 เป็นการทดสอบเฉพาะฟิสิกส์หลังอุ่นระบบแล้ว ใช้คาบควบคุม 10 มิลลิวินาทีและรุ่นพัฒนาก่อนปล่อย แสดงว่าการทำซ้ำขนานอาจมีประโยชน์และความเร็วในฉากนี้ไม่ได้เพิ่มตามจำนวนฉากโดยตรง ค่าเรนเดอร์ การฝึก และรูปทรงฉากต้องอยู่ในงบที่ประเมินเองด้วย พรีพรินต์ Alloy หัวข้อ 4.2
สร้างจุดอ้างอิงขนาดเล็กก่อนเริ่มฝึก
- รันฉากแนะนำของโครงการ ใช้สภาพแวดล้อม Python ที่เอกสารรองรับแล้วติดตั้งด้วย
pip install alloy-engineหรือใช้ตัวอย่างเบราว์เซอร์ ตรวจว่าดูสถานะฉากและผลการประเมินได้ก่อนทำงานของตัวเอง จดเวอร์ชันแพ็กเกจและแยกเวลาคอมไพล์ครั้งแรกจากรอบถัดไป วิธีเริ่ม Alloy - เลือกสิ่งที่สังเกตได้หนึ่งอย่าง สำหรับสาย เริ่มจากจุดต่ำสุดหลังยก สำหรับการเท เริ่มจากสัดส่วนในภาชนะปลายทาง กำหนดเกณฑ์สำเร็จและวิธีบันทึกรอบที่ขาดหายหรือไม่ถูกต้องก่อนดูผล
- เก็บจุดอ้างอิงง่าย ๆ โดยมีผู้ดูแล ใช้สายหรือภาชนะชิ้นที่จะใช้จริง จดขนาด สภาวะเริ่มต้น และวิธีวัดที่ทำซ้ำได้ ตั้งสภาวะเดียวกันในฉากเดียวแล้วเทียบก่อนเพิ่มความแปรผันแบบสุ่ม
- เปลี่ยนทีละเงื่อนไข ลองเปลี่ยนตำแหน่งสายหรือระดับน้ำเริ่มต้น บันทึกผลและสถานะของทุกรอบ หากใช้เอเจนต์เขียนโค้ดช่วยสร้างฉากย่อยผ่านเครื่องมือ MCP ที่ Alloy มีเอกสาร ให้ตรวจสมบัติวัตถุ วิธีวัด และเกณฑ์สำเร็จเหมือนฉากที่สร้างด้วยวิธีอื่น ที่เก็บซอร์สและอินเทอร์เฟซเครื่องมือของ Alloy
- เพิ่มขนาดเมื่ออธิบายกรณีที่พลาดได้ เมื่อกรณีแรกสมเหตุสมผล ให้รันหลายฉากและเก็บบางแบบไว้ทดสอบ ใช้หลักฐานเลือกการทดลองโต๊ะรอบถัดไปขนาดเล็กโดยมีผู้ดูแลและใช้มาตรการเดิมของทีม แสดงผลจำลองแยกจากผลทางกายภาพ
การจำลองที่มีประโยชน์เร็วที่สุดช่วยให้ตั้งคำถามบนโต๊ะทดลองได้ดีขึ้น
ทีมไม่จำเป็นต้องให้โปรแกรมตอบทุกคำถามพร้อมกัน งานสายอาจได้ประโยชน์จากการเทียบจุดเริ่มสองแบบก่อนหุ่นยนต์จะเข้าใกล้คลิป งานเทน้ำอาจเผยว่าท่าที่ดูดีทำให้น้ำลงชามแต่เหลือในถ้วยมากเกินไป ผลที่ควรเก็บคือผลที่เปลี่ยนสิ่งที่คุณวัดกับวัตถุจริง และให้ข้อมูลพอที่คนอื่นจะเทียบซ้ำได้
แหล่งอ้างอิง
- Gupta และ Rohilla, Alloy: A Multi-Material Physics Engine for Robot Learning วันที่ 12 พฤศจิกายน 2026 พร้อมภาพและตารางของผู้เขียน
- ซอร์ส Alloy ของ Argon Robotics สัญญาอนุญาต Apache-2.0 และคู่มือติดตั้ง
- แพ็กเกจ Python และประวัติรุ่น Alloy
- คู่มือเริ่มต้นและตัวอย่างบนเบราว์เซอร์ของ Alloy
- ข้อจำกัดและแนวทางรับมือตามเอกสาร Alloy
หากต้องการเก็บผลสังเกตจากการจำลอง ค่าที่วัด และการตัดสินใจออกแบบไว้ให้ค้นได้ สร้างบัญชี Telli.sh.