Bolehkah robot berlatih mengangkat kabel dan menuang air dalam simulator yang sama?
Alloy daripada Argon Robotics menyatukan robot tegar, kabel dan cecair dalam satu sistem adegan. Dua latihan mudah menunjukkan apa yang boleh dipelajari daripada hasil simulasi.
Robot mencengkam satu hujung kabel. Apabila pencengkam naik, hujung kabel turut terangkat dengan kemas. Namun, gelung di tengah kabel masih terletak di atas meja. Berdasarkan kedudukan pergelangan robot, tugas itu nampak selesai. Keadaan kabel menunjukkan sebaliknya. Hal yang sama berlaku ketika menuang air: sudut lengan memberitahu kita kedudukan cawan, tetapi air yang menentukan sama ada tuangan itu berjaya.
Pada 12 November 2026, penyelidik Argon Robotics, Pranay Gupta dan Deepanshu Rohilla, menerbitkan pracetak tentang Alloy, enjin fizik sumber terbuka untuk pembelajaran robot. Alloy menyediakan satu antara muka adegan untuk jasad tegar, robot, kabel, kain, cecair dan bahan lain. Ia boleh menjalankan beberapa salinan adegan secara serentak pada GPU atau berjalan pada CPU. Pakej Pythonnya tersedia kepada umum. Makalah itu melaporkan eksperimen mengangkat kabel dan menuang air dalam simulasi. Pracetak Argon Robotics · Kod sumber dan panduan persediaan Alloy · Pakej Python
Dua tugas ini membantu pasukan robotik menjawab soalan praktikal. Adakah pergerakan objek dalam simulasi munasabah apabila robot menyentuhnya? Dan adakah ukuran yang dipilih masih bermakna dalam ujian sebenar yang diselia? Mengangkat kabel dan menuang air ke dalam mangkuk lebar memberikan contoh yang jelas sebelum pasukan menjalankan latihan berskala besar.
Setiap bahan bergerak dengan cara tersendiri dalam satu adegan
Lengan dan meja agak mudah diperihalkan. Bentuk kedua-duanya kekal apabila bergerak atau menyokong objek lain. Kabel berubah bentuk ketika melalui tepi meja, manakala air berpindah apabila cawan dicondongkan. Enjin memerlukan perihalan gerakan yang berbeza bagi setiap bahan. Sentuhan antara lengan dengan objek juga perlu dimodelkan dengan munasabah ketika kedua-duanya bergerak.
Dalam makalah 12 November, pengarang menerangkan cara Alloy memilih penyelesai berdasarkan perihalan objek dan tingkah laku yang dijangka. Kabel yang tidak dikapit boleh diwakili sebagai rantai bersendi dalam penyelesai jasad tegar. Cecair menggunakan penyelesai berasaskan zarah. Pada GPU, laluan jasad tegar menggunakan MuJoCo Warp; makalah itu juga menerangkan laluan CPU yang menggunakan MuJoCo. Perisian merekodkan sebab pemilihan laluan dan membolehkan pengguna menukarnya. Ini berguna apabila kabel ujian kelihatan seperti kabel biasa tetapi berkelakuan lebih seperti rod anjal. Pracetak Alloy, bahagian 3.1–3.2
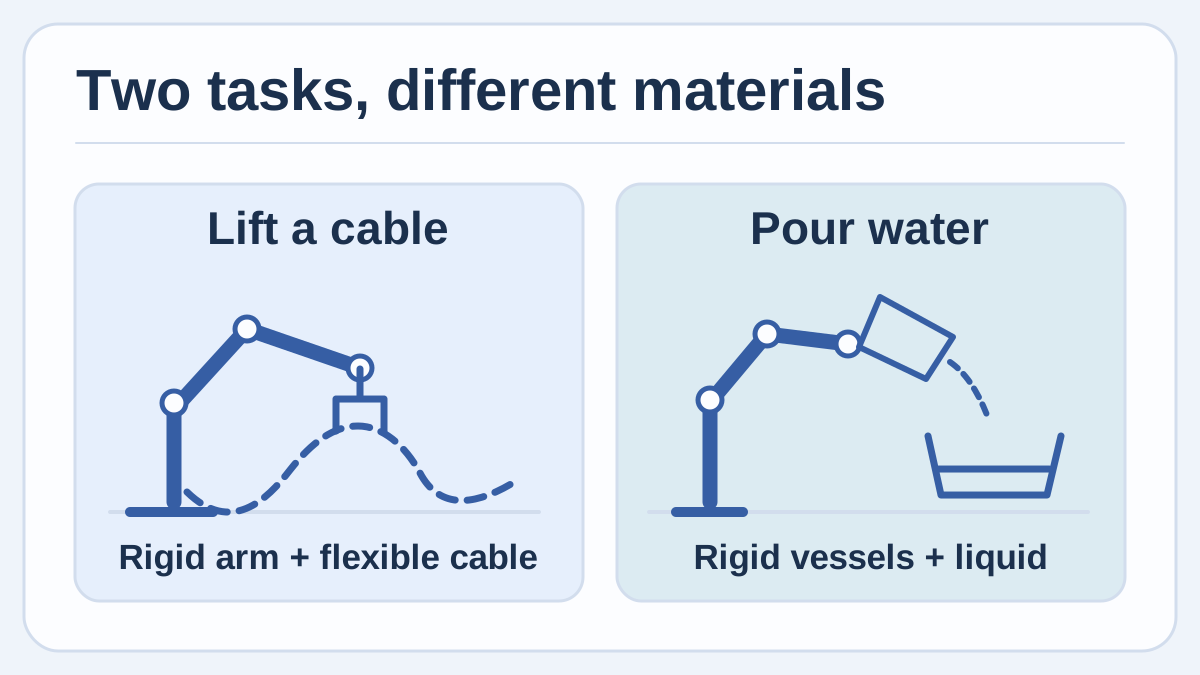
Rajah asal bagi bahan dalam dua latihan. Lengan bergerak pada sendinya, kabel berubah bentuk dan cecair mengalir di dalam dan di sekeliling bekas.
Interaksi antara bahan sama penting dengan pilihan penyelesai. Makalah itu menerangkan bagaimana kedudukan, orientasi dan halaju jasad dihantar ke penyelesai lain melalui objek proksi. Dalam gandingan dua hala, daya sentuhan boleh disalurkan semula kepada penyelesai pertama. Dalam susunan sehala yang didokumenkan untuk cecair yang agak ringan, cecair mengikut jasad tegar yang bergerak tanpa memulangkan daya. Semak jenis gandingan sebelum menilai hasil yang bergantung pada kesan cecair terhadap bekas. Pracetak Alloy, bahagian 3.3
Susunan ini boleh mengurangkan kerja pasukan yang sebelum ini perlu menyelenggara dua perihalan adegan dan pertukaran data antara dua enjin. Andaian bahan juga lebih mudah diperiksa oleh orang lain. Namun, ada kos pengiraan. Dokumentasi Alloy menyatakan bahawa sesetengah gabungan, seperti robot, kabel dan kain, memerlukan langkah masa gandingan yang amat kecil dan boleh memperlahankan simulasi. Ujian kecil membantu menentukan tahap perincian yang diperlukan. Had yang didokumenkan oleh Alloy
Mengangkat kabel longgar berbeza daripada memasukkannya ke dalam klip
Eksperimen angkat kabel dalam makalah itu dikira berjaya jika seluruh garis tengah kabel berada lebih daripada 3 cm di atas meja pada langkah terakhir. Pengarang melaporkan 242 kejayaan daripada 256 episod simulasi ujian selepas kira-kira 15 minit latihan, dan 245 daripada 256 selepas kira-kira 30 minit. Jadual 2 menyatakan bahawa konfigurasi itu menggunakan satu NVIDIA L4, 1,024 dunia selari dan versi prapelancaran 0.1.0rc2. Skor itu merujuk kepada ujian yang dinyatakan dan benih simulasi yang dikhaskan untuk ujian. Pracetak Alloy, Jadual 2 dan bahagian 4.1
Untuk latihan pertama, letakkan seutas kabel tanpa bekalan kuasa di atas meja ujian. Dalam adegan digital, gunakan ketinggian bahagian terendah sebagai ukuran mudah. Ubah lengkung permulaan antara percubaan. Jika kabel sentiasa bermula dalam keadaan lurus, sukar untuk melihat apa yang berlaku apabila separuh daripadanya mula menggelongsor di atas meja. Sebagai rujukan fizikal, perhatikan lengkungan kabel yang terangkat dalam ujian diselia. Catat jenis kabel, panjang dan susunan hujung supaya perbandingan boleh diulang.
Apabila matlamatnya ialah memasukkan kabel ke dalam klip, ukurannya berubah. Robot mungkin menghampiri klip dengan betul, tersangkut seketika dan kemudian mencapai kedudukan akhir. Skor perlu mencerminkan sama ada kabel masih terletak dengan betul selepas pencengkam dibuka. Rajah 1 menunjukkan adegan mengarahkan kabel melalui laluan tertentu, tetapi skor angkat daripada ujian berasingan hanya mengukur sama ada kabel terangkat sepenuhnya dari meja. Kedua-duanya berguna pada peringkat kerja yang berbeza. Pracetak Alloy, Rajah 1 dan Jadual 2
Perbezaan antara meja ujian dengan simulasi boleh menyempitkan skop eksperimen seterusnya. Jika gelung dalam simulasi terpelanting keluar tetapi gelung sebenar kekal di dalam klip, bandingkan bentuk kabel ketika rehat dan kekuatan pegangan klip sebelum melaraskan dasar kawalan robot. Jika kedua-duanya terpelanting, periksa gerakan robot atau kedudukan hujung kabel. Catatan ringkas tentang keadaan ini berguna walaupun pasukan belum memulakan latihan.
Mangkuk sasaran memberikan ukuran hasil yang lebih baik daripada sudut lengan
Tugas menuang yang disertakan oleh pengarang dikira berjaya apabila sekurang-kurangnya 75% air sampai ke mangkuk. Makalah itu mencatat 118 kejayaan daripada 128 episod ujian pada titik semak selepas 38.5 minit latihan dalam 512 dunia menggunakan kelas GPU yang sama. Ini hasil simulasi yang dilaporkan oleh pengarang. Ukurannya membenarkan sedikit tumpahan atau baki air dalam had yang dinyatakan. Angka itu boleh ditafsirkan kerana makalah tersebut turut menyatakan bilangan percubaan dan kriteria kejayaan. Pracetak Alloy, Jadual 2 dan bahagian 4.1
Untuk demonstrasi yang diselia, mulakan dengan mangkuk sasaran yang lebar dan stabil serta air pada suhu bilik. Tetapkan satu paras isian, ukur jumlah air yang sampai ke mangkuk dan catat jumlah yang tertinggal atau tertumpah. Bandingkan beberapa gerakan mudah yang boleh diulang sebelum menentukan objektif latihan. Tumpahan kecil yang lulus penanda aras simulasi mungkin tidak boleh diterima di ruang kerja berkongsi. Untuk latihan di kelas, beberapa tuangan konsisten daripada kedudukan awal yang sama mungkin memadai.
Dokumentasi menjelaskan mengapa sasaran lebar sesuai sebagai permulaan. Pada halaman had semasa, Alloy menyatakan bahawa bukaan di bawah kira-kira 32 mm memerlukan tetapan yang lebih halus daripada lalai, manakala bekas dengan bukaan di bawah sekitar 24 mm memberikan hasil yang tidak andal dalam tetapan yang dibandingkan. Had itu diperhatikan dalam ujian yang mereka dokumentasikan, dan boleh membantu pasukan memilih latihan awal. Sebelum menukar mangkuk kepada bekas bermulut sempit, semak resolusi zarah dan bandingkan isi padu yang ditadah sebelum menambah dunia selari atau mengubah gerakan. Had cecair Alloy
| Cadangan latihan | Perkara yang diukur dalam simulasi | Perbandingan dalam ujian diselia |
|---|---|---|
| Angkat kabel longgar | Titik terendah kabel pada akhir percubaan dan sebarang sentuhan dengan meja | Lengkungan dan jarak bebas dengan kabel serta lengkung awal yang ditentukan |
| Letakkan kabel dalam klip | Kedudukan akhir selepas dilepaskan dan halangan semasa menghampiri klip | Sama ada kabel kekal dalam klip dan bagaimana ia bergerak ketika dilepaskan |
| Tuang air ke dalam mangkuk lebar | Bahagian yang sampai, bahagian yang tinggal dan sebarang tumpahan | Isi padu di dalam mangkuk dan tumpahan yang kelihatan merentas beberapa percubaan |
Dunia yang berjalan lancar belum tentu menjawab soalan ujian
Alloy menilai dunia sebagai OK, DEGRADED atau INVALID. Pemantau menyemak keadaan seperti nilai berangka yang mustahil, gerakan berlebihan dan penembusan objek yang bermasalah. Pengarang menerangkan cara dunia yang tidak sah dibekukan selepas dikembalikan ke keadaan tersimpan supaya dunia lain boleh terus berjalan. Ini berguna semasa latihan kerana percubaan yang rosak boleh menghasilkan ganjaran yang tinggi atas sebab yang salah. Log membantu pasukan menjejaki kekerapan simulator sendiri menghadapi masalah. Pracetak Alloy, bahagian 3.5–3.6
Status OK mempunyai makna yang lebih sempit daripada persetujuan dengan dunia fizikal. Dokumentasi memberikan contoh tuangan kecil yang memercikkan beberapa peratus air tetapi masih dinilai OK. Sama ada percikan itu munasabah dan boleh diterima bagi cawan, mangkuk dan gerakan yang digunakan perlu diperiksa secara berasingan. Semasa menyemak hasil, letakkan status simulasi, skor tugas dan pemerhatian fizikal bersebelahan. Jika percubaan tidak sah diketepikan, laporkan bilangannya agar keadaan permulaan yang sukar dapat dikesan. Had yang didokumenkan oleh Alloy
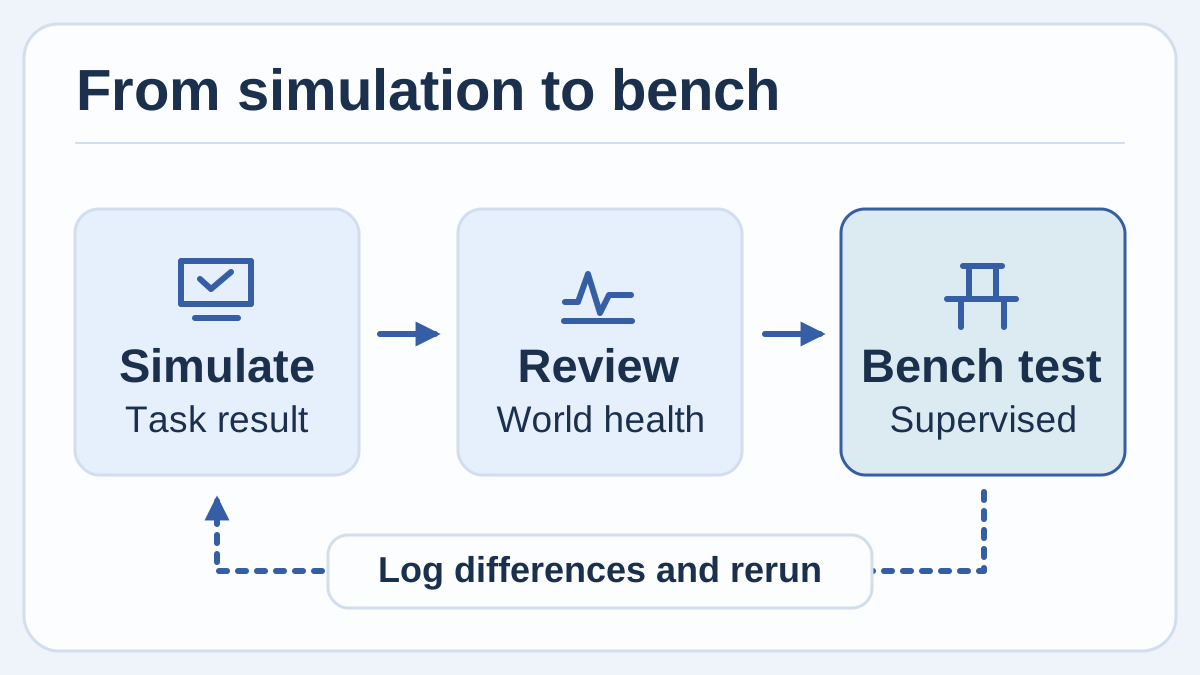
Rajah asal bagi urutan pengesahan yang dicadangkan. Semak laporan simulator, bandingkan ukuran yang boleh diperhatikan di meja ujian dan catat perubahan sebelum mengulanginya.
Makalah melaporkan bahawa untuk penanda aras tuangan 200 mL pada NVIDIA L4, penskalaan daripada satu dunia kepada 64 menghasilkan kira-kira 13 kali lebih banyak saat simulasi bagi setiap saat sebenar. Ujian itu dilakukan selepas pemanasan, hanya melibatkan fizik, menggunakan sela kawalan 10 ms, dan dijalankan pada versi pembangunan prapelancaran. Angka tersebut menunjukkan faedah menjalankan salinan adegan, tetapi penambahan dunia tidak meningkatkan kelajuan secara linear dalam keadaan ini. Pengiraan kos sendiri masih perlu mengambil kira pemaparan, latihan dan geometri adegan. Pracetak Alloy, bahagian 4.2
Bina satu rujukan ringkas sebelum memulakan latihan
- Jalankan adegan pengenalan projek. Gunakan persekitaran Python yang didokumenkan dan pasang dengan
pip install alloy-engine, atau cuba contoh pelayar dalam panduan mula pantas. Pastikan keadaan dan status dunia boleh diperiksa sebelum membina tugas. Catat versi pakej dan asingkan masa kompilasi pertama daripada masa ulangan. Panduan mula pantas Alloy - Pilih satu ukuran yang boleh diperhatikan. Untuk kabel, mulakan dengan titik terendah selepas diangkat. Untuk tuangan, mulakan dengan pecahan air yang sampai ke sasaran. Tentukan kriteria kejayaan dan cara merekod percubaan yang tiada atau tidak sah sebelum melihat hasilnya.
- Ambil rujukan mudah dalam ujian diselia. Gunakan kabel atau bekas sebenar yang akan digunakan dalam latihan. Catat saiz, keadaan permulaan dan ukuran yang boleh diulang. Padankan keadaan itu dalam satu dunia simulasi dan bandingkan hasilnya sebelum menambah variasi rawak.
- Ubah satu keadaan pada satu masa. Ubah kedudukan awal kabel atau paras isian cawan. Catat hasil dan status dunia setiap kali. Jika ejen pengekodan menjana variasi melalui alatan MCP Alloy yang didokumenkan, semak sifat objek, ukuran dan kriteria kejayaan seperti ketika menilai adegan yang ditulis secara manual. Repositori dan antara muka alatan Alloy
- Besarkan skala selepas kegagalan dapat diterangkan. Apabila keputusan awal sudah jelas, jalankan lebih banyak dunia dan asingkan beberapa variasi untuk ujian. Gunakan bukti itu untuk memilih ujian diselia yang kecil dengan langkah keselamatan sedia ada. Paparkan hasil simulasi dan hasil fizikal secara berasingan.
Simulasi ringkas yang berguna menghasilkan soalan ujian yang lebih baik
Pasukan jarang memerlukan simulasi untuk menjawab semua soalan serentak. Bagi kabel, simulasi boleh membantu membandingkan dua kedudukan awal sebelum robot menghampiri klip. Bagi tuangan, ia boleh menunjukkan bahawa gerakan cawan yang menjanjikan memindahkan air ke mangkuk tetapi meninggalkan terlalu banyak air dalam bekas asal. Simpan hasil yang mengubah apa yang diukur pada objek sebenar dan memberi maklumat yang cukup untuk orang lain mengulangi perbandingan.
Sumber
- Gupta dan Rohilla, Alloy: A Multi-Material Physics Engine for Robot Learning, 12 November 2026, termasuk rajah pengarang dan jadual penanda aras
- Kod sumber Alloy daripada Argon Robotics, lesen Apache-2.0 dan panduan persediaan
- Pakej Python Alloy dan sejarah keluaran
- Panduan mula pantas rasmi Alloy dan contoh pelayar
- Had yang didokumenkan untuk Alloy dan cadangan penyelesaian
Untuk menyimpan pemerhatian simulasi, ukuran dan keputusan reka bentuk dalam rekod yang boleh dicari, daftar akaun Telli.sh.