Bisakah robot belajar mengangkat kabel dan menuang air dalam satu simulator?
Alloy dari Argon Robotics membawa robot kaku, kabel, dan cairan ke satu sistem adegan. Latihan mengangkat kabel dan menuang air memperlihatkan apa yang bisa dipelajari tim dari simulasi.
Robot menjepit satu ujung kabel. Penjepit terangkat dan ujung kabel ikut naik dengan rapi. Di bagian tengah, satu lengkungan masih berada di meja. Dilihat dari posisi pergelangan robot, pengangkatan tampak selesai. Dilihat dari posisi kabel, masih ada yang belum terangkat. Menuang air punya jebakan serupa. Sudut lengan yang tepat menunjukkan ke mana cangkir pergi, sedangkan air menunjukkan apakah tugas berhasil.
Pada 12 November 2026, peneliti Argon Robotics Pranay Gupta dan Deepanshu Rohilla menerbitkan pracetak mengenai Alloy, mesin fisika sumber terbuka untuk pembelajaran robot. Alloy menggunakan satu antarmuka adegan untuk benda tegar, robot, kabel, kain, cairan, dan material lain. Adegan dapat dijalankan paralel di GPU atau dijalankan di CPU. Paket Python tersedia untuk umum. Makalahnya melaporkan eksperimen angkat kabel dan tuang air di simulasi. Pracetak Argon Robotics · Kode sumber dan panduan penyiapan Alloy · Paket Python
Tim robot bisa memakai kedua tugas itu untuk menjawab dua pertanyaan praktis. Apakah benda simulasi bergerak secara masuk akal saat disentuh robot? Apakah tolok ukurnya tetap berguna pada pengujian fisik yang diawasi? Angkat kabel dan menuang air ke mangkuk lebar membuat pertanyaan itu konkret sebelum tim mengalokasikan sumber daya untuk pelatihan besar.
Satu adegan memberi setiap material cara bergerak yang sesuai
Lengan dan meja relatif mudah dideskripsikan. Geometrinya tetap saat bergerak atau menopang benda lain. Kabel berubah bentuk saat melintasi tepi meja, dan air berubah distribusi ketika cangkir dimiringkan. Mesin memerlukan deskripsi gerakan berbeda untuk setiap kasus. Kontak antara lengan dan benda juga perlu masuk akal saat keduanya bergerak.
Dalam makalah 12 November, penulis menjelaskan perute yang memilih solver berdasarkan deskripsi benda dan perilaku yang diharapkan. Kabel tanpa klem bisa direpresentasikan sebagai rangkaian beruas di solver benda tegar. Cairan memakai solver berbasis partikel milik Alloy. Di GPU, Alloy menggunakan MuJoCo Warp untuk jalur benda tegar. Makalah juga menjelaskan jalur CPU melalui MuJoCo. Perangkat lunak mencatat alasan pemilihan jalur dan memungkinkan pengguna menggantinya. Ini berguna ketika benda terlihat seperti kabel biasa tetapi berperilaku seperti batang lentur. Pracetak Alloy, bagian 3.1–3.2
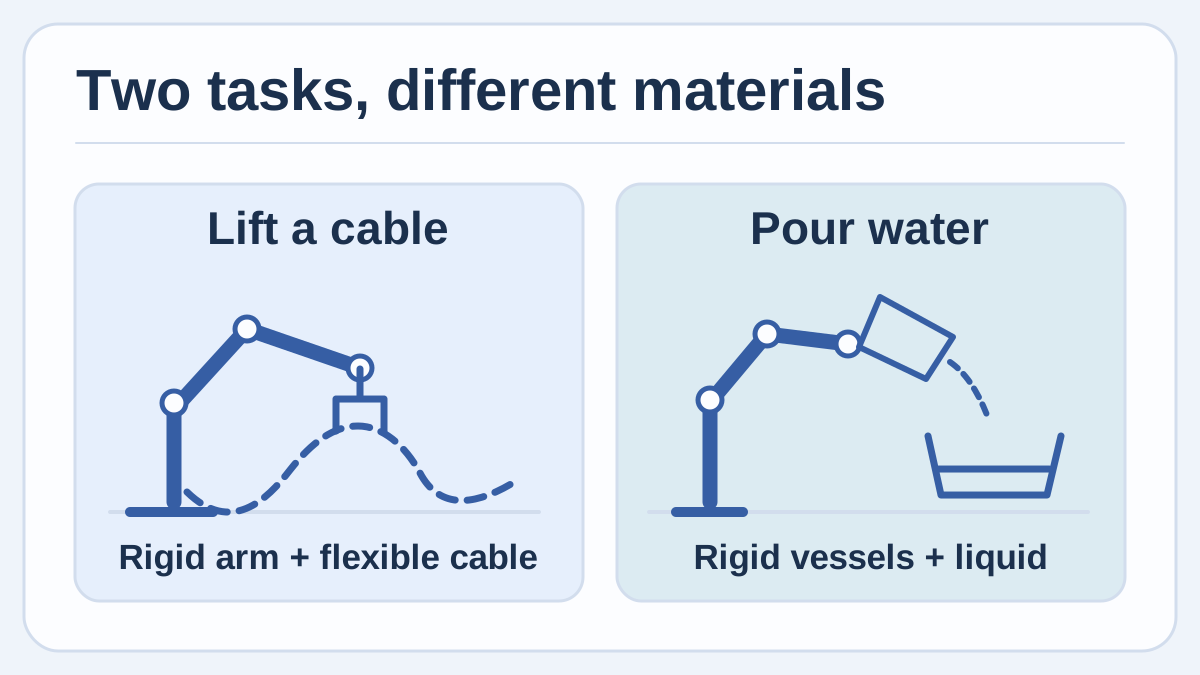
Diagram asli material pada dua latihan. Lengan bergerak mengikuti sendi, kabel berubah bentuk, dan cairan mengalir mengikuti wadahnya.
Interaksi sama pentingnya dengan pemilihan solver. Makalah menjelaskan penerusan pose dan kecepatan benda melalui perantara ke solver lain. Dalam penggandengan dua arah, gaya kontak dapat diteruskan kembali ke solver pertama. Dalam susunan satu arah yang didokumentasikan untuk cairan relatif ringan, cairan mengikuti benda tegar yang bergerak tanpa mengembalikan gaya. Periksa hubungan mana yang digunakan adegan sebelum menilai hasil yang bergantung pada pengaruh cairan terhadap wadah. Pracetak Alloy, bagian 3.3
Susunan ini bisa mengurangi pekerjaan jika sebelumnya tim harus memelihara dua deskripsi adegan dan satu mekanisme pertukaran antarmesin. Asumsi tentang material jadi lebih mudah diperiksa orang lain. Ada juga ongkosnya. Dokumentasi Alloy menyoroti kombinasi seperti robot, kabel, dan kain, yang dapat memerlukan langkah waktu penggandengan sangat kecil dan memperlambat adegan. Uji kecil memberi pijakan untuk memilih seberapa rinci material perlu dimodelkan. Batasan dalam dokumentasi Alloy
Mengangkat kabel lepas berbeda dari memasukkannya ke klip
Eksperimen pengangkatan kabel dinyatakan berhasil jika seluruh garis tengah kabel berada lebih dari 3 cm di atas meja pada langkah terakhir. Penulis melaporkan 242 keberhasilan dari 256 episode simulasi yang disisihkan untuk pengujian setelah sekitar 15 menit pelatihan, dan 245 dari 256 setelah sekitar 30 menit. Tabel 2 menyebut satu NVIDIA L4, 1.024 dunia paralel, dan prarilis 0.1.0rc2. Skor itu menggambarkan pengujian dan seed simulator yang ditentukan. Pracetak Alloy, Tabel 2 dan bagian 4.1
Untuk latihan kabel pertama, mulai dari potongan kabel lepas tanpa daya yang diletakkan di meja. Di adegan digital, gunakan tinggi bagian terendah sebagai ukuran sederhana. Ubah lengkungan awal antarputaran karena cengkeraman pada kabel yang awalnya lurus bisa menyembunyikan apa yang terjadi ketika separuh kabel mulai terseret di meja. Referensi fisiknya bisa sesederhana mengamati kelendutan sepanjang kabel yang diangkat di bawah pengawasan. Catat jenis, panjang, dan susunan ujung kabel agar perbandingan dapat diulangi.
Ketika tim ingin memasukkan kabel ke klip, pemeriksaannya berubah. Mungkin ada jalur pendekatan yang benar, sangkutan sesaat, dan posisi akhir. Skor perlu mencerminkan apakah kabel tetap berada di tempat yang tepat setelah penjepit dibuka. Gambar 1 di makalah menunjukkan adegan pemasangan kabel, tetapi skor pengangkatan yang dilaporkan untuk kasus uji mengukur apakah kabel terangkat seluruhnya dari meja. Setiap hasil berguna pada tahap berbeda. Pracetak Alloy, Gambar 1 dan Tabel 2
Selisih yang terlihat antara meja uji dan simulasi bisa mempersempit percobaan berikutnya. Jika lengkungan kabel simulasi terlepas dari klip sementara kabel fisik tetap di tempat, bandingkan bentuk awalnya saat diam dan kekuatan jepitan sebelum menyesuaikan kebijakan robot. Jika keduanya terlepas, periksa gerakan atau posisi akhir. Catatan singkat kasus-kasus ini berharga sebelum tim melatih apa pun.
Air di mangkuk tujuan memberi ukuran hasil yang lebih baik daripada sudut lengan
Tugas menuang yang disertakan dianggap berhasil jika sedikitnya 75% air mencapai mangkuk. Makalah melaporkan 118 keberhasilan dalam 128 episode uji yang disisihkan pada checkpoint setelah 38,5 menit pelatihan, di 512 dunia pada kelas GPU yang sama. Ini hasil simulasi yang dilaporkan penulis. Metriknya masih mengizinkan tumpahan atau sisa air dalam batas yang ditetapkan. Persentase itu bermakna karena makalah mencantumkan jumlah percobaan dan kriteria keberhasilan. Pracetak Alloy, Tabel 2 dan bagian 4.1
Uji pengajaran yang diawasi dapat dimulai dengan mangkuk sasaran yang lebar dan stabil serta air bersuhu ruangan. Pilih satu tingkat isian, ukur jumlah yang mencapai mangkuk, dan catat air yang tersisa di wadah asal serta yang tumpah. Bandingkan beberapa gerakan sederhana berulang sebelum memilih tujuan pelatihan. Tumpahan kecil yang lolos tolok ukur simulasi mungkin tidak dapat diterima pada meja bersama, sedangkan latihan kelas mungkin cukup memerlukan hasil tuang yang konsisten dari satu pose awal.
Dokumentasi menjelaskan mengapa wadah lebar patut dipilih dulu. Halaman batasan Alloy menyebut bukaan di bawah sekitar 32 mm memerlukan pengaturan yang lebih halus daripada default, dan wadah di bawah sekitar 24 mm tidak andal pada pengaturan yang dibandingkan. Batas tersebut berasal dari pengujian terdokumentasi dan dapat membantu tim memilih latihan awal. Saat beralih dari mangkuk ke bukaan sempit, periksa resolusi partikel dan bandingkan volume yang tertampung sebelum menambah dunia paralel atau mengubah gerakan. Batasan Alloy untuk cairan
| Usulan tugas latihan | Yang diukur di simulasi | Yang dibandingkan di bawah pengawasan |
|---|---|---|
| Angkat kabel lepas | Titik terendah kabel di akhir, serta kemungkinan kontak dengan meja | Kelendutan dan jarak dari meja untuk kabel serta lengkungan awal yang ditentukan |
| Pasang kabel pada klip | Posisi akhir setelah dilepas dan sangkutan selama mendekat | Apakah kabel fisik tetap di klip dan bagaimana geraknya saat dilepas |
| Tuang air ke mangkuk lebar | Bagian yang tertampung, tersisa, dan tumpah | Volume di mangkuk serta tumpahan yang terlihat selama gerakan berulang |
Dunia berstatus baik masih bisa menjawab pertanyaan yang berbeda
Alloy memberi setiap dunia status OK, DEGRADED, atau INVALID. Pemantau memeriksa kondisi seperti nilai numerik yang tidak wajar, gerak berlebihan, dan penetrasi antarbenda yang bermasalah. Penulis menjelaskan bahwa dunia yang tidak valid dikembalikan ke keadaan tersimpan lalu dibekukan agar dunia lain bisa melanjutkan. Ini berguna selama pelatihan karena satu episode rusak dapat menghasilkan imbalan menarik atas alasan yang keliru. Log memberi tim cara melacak seberapa sering simulator mengalami masalah. Pracetak Alloy, bagian 3.5–3.6
Status OK hanya mencakup pemeriksaan tertentu. Dokumentasi memberi contoh penuangan dengan percikan beberapa persen yang tetap mendapat status OK. Apakah jumlah itu realistis dan dapat diterima untuk cangkir, mangkuk, serta gerakan Anda perlu dibandingkan secara terpisah. Simpan status dunia, skor tugas, dan pengamatan fisik bersama-sama. Jika tim membuang episode tidak valid, cantumkan jumlahnya untuk menunjukkan kondisi awal mana yang sulit. Batasan dalam dokumentasi Alloy
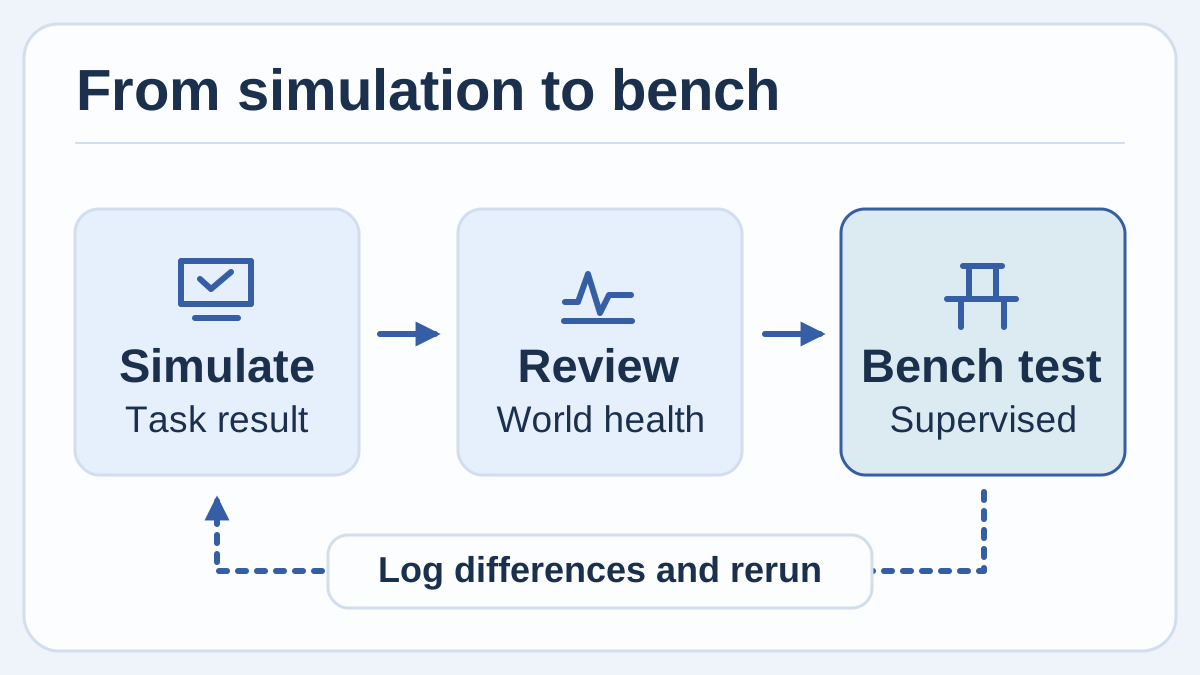
Diagram asli usulan urutan verifikasi. Tinjau hasil simulasi, bandingkan hasil terukur pada meja uji, lalu catat perubahan sebelum mengulang.
Makalah melaporkan bahwa tolok ukur penuangan 200 mL menghasilkan sekitar 13 kali lebih banyak detik simulasi per detik nyata ketika jumlah dunia dinaikkan dari satu ke 64 pada NVIDIA L4. Pengukuran hanya mencakup fisika setelah pemanasan, memakai periode kontrol 10 ms dan build pengembangan prarilis. Replikasi dapat memberi manfaat, tetapi penambahan dunia tidak memberi percepatan linear pada adegan ini. Rendering, pelatihan, dan geometri adegan Anda tetap perlu masuk perkiraan biaya. Pracetak Alloy, bagian 4.2
Buat satu rujukan kecil sebelum memulai pelatihan
- Jalankan adegan pengantar proyek. Pakai lingkungan Python yang didukung dan instal dengan
pip install alloy-engine, atau gunakan contoh peramban pada panduan cepat. Pastikan Anda bisa memeriksa keadaan dan status dunia sebelum membuat tugas sendiri. Catat versi paket serta pisahkan waktu kompilasi pertama dari pengulangan. Panduan cepat Alloy - Pilih satu hasil yang dapat diamati. Untuk kabel, mulai dari titik terendah setelah diangkat. Untuk penuangan, mulai dari bagian air yang mencapai sasaran. Tentukan kriteria keberhasilan dan cara mencatat putaran yang hilang atau tidak valid sebelum melihat hasilnya.
- Ambil rujukan sederhana dengan pengawasan. Gunakan kabel atau wadah yang memang akan dipakai. Catat ukuran, keadaan awal, dan cara pengukuran yang dapat diulang. Samakan keadaan itu di satu dunia simulasi dan bandingkan hasil sebelum menambah variasi acak.
- Ubah satu kondisi setiap kali. Coba ubah posisi awal kabel atau tinggi isian cangkir. Catat hasil dan status setiap putaran. Jika agen pemrograman membantu membuat variasi lewat alat MCP yang didokumentasikan Alloy, tinjau properti benda, pengukuran, dan kriteria keberhasilan seperti pada adegan lain. Repositori dan antarmuka alat Alloy
- Perbesar pengujian setelah penyebab kegagalan dapat dijelaskan. Jika kasus awal masuk akal, jalankan lebih banyak dunia dan sisihkan sebagian variasi untuk pengujian. Gunakan hasilnya untuk memilih uji meja berikutnya yang kecil, diawasi, dan mengikuti prosedur tim yang sudah berlaku. Tampilkan hasil simulasi dan hasil fisik secara terpisah.
Simulasi awal yang bermanfaat memperbaiki pertanyaan untuk meja uji
Tim jarang perlu menjawab semua pertanyaan dengan satu simulasi. Pada tugas kabel, simulasi bisa membantu membandingkan dua posisi awal sebelum robot mendekati klip. Pada tugas penuangan, simulasi mungkin memperlihatkan bahwa gerakan cangkir yang terlihat baik mengisi mangkuk tetapi masih menyisakan terlalu banyak air di sumber. Simpan hasil yang mengubah apa yang akan Anda ukur pada benda fisik dan cukup rinci agar orang lain dapat mengulang perbandingannya.
Sumber
- Gupta dan Rohilla, Alloy: A Multi-Material Physics Engine for Robot Learning, 12 November 2026, termasuk ilustrasi penulis dan tabel tolok ukur
- Kode sumber Argon Robotics Alloy, lisensi Apache-2.0, dan panduan penyiapan
- Paket Python Alloy dan riwayat rilis
- Panduan cepat resmi Alloy dan contoh peramban
- Batasan Alloy dan penanganan yang disarankan dalam dokumentasi
Untuk menyimpan pengamatan simulasi, pengukuran, dan keputusan desain agar bisa dicari kembali, buat akun Telli.sh.