Robot kho hàng có xử lý kịp hình ảnh từ bốn camera không?
BOXER-8741AI của AAEON đưa Jetson Thor và mạng camera đa gigabit vào một máy tính biên. Đây là những gì cần đo trong đợt thử robot kho hàng trước khi triển khai.
Robot kho hàng có thể nhận diện hoàn toàn chính xác từ một khung hình đã quá cũ. Khi kết quả đến phần mềm đang điều hướng robot về phía khu bốc dỡ, pallet trong ảnh có thể đã dịch chuyển và một góc nhìn mới hơn có thể đang chờ trong hàng đợi. Thêm camera giúp quan sát rộng hơn xung quanh robot. Máy tính cũng phải nhận, giải mã và xử lý thêm hình ảnh trước khi cung cấp được kết quả có ích.
Ngày 12 tháng 11 năm 2026, hãng máy tính công nghiệp AAEON công bố BOXER-8741AI, một máy tính biên dùng nền tảng Jetson Thor của NVIDIA. Sự kết hợp giữa Ethernet tốc độ cao và CAN FD khiến thiết bị đáng xem xét cho robot di động tự hành (AMR) cần nhiều camera và kết nối với hệ thống điện tử trên xe. Câu hỏi thực tế là hệ thống có thể cung cấp kết quả quan sát hữu ích từ khung hình mới đều đặn đến đâu khi robot vừa di chuyển, vừa ghi hình và chia sẻ dữ liệu với các phần còn lại của hoạt động kho. Thông báo ngày 12 tháng 11 của AAEON
AAEON đưa gì vào chiếc máy này?
AAEON sản xuất máy tính công nghiệp cho những hệ thống mà đơn vị chế tạo máy phải tính đến vị trí lắp, đường dây và nguồn điện bên cạnh hiệu năng xử lý. Tài liệu ra mắt ngày 12 tháng 11 liệt kê mô-đun NVIDIA Jetson T5000 với 128 GB bộ nhớ LPDDR5X, hai cổng Ethernet 10 gigabit, bốn cổng Ethernet 5 gigabit và hai giao diện CAN FD. Đội tích hợp có vài lựa chọn để nối camera Ethernet và trao đổi dữ liệu với các thiết bị khác. Họ có thể cắm camera trực tiếp nếu camera và máy chủ hỗ trợ, hoặc nối switch camera qua một đường uplink nhanh hơn và dành giao diện khác cho mạng nội bộ của cơ sở. AAEON cũng công bố ảnh phần vỏ máy và các đầu nối. Thông số ra mắt của AAEON · Thư viện ảnh chính thức của AAEON
NVIDIA công bố T5000 đạt tối đa 2.070 TFLOPS với FP4 thưa. Con số này mô tả hiệu năng đỉnh của bộ xử lý theo điều kiện về độ chính xác và tính thưa mà NVIDIA nêu. Thu nhận dữ liệu camera, giải mã video, chuyển đổi hình ảnh, suy luận, ghi dữ liệu và trao đổi thông điệp giữa các ứng dụng đều làm tăng lượng việc phải xử lý. Mô hình đang dùng cũng có thể chạy với độ chính xác khác. Con số này cho kỹ sư một mốc khi so sánh mô-đun. Số liệu nghiệm thu cho robot phải đến từ phép thử kết hợp mô hình, camera và phần mềm thực tế của robot. Thông số mô-đun NVIDIA Jetson
Danh sách giao diện cần được kiểm tra trước khi đặt hàng. Tài liệu sơ bộ trước đó và trang sản phẩm của AAEON Hàn Quốc mô tả cấu hình kết nối khác tài liệu ra mắt ngày 12 tháng 11, trong đó có đề cập Ethernet 25 gigabit và QSFP. Các tài liệu đủ để nhận ra có điểm cần làm rõ về cấu hình. Nhà phân phối cụ thể sẽ giao phần cứng nào vẫn chưa xác định. Hãy xin báo giá gắn với đúng mã linh kiện có thể đặt, sơ đồ đầu nối của mã đó và ước tính thời gian giao tại nơi thử nghiệm. Thông báo công khai xác nhận AAEON đã giới thiệu hệ thống. Tồn kho, thời gian giao và giá theo khu vực vẫn chưa được xác minh. Bảng thông số sơ bộ của AAEON · Trang sản phẩm của AAEON Hàn Quốc · Trang sản phẩm toàn cầu của AAEON
Có thể tính lượng băng thông bốn camera cần
Giả sử một robot tiến đến pallet với một camera hướng trước, hai camera quan sát hai bên và một camera cận cảnh để căn vị trí tại trạm. Để lập kế hoạch, giả định mỗi camera truyền video chưa nén 1.920 × 1.080 ở 30 khung hình mỗi giây. Với điểm ảnh đơn sắc 8 bit xếp sát nhau, một luồng mang khoảng 0,50 Gb/s dữ liệu hình ảnh. Với điểm ảnh RGB 24 bit xếp sát nhau, một luồng mang khoảng 1,49 Gb/s. Trong ví dụ này, bốn luồng RGB cần khoảng 5,97 Gb/s trước khi tính phần phụ trội.
| Định dạng ghi hình minh họa | Một camera | Bốn camera |
|---|---|---|
| 1.920 × 1.080 ở 30 fps, đơn sắc 8 bit | 0,50 Gb/s | 1,99 Gb/s |
| 1.920 × 1.080 ở 30 fps, RGB 24 bit | 1,49 Gb/s | 5,97 Gb/s |
Đó là tốc độ tải dữ liệu hình ảnh tính theo lý thuyết. Cần cộng phần phụ trội của giao thức, lưu lượng của thiết bị khác và những đợt tăng lưu lượng ngắn. Thông lượng thực tế của BOXER-8741AI còn phải đo trong đợt thử. Hãy kiểm tra định dạng điểm ảnh định dùng trên đúng mẫu camera. Bayer, YUV, RGB xếp sát và video nén có thể có chi phí truyền và xử lý khác nhau. Video nén có thể giảm lưu lượng mạng, nhưng tốc độ bit thay đổi theo cảnh quay và bước giải mã có thể thêm độ trễ. Ngay cả hai camera có cùng độ phân giải công bố cũng có thể hoạt động khác nhau nếu một mẫu xử lý nhiều hơn trước khi gửi từng khung hình.
Theo dõi lưu lượng qua toàn bộ sơ đồ kết nối. Nếu cả bốn luồng RGB vào một switch chỉ có một uplink 5 Gb/s, riêng phần dữ liệu trong ví dụ đã vượt tốc độ danh định của đường đó. Uplink 10 Gb/s cho ví dụ này nhiều dư địa hơn. Máy tính vẫn phải nhận khung hình, cấp vùng đệm, chuyển đổi định dạng khi cần và đưa dữ liệu đến mô hình. Nếu switch này cũng chuyển dữ liệu giám sát đội robot hoặc gửi video đến máy chủ, hãy tính cả lưu lượng đó và thử trên cấu trúc mạng dự kiến. Một lợi ích của nhiều cổng riêng là đưa luồng dung lượng lớn lên một đường ít phải chia sẻ hơn.
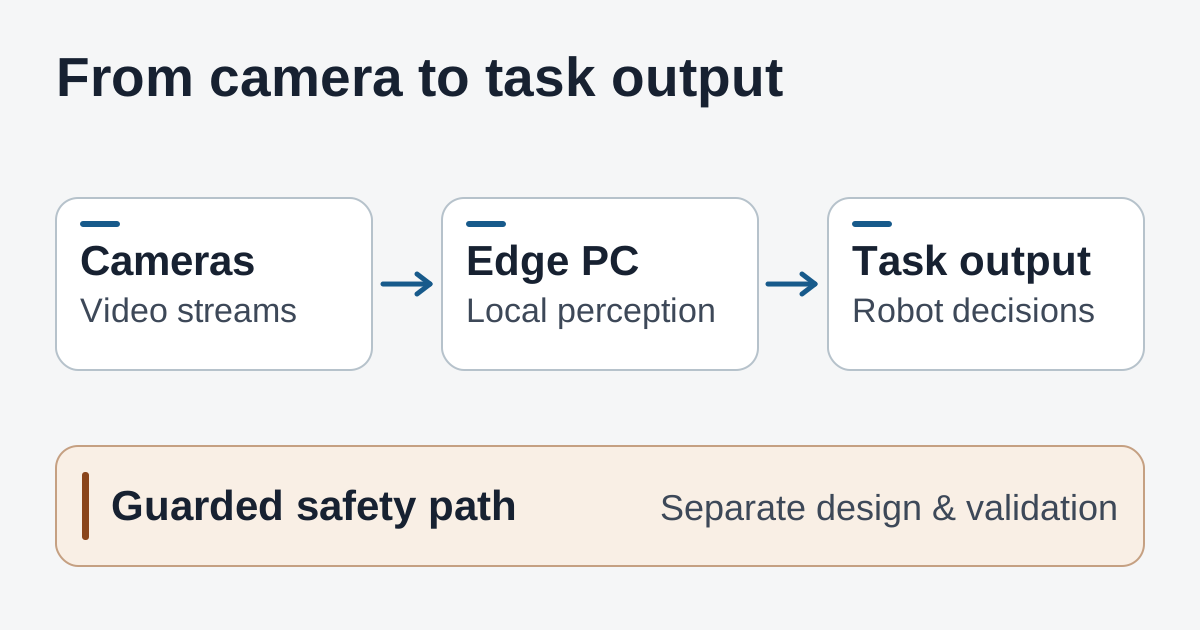
Dữ liệu camera và tác vụ đi qua máy tính biên. Các chức năng an toàn có đường riêng, được thẩm định độc lập.
Một trạm bốc dỡ cố định cho thấy có thể phân bổ tài nguyên theo cách khác. Một camera cận cảnh có thể cần đủ chi tiết để đọc nhãn đã mòn dưới ánh sáng thay đổi. Luồng góc rộng chủ yếu giúp xác định pallet có trong khung hình. Các camera có thể dùng độ phân giải hoặc tốc độ khung hình khác nhau. Với từng luồng, hãy ghi rõ cần phân biệt được chi tiết nào và hình ảnh phải mới đến mức nào. Tách các yêu cầu giúp giảm băng thông và tải xử lý trong khi vẫn giữ được chi tiết ở góc nhìn cần đến nó.
Đo tuổi của khung hình khi kết quả đến
Hãy bắt đầu từ kết quả mà người vận hành quan sát được. Khi tiến đến pallet, bộ điều khiển tác vụ có thể cần nhận ước tính vị trí hiện tại đủ sớm để quyết định có tiếp tục căn chỉnh hay không. Hệ thống thị giác có thể báo số khung hình mỗi giây cao mà vẫn gửi kết quả cũ nếu tốc độ xếp khung hình vào hàng đợi cao hơn tốc độ xử lý. Hãy đo từ lúc ghi hình đến lúc bộ điều khiển tác vụ thực sự nhận và chấp nhận kết quả. Khoảng thời gian đó bao quát nhiều phần quyết định hành vi của robot hơn số đo riêng bước suy luận.
Hãy chọn một lộ trình có thể lặp lại. Đưa vào lối đi, thao tác căn vào trạm và những thay đổi ánh sáng robot có thể gặp, rồi giữ nguyên lộ trình và thiết lập camera làm cơ sở cho các lần so sánh sau.
- Đồng bộ cách ghi thời gian. Dùng chung một nguồn thời gian hoặc hiệu chuẩn các nguồn thời gian dùng khi ghi hình, nhận dữ liệu và ghi sự kiện của bộ điều khiển. Ghi rõ mỗi dấu thời gian lấy từ đâu. Thời điểm dữ liệu đến máy tính hữu ích để chẩn đoán mạng. Nếu camera xếp hàng hoặc nén khung hình trước khi gửi, mốc đến máy tính bỏ qua một phần thời gian chờ.
- Ghi cả trường hợp chậm lẫn trường hợp thiếu kết quả. Lưu trung vị và phân vị 95 của thời gian từ ghi hình đến kết quả, cùng số khung bị rớt, số lần hệ thống từ chối khung đã cũ và các khoảng bộ điều khiển không nhận được kết quả mới. Nếu hệ thống bỏ những khung cũ nhất, báo cáo chỉ tính những khung còn lại có thể cho cảm giác hệ thống chạy nhanh hơn thực tế.
- Chạy đồng thời đúng các tác vụ thực tế. Bật mọi camera cần thiết. Chạy mô hình dự kiến, ghi hình cục bộ, truyền thông điệp của đội robot và tải dữ liệu lên như trong một ca bình thường. Ghi mức hoạt động của GPU, bộ giải mã, CPU, bộ nhớ và lưu trữ để biết hàng đợi bắt đầu ở đâu. Lặp lại đoạn nhiều nhiễu trên lộ trình khi bật và tắt tải video lên để xem việc truyền dữ liệu có làm thay đổi kết quả không.
- Lặp lại khi máy đã nóng. Dùng vỏ, phương án lắp và nguồn điện dự kiến. Ghi công suất đầu vào khi chạy lâu, nhiệt độ, tuổi khung hình và số lần rớt kết nối. Thử lại lộ trình sau một lượt chạy dài và trong những lần gián đoạn mạng có thể xảy ra. Quan sát xem hệ thống tự trở lại bình thường hay cần người vận hành khởi động lại ứng dụng.
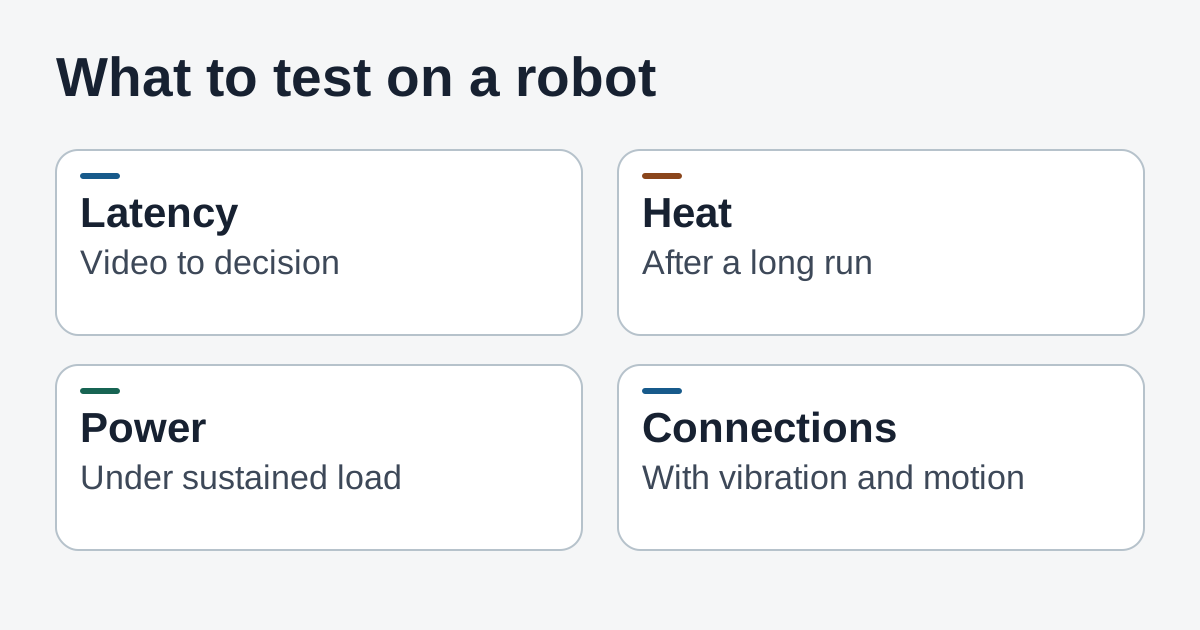
Dữ liệu thử trên robot có thể bộc lộ vấn đề về độ trễ, nhiệt, công suất và kết nối dễ bị bỏ qua nếu chỉ kiểm tra từng linh kiện.
Thống nhất tiêu chí nghiệm thu trước khi so sánh phần cứng. Dùng mốc của hệ thống hiện tại và yêu cầu về độ mới của dữ liệu để đặt tiêu chí. Trong đợt thử, cần đo cả thời gian đến khi có kết quả dùng được và tần suất hệ thống bỏ lỡ thời hạn đó. Ghi mọi thiết lập camera và phần mềm cùng các số đo. Chỉ đổi một điều kiện trong mỗi lần so sánh để biết việc nén ảnh, đổi switch hay thay bản dựng mô hình có tác động đến hiệu năng hay không.
Tách hệ thống cảm nhận khỏi quyết định an toàn
Hệ thống cảm nhận có thể ước tính vị trí pallet hoặc báo cho phần mềm tác vụ rằng góc quan sát để vào trạm đang bị che. Chức năng an toàn của máy, chẳng hạn phản ứng với thiết bị bảo vệ hoặc nút dừng khẩn cấp, có quy trình thiết kế và thẩm định riêng. Kết nối CAN FD có thể mang dữ liệu giữa các hệ thống trên xe. Việc có giao diện này trong bảng thông số xác nhận khả năng kết nối. Chứng nhận an toàn và mức độ phù hợp phụ thuộc vào các thành phần và kiến trúc mà đơn vị tích hợp thực sự thẩm định.
Với đợt thử AMR, hãy thống nhất với đội điều khiển và an toàn về cách phần mềm tác vụ xử lý khi mất kết nối camera, nhận kết quả quan sát cũ hoặc khi máy tính biên khởi động lại. Ghi lại hành vi đó trong thử nghiệm đã được phê duyệt. Cho thấy người vận hành nhìn thấy gì và cần đáp ứng điều kiện nào trước khi tác vụ trở lại bình thường. Đội điều khiển cần bằng chứng riêng cho thấy các biện pháp bảo vệ độc lập của robot vẫn hoạt động đúng thiết kế khi hệ thống cảm nhận ngừng hoạt động.
Sự phân biệt này hữu ích khi so sánh thiết bị. Nếu máy tính biên mạnh hơn khôi phục nhanh hơn sau gián đoạn camera, thời gian khởi động lại tác vụ hỗ trợ căn vào trạm có thể giảm. Đây là kết quả của bài thử tác vụ và khôi phục. Những phép thử về cơ chế bảo vệ độc lập vẫn có tiêu chí riêng.
Mang gì đến buổi đánh giá tích hợp?
Mang theo báo giá đúng mã linh kiện, sơ đồ mạng camera với ngân sách lưu lượng trên từng đường và bản ghi chính xác ảnh hệ thống cùng bản dựng mô hình. Ghi phiên bản camera và phần sụn, nơi lưu video và khối lượng công việc robot phải xử lý khi mạng bên ngoài tạm thời không dùng được. Danh mục vật tư mẫu hữu ích trong giai đoạn lập kế hoạch. Hồ sơ thử nghiệm cần nêu các linh kiện và phần mềm thực sự có mặt khi lấy số đo.
Dành thời gian cho phần mềm và bảo trì tại hiện trường. Mô-đun Jetson có thể phù hợp với quy trình phát triển hiện có, nhưng vỏ máy, trình điều khiển camera và ảnh hệ điều hành quyết định phần nào của quy trình đó dùng lại được. Khi thử tích hợp, hãy tạo lại ảnh hệ thống từ các phiên bản đã ghi, kết nối lại cảm biến và kiểm tra sau khi khởi động lại xem định dạng thu hình và việc gán thiết bị có đúng như trước không. Nếu sẽ triển khai robot theo lô, hãy thử quy trình trên chiếc thứ hai. Đơn vị tích hợp sẽ biết bước nào lặp lại được và bước nào vẫn cần người hiểu rõ nguyên mẫu.
Xác định người vận hành sẽ xem được thông tin gì vào cuối ca. Nếu robot liên tục mất camera bên hông sau một khúc cua cụ thể, nhật ký có mã camera, thời điểm mất kết nối và nhiệt độ sẽ cho đội hiện trường một điểm bắt đầu. Bảng theo dõi báo mọi luồng đang kết nối vẫn có thể bỏ sót một luồng mà hình ảnh dùng được gần nhất đã cũ vài giây. Hãy cân nhắc hiển thị thời điểm của kết quả quan sát cuối cùng dùng được và trạng thái tác vụ bị gián đoạn bên cạnh tình trạng kết nối cơ bản. Đợt thử có thể kiểm tra xem người hỗ trợ lộ trình đã có đủ thông tin để xử lý hay chưa.
BOXER-8741AI đáng thử nhất khi nhiều đầu vào băng thông cao và phần mềm Jetson hiện có cùng hưởng lợi từ việc chạy trên một máy tính công nghiệp. Các câu hỏi lớn còn lại là cấu hình thực tế tại khu vực triển khai và khả năng đáp ứng toàn bộ tải trong giới hạn điện, làm mát và thời gian xử lý của robot. Đội chỉ dùng một camera và mô hình nhẹ cũng có thể áp dụng cùng quy trình nghiệm thu để kiểm tra hệ thống hiện tại đã đáp ứng tác vụ chưa. Với đợt thử bốn camera, dữ kiện thực tế cần có tiếp theo là kết quả chạy đủ tải theo đúng cách lắp dự kiến.
Hãy lưu ghi chú thử nghiệm, sơ đồ camera và thiết lập cuối vào cùng một chỗ để đợt thử tiếp theo bắt đầu với đúng phần cứng và phần mềm đã tạo ra số đo. Tạo ghi chú đầu tiên với Telli.sh.