หุ่นยนต์คลังสินค้าจะประมวลผลภาพจากกล้องสี่ตัวได้ทันไหม?
BOXER-8741AI ของ AAEON รวม Jetson Thor และเครือข่ายกล้องความเร็วหลายกิกะบิตไว้ในคอมพิวเตอร์เอดจ์ มาดูว่าควรวัดอะไรเมื่อนำไปทดลองกับหุ่นยนต์คลังสินค้าก่อนใช้งานจริง
หุ่นยนต์คลังสินค้าอาจตรวจจับวัตถุได้ถูกต้องจากเฟรมที่ถ่ายไว้นานเกินไป กว่าผลจะถึงซอฟต์แวร์ที่กำลังพาหุ่นยนต์ไปยังจุดขนถ่าย พาเลตในภาพอาจขยับแล้ว และภาพที่ใหม่กว่าอาจรออยู่ในคิว การเพิ่มกล้องช่วยให้มองเห็นรอบตัวหุ่นยนต์ได้กว้างขึ้น คอมพิวเตอร์ก็ต้องรับ ถอดรหัส และประมวลผลภาพเพิ่มก่อนส่งผลที่นำไปใช้ได้
เมื่อวันที่ 12 พฤศจิกายน 2026 AAEON ผู้ผลิตคอมพิวเตอร์อุตสาหกรรมประกาศเปิดตัว BOXER-8741AI คอมพิวเตอร์เอดจ์ที่ใช้แพลตฟอร์ม Jetson Thor ของ NVIDIA การมีทั้ง Ethernet ความเร็วสูงและ CAN FD ทำให้เป็นทางเลือกสำหรับหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ที่ต้องใช้กล้องหลายตัวและเชื่อมต่อกับระบบอิเล็กทรอนิกส์ของยาน คำถามในการใช้งานจริงคือ ระบบทั้งชุดจะแปลงภาพใหม่เป็นผลสังเกตที่ใช้ได้อย่างสม่ำเสมอแค่ไหน ในขณะที่หุ่นยนต์เคลื่อนที่ บันทึกวิดีโอ และแลกเปลี่ยนข้อมูลกับส่วนงานอื่น ประกาศวันที่ 12 พฤศจิกายนจาก AAEON
AAEON ใส่อะไรไว้ในเครื่อง
AAEON ผลิตคอมพิวเตอร์อุตสาหกรรมสำหรับงานที่ผู้สร้างเครื่องต้องวางแผนเรื่องจุดติดตั้ง การเดินสาย และไฟเลี้ยงควบคู่กับสมรรถนะการประมวลผล เอกสารเปิดตัววันที่ 12 พฤศจิกายนระบุโมดูล NVIDIA Jetson T5000 พร้อมหน่วยความจำ LPDDR5X 128 GB พอร์ต Ethernet 10 กิกะบิตสองพอร์ต พอร์ต Ethernet 5 กิกะบิตสี่พอร์ต และอินเทอร์เฟซ CAN FD สองช่อง ทีมจึงมีหลายทางในการต่อกล้อง Ethernet และส่งข้อมูลให้อุปกรณ์อื่น จะต่อกล้องเข้ากับโฮสต์โดยตรงหากรองรับทั้งสองฝั่ง หรือใช้สวิตช์กล้องต่อผ่านอัปลิงก์ที่เร็วกว่าและแยกเครือข่ายของโรงงานไปอีกอินเทอร์เฟซก็ได้ AAEON ยังเผยแพร่ภาพตัวถังและขั้วต่อของผลิตภัณฑ์ สเปกเปิดตัวของ AAEON · แกลเลอรีภาพทางการจาก AAEON
NVIDIA ระบุว่า T5000 ให้สมรรถนะสูงสุด 2,070 TFLOPS ที่ FP4 แบบ sparse ตัวเลขนี้คือสมรรถนะสูงสุดของหน่วยประมวลผลตามเงื่อนไขความละเอียดและความเบาบางของข้อมูลที่ NVIDIA ระบุ การรับภาพกล้อง ถอดรหัสวิดีโอ แปลงรูปแบบภาพ รันโมเดล เขียนข้อมูลลงสตอเรจ และส่งข้อความระหว่างแอปพลิเคชันล้วนเพิ่มภาระ โมเดลเดิมที่ทีมใช้ก็อาจใช้ความละเอียดตัวเลขต่างกัน ตัวเลขของ NVIDIA เป็นค่าอ้างอิงสำหรับเปรียบเทียบโมดูล ส่วนเกณฑ์ตรวจรับหุ่นยนต์ต้องอาศัยผลจากการรันโมเดล กล้อง และซอฟต์แวร์ที่จะใช้จริงร่วมกัน สเปกโมดูล Jetson ของ NVIDIA
ตรวจรายการพอร์ตอีกครั้งก่อนออกใบสั่งซื้อ เอกสารเบื้องต้นรุ่นก่อนและหน้าผลิตภัณฑ์ของ AAEON เกาหลีระบุการเชื่อมต่อต่างจากเอกสารเปิดตัววันที่ 12 พฤศจิกายน รวมถึงการกล่าวถึง Ethernet 25 กิกะบิตและ QSFP เอกสารเหล่านี้ช่วยชี้ว่าควรถามเรื่องการจัดฮาร์ดแวร์เพิ่มเติม ส่วนตัวแทนจำหน่ายแต่ละรายจะส่งรุ่นประกอบใดมายังต้องยืนยัน ขอใบเสนอราคาที่ระบุรหัสชิ้นส่วนที่สั่งซื้อได้ตรงรุ่น ผังขั้วต่อของรหัสนั้น และระยะเวลาจัดส่งโดยประมาณสำหรับภูมิภาคที่จะทดสอบ ประกาศสาธารณะยืนยันว่า AAEON เปิดตัวระบบแล้ว ส่วนสต็อก ระยะเวลาจัดส่ง และราคาในแต่ละภูมิภาคยังไม่ได้รับการยืนยัน แผ่นข้อมูลเบื้องต้นของ AAEON · หน้าผลิตภัณฑ์ของ AAEON เกาหลี · หน้าผลิตภัณฑ์สากลของ AAEON
คำนวณแบนด์วิดท์ที่กล้องสี่ตัวต้องใช้
สมมุติว่าหุ่นยนต์กำลังเข้าหาพาเลตโดยมีกล้องด้านหน้าหนึ่งตัว กล้องมองด้านข้างสองตัว และกล้องระยะใกล้หนึ่งตัวสำหรับจัดแนวที่จุดจอด ในตัวอย่างสำหรับวางแผน ให้แต่ละกล้องส่งสตรีมแบบไม่บีบอัด 1,920 × 1,080 ที่ 30 เฟรมต่อวินาที ถ้าพิกเซลภาพขาวดำ 8 บิตเรียงต่อกันโดยไม่เว้นช่อง หนึ่งสตรีมส่งข้อมูลภาพประมาณ 0.50 Gb/s เมื่อใช้ RGB 24 บิตแบบจัดเก็บแน่น จะเป็นประมาณ 1.49 Gb/s ต่อสตรีม สี่สตรีม RGB ในตัวอย่างนี้รวมกันประมาณ 5.97 Gb/s ก่อนรวมข้อมูลส่วนเกินของการส่ง
| ตัวอย่างรูปแบบภาพ | กล้องหนึ่งตัว | กล้องสี่ตัว |
|---|---|---|
| 1,920 × 1,080 ที่ 30 fps ขาวดำ 8 บิต | 0.50 Gb/s | 1.99 Gb/s |
| 1,920 × 1,080 ที่ 30 fps RGB 24 บิต | 1.49 Gb/s | 5.97 Gb/s |
ตัวเลขเหล่านี้เป็นอัตราของข้อมูลภาพที่คำนวณได้โดยตรง ต้องเผื่อส่วนเกินจากโปรโตคอล ทราฟฟิกอุปกรณ์อื่น และการส่งข้อมูลที่พุ่งขึ้นช่วงสั้น ๆ ส่วนอัตราที่ BOXER-8741AI ทำได้จริงยังต้องวัดระหว่างทดลอง ตรวจรูปแบบพิกเซลที่จะใช้กับกล้องตัวจริง Bayer, YUV, RGB แบบจัดเก็บแน่น และวิดีโอบีบอัดอาจใช้ทรัพยากรการส่งและการประมวลผลต่างกัน การบีบอัดวิดีโอช่วยลดทราฟฟิกได้ แต่อัตราบิตขึ้นลงตามฉากและการถอดรหัสอาจเพิ่มความหน่วง กล้องที่ระบุความละเอียดเท่ากันยังอาจให้ผลต่างกัน หากตัวหนึ่งประมวลผลภาพมากกว่าก่อนส่งแต่ละเฟรม
ไล่ดูทราฟฟิกตลอดผังเครือข่าย ถ้าสี่สตรีม RGB เข้าสวิตช์ที่มีอัปลิงก์ 5 Gb/s เพียงเส้นเดียว เฉพาะข้อมูลภาพในตัวอย่างก็เกินความเร็วตามสเปกของลิงก์แล้ว อัปลิงก์ 10 Gb/s เหลือพื้นที่ให้ตัวอย่างนี้มากขึ้น โฮสต์ยังต้องรับเฟรม จัดสรรบัฟเฟอร์ แปลงรูปแบบตามที่จำเป็น และส่งข้อมูลให้โมเดลใช้ ถ้าสวิตช์เดียวกันส่งข้อมูลสถานะของฝูงหุ่นยนต์หรือคลิปไปยังเซิร์ฟเวอร์ ให้นับทราฟฟิกเหล่านั้นและทดลองกับผังที่จะใช้จริงด้วย ข้อดีส่วนหนึ่งของการมีพอร์ตแยกคือสามารถส่งสตรีมปริมาณสูงผ่านเส้นทางที่ต้องแย่งทรัพยากรกับงานอื่นน้อยลง
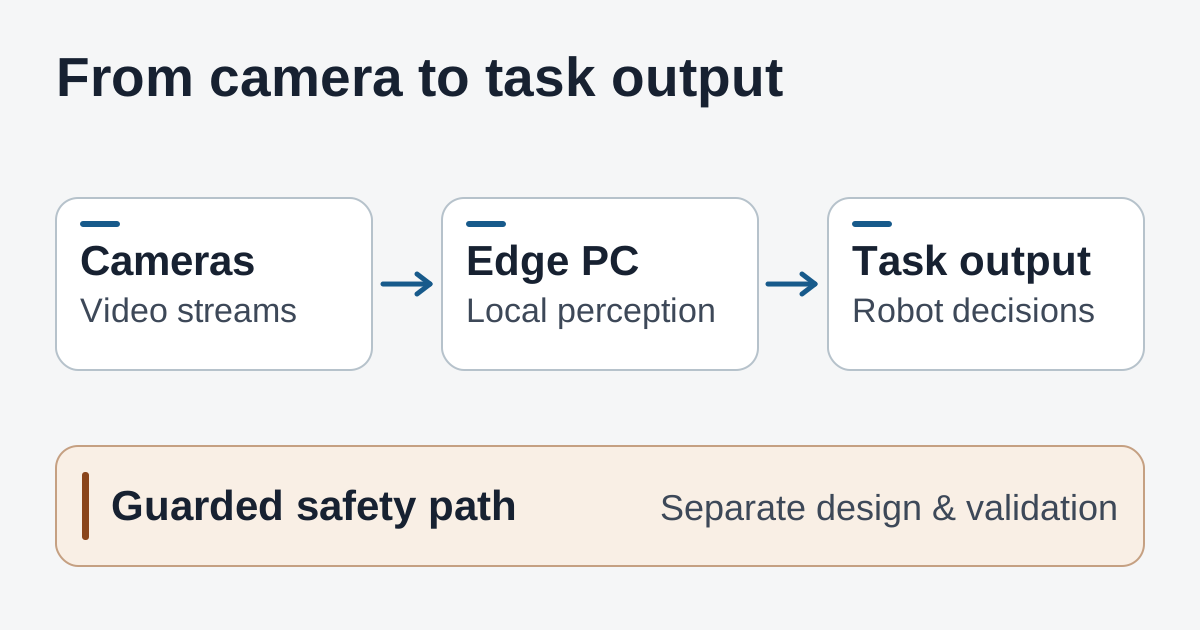
ข้อมูลจากกล้องและข้อมูลภารกิจผ่านคอมพิวเตอร์เอดจ์ ส่วนฟังก์ชันความปลอดภัยใช้เส้นทางที่ผ่านการตรวจสอบแยกกัน
จุดขนถ่ายแบบอยู่กับที่แสดงให้เห็นอีกทางในการแบ่งทรัพยากร กล้องระยะใกล้อาจต้องเห็นรายละเอียดพออ่านป้ายที่สึกในสภาพแสงเปลี่ยน ส่วนสตรีมมุมกว้างใช้ดูเป็นหลักว่าพาเลตอยู่ในภาพหรือยัง กล้องแต่ละตัวจึงใช้ความละเอียดหรืออัตราเฟรมต่างกันได้ ระบุในข้อกำหนดของแต่ละสตรีมว่าต้องแยกรายละเอียดอะไรออกและภาพต้องใหม่แค่ไหน การแยกข้อกำหนดช่วยลดการใช้แบนด์วิดท์และภาระประมวลผลพร้อมรักษารายละเอียดของมุมที่ต้องใช้จริง
วัดว่าเฟรมเก่าแค่ไหนเมื่อผลมาถึง
เริ่มจากสิ่งที่ผู้ปฏิบัติงานสังเกตได้ ขณะเข้าหาพาเลต ตัวควบคุมภารกิจอาจต้องได้รับค่าประมาณตำแหน่งปัจจุบันทันพอที่จะตัดสินใจว่าจะจัดแนวต่อหรือไม่ ระบบรับรู้อาจรายงานเฟรมต่อวินาทีสูงแต่ยังส่งผลจากภาพเก่า หากเฟรมเข้าคิวเร็วกว่าที่ประมวลผล ให้วัดตั้งแต่กล้องจับภาพจนตัวควบคุมภารกิจได้รับและยอมรับผล ช่วงเวลานี้ครอบคลุมขั้นตอนที่มีผลต่อพฤติกรรมของหุ่นยนต์มากกว่าการจับเวลาเฉพาะตอนรันโมเดล
เลือกเส้นทางที่ทำซ้ำได้ ให้ครอบคลุมช่องทางเดิน การเข้าจอด และสภาพแสงที่เปลี่ยนตามที่หุ่นยนต์มีโอกาสเจอ เก็บเส้นทางนั้นกับการตั้งค่ากล้องเป็นค่าอ้างอิงสำหรับการเปรียบเทียบครั้งต่อไป
- ทำให้เวลาแต่ละจุดเทียบกันได้. ใช้ฐานเวลาร่วมหรือปรับเทียบฐานเวลาของการจับภาพ การรับข้อมูล และเหตุการณ์ที่ตัวควบคุม จดว่าเวลาแต่ละค่ามาจากไหน เวลาที่ภาพถึงโฮสต์ช่วยวิเคราะห์เครือข่ายได้ แต่ถ้ากล้องเก็บเฟรมเข้าคิวหรือบีบอัดก่อนส่ง ค่านี้จะขาดเวลารอช่วงแรก
- เก็บทั้งกรณีช้าและกรณีที่ไม่พบผล. บันทึกค่ามัธยฐานและเปอร์เซ็นไทล์ที่ 95 ของเวลาจากการจับภาพจนถึงผล พร้อมจำนวนเฟรมที่ตก กรณีที่ระบบปฏิเสธเฟรมเก่า และช่วงที่ตัวควบคุมไม่ได้รับผลใหม่ หากระบบทิ้งเฟรมเก่าที่สุด รายงานที่คิดเฉพาะเฟรมที่ผ่านเข้ามาอาจดูเร็วกว่าที่ผู้ใช้สัมผัสจริง
- รันงานร่วมกันตามการใช้งานจริง. เปิดสตรีมจากกล้องทุกตัวที่ต้องใช้ รันโมเดล เปิดการบันทึกในเครื่อง ส่งข้อความสถานะฝูงหุ่นยนต์ และอัปโหลดข้อมูลตามที่จะทำพร้อมกันในกะปกติ บันทึกการทำงานของ GPU ตัวถอดรหัส CPU หน่วยความจำ และสตอเรจเพื่อดูว่าคิวเริ่มก่อตรงไหน ทดสอบช่วงที่สภาพไม่แน่นอนซ้ำโดยเปิดและปิดการอัปโหลดคลิป เพื่อดูว่าการส่งข้อมูลเปลี่ยนผลอย่างไร
- ทดสอบอีกครั้งเมื่อเครื่องร้อนขึ้น. ใช้ตัวถัง ฐานติดตั้ง และไฟเลี้ยงตามแบบจริง บันทึกกำลังไฟขาเข้าขณะทำงานต่อเนื่องและอุณหภูมิ พร้อมอายุเฟรมและการหลุดของการเชื่อมต่อ ลองวิ่งเส้นทางเดิมอีกครั้งหลังทำงานมานานและในช่วงเครือข่ายสะดุดตามที่อาจเกิดขึ้น แล้วดูว่าระบบกลับสู่ภาวะปกติได้โดยไม่ต้องให้ผู้ปฏิบัติงานเปิดแอปใหม่หรือไม่
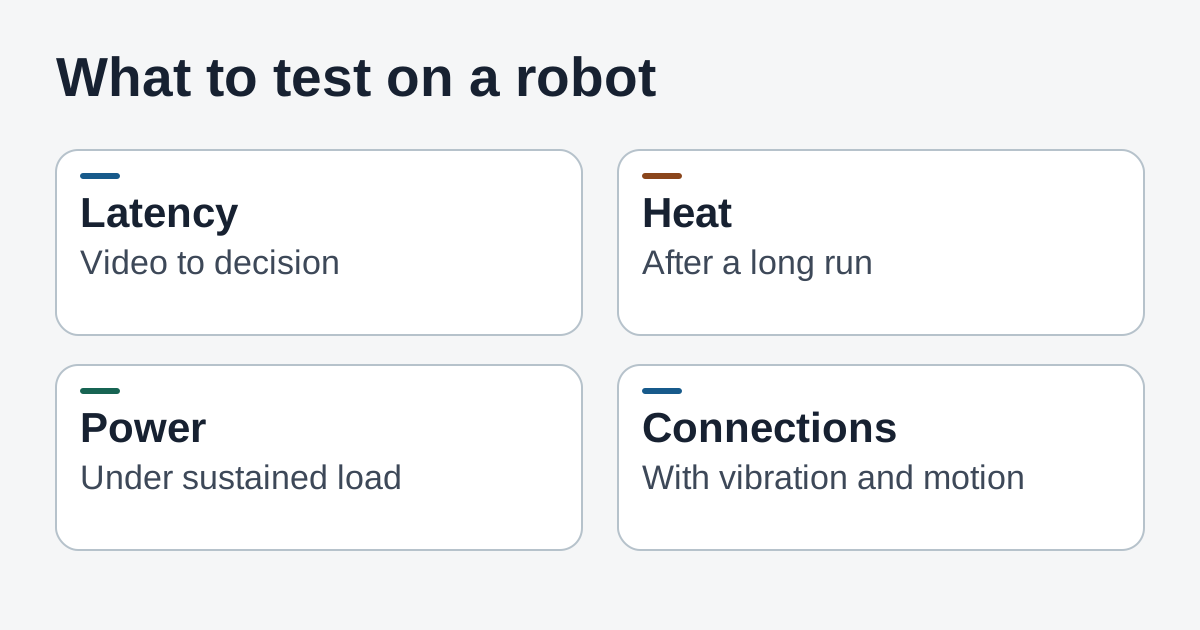
ข้อมูลจากการทดลองกับหุ่นยนต์เผยให้เห็นปัญหาความหน่วง ความร้อน กำลังไฟ และการเชื่อมต่อที่มองข้ามได้ง่ายเมื่อทดสอบแยกชิ้นส่วน
ตกลงเกณฑ์ตรวจรับก่อนเปรียบเทียบฮาร์ดแวร์ ใช้ค่าฐานของระบบปัจจุบันกับความต้องการด้านความใหม่ของข้อมูลในภารกิจนั้น ในการทดลองควรเก็บทั้งเวลาที่กว่าจะได้ผลใช้ได้และความถี่ที่ไม่ได้ผลทันเวลา บันทึกการตั้งค่ากล้องและซอฟต์แวร์ทั้งหมดไว้กับตัวเลข เปลี่ยนทีละเงื่อนไขในการเปรียบเทียบ จะได้เห็นว่าการบีบอัดภาพ การเปลี่ยนสวิตช์ หรือรุ่นของโมเดลทำให้สมรรถนะเปลี่ยนหรือไม่
แยกระบบรับรู้ออกจากการตัดสินใจด้านความปลอดภัย
ระบบรับรู้ช่วยประมาณตำแหน่งพาเลตหรือบอกซอฟต์แวร์ภารกิจได้ว่ามุมมองที่ใช้เข้าจอดถูกบัง ฟังก์ชันความปลอดภัยของเครื่อง เช่น การตอบสนองต่ออุปกรณ์ป้องกันหรือปุ่มหยุดฉุกเฉิน มีกระบวนการออกแบบและตรวจสอบของตัวเอง CAN FD ส่งข้อมูลระหว่างระบบบนยานได้ การมีอินเทอร์เฟซในแผ่นข้อมูลยืนยันความสามารถในการเชื่อมต่อ ส่วนการรับรองความปลอดภัยและความเหมาะสมขึ้นกับอุปกรณ์และสถาปัตยกรรมที่ผู้รวมระบบตรวจสอบจริง
สำหรับการทดลอง AMR ให้ตกลงกับทีมควบคุมและทีมความปลอดภัยว่าซอฟต์แวร์ภารกิจจะทำอย่างไรเมื่อกล้องหลุด ผลสังเกตเก่าเกินไป หรือคอมพิวเตอร์เอดจ์รีสตาร์ต เก็บพฤติกรรมเหล่านั้นระหว่างทดสอบตามที่อนุมัติ แสดงสิ่งที่ผู้ปฏิบัติงานเห็นและเงื่อนไขที่ต้องครบก่อนกลับมาทำภารกิจตามปกติ ทีมควบคุมต้องมีหลักฐานของตัวเองว่ามาตรการป้องกันอิสระของหุ่นยนต์ยังทำงานตามที่ออกแบบเมื่อระบบรับรู้ใช้งานไม่ได้
การแยกสองส่วนช่วยเมื่อเปรียบเทียบเครื่อง ถ้าคอมพิวเตอร์เอดจ์ที่แรงกว่ากู้การเชื่อมต่อกล้องได้เร็วขึ้น เวลาเริ่มภารกิจช่วยเข้าจอดใหม่อาจลดลง ผลนี้มาจากการทดสอบภารกิจและการฟื้นตัว ส่วนการทดสอบมาตรการป้องกันอิสระยังใช้เกณฑ์ของตัวเอง
นำอะไรไปในการทบทวนการรวมระบบ
เตรียมใบเสนอราคาที่ตรงกับรหัสชิ้นส่วน ผังเครือข่ายกล้องพร้อมงบทราฟฟิกแต่ละลิงก์ และบันทึกอิมเมจระบบกับรุ่นบิลด์ของโมเดล ระบุรุ่นกล้องและเฟิร์มแวร์ ตำแหน่งที่เก็บภาพบันทึก และงานที่หุ่นยนต์ยังต้องทำเมื่อเครือข่ายภายนอกหยุดชั่วคราว รายการวัสดุตัวอย่างมีประโยชน์ในการวางแผน ส่วนบันทึกการทดสอบควรระบุว่าตอนวัดผลใช้ชิ้นส่วนและซอฟต์แวร์ใดจริง
เผื่อเวลาสำหรับซอฟต์แวร์และการซ่อมบำรุงภาคสนาม โมดูล Jetson อาจเข้ากับกระบวนการพัฒนาเดิม แต่ตัวถัง ไดรเวอร์กล้อง และอิมเมจระบบปฏิบัติการเป็นตัวกำหนดว่าส่วนใดของกระบวนการจะใช้ต่อได้ ในการทดลองรวมระบบ ให้สร้างอิมเมจใหม่จากเวอร์ชันที่ทีมบันทึกไว้ ต่อเซนเซอร์กลับ และตรวจว่าหลังรีสตาร์ตยังใช้รูปแบบภาพและการกำหนดอุปกรณ์เดิม หากจะทยอยติดตั้งหุ่นยนต์เป็นล็อต ให้ลองทำกับเครื่องที่สอง ผู้รวมระบบจะได้รู้ว่าขั้นตอนไหนทำซ้ำได้และขั้นตอนไหนยังต้องใช้คนที่คุ้นเคยกับต้นแบบ
วางแผนว่าคนเดินระบบจะมองเห็นอะไรตอนจบกะ หากหุ่นยนต์เสียการเชื่อมต่อกล้องด้านข้างซ้ำหลังเลี้ยวที่จุดเดิม บันทึกที่มีรหัสกล้อง เวลาที่หลุด และอุณหภูมิจะช่วยให้ทีมภาคสนามรู้ว่าควรเริ่มตรวจจากไหน แดชบอร์ดที่ระบุว่าทุกสตรีมเชื่อมต่ออยู่อาจมองข้ามกล้องที่ภาพใช้ได้ล่าสุดเก่าไปหลายวินาที ลองแสดงเวลาของผลสังเกตล่าสุดที่ใช้ได้และสถานะของภารกิจที่สะดุดควบคู่กับสถานะลิงก์ การทดลองจึงช่วยตอบได้ว่าคนที่รับผิดชอบเส้นทางมีข้อมูลพอแก้ปัญหาหรือไม่
BOXER-8741AI น่าทดลองเป็นพิเศษเมื่อระบบต้องรับข้อมูลแบนด์วิดท์สูงหลายทางและใช้ซอฟต์แวร์ Jetson ที่มีอยู่แล้วบนคอมพิวเตอร์อุตสาหกรรมเครื่องเดียว คำถามใหญ่ที่ยังเหลือคือภูมิภาคนั้นจะได้ฮาร์ดแวร์แบบใด และเมื่อรวมงานทั้งหมดแล้วจะยังอยู่ในขอบเขตกำลังไฟ การระบายความร้อน และเวลาตอบสนองที่หุ่นยนต์ต้องการหรือไม่ ทีมที่ใช้กล้องตัวเดียวกับโมเดลขนาดเล็กใช้กระบวนการตรวจรับแบบเดียวกันเพื่อดูว่าระบบเดิมทำได้ตามเป้าหมายแล้วหรือยัง สำหรับชุดทดลองสี่กล้อง ข้อมูลชิ้นถัดไปที่ใช้ตัดสินใจได้คือผลการรันงานครบชุดกับการติดตั้งตามแบบจริง
เก็บบันทึกการทดลอง ผังกล้อง และการตั้งค่าครั้งสุดท้ายไว้ด้วยกัน เพื่อให้การทดสอบรอบถัดไปเริ่มจากฮาร์ดแวร์และซอฟต์แวร์ที่ใช้วัดตัวเลขจริง เริ่มสร้างโน้ตแรกใน Telli.sh