Bolehkah robot gudang mengendalikan empat kamera tanpa ketinggalan?
BOXER-8741AI daripada AAEON ialah PC pinggir yang menggabungkan Jetson Thor dengan rangkaian kamera berkelajuan berbilang gigabit. Ini yang patut diukur dalam ujian rintis robot gudang sebelum pelaksanaan.
Robot gudang boleh mengesan objek dengan tepat dalam bingkai yang dirakam terlalu lama dahulu. Apabila hasil itu sampai kepada perisian yang memandu robot ke dok pemunggahan, palet dalam imej mungkin sudah berganjak, sementara bingkai yang lebih baharu masih menunggu dalam baris gilir. Kamera tambahan boleh meluaskan liputan di sekeliling robot. Komputer juga perlu menerima, menyahkod dan memproses lebih banyak imej sebelum hasilnya boleh digunakan.
Pada 12 November 2026, pengeluar komputer industri AAEON mengumumkan BOXER-8741AI, sebuah PC pinggir berasaskan platform Jetson Thor NVIDIA. Gabungan Ethernet berkelajuan tinggi dan CAN FD menjadikannya calon yang menarik untuk robot mudah alih autonomi (AMR) yang memerlukan beberapa kamera dan sambungan kepada sistem elektronik kenderaan. Persoalan praktikalnya ialah sejauh mana keseluruhan sistem dapat menghasilkan pemerhatian yang berguna daripada bingkai terkini secara konsisten, sementara robot bergerak, merakam video dan berkongsi data dengan sistem operasi gudang yang lain. Pengumuman AAEON pada 12 November
Apa yang dimasukkan AAEON ke dalam PC ini?
AAEON menghasilkan komputer industri untuk kegunaan yang menuntut pembina mesin mengambil kira pemasangan, pendawaian dan bekalan kuasa di samping prestasi pengkomputeran. Bahan pelancaran AAEON pada 12 November menyenaraikan modul NVIDIA Jetson T5000 dengan memori LPDDR5X 128 GB, dua port Ethernet 10 gigabit, empat port Ethernet 5 gigabit dan dua antara muka CAN FD. Pasukan boleh menyambungkan kamera Ethernet dan menghantar data kepada peranti lain melalui beberapa susunan. Pasukan boleh memasang kamera secara terus jika kamera dan hos menyokongnya. Pilihan lain ialah menyambungkan suis kamera melalui pautan hulu yang lebih pantas dan menggunakan antara muka lain untuk rangkaian kilang. AAEON turut menerbitkan foto produk yang menunjukkan casis dan penyambungnya. Spesifikasi pelancaran AAEON · Galeri foto rasmi AAEON
NVIDIA menyenaraikan prestasi T5000 sehingga 2,070 TFLOPS bagi FP4 dengan sparsiti. Angka itu ialah prestasi puncak pemproses mengikut keadaan ketepatan dan sparsiti yang dinyatakan oleh NVIDIA. Penerimaan data kamera, penyahkodan video, penukaran imej, inferens, storan dan pertukaran mesej aplikasi masing-masing menambah beban. Model sedia ada mungkin menggunakan ketepatan yang berbeza. Angka itu membantu jurutera membandingkan modul. Ukuran penerimaan robot diperoleh dengan menjalankan model, kamera dan perisiannya sendiri secara serentak. Spesifikasi modul NVIDIA Jetson
Semak senarai antara muka sebelum membuat pesanan. Dokumen awal dan halaman produk AAEON Korea menyatakan butiran sambungan yang berbeza daripada bahan pelancaran 12 November, termasuk rujukan kepada Ethernet 25 gigabit dan QSFP. Perbezaan itu wajar disahkan. Dokumen tersebut belum menentukan perkakasan yang akan dihantar oleh sesuatu pengedar. Minta sebut harga untuk nombor alat ganti tertentu yang boleh dipesan, rajah penyambung bagi alat ganti itu dan anggaran penghantaran ke lokasi ujian rintis. Pengumuman umum mengesahkan bahawa AAEON telah memperkenalkan sistem ini. Stok, tempoh menunggu dan harga mengikut wilayah masih belum disahkan. Helaian data awal AAEON · Penyenaraian AAEON Korea · Halaman produk global AAEON
Berapa lebar jalur yang diperlukan oleh empat kamera?
Bayangkan robot yang menghampiri palet mempunyai satu kamera hadapan, dua kamera sisi dan satu kamera jarak dekat untuk menjajarkannya di stesen. Untuk tujuan perancangan, andaikan setiap kamera menghantar strim tanpa mampatan pada 1,920 × 1,080 dan 30 bingkai sesaat. Dengan piksel monokrom 8 bit yang dipadatkan tanpa ruang tambahan, satu strim membawa kira-kira 0.50 Gb/s data imej. Dengan piksel RGB 24 bit yang dipadatkan dengan cara yang sama, satu strim membawa kira-kira 1.49 Gb/s. Empat strim RGB dalam contoh itu memerlukan kira-kira 5.97 Gb/s sebelum mengambil kira overhed.
| Contoh format rakaman | Satu kamera | Empat kamera |
|---|---|---|
| 1,920 × 1,080 pada 30 fps, monokrom 8 bit | 0.50 Gb/s | 1.99 Gb/s |
| 1,920 × 1,080 pada 30 fps, RGB 24 bit | 1.49 Gb/s | 5.97 Gb/s |
Angka tersebut ialah kadar data imej berdasarkan kiraan. Peruntukan lebar jalur juga perlu menampung overhed protokol, trafik daripada peranti lain dan lonjakan singkat. Daya pemprosesan sebenar pada BOXER-8741AI perlu diukur semasa ujian rintis. Semak format piksel yang dirancang pada kamera sebenar. Bayer, YUV, RGB padat dan video termampat boleh mempunyai kos penghantaran dan pemprosesan yang berbeza. Video termampat boleh mengurangkan trafik, namun kadar bitnya boleh berubah mengikut adegan dan penyahkodan boleh menambah lengah. Dua kamera dengan resolusi yang sama dalam spesifikasi pun boleh berkelakuan berbeza jika salah satunya memproses setiap bingkai dengan lebih banyak sebelum menghantarnya.
Jejaki trafik di sepanjang seluruh topologi. Jika keempat-empat strim RGB masuk ke suis dengan satu pautan hulu 5 Gb/s, data imej dalam contoh itu sahaja sudah melebihi kadar nominal pautan. Pautan hulu 10 Gb/s memberi lebih ruang untuk contoh tersebut. Hos masih perlu menerima bingkai, memperuntukkan penimbal, menukar format jika perlu dan menyediakan data kepada model. Jika suis yang sama turut membawa telemetri armada atau klip video yang dihantar ke pelayan, masukkan trafik itu dalam kiraan dan ujinya pada topologi sebenar yang dirancang. Port berasingan membolehkan strim berisipadu tinggi melalui pautan yang kurang bersaing dengan trafik lain.
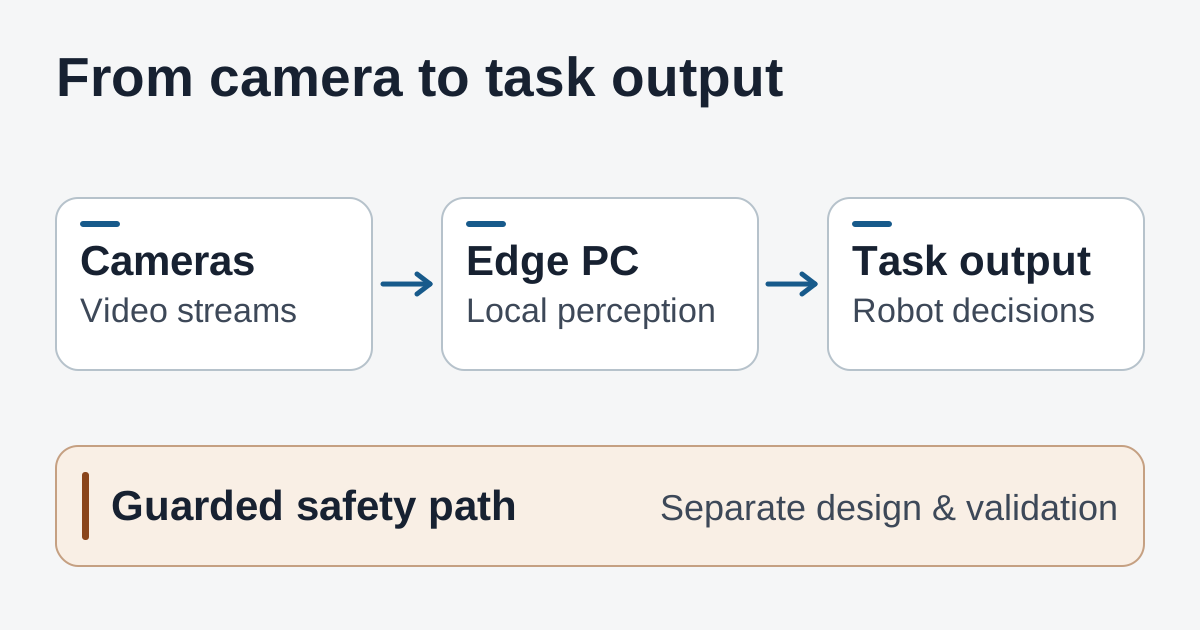
Data kamera dan tugas melalui PC pinggir. Fungsi keselamatan menggunakan laluan yang disahkan secara berasingan.
Stesen pemunggahan tetap menunjukkan pertimbangan lain. Kamera jarak dekat mungkin perlu membaca label lusuh dalam pencahayaan yang berubah-ubah, manakala pandangan sudut lebar biasanya hanya perlu menunjukkan sama ada palet berada dalam medan pandangan. Resolusi atau kadar bingkai kedua-dua kamera boleh berbeza. Tetapkan butiran yang mesti dikenal pasti serta tempoh sah imej untuk setiap strim. Membezakan keperluan ini boleh mengurangkan penggunaan lebar jalur dan beban pemprosesan sambil mengekalkan butiran pada pandangan yang memerlukannya.
Ukur umur bingkai ketika hasil tiba
Mulakan dengan hasil yang dapat dilihat oleh pengendali. Ketika menghampiri palet, pengawal tugas mungkin perlu menerima anggaran kedudukan terkini dengan cukup pantas untuk memutuskan sama ada penjajaran boleh diteruskan. Sistem persepsi yang melaporkan kadar bingkai tinggi masih boleh menghantar pemerhatian lapuk jika bingkai beratur lebih pantas daripada ia diproses. Ukur masa dari tangkapan imej hingga pengawal tugas benar-benar menerima dan menggunakan hasilnya. Ukuran itu merangkumi lebih banyak kerja yang mempengaruhi tindakan robot berbanding mengukur inferens sahaja.
Pilih laluan yang boleh diulang. Masukkan lorong, manuver perapatan ke dok dan perubahan pencahayaan yang dijangka, kemudian simpan laluan serta tetapan kamera sebagai garis dasar untuk perbandingan seterusnya.
- Pastikan cap masa boleh dibandingkan. Gunakan asas masa yang sama atau ditentukur untuk tangkapan imej, penerimaan dan peristiwa pada pengawal. Catat sumber setiap cap masa. Masa ketibaan di hos membantu mendiagnosis rangkaian. Jika kamera terlebih dahulu membariskan atau memampatkan bingkai, ukuran ketibaan itu tidak merangkumi sebahagian waktu menunggu.
- Rekod hasil yang lambat dan yang tidak sampai. Simpan median dan persentil ke-95 bagi masa dari tangkapan hingga hasil, bersama bilangan bingkai yang gugur, keadaan saluran pemprosesan menolak bingkai lapuk dan tempoh pengawal tidak menerima hasil baharu. Jika sistem menggugurkan bingkai paling lama, laporan yang hanya mengira bingkai yang kekal boleh kelihatan lebih pantas daripada pengalaman sebenar.
- Jalankan gabungan tugas sebenar. Strimkan semua kamera yang diperlukan serentak. Hidupkan model, rakaman setempat, mesej armada dan muat naik yang dijangka bertindih pada syif biasa. Log aktiviti GPU, penyahkod, CPU, memori dan storan supaya pasukan dapat melihat di mana baris gilir bermula. Ulang satu bahagian laluan dengan lebih banyak gangguan, dengan dan tanpa muat naik klip, untuk mengukur kesannya.
- Ulang selepas mesin menjadi panas. Gunakan sarung, kaedah pemasangan dan bekalan kuasa yang dirancang. Rekod kuasa input dan suhu semasa operasi berterusan, bersama umur bingkai dan sambungan yang terputus. Uji laluan sekali lagi selepas tempoh operasi yang panjang dan semasa gangguan rangkaian yang dijangka. Perhatikan sama ada sistem pulih tanpa pengendali memulakan semula aplikasi.
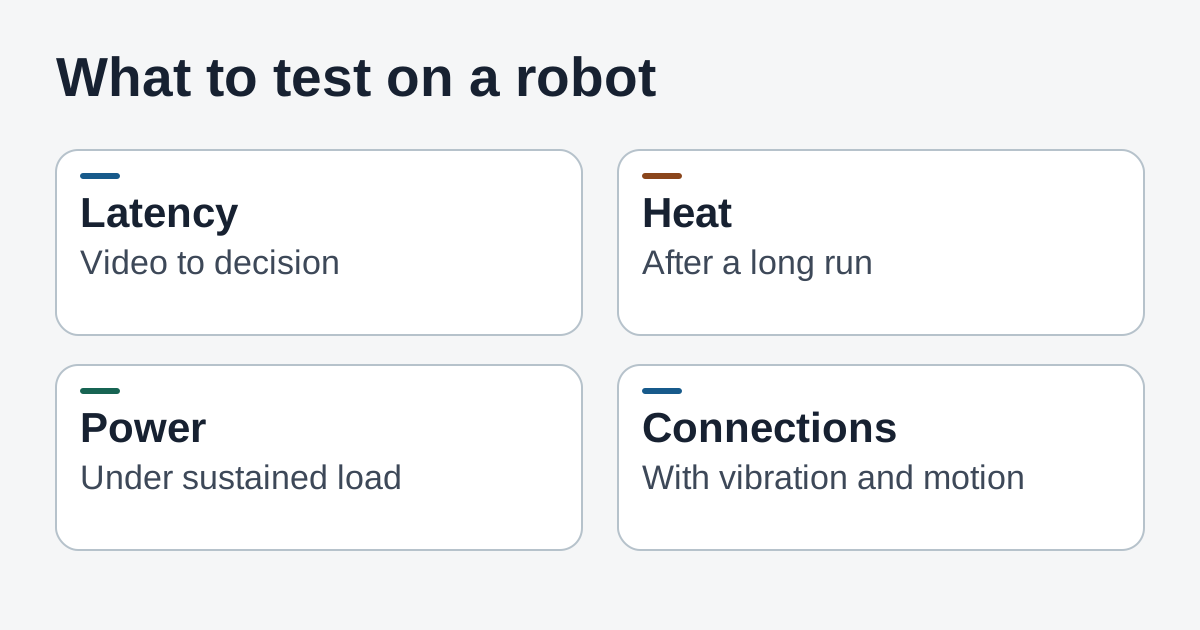
Data ujian rintis robot boleh menunjukkan masalah lengah, haba, kuasa dan sambungan yang mudah terlepas apabila komponen diuji secara berasingan.
Persetujui kriteria penerimaan sebelum membandingkan perkakasan. Jadikan prestasi sistem semasa dan keperluan tugas terhadap data terkini sebagai panduan. Dalam ujian rintis, rekod masa sehingga hasil boleh digunakan dan kekerapan hasil yang boleh digunakan gagal tiba tepat pada waktunya. Simpan semua tetapan kamera dan perisian bersama ukuran tersebut. Ubah satu keadaan bagi setiap perbandingan untuk mengetahui sama ada rakaman termampat, suis yang berbeza atau versi binaan model mengubah prestasi.
Asingkan persepsi daripada keputusan keselamatan
Persepsi boleh menganggarkan kedudukan palet atau memberitahu perisian tugas apabila pandangan yang diperlukan untuk merapat ke dok telah terhalang. Fungsi keselamatan mesin, seperti respons kepada peranti perlindungan atau henti kecemasan, melalui proses reka bentuk dan pengesahan tersendiri. Sambungan CAN FD boleh membawa data antara sistem kenderaan. Penyenaraian antara muka itu dalam helaian produk menunjukkan adanya sambungan tersebut. Pensijilan dan kesesuaian untuk fungsi keselamatan bergantung pada komponen dan seni bina yang benar-benar disahkan oleh penyepadu sistem.
Dalam ujian rintis AMR, persetujui dengan pasukan kawalan dan keselamatan cara perisian tugas bertindak apabila kamera terputus, pemerhatian sudah lapuk atau PC pinggir dimulakan semula. Rekod tingkah laku tersebut dalam ujian yang diluluskan. Tunjukkan perkara yang akan dilihat pengendali dan syarat yang mesti dipenuhi sebelum operasi biasa diteruskan. Pasukan kawalan memerlukan bukti berasingan bahawa perlindungan bebas robot berfungsi seperti yang direka ketika sistem persepsi tidak tersedia.
Perbezaan itu membantu ketika membandingkan mesin. Jika PC pinggir yang lebih berkuasa pulih lebih cepat selepas gangguan kamera, masa untuk memulakan semula tugas bantuan perapatan ke dok mungkin berkurang. Dapatan itu tergolong dalam ujian tugas dan pemulihan. Ujian perlindungan bebas masih mempunyai kriteria sendiri.
Apa yang perlu dibawa ke semakan penyepaduan?
Bawa sebut harga dengan nombor alat ganti yang sepadan, topologi kamera dengan peruntukan trafik bagi setiap pautan, serta rekod imej sistem dan binaan model yang tepat. Sertakan versi perisian tegar dan kamera, destinasi rakaman serta kerja yang perlu dilakukan oleh robot apabila rangkaian luaran terputus sementara. Contoh senarai bahan membantu semasa perancangan. Rekod ujian pula perlu menyatakan komponen dan perisian yang benar-benar digunakan sewaktu hasil diukur.
Peruntukkan masa untuk perisian dan penyelenggaraan di lapangan. Modul Jetson mungkin serasi dengan aliran kerja pembangunan yang sedia ada. Sarung, pemacu kamera dan imej sistem pengendalian menentukan bahagian aliran kerja yang boleh dikekalkan. Dalam ujian penyepaduan, bina semula imej menggunakan versi yang didokumenkan, sambungkan semula penderia dan periksa sama ada format rakaman dan penetapan peranti yang sama kembali selepas dimulakan semula. Jika robot akan dilaksanakan secara berkelompok, cuba proses itu pada unit kedua. Penyepadu akan tahu langkah yang boleh diulang dan langkah yang masih memerlukan seseorang yang arif tentang prototaip.
Rancang maklumat yang boleh dilihat oleh pengendali di hujung syif. Jika robot kerap kehilangan kamera sisi selepas selekoh tertentu, log yang mengandungi pengecam kamera, masa sambungan terputus dan bacaan suhu memberi titik mula kepada petugas lapangan. Papan pemuka yang melaporkan semua strim sebagai bersambung masih boleh terlepas satu suapan yang imej terakhirnya beberapa saat lapuk. Pertimbangkan paparan pemerhatian terakhir yang boleh digunakan dan status tugas yang terganggu di samping status pautan asas. Ujian rintis boleh mengesahkan sama ada petugas yang menyokong laluan itu mendapat maklumat yang cukup untuk menangani isu.
Kes untuk menguji BOXER-8741AI paling kuat apabila beberapa input berlebar jalur tinggi dan perisian Jetson sedia ada boleh memanfaatkan satu PC industri. Soalan terbesar yang masih belum terjawab ialah konfigurasi sebenar di rantau berkenaan dan sama ada keseluruhan beban kerja memenuhi keperluan kuasa, penyejukan dan masa robot. Pasukan dengan satu kamera dan model ringan juga boleh menggunakan proses penerimaan yang sama untuk melihat sama ada sistem semasa sudah memenuhi keperluan tugas. Bagi ujian rintis empat kamera, bukti praktikal seterusnya datang daripada menjalankan keseluruhan beban kerja dalam pemasangan yang dirancang.
Simpan nota ujian rintis, rajah kamera dan tetapan akhir bersama-sama supaya ujian seterusnya bermula dengan perkakasan dan perisian yang menghasilkan angka tersebut. Mulakan nota pertama anda dengan Telli.sh.