Bisakah robot gudang menangani empat kamera tanpa ketinggalan?
BOXER-8741AI dari AAEON membawa Jetson Thor dan jaringan kamera multigigabit ke PC edge. Inilah yang perlu diukur dalam uji coba robot gudang sebelum digunakan luas.
Robot gudang bisa mendeteksi objek dengan tepat dari bingkai yang diambil terlalu lama sebelumnya. Saat hasilnya tiba di perangkat lunak yang memandu robot ke dok pemuatan, palet pada gambar mungkin sudah bergeser dan tampilan yang lebih baru sudah mengantre. Penambahan kamera dapat memperluas bidang pandang robot. Komputernya juga harus menerima, mendekode, dan memproses lebih banyak gambar sebelum hasilnya berguna.
Pada 12 November 2026, pembuat komputer industri AAEON mengumumkan BOXER-8741AI, PC edge berbasis platform Jetson Thor dari NVIDIA. Kombinasi Ethernet berkecepatan tinggi dan CAN FD membuatnya layak dipertimbangkan untuk robot bergerak otonom (AMR) yang memerlukan beberapa kamera dan sambungan ke elektronik kendaraan. Pertanyaan praktisnya ialah seberapa konsisten seluruh sistem mengubah bingkai terbaru menjadi pengamatan yang berguna saat robot bergerak, merekam video, dan bertukar data dengan bagian lain operasi. Pengumuman AAEON 12 November
Apa saja yang AAEON masukkan ke dalam perangkat ini
AAEON membuat komputer industri untuk pemakaian yang mengharuskan perancang mesin memperhitungkan dudukan, kabel, dan daya selain kinerja komputasi. Materi peluncuran AAEON pada 12 November mencantumkan modul NVIDIA Jetson T5000 dengan memori LPDDR5X 128 GB, dua port Ethernet 10 gigabit, empat port Ethernet 5 gigabit, dan dua antarmuka CAN FD. Tim punya beberapa cara untuk menyambungkan kamera Ethernet dan meneruskan data ke perangkat lain. Kamera bisa disambungkan langsung jika kamera dan host mendukungnya. Alternatifnya, sambungkan switch kamera ke uplink yang lebih cepat dan gunakan antarmuka lain untuk jaringan fasilitas. AAEON juga memublikasikan foto produk yang memperlihatkan sasis dan konektornya. Spesifikasi peluncuran AAEON · Galeri foto resmi AAEON
NVIDIA mencantumkan kinerja hingga 2.070 TFLOPS FP4 dengan sparsitas pada T5000. Angka tersebut menggambarkan kinerja puncak prosesor dengan syarat presisi dan sparsitas yang ditetapkan NVIDIA. Penerimaan data kamera, dekode video, konversi gambar, inferensi, penyimpanan, dan pesan aplikasi masing-masing menambah pekerjaan. Model yang sudah dipakai mungkin juga menggunakan presisi berbeda. Angka itu memberi teknisi acuan saat membandingkan modul. Untuk menerima robot, patokannya berasal dari menjalankan model, kamera, dan perangkat lunaknya secara bersamaan. Spesifikasi modul NVIDIA Jetson
Daftar antarmuka perlu diperiksa sebelum mengajukan pesanan pembelian. Materi awal dan halaman produk AAEON Korea memuat rincian konektivitas yang berbeda dari materi 12 November, termasuk rujukan ke Ethernet 25 gigabit dan QSFP. Dokumen tersebut cukup untuk menunjukkan bahwa konfigurasi perlu ditanyakan. Masih belum jelas perangkat mana yang akan dikirim distributor tertentu. Minta penawaran dengan nomor komponen yang benar-benar dapat dipesan, diagram konektor untuk komponen itu, dan perkiraan pengiriman untuk wilayah uji coba. Pengumuman publik memastikan AAEON telah memperkenalkan sistem tersebut. Stok, waktu pengiriman, dan harga di tiap wilayah belum terverifikasi. Lembar data awal AAEON · Halaman AAEON Korea · Halaman produk global AAEON
Empat kamera menimbulkan kebutuhan bandwidth yang bisa dihitung
Bayangkan sebuah robot yang mendekati palet dengan satu kamera depan, dua kamera yang mengawasi sisi, dan satu kamera jarak dekat untuk menyejajarkan robot di stasiun. Untuk perkiraan awal, anggap setiap kamera mengirim video 1.920 × 1.080 tanpa kompresi pada 30 bingkai per detik. Dengan piksel monokrom 8 bit yang dikemas rapat, satu aliran membawa sekitar 0,50 Gb/s data gambar. Pada RGB 24 bit yang dikemas rapat, satu aliran membawa sekitar 1,49 Gb/s. Empat aliran RGB dalam contoh itu mencapai sekitar 5,97 Gb/s sebelum biaya tambahan transmisi dihitung.
| Contoh format pengambilan | Satu kamera | Empat kamera |
|---|---|---|
| 1.920 × 1.080 pada 30 fps, monokrom 8 bit | 0,50 Gb/s | 1,99 Gb/s |
| 1.920 × 1.080 pada 30 fps, RGB 24 bit | 1,49 Gb/s | 5,97 Gb/s |
Angka tersebut adalah hasil perhitungan laju muatan gambar. Tambahkan overhead protokol, lalu lintas perangkat lain, dan lonjakan sesaat ke dalam perencanaan. Laju nyata pada BOXER-8741AI masih harus diukur saat uji coba. Periksa format piksel yang direncanakan pada kamera yang benar-benar dipakai. Bayer, YUV, RGB terkemas, dan video terkompresi memiliki biaya pengiriman dan pemrosesan yang bisa berbeda. Video terkompresi dapat mengurangi lalu lintas jaringan, tetapi laju bitnya bisa berubah menurut adegan dan dekode dapat menambah jeda. Dua kamera dengan resolusi yang sama di brosur pun bisa berperilaku berbeda jika salah satunya melakukan lebih banyak pemrosesan sebelum mengirim bingkai.
Ikuti jalur lalu lintas pada seluruh diagram. Jika keempat aliran RGB masuk ke switch dengan satu uplink 5 Gb/s, muatan pada contoh itu sudah melebihi kapasitas nominal sambungan. Uplink 10 Gb/s memberi ruang tambahan untuk contoh tersebut. Host masih harus menerima bingkai, menyediakan buffer, mengonversi format bila perlu, dan menyiapkan data bagi model. Bila switch yang sama juga membawa telemetri armada atau klip video ke server, masukkan lalu lintas tersebut ke perhitungan dan uji pada topologi yang direncanakan. Salah satu manfaat beberapa port adalah menempatkan aliran besar di jalur yang tidak banyak diperebutkan.
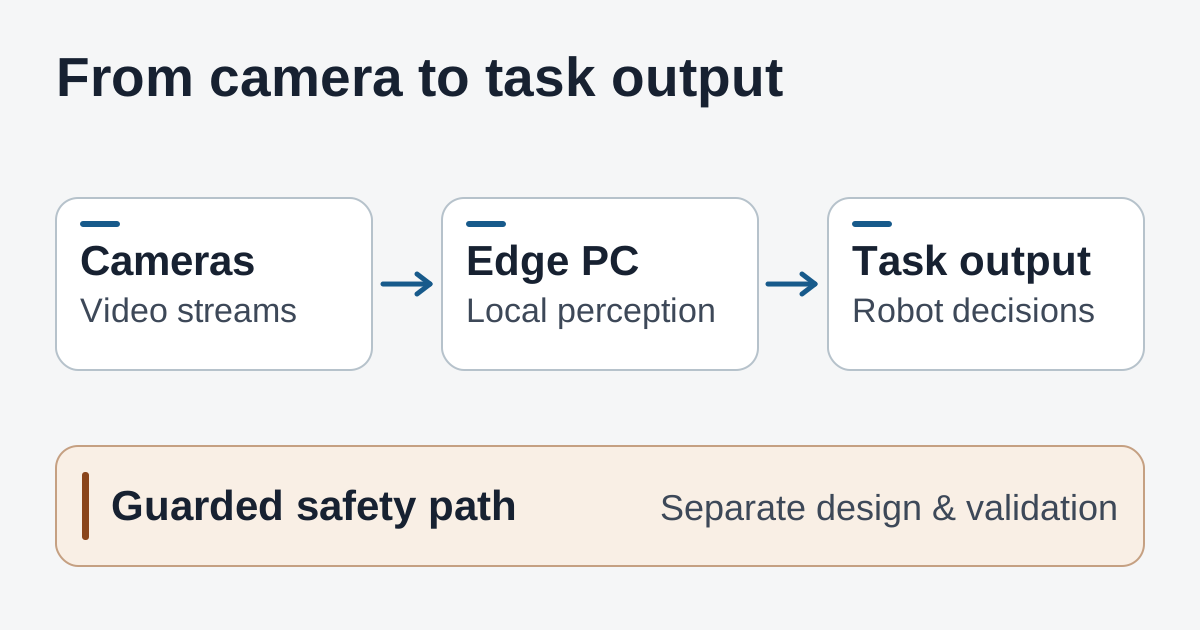
Data kamera dan tugas melewati PC edge. Fungsi keselamatan menggunakan jalur yang divalidasi secara terpisah.
Stasiun pemuatan tetap menunjukkan kompromi lainnya. Satu kamera dekat mungkin memerlukan detail untuk membaca label yang sudah aus pada pencahayaan yang berubah, sedangkan kamera sudut lebar terutama memastikan palet terlihat. Kamera-kamera tersebut dapat beroperasi dengan resolusi atau laju bingkai berbeda. Cantumkan apa yang harus terbaca dari setiap pandangan serta seberapa baru datanya dalam persyaratan tiap aliran. Pemisahan persyaratan bisa menurunkan beban bandwidth dan pemrosesan tanpa mengurangi detail pada kamera yang membutuhkannya.
Ukur umur bingkai ketika hasilnya tiba
Mulailah dari hasil yang bisa diamati operator. Saat robot mendekati palet, pengendali tugas mungkin harus menerima perkiraan posisi terkini cukup cepat untuk memutuskan apakah penyejajaran diteruskan. Sistem persepsi yang melaporkan banyak bingkai per detik masih bisa mengirim pengamatan usang jika bingkai masuk antrean lebih cepat daripada diproses. Ukur waktu sejak pengambilan gambar hingga pengendali tugas menerima dan menyetujui hasilnya. Ini mencakup lebih banyak pekerjaan yang menentukan perilaku robot daripada sekadar waktu inferensi.
Mulai dari rute yang dapat diulangi. Sertakan lorong, manuver masuk dok, dan perubahan pencahayaan yang mungkin dijumpai robot. Simpan rute dan pengaturan kamera sebagai acuan untuk perbandingan berikutnya.
- Buat cap waktu bisa dibandingkan. Gunakan acuan waktu yang sama atau terkalibrasi untuk pengambilan, penerimaan, dan peristiwa pada pengendali. Catat asal setiap cap waktu. Waktu saat data tiba di host berguna untuk diagnosis jaringan, tetapi tidak menangkap waktu tunggu apabila kamera lebih dulu mengantrekan atau mengompresi bingkai.
- Catat kejadian lambat dan hasil yang hilang. Simpan median dan persentil ke-95 waktu dari pengambilan hingga hasil, termasuk bingkai hilang, penolakan bingkai usang, dan periode ketika pengendali tidak menerima hasil baru. Jika sistem membuang bingkai tertua, laporan yang hanya menghitung bingkai yang berhasil diproses bisa terlihat lebih cepat daripada pengalaman sebenarnya.
- Jalankan gabungan tugas yang sesungguhnya. Alirkan semua kamera yang dibutuhkan secara bersamaan. Aktifkan model, rekaman lokal, pesan armada, dan unggahan yang tumpang tindih selama giliran kerja normal. Catat aktivitas GPU, dekoder, CPU, memori, dan penyimpanan agar tim tahu di mana antrean mulai terbentuk. Ulangi bagian rute yang penuh gangguan dengan dan tanpa unggahan klip untuk melihat apakah transfer mengubah hasil.
- Ulangi setelah mesin mencapai suhu kerja. Gunakan selungkup, dudukan, dan pasokan daya yang direncanakan. Catat daya masukan yang bertahan dan suhu bersama umur bingkai serta sambungan yang terputus. Uji lagi setelah operasi yang panjang dan selama gangguan jaringan yang diperkirakan, lalu amati apakah sistem pulih tanpa operator memulai ulang aplikasi.
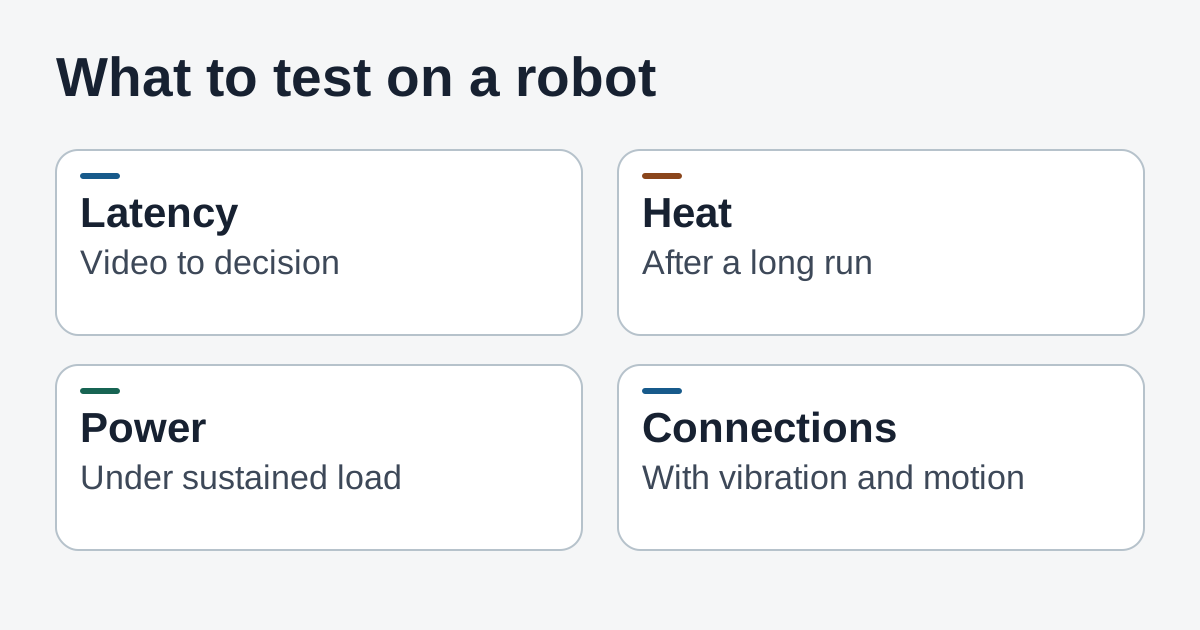
Data uji coba robot bisa mengungkap persoalan latensi, panas, daya, dan konektivitas yang mudah terlewat jika komponen diuji satu per satu.
Sepakati kriteria penerimaan sebelum membandingkan perangkat. Gunakan kinerja sistem saat ini dan kebutuhan tugas akan data terkini untuk menetapkan batas. Pada uji coba, catat waktu sampai hasil bisa dipakai dan seberapa sering hasil yang layak tidak tiba tepat waktu. Simpan pengaturan kamera dan perangkat lunak bersama angka tersebut. Ubah satu kondisi per perbandingan agar hasilnya menunjukkan apakah kompresi, switch yang berbeda, atau versi model memengaruhi performa.
Pisahkan persepsi dari keputusan keselamatan
Persepsi bisa membantu memperkirakan posisi palet atau memberi tahu perangkat lunak bahwa pandangan untuk masuk dok terhalang. Fungsi keselamatan mesin, seperti merespons perangkat pengamanan atau penghentian darurat, memiliki proses desain dan validasi tersendiri. Koneksi CAN FD dapat membawa data antarsistem kendaraan. Kemunculan antarmuka ini di lembar produk menunjukkan konektivitas. Sertifikasi dan kelayakan keselamatan bergantung pada komponen dan arsitektur yang benar-benar divalidasi oleh integrator.
Dalam uji AMR, sepakati dengan tim kontrol dan keselamatan bagaimana perangkat lunak tugas akan menangani kamera yang putus, pengamatan yang usang, atau PC edge yang dimulai ulang. Rekam perilaku itu ketika melakukan pengujian yang telah disetujui. Tunjukkan apa yang dilihat operator dan kondisi apa saja yang harus dipenuhi sebelum pekerjaan normal dilanjutkan. Tim kontrol perlu memiliki bukti tersendiri bahwa pengamanan independen robot tetap berfungsi sebagaimana dirancang saat sistem persepsi tidak tersedia.
Pemisahan ini berguna untuk membandingkan mesin. Jika PC edge yang lebih bertenaga pulih lebih cepat dari gangguan kamera, waktu untuk memulai ulang tugas bantu masuk dok bisa berkurang. Temuan itu termasuk hasil uji tugas dan pemulihan. Uji pengamanan independen tetap memiliki kriteria sendiri.
Apa yang perlu dibawa ke tinjauan integrasi
Bawa penawaran dengan nomor komponen yang sesuai, topologi kamera beserta anggaran lalu lintas per sambungan, serta catatan citra sistem dan versi model yang tepat. Sertakan versi kamera dan firmware, tujuan penyimpanan rekaman, serta pekerjaan yang masih harus ditangani robot saat jaringan eksternal sementara tidak tersedia. Daftar komponen contoh berguna untuk perencanaan. Catatan uji harus menyebutkan perangkat dan perangkat lunak yang benar-benar digunakan saat hasil dikumpulkan.
Alokasikan waktu untuk perangkat lunak dan servis lapangan. Modul Jetson dapat masuk ke alur pengembangan yang sudah dipakai, tetapi selungkup, driver kamera, dan citra sistem operasi menentukan tahap mana yang bisa digunakan kembali. Dalam uji integrasi, buat ulang citra dari versi yang dicatat, sambungkan kembali sensor, dan periksa apakah format pengambilan serta pemetaan perangkat kembali seperti sebelumnya setelah perangkat dimulai ulang. Jika robot akan dipasang secara bertahap, coba proses ini pada unit kedua. Integrator dapat mengetahui langkah mana yang bisa diulangi dan mana yang masih membutuhkan orang yang memahami prototipe.
Rencanakan informasi yang bisa dilihat operator pada akhir giliran kerja. Jika sambungan kamera samping berulang kali hilang setelah belokan tertentu, catatan ID kamera, waktu sambungan putus, dan pembacaan suhu membantu petugas memulai pemeriksaan. Dasbor yang menampilkan semua aliran sebagai tersambung tetap bisa melewatkan kamera dengan gambar terakhir yang layak sudah berumur beberapa detik. Pertimbangkan menampilkan waktu pengamatan terakhir yang dapat dipakai dan status tugas yang terputus di samping status sambungan. Uji coba kemudian dapat memeriksa apakah petugas yang mendukung rute itu mendapat informasi yang cukup untuk menangani persoalan.
BOXER-8741AI paling layak diuji ketika beberapa masukan berbandwidth tinggi dan perangkat lunak Jetson yang sudah tersedia bisa memakai satu PC industri. Pertanyaan terbesarnya adalah konfigurasi yang benar-benar tersedia di wilayah pemakaian, serta apakah beban lengkap sesuai dengan batas daya, pendinginan, dan waktu robot. Tim yang hanya memakai satu kamera dan model ringan dapat menerapkan proses penerimaan yang sama untuk melihat apakah perangkat saat ini sudah memadai. Untuk uji empat kamera, langkah berikutnya adalah menjalankan seluruh beban kerja pada pemasangan yang direncanakan.
Simpan catatan uji, diagram kamera, dan pengaturan akhir bersama agar pengujian berikutnya berangkat dari perangkat keras dan perangkat lunak yang menghasilkan angka tersebut. Mulai catatan pertama Anda dengan Telli.sh.